荐读 | 具身智能模型评测:从感知到执行,附下载
- 更新时间 2026-09-28 20:55:51
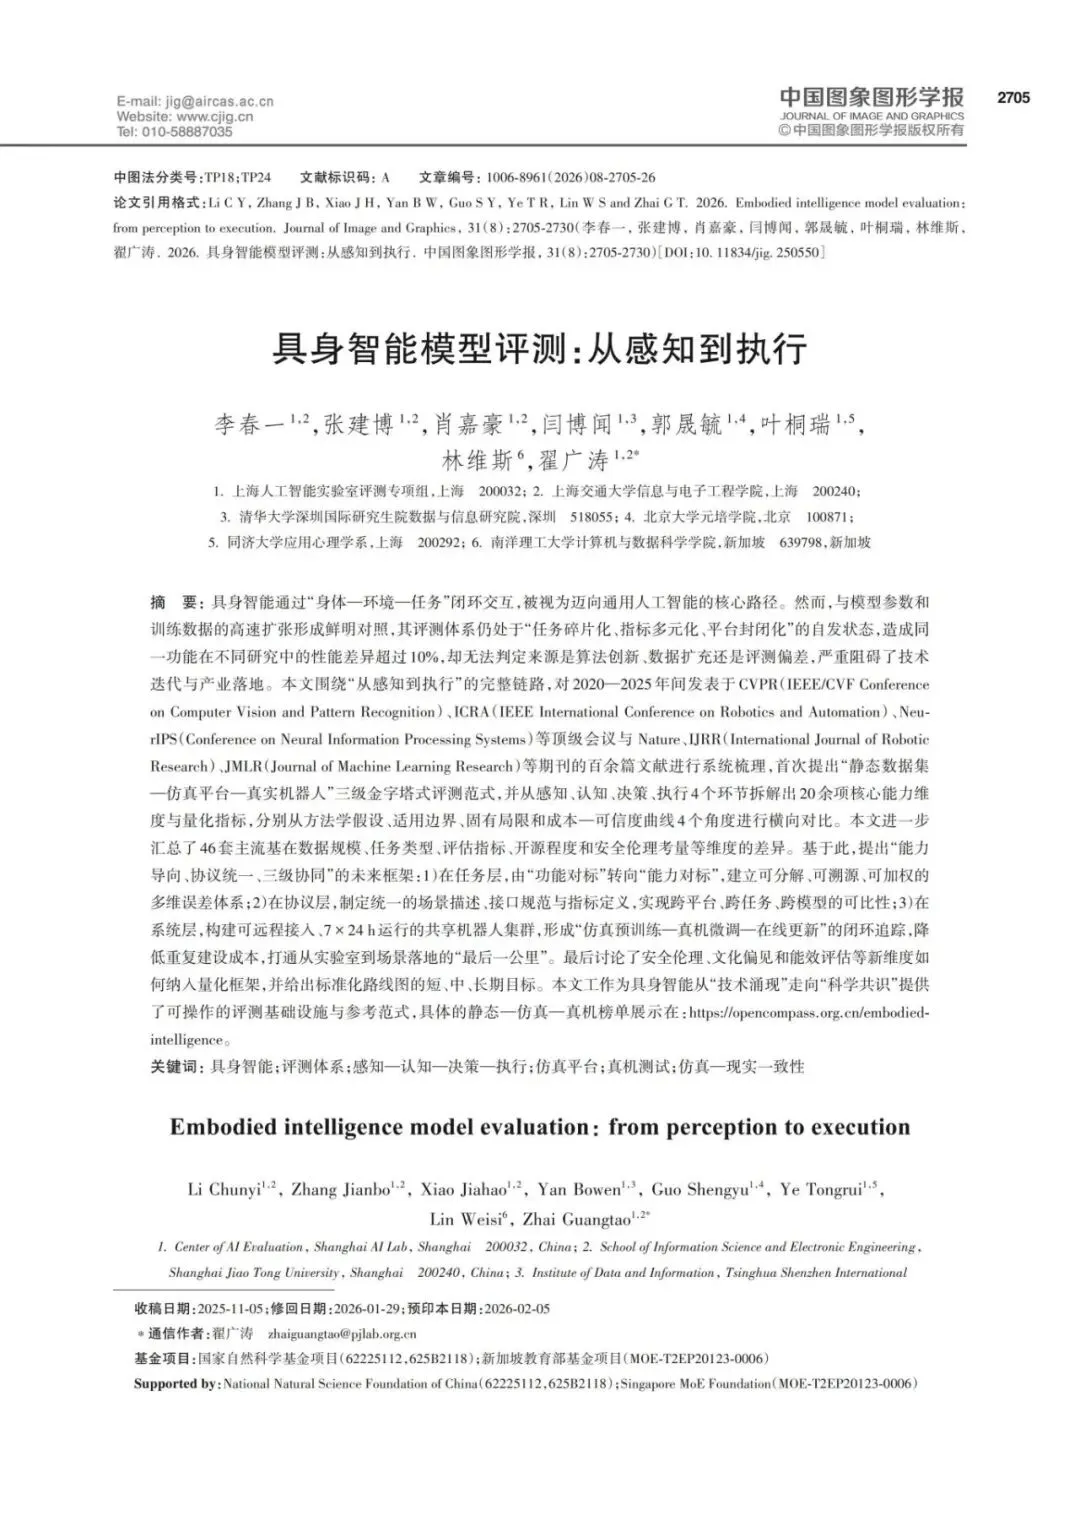
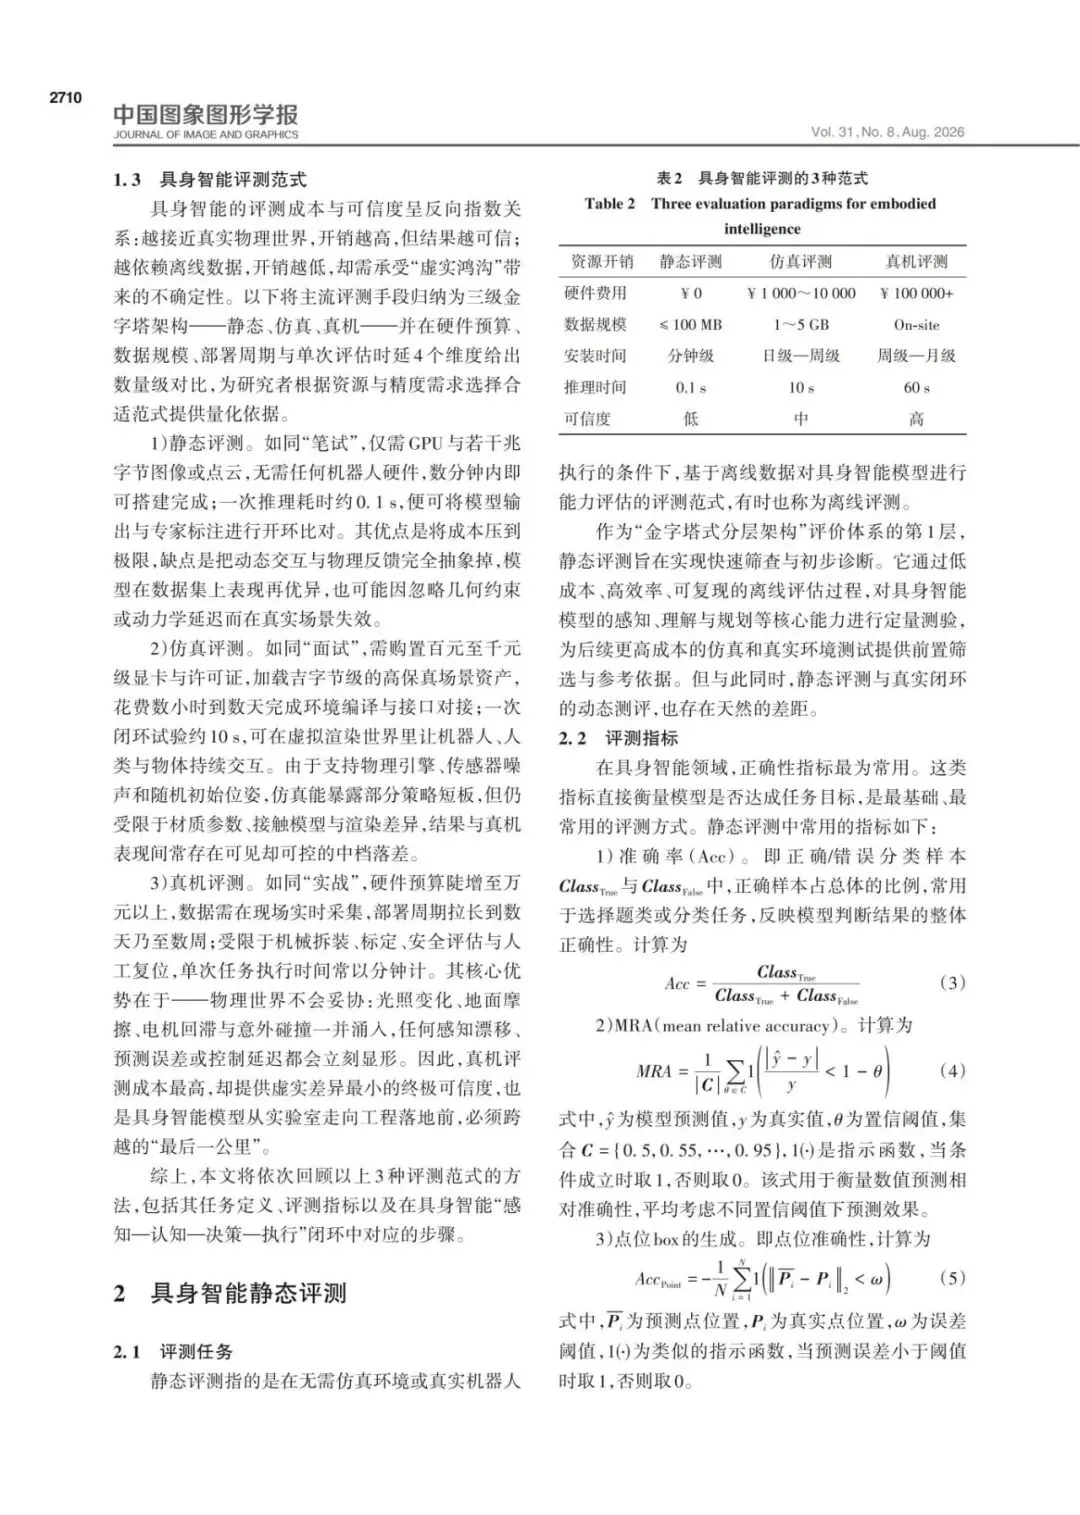
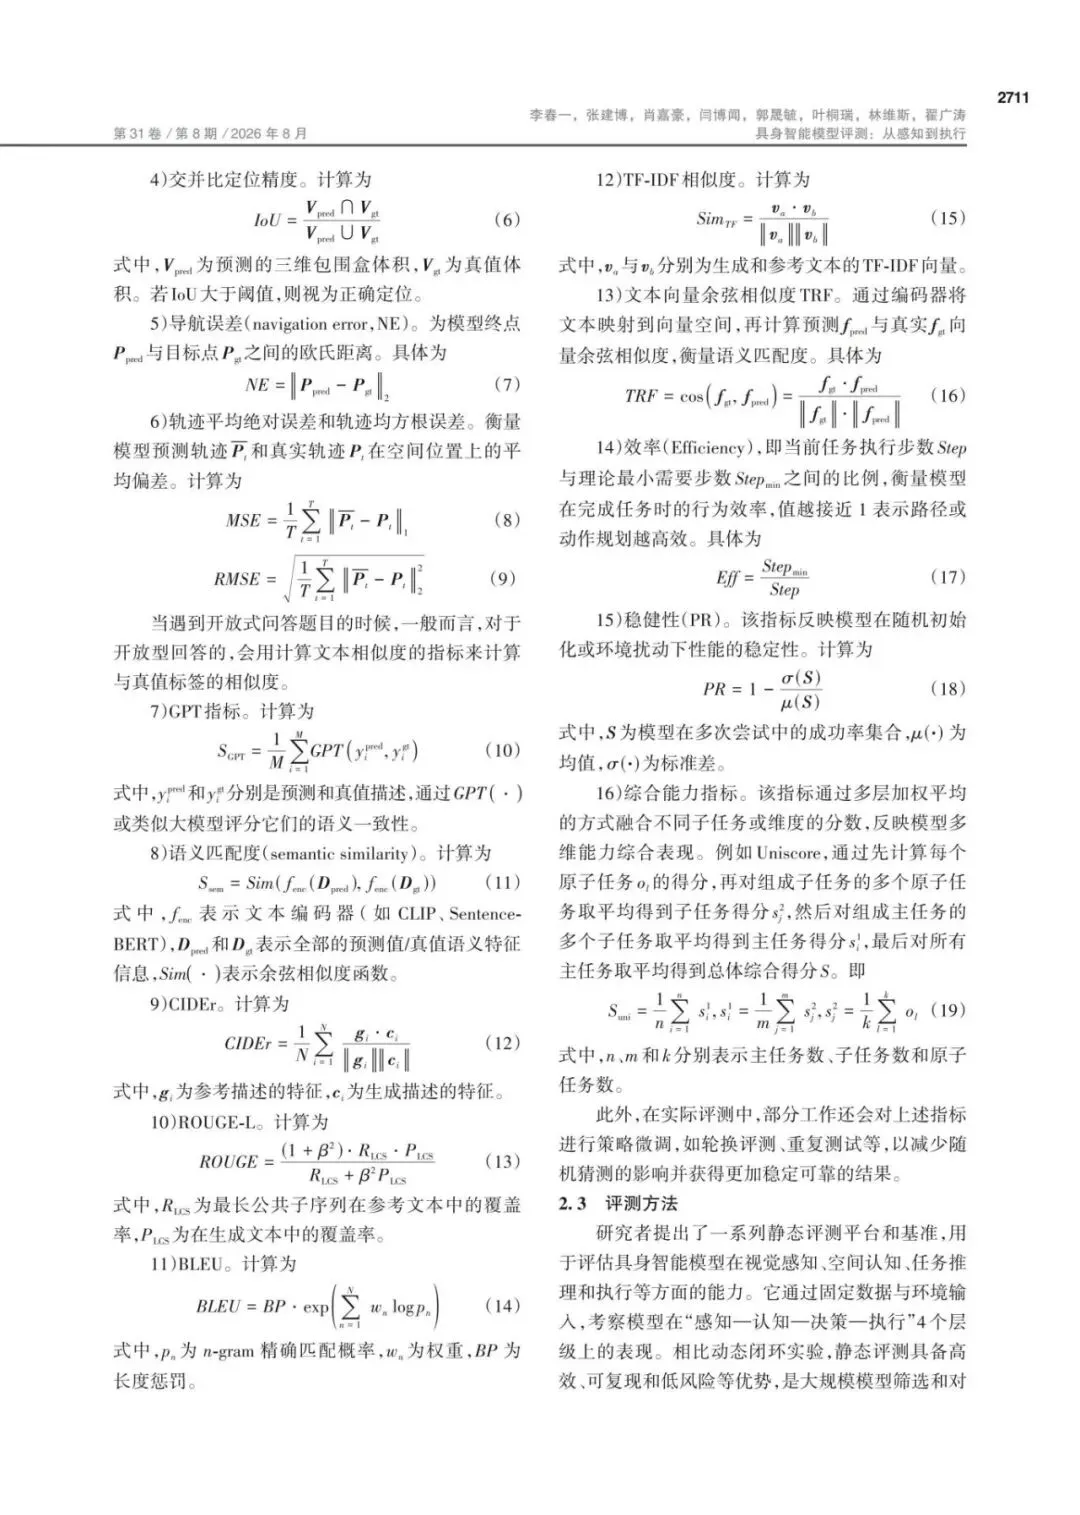
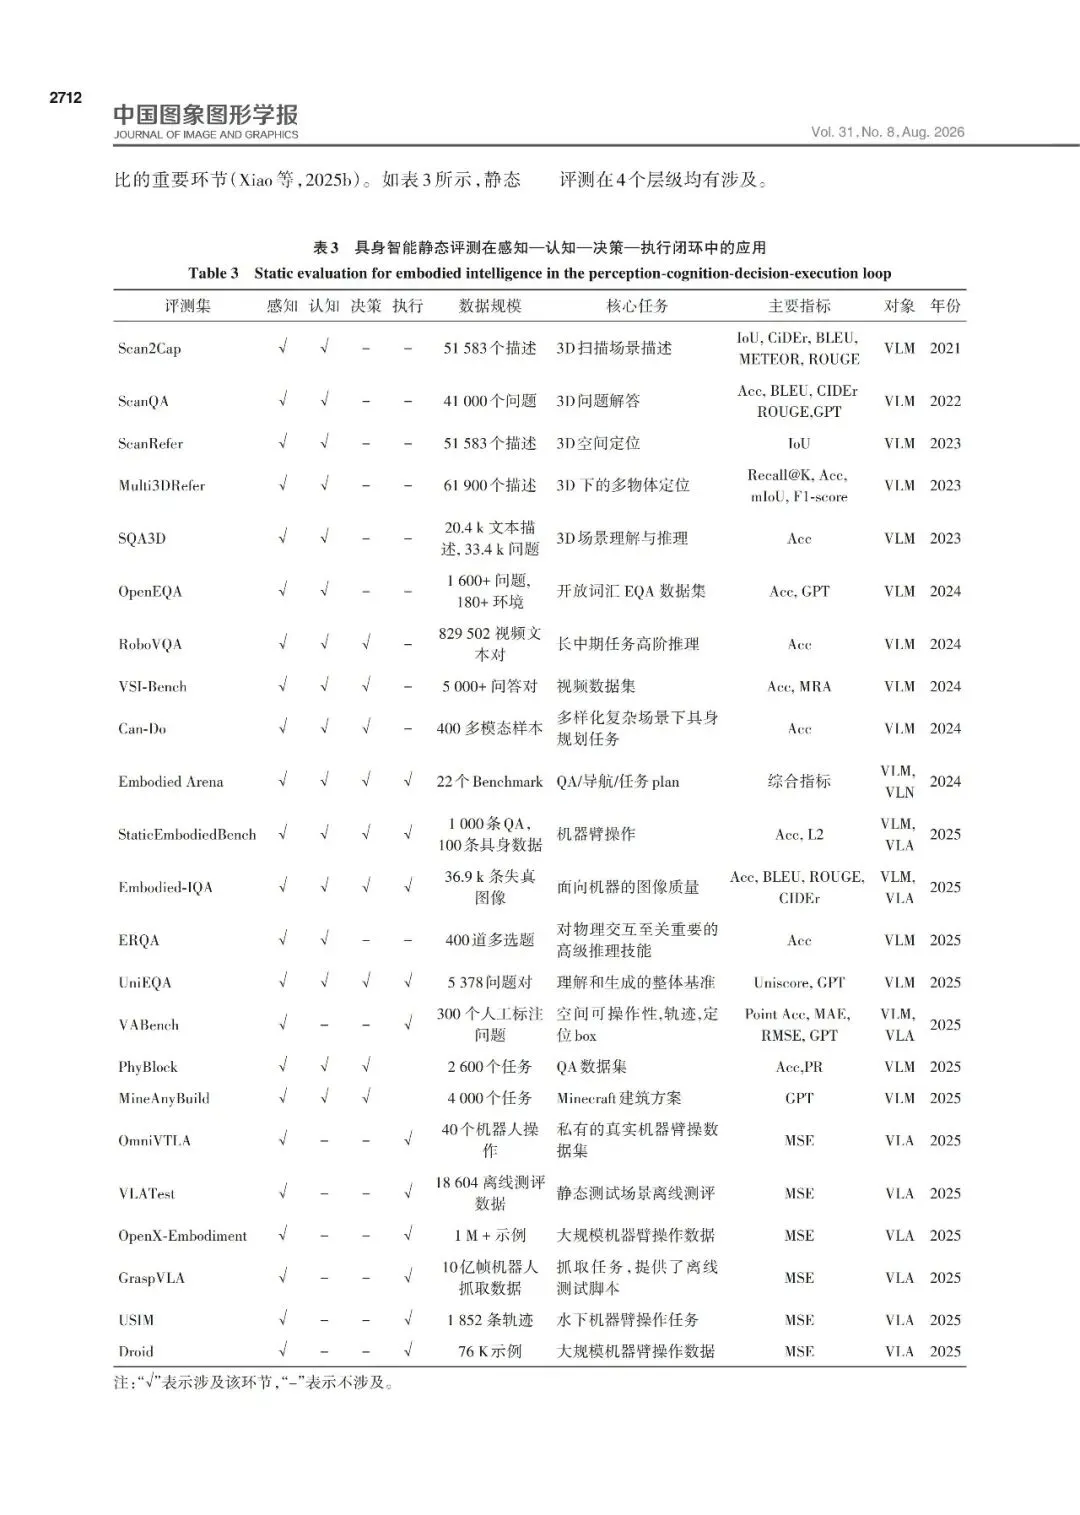
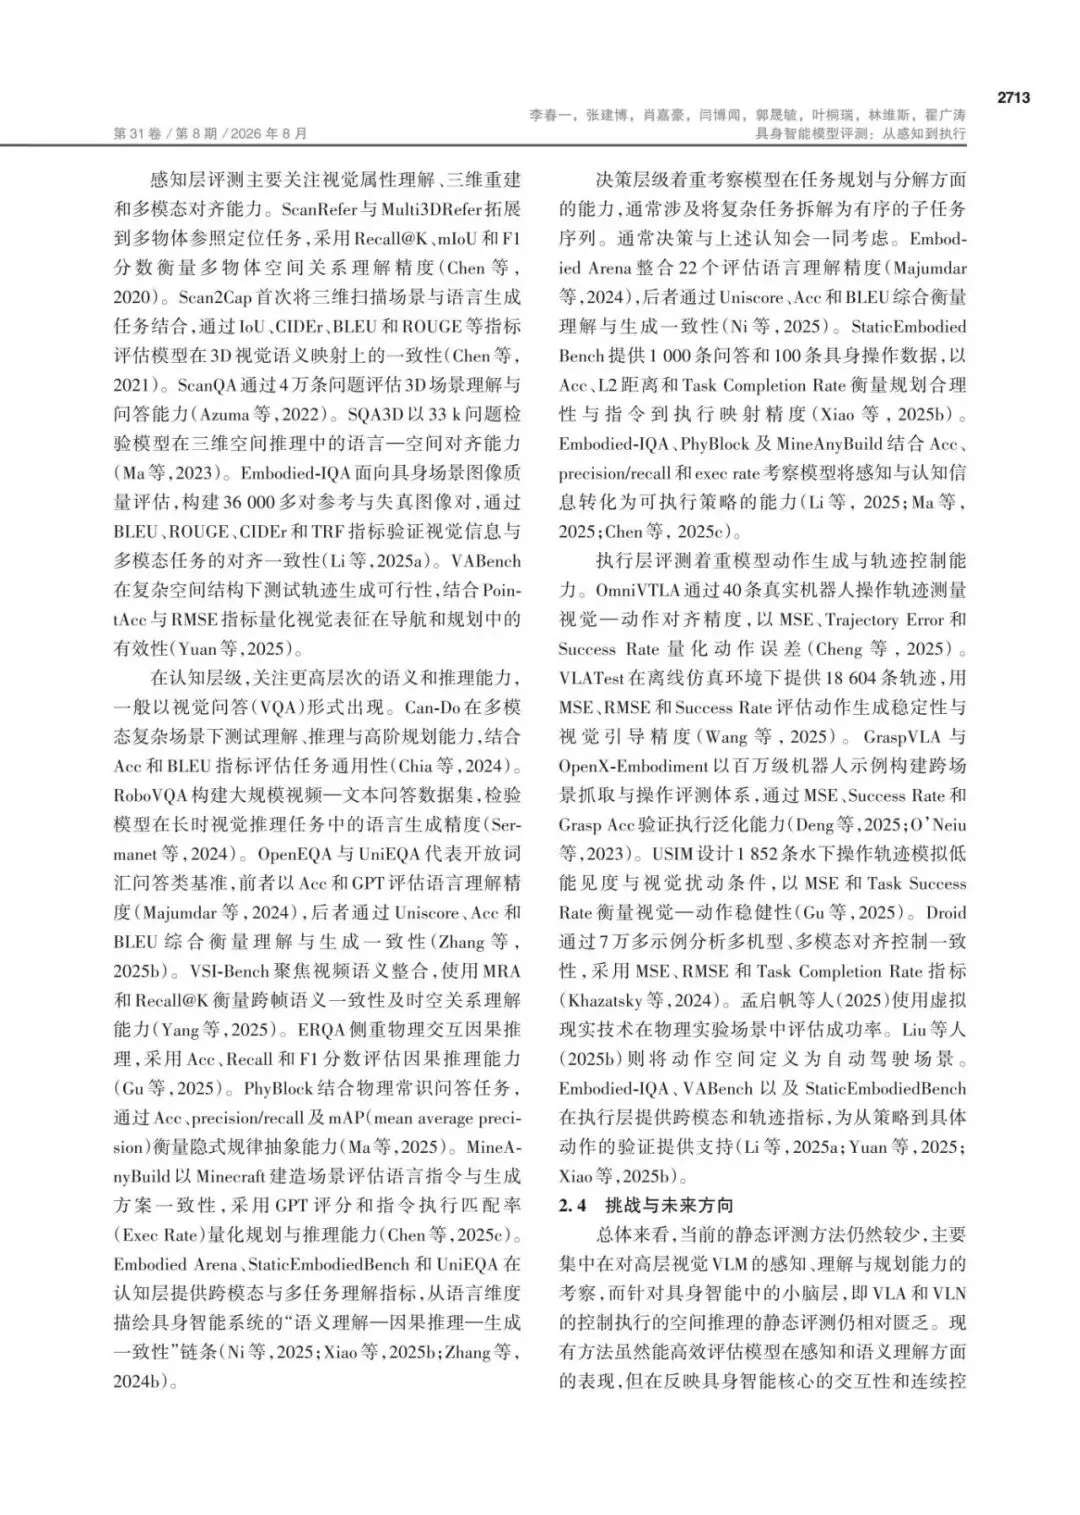
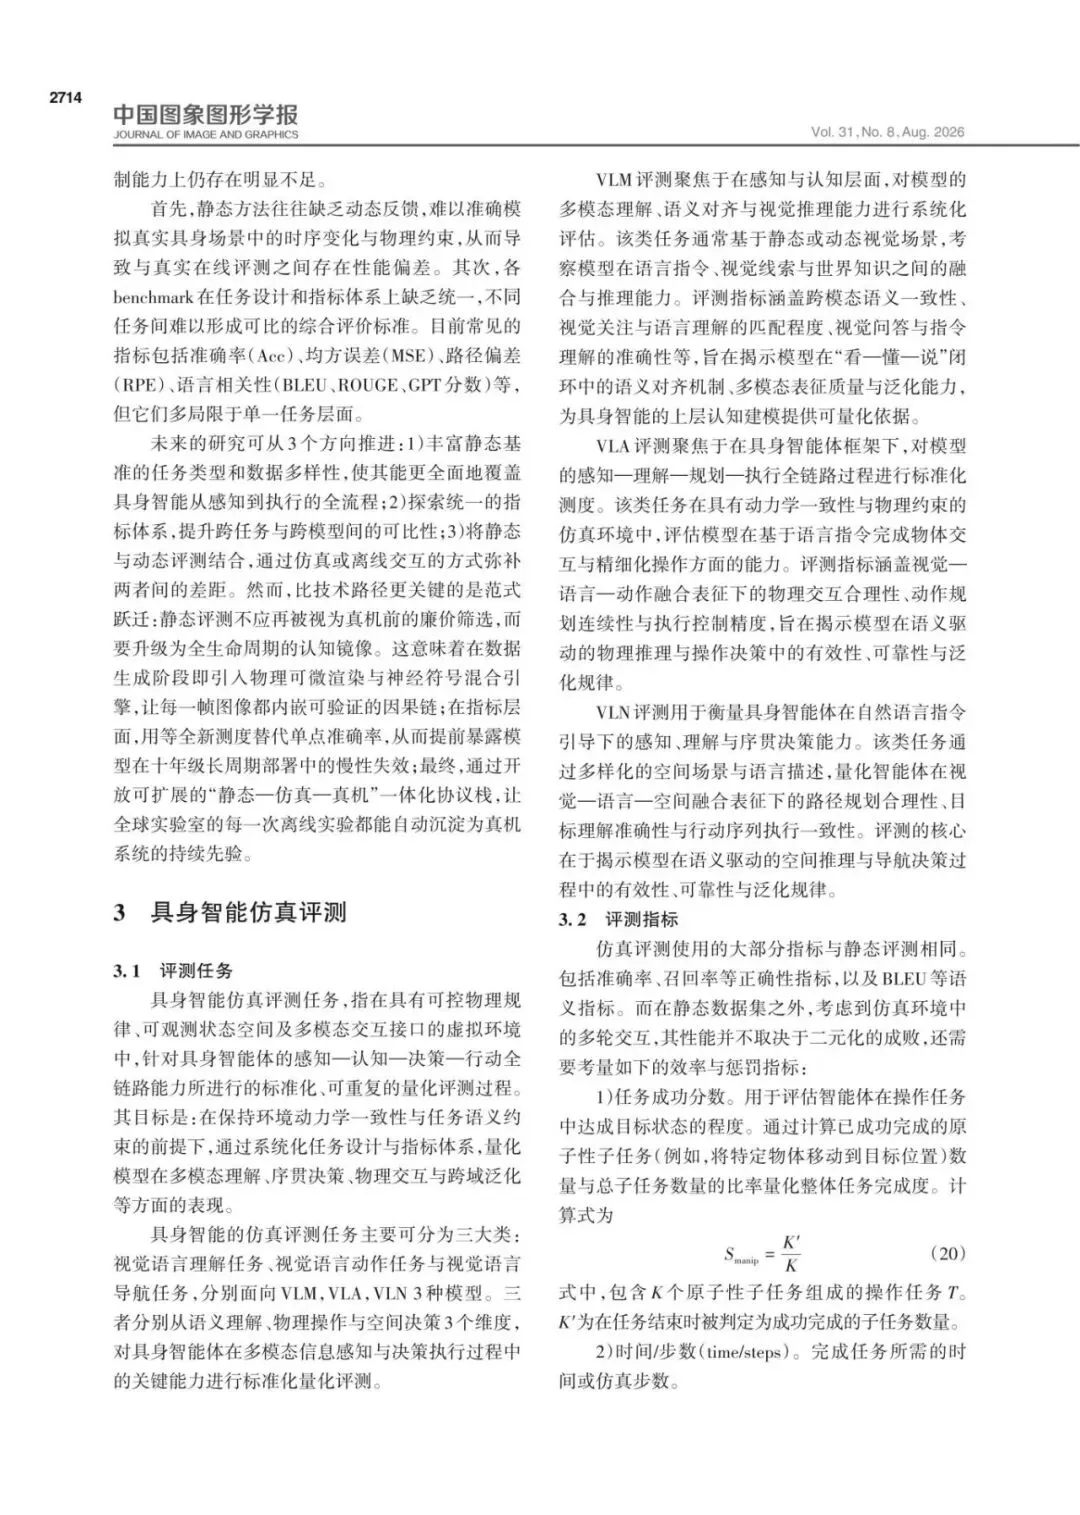
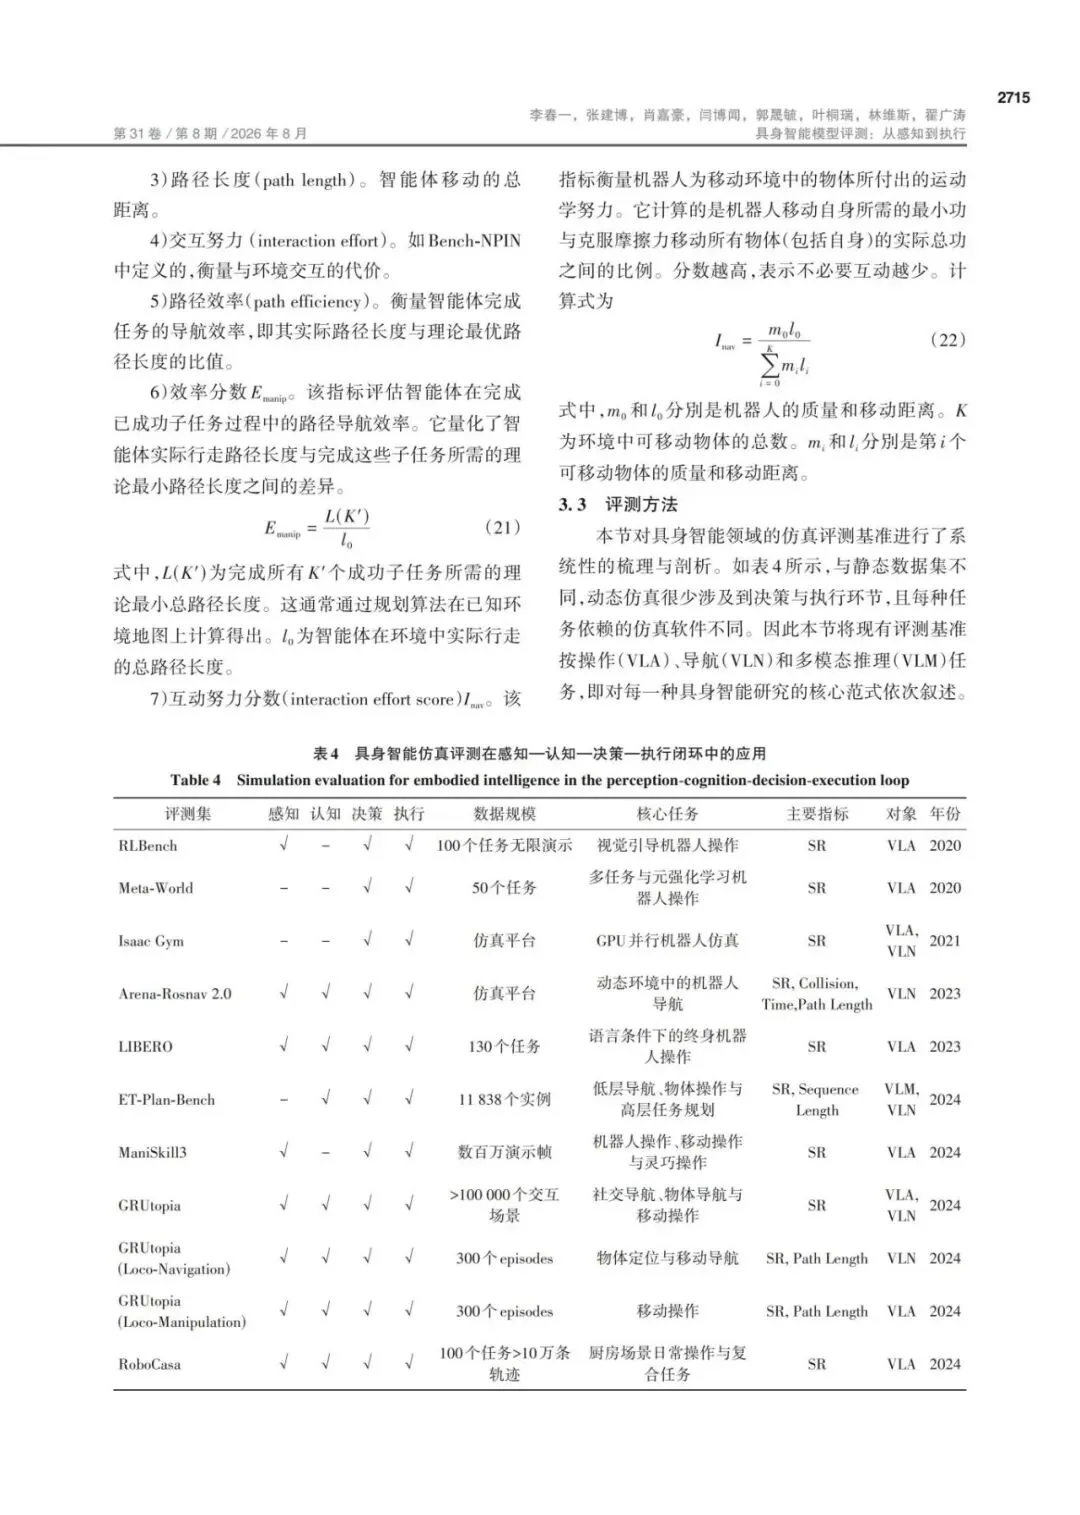
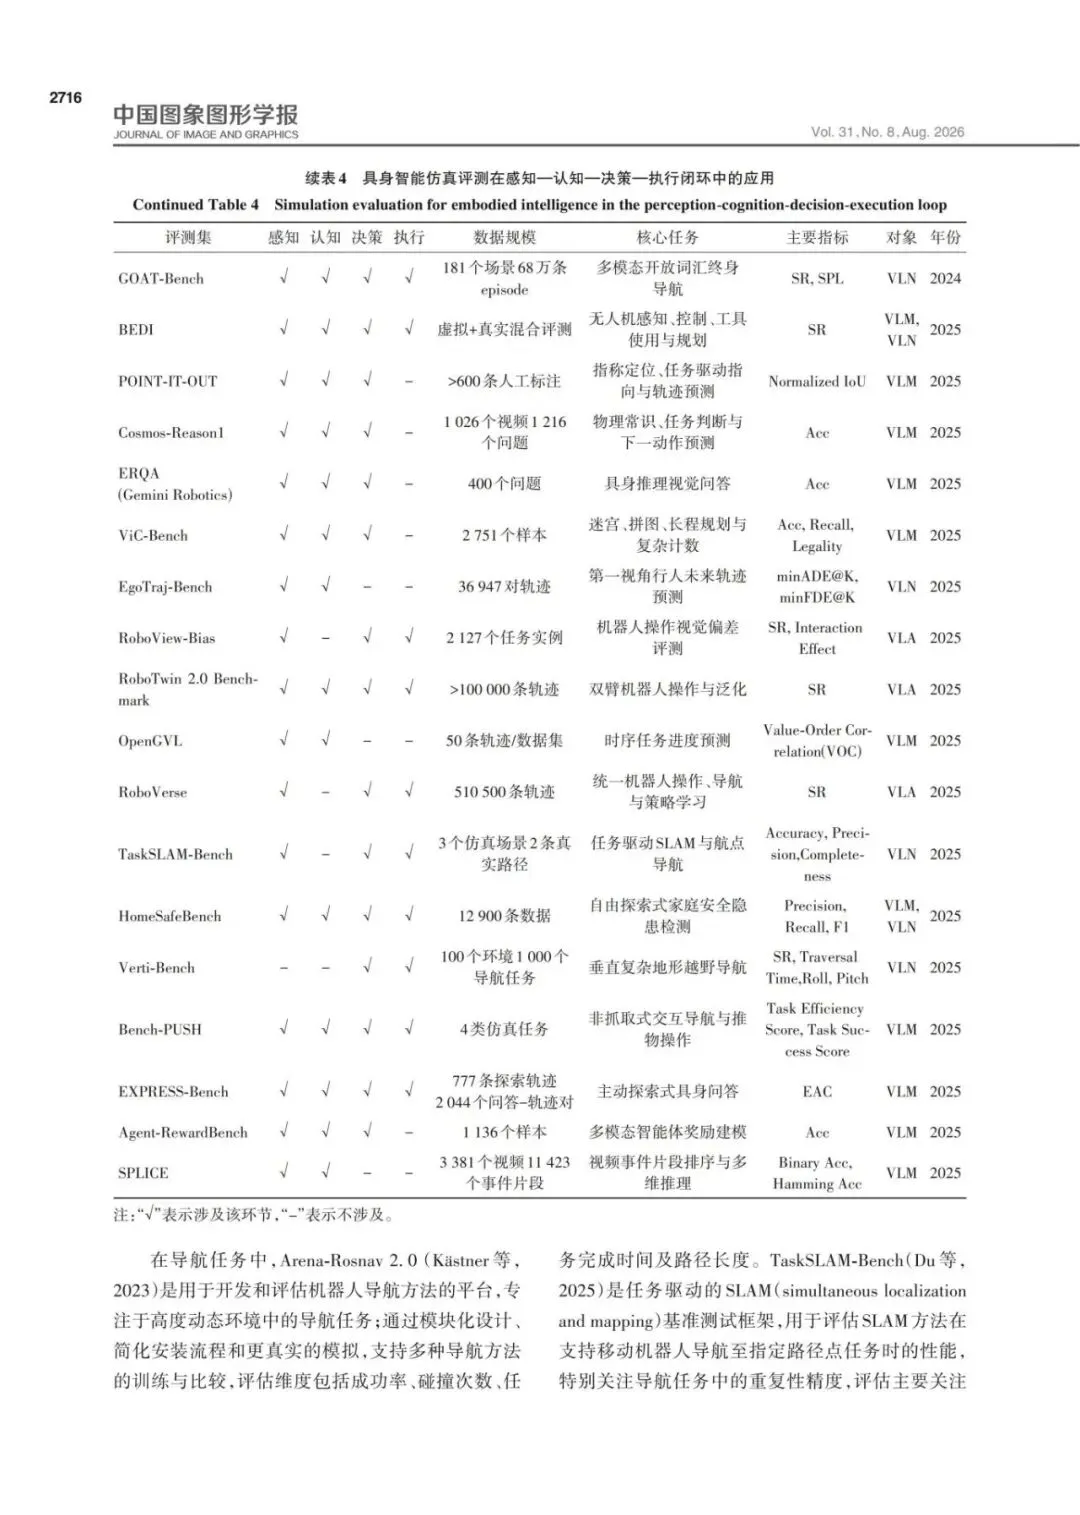
摘要:具身智能通过“身体—环境—任务”闭环交互,被视为迈向通用人工智能的核心路径。然而,与模型参数和训练数据的高速扩张形成鲜明对照,其评测体系仍处于“任务碎片化、指标多元化、平台封闭化”的自发状态,造成同一功能在不同研究中的性能差异超过10%,却无法判定来源是算法创新、数据扩充还是评测偏差,严重阻碍了技术迭代与产业落地。本文围绕“从感知到执行”的完整链路,对2020—2025年间发表于CVPR(IEEE/CVF Conference on Computer Vision and Pattern Recognition)、ICRA(IEEE International Conference on Robotics and Automation)、Neu⁃ rIPS(Conference on Neural Information Processing Systems)等顶级会议与Nature、IJRR(International Journal of Robotic Research)、JMLR(Journal of Machine Learning Research)等期刊的百余篇文献进行系统梳理,首次提出“静态数据集—仿真平台—真实机器人”三级金字塔式评测范式,并从感知、认知、决策、执行4个环节拆解出20余项核心能力维度与量化指标,分别从方法学假设、适用边界、固有局限和成本—可信度曲线4个角度进行横向对比。本文进一步汇总了46套主流基在数据规模、任务类型、评估指标、开源程度和安全伦理考量等维度的差异。基于此,提出“能力导向、协议统一、三级协同”的未来框架:1)在任务层,由“功能对标”转向“能力对标”,建立可分解、可溯源、可加权的多维误差体系;2)在协议层,制定统一的场景描述、接口规范与指标定义,实现跨平台、跨任务、跨模型的可比性;3)在系统层,构建可远程接入、7 × 24h运行的共享机器人集群,形成“仿真预训练—真机微调—在线更新”的闭环追踪,降低重复建设成本,打通从实验室到场景落地的“最后一公里”。最后讨论了安全伦理、文化偏见和能效评估等新维度如何纳入量化框架,并给出标准化路线图的短、中、长期目标。
关注具身智能产业洞察微信公众号,在对话框回复“260928”,即可下载《具身智能模型评测:从感知到执行》完整版PDF。
· 未完 ·
关注具身智能产业洞察微信公众号,在对话框回复“260928”,即可下载《具身智能模型评测:从感知到执行》完整版PDF。
来源 | 中国图象图形学报
责任编辑 | 乔珺
重 磅 | 《自动化博览》2026年第一期暨《2026具身智能专刊》上线
深 度 | 于海斌院士等:面向柔性制造的具身智能综述
荐 读 | 多智能体具身智能:进展和未来方向
案 例 | 从高原基建到高端装备:新松&仁新携手加速具身智能产业化应用
“十五五”报告 | 具身智能深度:应用场景、产业链、市场规模,附PDF下载
访 谈 | 兰旭光教授:迈向自主智能——具身智能的技术突破与工业落地
报 告 | 具身智能十大观察与产业链全景剖析,附PDF下载
会员招募 | 欢迎加入GCC具身智能产发委,共探具身智能新生态