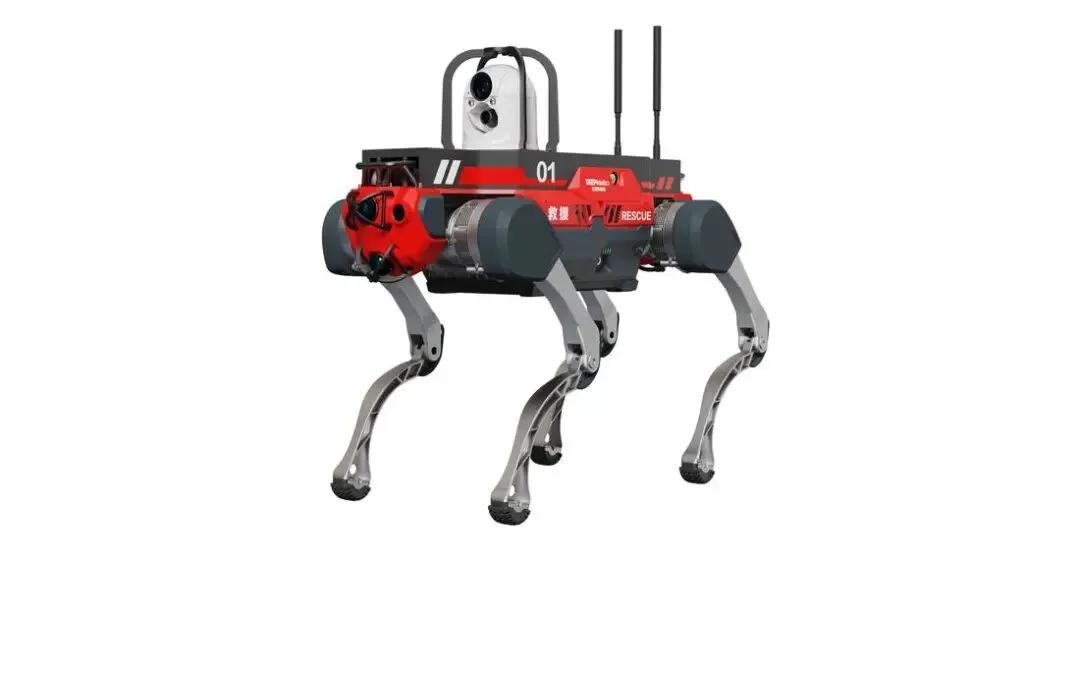
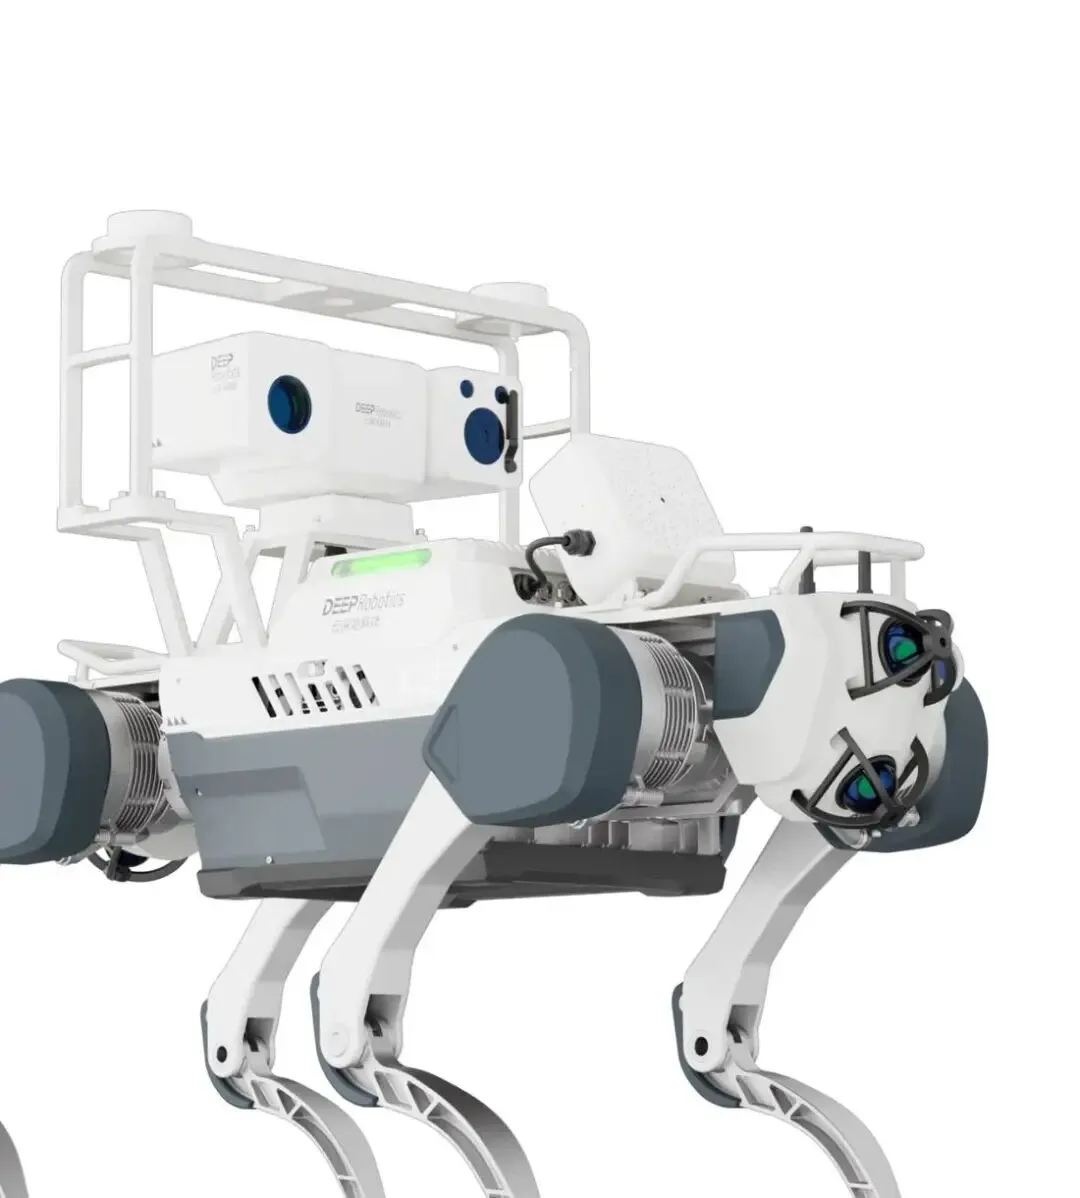
买机器狗时最容易被问倒的一个问题是:"它能不能自己跑?"——这个问题之所以难答,是因为遥控、半自主、全自主不是三个产品档位,而是三种责任分配方式。同一台设备,换个任务就能切换模式。选错的代价不是多花钱,而是现场出事时没人能接管。
一、三种模式到底差在哪
行业里通常按控制方式把四足机器人分为"自主控制"与"遥控操作"两大类,工程落地时再细分为三档:
一句判断标准:自主等级不是越高越好,而是"环境越结构化、任务越重复,越该往全自主走"。反过来,现场第一次进、障碍物未知、需要精细观察或机械臂作业,硬上全自主就是给自己挖坑。
二、"半自主"才是工业现场的常态
很多项目验收时宣称"全自主",实际运行中九成时间在半自主状态。原因很朴素:导航能自主,但判断不能完全交给算法。工程上成熟的做法是"导航自主决策 + 人工远程兜底",并预先定义好向人工请求接管的触发条件。
| |
|---|
| |
| 道路被完全封堵、楼梯或地形风险超过阈值、出现未知障碍 |
| |
| |
三、真正决定成败的是"安全底线",不是自主等级
遥控和半自主都依赖视频链路,一旦链路劣化,最危险的不是看不清,而是机器人还在盲目执行上一条指令。一套可靠的控制策略至少要覆盖以下几条硬约束:
四、选型就回答三个问题
问题一:任务风险有多高?高压带电区域、涉爆环境、有毒气体场所,决策链越短越安全,宁可用遥控或半自主,也不要为"看着高级"上全自主。问题二:环境结构度有多高?厂房、管廊、变电站这类有固定通道和点位的环境,建图一次可长期复用,全自主性价比最高;废墟、矿洞、火场这类每次都不一样的场景,人工判断不可替代。问题三:通信条件如何?有稳定 WiFi/5G 覆盖的区域,半自主的远程兜底才成立;完全没有信号的密闭空间,就得靠"断点续传 + 本地缓存 + 自主走完再说",这时自主能力反而是刚需。
一个常被忽略的运维事实:模式切换的熟练度比模式本身更影响体验。建议在上线前把"人工接管"当成专项科目演练,包括接管时机判断、接管后的低速模式、以及交接回自主的确认流程。
五、结论
一句话总结:遥控解决"到得了"、半自主解决"跑得久"、全自主解决"不用人"。工业现场的推荐路径是——先按半自主交付,把点位与地图跑顺;再对确定性最高的路线逐步放开为全自主;同时永久保留遥控通道作为最后一道保险。三者共存而非互斥,才是能真正长期跑起来的方案。