湍流模型怎么选?k-ε、k-ω SST、LES、DES 的适用边界与 17 倍代价
- 更新时间 2026-10-03 08:00:28
汽车 CFD · 湍流模型选型
湍流模型怎么选?
k-ε、k-ω SST、LES、DES 的适用边界与 17 倍代价
没有一个模型是"更高级的模型",只有"把物理代价付在哪一处"的模型。
一、核心结论
1. 这些模型不是"精度阶梯",而是问题适配。标准 k-ε 在它被设计出来的工况(高雷诺数、附着流、无大分离)上依然好用,错的是把它用在分离流上。
2. 可实现 k-ε 相对标准版只改了两件事:Cμ 从常数变成随流场变化的量、ε 方程换成由均方涡量脉动精确方程导出的新形式;换来射流扩散率和分离/回流预测的改善,成本几乎不变。
3. k-ω SST 是外流场的默认解:近壁走 k-ω、远场走 k-ε,再用剪切应力输运限制涡粘。代价是壁面必须解析到 y+≈1,且对入口湍流参数敏感。
4. LES 的门槛不是"网格密",而是解析了 ≥80% 的湍动能;而且网格量随雷诺数的标度会从壁面模化 LES 的 Re^1 恶化到壁面解析 LES 的 Re^1.86。
5. DES 家族的进化史就是一部打补丁史:网格诱导分离 → DDES 屏蔽函数 → 对数区失配 → IDDES 长度尺度与抬升函数。工程上应默认选 DDES/IDDES,而不是原始 DES97。
6. 代价是真实的:同工况 DrivAer fastback,SST-IDDES 的计算时间是 SST RANS 的 17 倍;但同一研究里两者阻力系数只差 0.001。该不该换,取决于你要不要脉动信息。
二、第一性问题:你要的是时均量,还是脉动量?
2026 年 9 月刚发表的一篇 CFD 综述把话讲得很直:RANS 依然是工程 CFD 的主力,其中 SST 一般优选于边界层发展与分离主导的问题,而可实现 k-ε 则在受限流动和弯曲、混合主导的流动中表现更好[1]。注意这句话里没有"谁更先进",只有"谁更适合哪类流动"。
所以选型的第一刀,不该切在模型名字上,而该切在你要输出的物理量上。
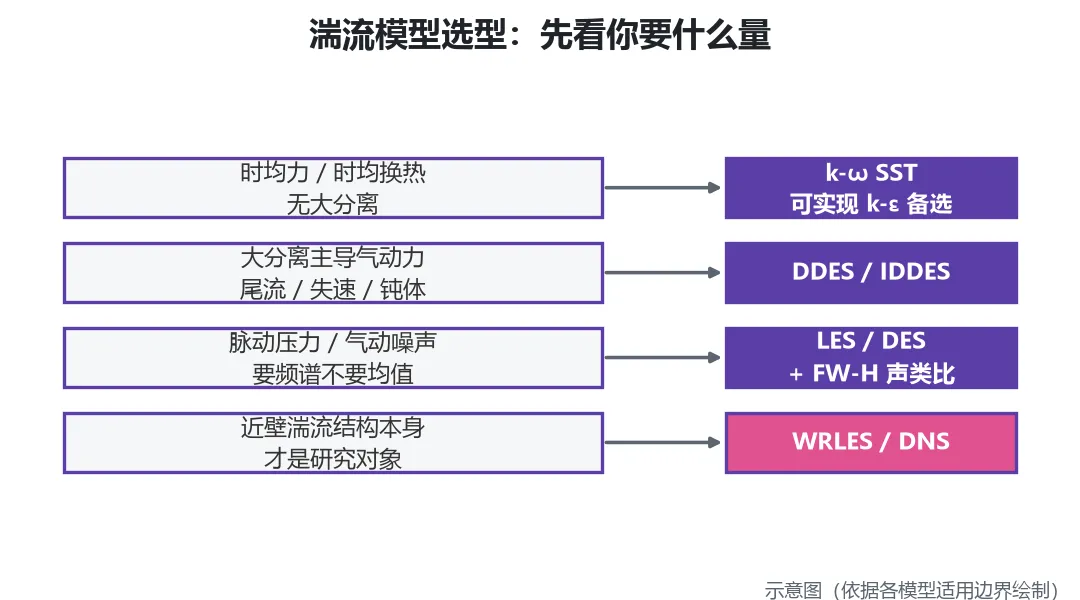
图1 湍流模型选型:先看你要什么量(示意图,依据各模型适用边界绘制)
这个顺序不能颠倒。因为在分离主导的流动里,RANS 给出错误答案的根本原因不是常数没调好,而是时间平均本身就滤掉了主导物理——尾流摆动的频率、脱落涡的强度、脉动压力的频谱,这些量在时均方程里根本不存在。换任何一个两方程模型都救不回来。
三、RANS 五个常用型号:出厂设定与硬伤
3.1 标准 k-ε:工业 CFD 的老黄牛,也是被误用最多的模型
它用两个输运方程解出湍动能 k 和耗散率 ε,再通过涡粘假设把雷诺应力折算成一个标量涡粘系数 νt = Cμ·k²/ε[2]。整个框架建立在"各向同性涡粘"这一条强假设上。
它的硬伤有四条,且都是结构性的:
① 圆射流异常。平面射流的扩散率预测尚可,但轴对称圆射流的扩散率预测异常差,一般认为根源在 ε 方程[3]。
② 数学上不可实现。应变率足够大时,法向雷诺应力会被算成负值,剪切应力的 Schwarz 不等式也可能被违反——标准 k-ε 和 RNG k-ε 都不满足可实现性[3]。
③ 近壁必须靠壁面函数。第一层网格要落在对数律区,通常要求 30 ≤ y+ ≤ 300[4]。
④ 强逆压梯度和强曲率下失效。它倾向于过早预测再附着、且无法刻画各向异性[3]。
顺带说一句:1972 年提出的 k-ε,其原始缺陷在半个世纪后依然存在,这本身是 CFD 领域一个常被引用的尴尬[5]。
3.2 可实现 k-ε:两处改动,成本几乎不变
1995 年 Shih 等人的可实现 k-ε 只动了两个地方[6]:
改动一:涡粘公式里的 Cμ 不再是常数 0.09,而成了随平均变形率和湍流量变化的量。实验证据是:Cμ 在平衡边界层的惯性底层约为 0.09,而在强均匀剪切流里只有约 0.05[3]。
改动二:ε 方程改由"均方涡量脉动"的精确方程导出。新方程里,ε 方程的产生项不再含 k 的产生项,且耗散项的分母不再有奇异性[3]。
收益是实打实的:平面射流与圆射流的扩散率都预测得更准,在旋转、强逆压梯度边界层、分离与回流上也更稳;多份验证显示,在分离流和带复杂二次流特征的算例上,它是各 k-ε 版本里表现最好的[3]。
两个必须记住的限制:它仍然使用壁面函数,y+ 要求与标准版一致;另外,由于涡粘定义里引入了平均旋转效应,当计算域同时包含旋转区与静止区(如多参考系、滑移网格)时,它可能给出非物理的涡粘[3]。这一条在电机、风扇、旋转机械的共轭传热里很容易踩到。
3.3 k-ω SST:整车外流场的默认答案
Menter 在 1994 年做了件很聪明的事[7]:近壁用 k-ω(对黏性底层和逆压梯度友好),远场用 k-ε 的形式(避免 k-ω 对自由流 ω 的过度敏感),中间用混合函数平滑过渡。
但真正让它在外流场胜出的是第二件事:剪切应力输运(SST)限制器。它用 Bradshaw 关系(涡粘正比于 k,比例系数 a1 取 0.31)给涡粘设了上限,使湍流剪切应力不会无节制增长,从而显著改善强逆压梯度下的分离预测。
代价同样明确:它是低雷诺数模型,设计上就要求壁面解析到 y+≈1,需要十几到二十层边界层网格[4]。用粗网格配 SST 是常见的浪费——模型给不了你想要的精度,成本却已经付了。
3.4 SA 与 RSM:两个极端
Spalart-Allmaras(SA)是单方程模型,在薄边界层、弱分离的航空外流场上是性价比之王,计算量比两方程模型还低。但它的阿喀琉斯之踵也很明确:对自由剪切流和强分离的刻画能力不足。
雷诺应力模型(RSM)走的是另一条路:彻底放弃涡粘假设,直接求解六个雷诺应力分量,因此天生能描述各向异性。航空 CFD 的权威述评专门对比过线性涡粘模型与 RSM,结论是后者物理更完备,但计算效率、稳定性与鲁棒性问题使其在工程应用中的普及程度远不及线性涡粘模型[5]。
3.5 一张图看清"选模型 vs 选对物理量"
Qin 等人在 1:4 缩比 DrivAer notchback 上做过一次系统的模型敏感性研究,风洞基准是 CD = 0.261、CL = 0.117[8]。
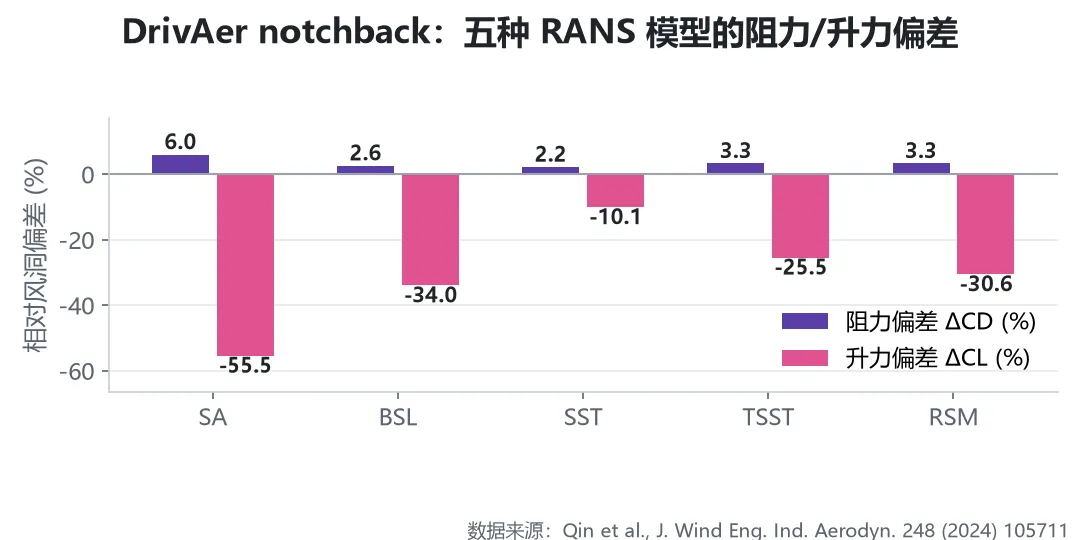
图2 DrivAer notchback:五种 RANS 模型的阻力/升力偏差(数据来源:Qin et al., J. Wind Eng. Ind. Aerodyn. 248 (2024) 105711)
这张图最值得看的不是"谁最好",而是阻力与升力的敏感性差了一个数量级:五种模型的阻力偏差都在 2%~6% 这个很窄的带子里,而升力偏差从 −10% 一路铺到 −55%。SA 的阻力偏差 6.0% 看着最差,但它的升力偏差 −55.5% 才是真正的问题。如果项目只考核 Cd,你会误以为 SA 只是"稍差";一旦看 CL 或气动力矩,结论完全不同。
注:图2 数值取自 Qin 等(2024)的模型对比结果(公开复现整理),原文为 1:4 缩比 DrivAer notchback。若要写进正式对比报告,建议回原文核对具体工况与网格设置。另需说明,模型排名并非普适:也有研究在 fastback DrivAer 上得到相反排序,SST 偏差达 19%,而可实现 k-ε 优于 2%[9]。几何、网格与近壁处理都会改变排名。
四、LES:不是"更细的网格",是"换一套方程"
很多人把 LES 理解成"网格加密版的 RANS",这是最容易导致项目翻车的误解。LES 做的是空间过滤:大尺度涡直接解,小尺度涡用亚格子模型模化。它输出的不是一个时间平均场,而是包含脉动的瞬态场——这才是它贵的理由,也是它唯一不可替代的价值。
4.1 判据:解析了 80% 的湍动能吗?
Pope 给出的分类至今仍是行业标尺:网格细到能解析边界层内 80% 湍动能的,叫近壁解析 LES(LES-NWR);近壁仍交给模型的,叫近壁模化 LES(LES-NWM)。解析率超过 95% 基本可视为 DNS,低于 80% 则通常只能叫 VLES[10]。
对应的近壁网格尺度要求也很具体:流向 Δx+ ≈ 50~150、法向 Δy+ < 1、展向 Δz+ ≈ 15~40,并在 0 < y+ < 10 内至少布 3~5 个网格点[11]。看到这个 Δy+ < 1,就该知道"整车 LES"这四个字的分量了。
4.2 雷诺数一涨,账就变了
Chapman 在 1979 年就估算过 LES 的网格需求,并预测 LES 将在 1990 年代用于全机计算[12]。Choi 和 Moin 在 2012 年用更准确的高雷诺数边界层公式重做了这笔账[13],结果是:
壁面模化 LES:N ∝ Re^1
壁面解析 LES:N ∝ Re^1.86(13/7)
DNS:N ∝ Re^2.64(37/14)
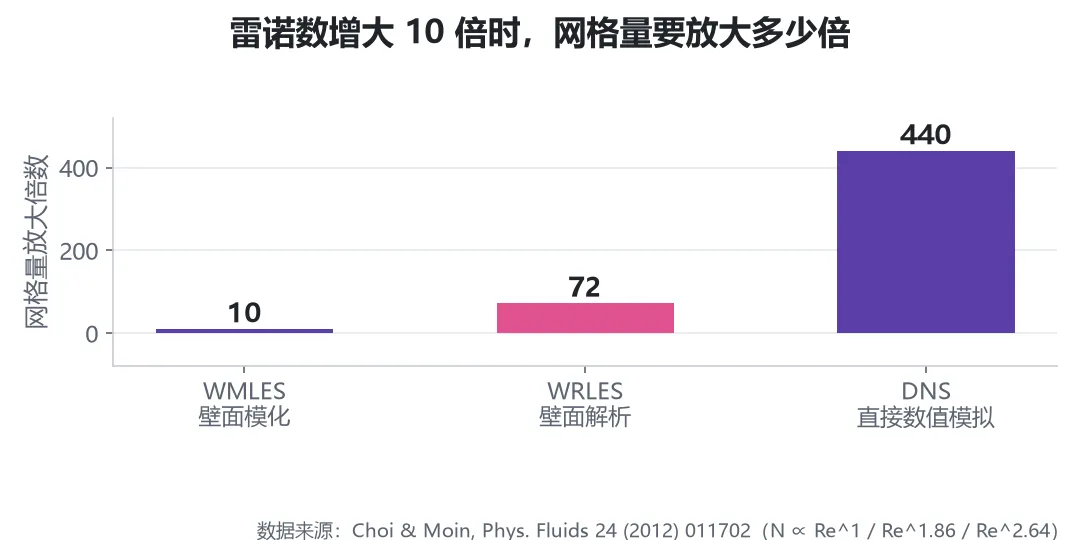
图3 雷诺数增大 10 倍时,网格量要放大多少倍(数据来源:Choi & Moin, Phys. Fluids 24 (2012) 011702)
这就是壁面模化 LES(WMLES)为什么是整车尺度解析的关键:它把标度从 Re^1.86 拉回 Re^1,代价是近壁不再"解析"而是"模化"——本质上和 DES 的思路殊途同归。
顺带回到 Chapman 那个预测:他预计 1990 年代 LES 可算全机,而实际直到 2017 年,国内团队用 DES 做全机非定常模拟仍需要 7000 万网格的量级[5]。这个 gap 值得每个做仿真的人记住。
五、DES 家族:把 RANS 留在边界层里
DES 的思路很朴素:附着边界层里用 RANS(便宜且够准),分离区自动切到 LES(贵但该贵),切换由当地网格尺度与 RANS 长度尺度的比较来决定[14]。
但接下来三十年,这个家族几乎全在修补同一个问题:切换判据本身会出错。
| DES97 | ||
| DDES | ||
| IDDES |
所谓灰区(grey area),指的是 RANS 已切到 LES、但解析湍流还没发展起来的那一段:此时解析应力和模化应力双双不足。灰区对大分离流动影响并不显著,但在浅台阶分离、射流自由混合层这类依赖剪切层内脉动特性的算例上,影响就很明显了。工程上的缓解手段一是用与剪切层方向适配的亚格子长度尺度,二是改善 RANS/LES 界面处的湍流脉动注入。
还有一个常被忽略的前提:DDES/IDDES 不能只给平均速度入口。RANS 只需要给均值和湍流量,而尺度解析方法需要入口带真实湍流脉动,否则算出来的"湍流"全靠下游自己长出来,统计量和真实工况对不上。合成湍流注入(如 Jarrin 等人的方法)是标配。
六、算一笔账:17 倍代价换来了什么
理论说了很多,不如看一组同工况实测。Ashton 等人在 DrivAer fastback 上把 SST RANS 与 SST-IDDES 拉到同一张表里对比,网格、核数、时间步全部公开[15]。
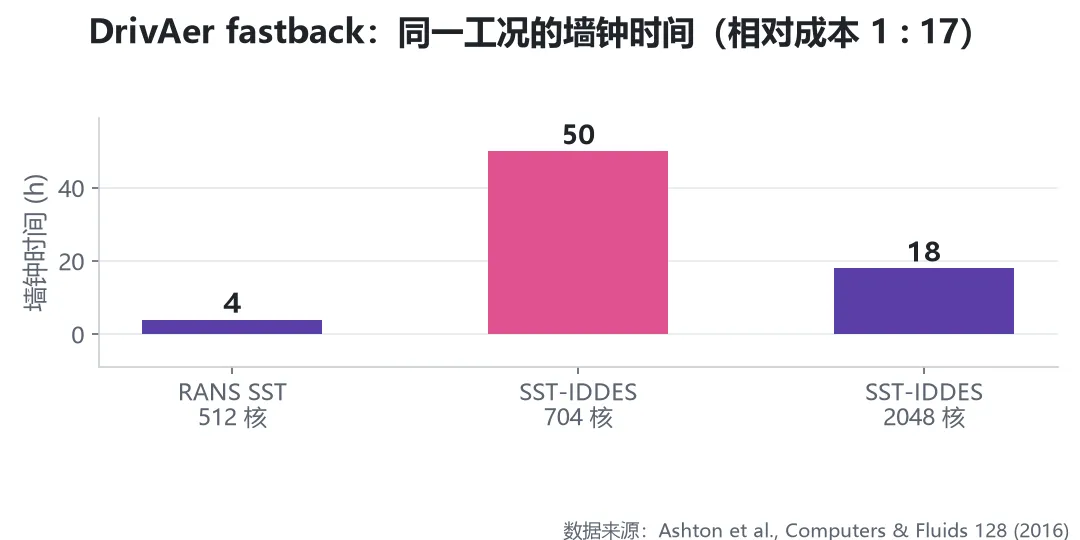
图4 DrivAer fastback:同一工况的墙钟时间(数据来源:Ashton et al., Computers & Fluids 128 (2016))
| 1 | |||||
| 17 | |||||
| 17 |
注意第三行:核数从 704 加到 2048,墙钟时间从 50 h 压到 18 h,但机时成本(相对成本 17)并没有变。扩大并行规模只能压缩交付周期,压不掉账单。
而更耐人寻味的是同一批作者在 fastback 上的力系数结果:IDDES 预测 Cd = 0.259(偏差 +2.0%),RANS k-ω SST 预测 Cd = 0.260(偏差 +2.4%),两者只差 0.001[16]。
所以别把预算花在"换个更高级的模型"上。同一位作者在 DrivAer 研究里的结论很清醒:RANS 模型在分离剪切层初始段对湍流的低估,是它误差的主要来源;混合方法在力系数和流场上确有优势,但即使在最细的网格上也没能完全算对——因此改进 RANS 模型本身仍有真实需求[15]。
七、什么时候"真得"换模型:气动噪声的硬门槛
有一类问题,RANS 不是"精度不够",而是根本答不了——气动噪声。风噪来自湍流脉动压力的传播,这是纯粹的脉动量,必须时间分辨。
官方求解器文档给出的汽车气动声学推荐配置相当具体[17]:
声源区:网格单元 ≤ 2 mm,可解析 3~5 kHz 区间的频率
传播区:A 柱、后视镜、侧窗玻璃区域单元 ≤ 3.5 mm,用于传播 5 kHz 信号
压力波传播:按二阶时空离散,每声学波长不少于 20 个网格单元
求解流程:先用 RANS 得到定常场,再切到 DES/LES,并改用二阶时间离散 + 中心差分空间离散
时间步则由最高关注频率定死:由 Nyquist 条件 Δt ≤ 1/(2 f_max),要算到 2000 Hz,时间步就必须 ≤ 2.5×10⁻⁴ s。一篇中文期刊的乘用车外表面气动噪声研究正是这么做的:1800 万网格、Smagorinsky-Lilly 亚格子模型、来流 120 km/h、Δt = 2.5×10⁻⁴ s,对应 2000 Hz 的截止频率[18]。
另外两个容易被忽略的点:FW-H 积分面附近必须用低耗散格式,否则高频压力脉动会被数值耗散抹掉;统计采样时长由最低关注频率决定——想看清 100 Hz 的低频成分,采样就得覆盖几十个周期,这部分成本往往被低估。
八、工程建议
1. 先定"要什么量",再选模型。要时均阻力、时均换热,k-ω SST 通常够用;要脉动压力、脱落频率、噪声频谱,必须上尺度解析方法,换两方程模型没有意义。
2. 预算优先花在网格和 y+ 上,而不是换模型。同一台 DrivAer,SST 与 IDDES 的 Cd 只差 0.001,代价却差 17 倍;但网格落在缓冲层(5 < y+ < 30)会让任何模型都不准。
3. 壁面处理要和模型配套。用壁面函数就老老实实把第一层放进对数律区(30 ≤ y+ ≤ 300);要用 SST 或解析到壁面,就把 y+ 做到 ≈1 并保证足够的边界层网格层数。
4. DES 类方法默认选 DDES/IDDES,不要用原始 DES97。除非边界层网格极粗,否则 DES97 存在网格诱导分离风险;同时务必给带湍流脉动的入口条件。
5. 用 LES 就报解析率,不要只报网格量。按 Pope 判据给出解析湍动能占比,并同时给出 SGS 涡粘与分子粘性之比作为佐证,否则"LES 结果"没有说服力。
6. 气动噪声把两头都交代清楚。时间步对应最高频率(Nyquist),采样时长对应最低频率,中间缺一个,频谱就不可信。
九、技术趋势
1. 混合 RANS-LES 成为工程默认升级路径。DDES、IDDES、SBES、SAS 这一族把 RANS 收缩到附着边界层,是当前性价比最高的尺度解析方案。
2. 壁面模化 LES 是整车 LES 化的钥匙。把网格量标度从 Re^1.86 拉回 Re^1,是唯一能让整车级尺度解析在工程预算内跑起来的技术路线。
3. 数据驱动闭合正在从"调常数"走向"学映射"。不变量保持的张量基神经网络等方案已能在方管、周期流动上超越传统 RANS,但真正困难的是模型外推时的行为,而非训练集拟合误差。
4. GPU 与混合精度继续压低门槛。面向 AI 的新一代 GPU 把 FP32/FP16 吞吐推得很高,但低精度对残差收敛、守恒误差和长期统计量的影响仍需谨慎评估。
参考来源
Bode, F. I. Recent Advances and Emerging Trends in Computational Fluid Dynamics. Applied Sciences, 2026, 16(18): 9010. doi:10.3390/app16189010. Launder, B. E., Spalding, D. B. The numerical computation of turbulent flows. Computer Methods in Applied Mechanics and Engineering, 1974, 3(2): 269-289. ANSYS Inc. ANSYS Fluent Theory Guide, §4.4.3 Realizable k-ε Model(官方理论文档). Pope, S. B. Turbulent Flows. Cambridge University Press, 2000;近壁分区与 y+ 要求见 SimScale 官方文档 k-ε Turbulence Models. 阎超, 屈峰, 赵雅甜, 于剑, 武从海, 张树海. 航空航天CFD物理模型和计算方法的述评与挑战. 空气动力学学报, 2020, 38(5): 829-857. doi:10.7638/kqdlxxb-2020.0072. Shih, T.-H., Liou, W. W., Shabbir, A., Yang, Z., Zhu, J. A new k-ε eddy viscosity model for high Reynolds number turbulent flows. Computers & Fluids, 1995, 24(3): 227-238. Menter, F. R. Two-equation eddy-viscosity turbulence models for engineering applications. AIAA Journal, 1994, 32(8): 1598-1605. Qin, P., Ricci, A., Blocken, B. CFD simulation of aerodynamic forces on the DrivAer car model: Impact of computational parameters. Journal of Wind Engineering and Industrial Aerodynamics, 2024, 248: 105711. doi:10.1016/j.jweia.2024.105711. Soares, R. F., de Souza, F. J. 等关于 DrivAer fastback RANS 模型对比的结果,转引自 Advances in Aerodynamics, 2021, 3: 26. Pope, S. B. Ten questions concerning the large-eddy simulation of turbulent flows. New Journal of Physics, 2004, 6: 35. Georgiadis, N. J., Rizzetta, D. P., Fureby, C. Large-eddy simulation: current capabilities, recommended practices, and future research. AIAA Journal, 2010, 48(8): 1772-1784. Chapman, D. R. Computational aerodynamics development and outlook. AIAA Journal, 1979, 17(12): 1293-1301. Choi, H., Moin, P. Grid-point requirements for large eddy simulation: Chapman's estimates revisited. Physics of Fluids, 2012, 24(1): 011702. doi:10.1063/1.3676783. Spalart, P. R., Jou, W.-H., Strelets, M., Allmaras, S. R. Comments on the feasibility of LES for wings, and on a hybrid RANS/LES approach. 1st AFOSR International Conference on DNS/LES, 1997. Ashton, N., West, A., Lardeau, S., Revell, A. Assessment of RANS and DES methods for realistic automotive models. Computers & Fluids, 2016, 128: 1-15. doi:10.1016/j.compfluid.2016.01.008. Ashton, N., Revell, A. Comparison of RANS and DES methods for the DrivAer automotive body. SAE Technical Paper 2015-01-1538, 2015. SIEMENS. STAR-CCM+ User Guide, 汽车空气动力学推荐建模方法(官方文档). 汽车外表面气动噪声特性分析. 声学技术, 2014, 33(1). doi:10.3969/j.issn1000-3630.2014.01.011. Spalart, P. R., Deck, S., Shur, M. L., Squires, K. D., Strelets, M., Travin, A. A new version of detached-eddy simulation, resistant to ambiguous grid densities. Theoretical and Computational Fluid Dynamics, 2006, 20(3): 181-195. Shur, M. L., Spalart, P. R., Strelets, M. K., Travin, A. K. A hybrid RANS-LES approach with delayed-DES and wall-modelled LES capabilities. International Journal of Heat and Fluid Flow, 2008, 29(6): 1638-1649. Fu, X., Fu, S., Liu, C., Zhang, M. Data-driven approach for modelling Reynolds stress tensor with invariance preservation. arXiv:2303.17178.
 往期回顾:
RANS vs LES vs DNS:湍流模型怎么选才不出错?
