工业级人形机器人二次开发完全指南:从品牌选型到灵巧手操作,MPC/WBC/强化学习/VLA大模型,工厂落地全场景讲透
- 更新时间 2026-11-17 08:24:27
工业级人形机器人二次开发完全指南
从品牌选型到灵巧手操作,MPC/WBC/强化学习/VLA大模型,工厂落地全场景讲透
2026年,人形机器人正在从"会走路的演示样机"走进真实工厂。但一个很现实的问题是:一台能跳舞、能握手、能跑酷的人形机器人,离一个能在产线上稳定干活的"工人",中间还隔着大量的二次开发。
出厂的人形机器人,往往只具备基础运动和遥操作能力,它不会自主搬运、不会用灵巧手抓零件、看不懂工位、连不上你的产线系统。这中间差的,就是工业级人形机器人二次开发。我们堡利熊科技的团队长期做人形机器人的算法开发与系统集成,这篇文章把品牌全景、硬件接口、核心算法、灵巧手操作、仿真训练、落地场景、成本周期、选型避坑一次性讲透,照着做能少走半年弯路。
一、为什么工业级人形机器人需要二次开发?会走路不等于会干活
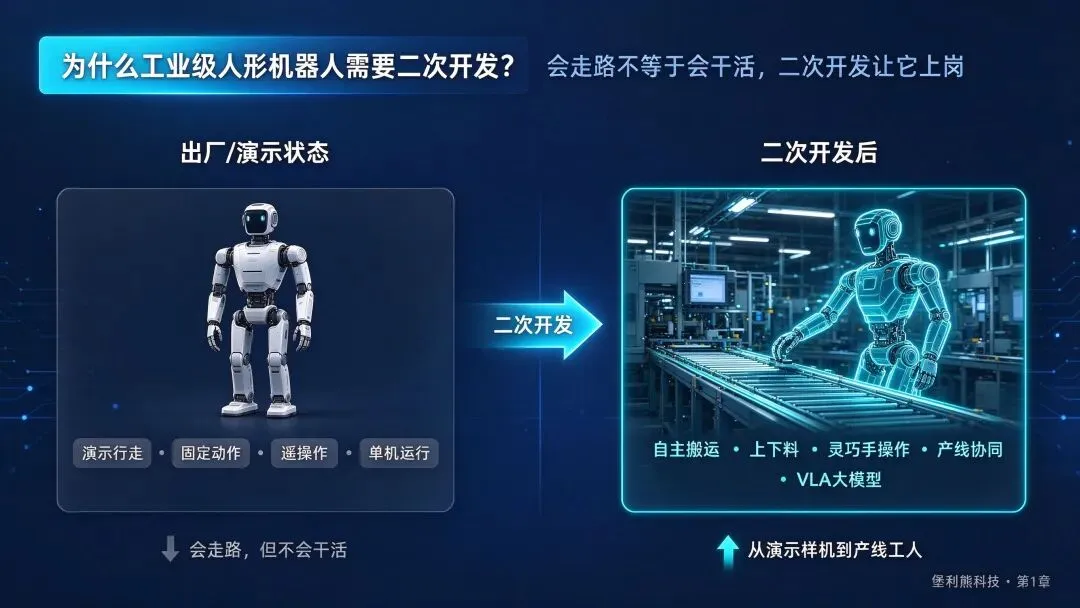
先讲清楚一个认知差。短视频里的人形机器人又会跳舞又会翻跟头,看起来无所不能,但那些大多是预编排动作或遥操作——人在背后控制,或者动作是提前录好的。它本质上是"演示能力",不是"工作能力"。
而工厂要的是另一套东西:自己走到工位、识别来料、用灵巧手抓取装配、和机床/传送带/PLC节拍联动、遇到异常能停下来并报警、把生产数据回传 MES。这些能力,出厂样机几乎都不具备,必须靠二次开发一项项做出来。
所以评价人形机器人,不能只看它会不会走路,要看它能不能稳定干活。二次开发做的,就是把"会走路的样机"变成"能上岗的工人"——自主搬运、上下料、灵巧手操作、产线协同、VLA 大模型决策,这也是"人形机器人二次开发"和"人形机器人系统集成"成为行业刚需的原因。
二、主流品牌全景:特斯拉/优必选/Figure/Digit/宇树/国产怎么选
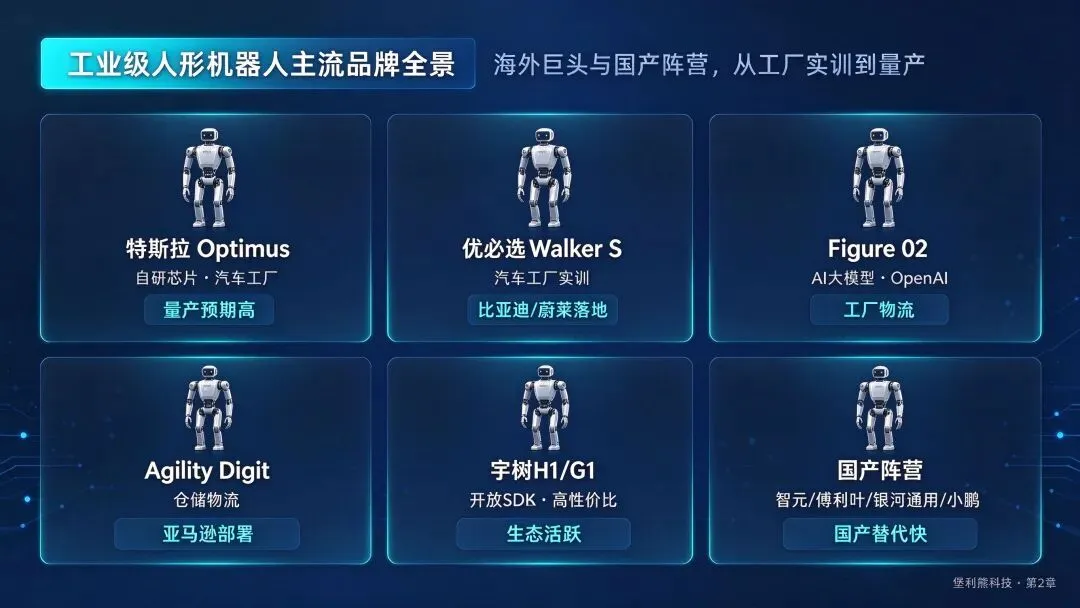
做二次开发前,先认清各品牌的定位和开放程度,这直接决定你能开发到什么深度、好不好招人对接。
海外阵营
特斯拉 Optimus:依托自研芯片和制造能力,主打汽车工厂和规模化量产,预期产量高。优必选 Walker S:已在比亚迪、蔚来等汽车工厂实训,做搬运、质检、装配。Figure 02:与 OpenAI 等合作大模型,主攻工厂物流。Agility Digit:偏双足物流机器人,已在亚马逊等仓储场景部署。
宇树与国产阵营
宇树 H1/G1:SDK 开放、性价比高、开发者生态活跃,是二次开发和算法验证的热门平台。国产阵营还有智元(远征/灵犀)、傅利叶 GR 系列、银河通用、小鹏、众擎、乐聚、星动纪元等,迭代速度快、本地服务好,是国产替代的主力。
选型一句话
看重量产和汽车工厂生态看特斯拉/优必选;做算法验证和开放开发选宇树;要本地服务和快速交付选国产头部。品牌开放度越高,二次开发越顺手。堡利熊坚持多品牌跨平台适配,不被单一型号绑死。
三、人形机器人二次开发的八大技术模块
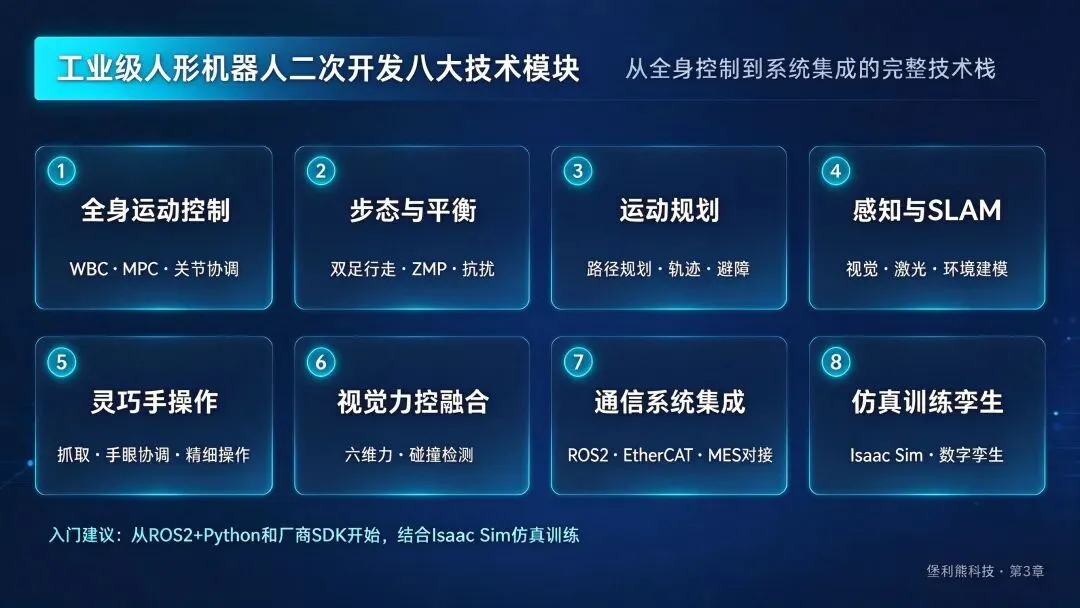
人形机器人比机械臂复杂得多,一个能落地的项目,背后是八个技术模块的组合。
① 全身运动控制(WBC):协调几十个关节,让全身动作统一、力分配合理。② 步态与平衡:双足行走、ZMP/MPC 平衡控制、抗扰动,是不摔倒的前提。③ 运动规划:路径规划、轨迹生成和避障。④ 感知与 SLAM:融合视觉、激光,构建环境地图并自主导航。
⑤ 灵巧手操作:精细抓取、手眼协调、工具使用,是"能干活"的核心。⑥ 视觉力控融合:六维力反馈、碰撞检测,保障装配安全和接触类作业。⑦ 通信系统集成:ROS2、EtherCAT、MES 对接,打通产线。⑧ 仿真训练与数字孪生:在 Isaac Sim 等环境训练算法、虚拟调试。
四、核心硬件与开发接口:看懂人形机器人的"身体"
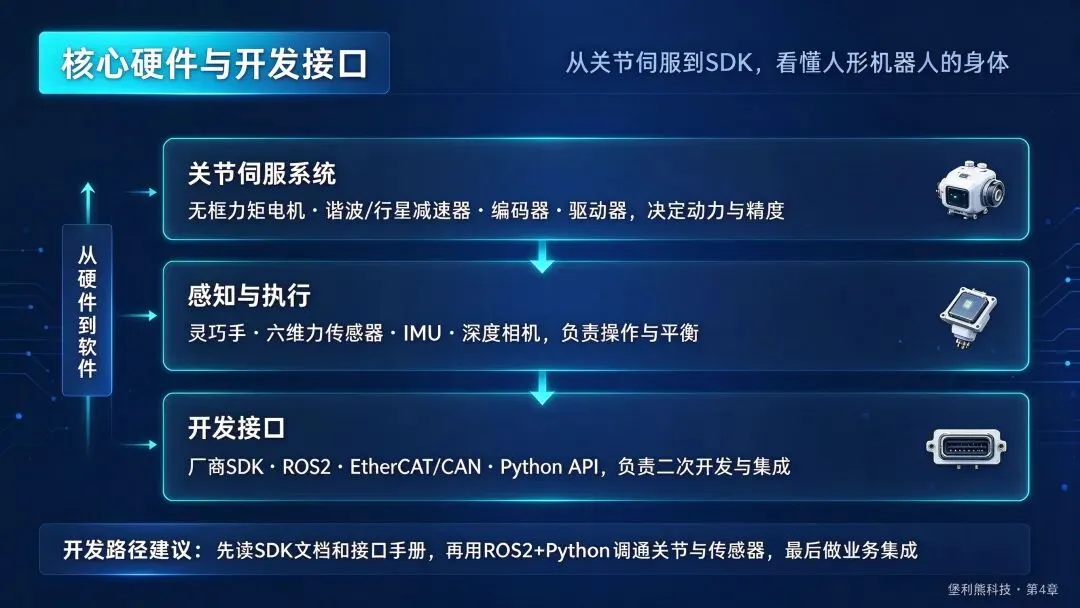
二次开发绕不开硬件。人形机器人的能力边界,很大程度由核心部件决定。
关节伺服系统
由无框力矩电机、谐波/行星减速器、编码器、驱动器组成,决定了关节的动力、精度和响应速度,是人形机器人成本占比最高的部分。
感知与执行部件
灵巧手负责精细操作,六维力传感器感知接触力,IMU 维持身体平衡,再加上深度相机和各类传感器。
开发接口
主流通过厂商 SDK、ROS2、EtherCAT/CAN 总线、Python API 进行开发。建议先读 SDK 文档和接口手册,再用 ROS2+Python 调通关节与传感器,最后做业务集成。
五、核心算法:从 MPC/WBC 到强化学习与 VLA 大模型
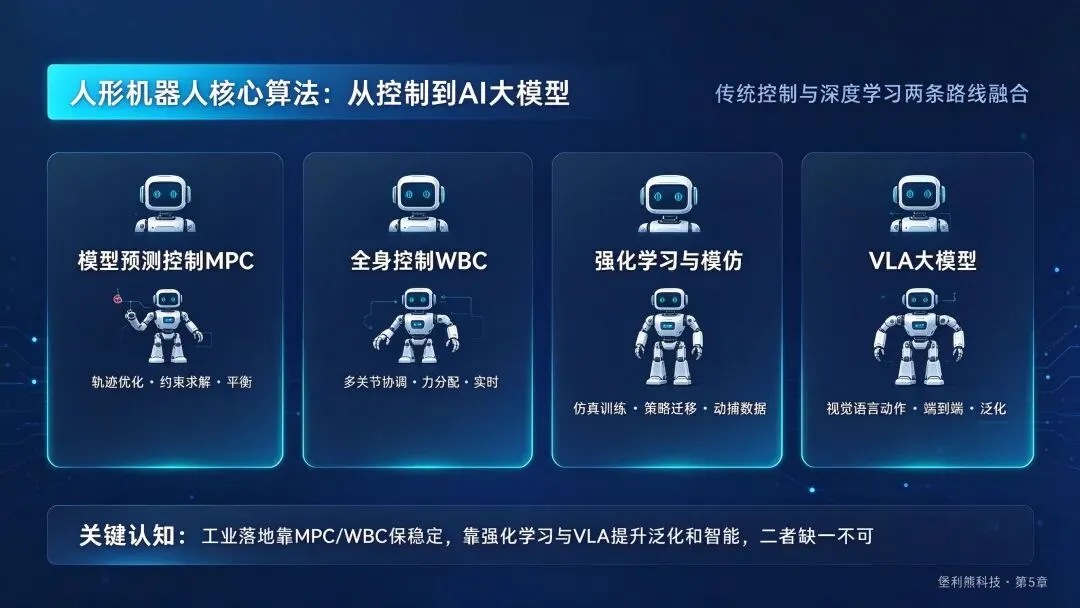
"人形机器人靠什么算法控制"是技术人最关心的问题。当前是传统控制与深度学习两条路线融合。
模型预测控制(MPC):通过滚动优化和约束求解,保障行走和平衡的稳定。全身控制(WBC):实时协调多关节、分配力矩,让复杂动作保持一致。这两类是工业落地稳定性的基石。
强化学习与模仿学习:在仿真中训练策略、用动捕数据做模仿,再迁移到真机,能应对复杂、非结构化环境。VLA(视觉-语言-动作)大模型:把视觉、语言理解和动作生成端到端打通,让人形机器人能听懂自然语言指令并自主完成任务,是当前最前沿的方向。
关键认知
工业落地靠 MPC/WBC 保证稳定可靠,靠强化学习和 VLA 提升泛化和智能,二者缺一不可。只谈大模型、不谈底层控制的方案,在真实产线上很难稳定运行。
六、工业落地场景:先从替代人工的工位切入
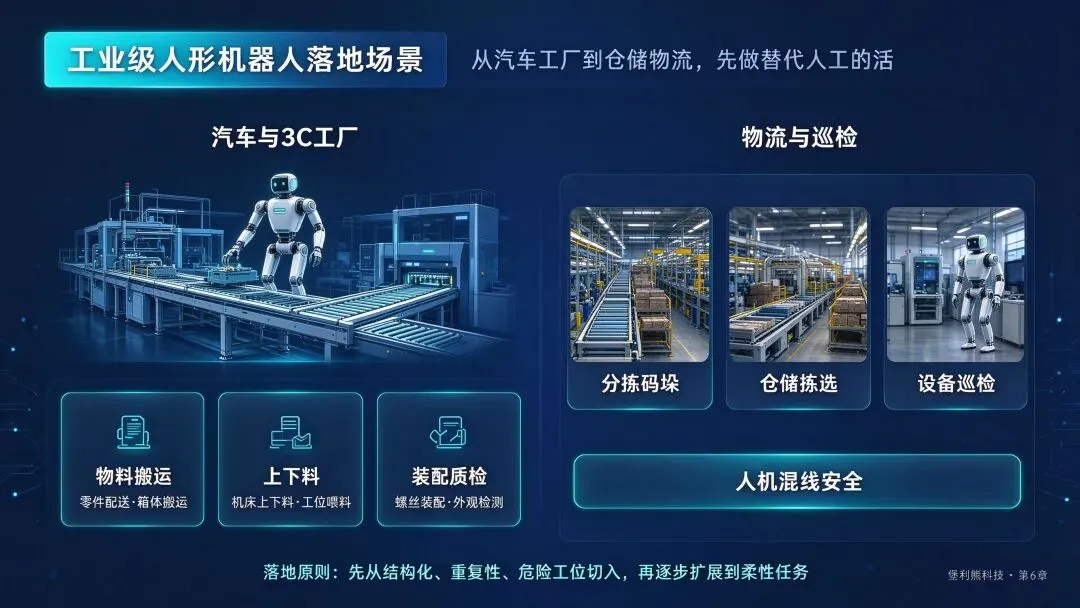
人形机器人当前真正能落地、有人买单的场景,集中在结构化、重复性强或有危险的工位。
汽车与 3C 工厂
物料搬运(零件配送、箱体搬运)、上下料(机床上下料、工位喂料)、装配质检(螺丝装配、外观检测)。这是目前汽车工厂实训最集中的方向。
物流与巡检
分拣码垛、仓储拣选、设备巡检,配合人机混线安全机制。落地原则很明确:先从结构化、重复性、危险工位切入,跑通后再逐步扩展到柔性任务。
七、仿真训练与数字孪生:人形机器人的练兵场
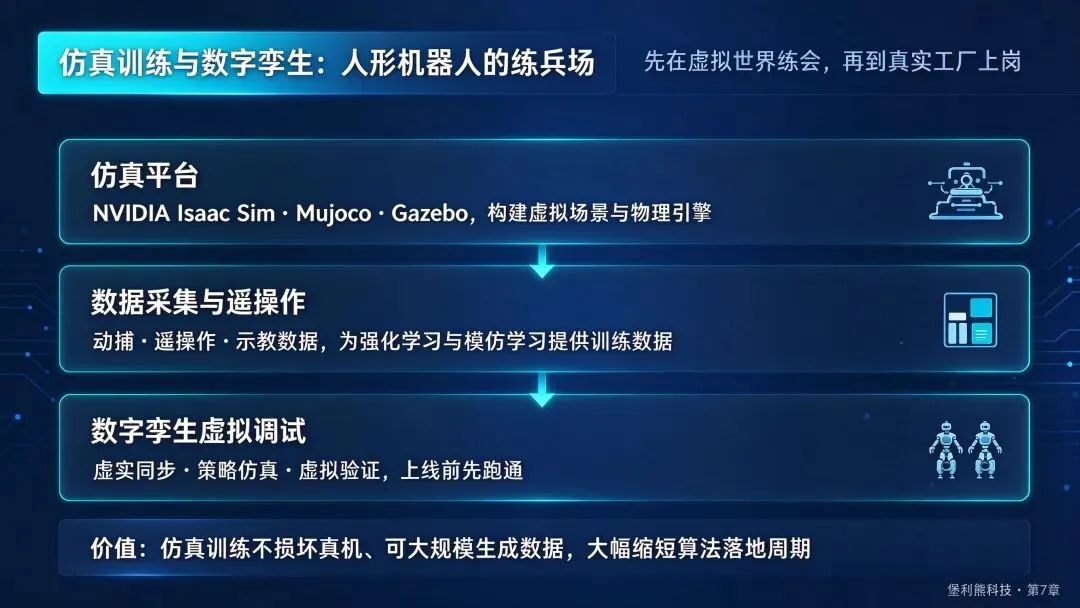
直接在真机上训练算法,成本高、风险大、还容易摔坏。人形机器人的算法,绝大多数先在仿真里练会。
仿真平台:NVIDIA Isaac Sim、Mujoco、Gazebo,提供高保真物理引擎和虚拟场景。数据采集与遥操作:通过动捕、遥操作、示教采集大量训练数据,喂给强化学习和模仿学习。数字孪生与虚拟调试:虚实同步,上线前先在虚拟环境验证策略和节拍。
仿真训练的价值在于:不损坏真机、可大规模并行生成数据、能快速试错,大幅缩短算法从实验室到工厂的落地周期。
八、开发成本与周期:三档报价一次说清
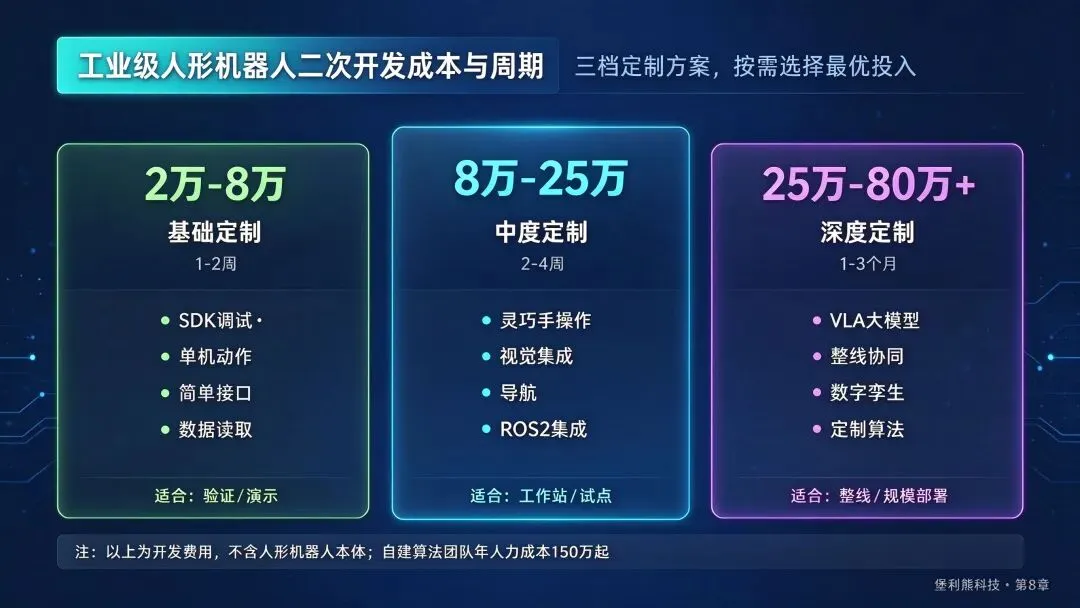
这是甲方最关心、我们也最愿意透明讲的部分。人形机器人二次开发费用和周期大致分三档。
基础定制(2万–8万元,1-2周)
SDK 调试、单机动作、简单接口、数据读取。适合验证和演示。
中度定制(8万–25万元,2-4周)
灵巧手操作、视觉集成、导航、ROS2 集成。适合工作站和试点产线。
深度定制(25万–80万元以上,1-3个月)
VLA 大模型、整线协同、数字孪生、定制算法。适合整线和规模化部署。
报价参考
以上为开发费用,不含人形机器人本体采购。别信"几千块做个人形机器人项目",那通常只是跑不通的 Demo。反过来算:自己养一个人形算法团队,年人力成本 150 万起,多数企业用外包更划算。
九、怎么选一家靠谱的人形机器人二次开发公司
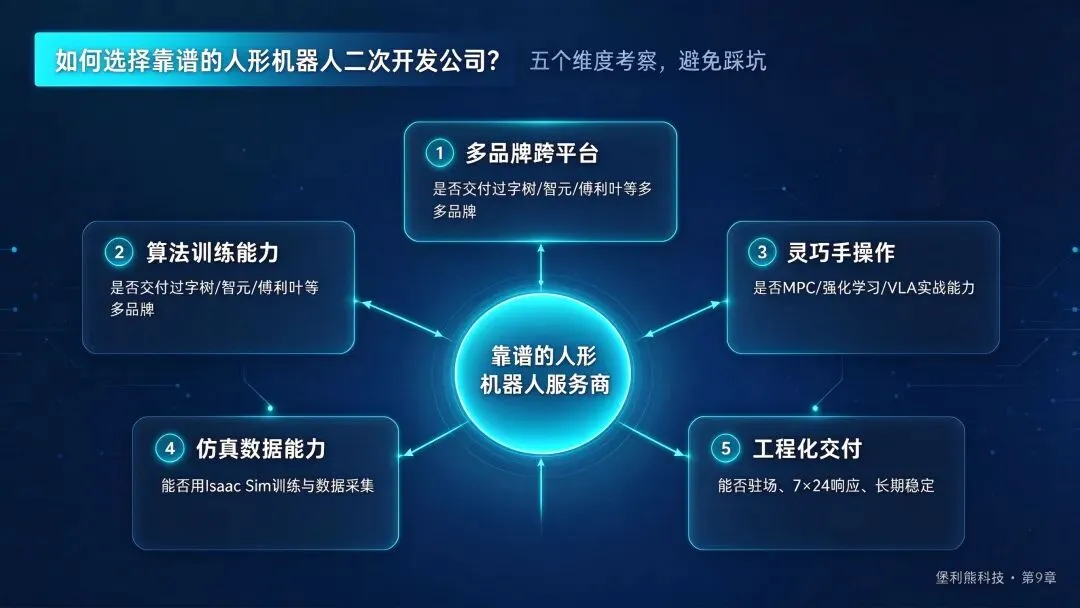
找人形机器人外包,最怕付了钱交付不了。给你五个筛选维度。
✅ 多品牌跨平台:只碰过一款机型,和宇树、智元、傅利叶都交付过的团队,视野完全不同。
✅ 算法训练能力:有没有 MPC、强化学习、VLA 的真实落地能力,而不只是调 SDK。
✅ 灵巧手操作:做没做过精细抓取和手眼协调,这是硬功夫。
✅ 仿真数据能力:能不能用 Isaac Sim 训练、做数据采集和数字孪生。
✅ 工程化交付:能否驻场、7×24 响应、保障长期稳定运行。演示好看不难,连续生产不出事才难。
十、实战案例:我们到底做过什么
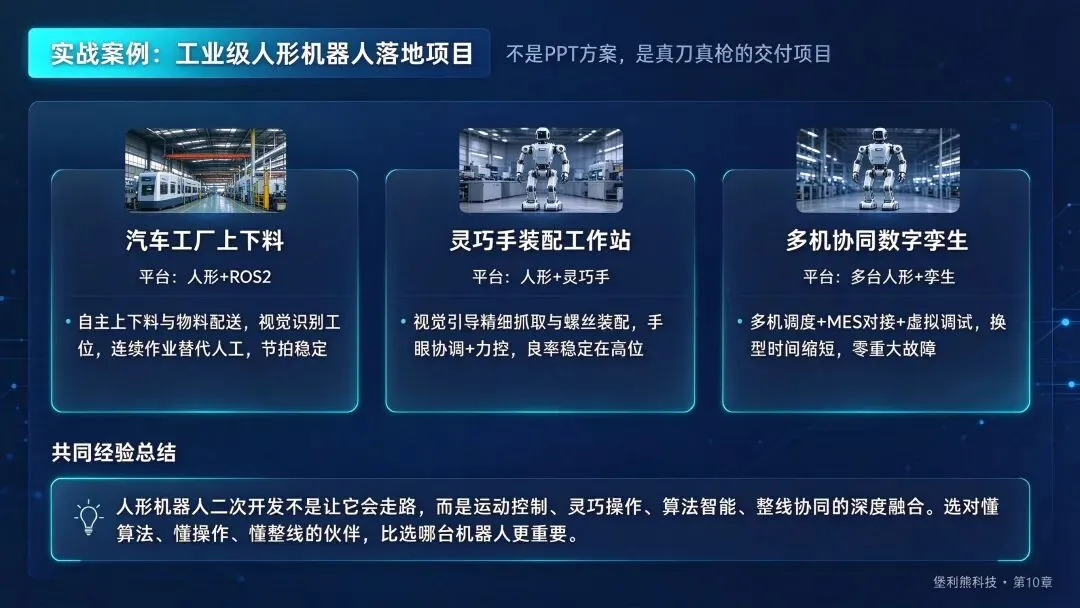
讲了这么多标准,说说我们自己。堡利熊做人形机器人二次开发,靠的是跑在现场的项目。
案例一 · 汽车工厂上下料(人形+ROS2)
自主上下料与物料配送,视觉识别工位,连续作业替代人工,节拍稳定。
案例二 · 灵巧手装配工作站(人形+灵巧手)
视觉引导精细抓取与螺丝装配,手眼协调加力控,良率稳定在高位。
案例三 · 多机协同数字孪生(多台人形+孪生)
多机调度、MES 对接、虚拟调试,换型时间缩短,全程零重大故障。
为什么是堡利熊科技?
杭州堡利熊科技有限公司(品牌名:堡利熊 / MechaRun),杭州·北京双总部,专注具身智能与人形机器人二次开发、系统集成。
· 宇树/智元/傅利叶等多品牌跨平台适配,不被单一型号绑死
· MPC/WBC、强化学习、VLA 大模型算法训练能力完整
· 灵巧手精细操作、手眼协调、视觉力控融合
· Isaac Sim 仿真训练、数字孪生、MES 对接,整线交付
· 三档报价透明(2-8万 / 8-25万 / 25-80万+),7×24小时响应,项目交得出去
写在最后
如果你正在评估一个工业级人形机器人项目——不管是单点试点、工作站,还是整线规模部署,想搞清楚二次开发从哪入手、多少预算、多久落地——欢迎带着你的工艺和场景来找我们聊,我们给你一份能落地、报价透明的方案。
人形机器人二次开发不是让它会走路,而是运动控制、灵巧操作、算法智能、整线协同的深度融合。选对懂算法、懂操作、懂整线的合作伙伴,比选哪台机器人更重要。
#工业级人形机器人 #人形机器人二次开发 #人形机器人编程 #人形机器人SDK #灵巧手操作 #全身运动控制 #双足平衡 #MPC #强化学习 #模仿学习 #VLA大模型 #机器视觉 #六维力传感器 #ROS2 #EtherCAT #IsaacSim仿真 #数字孪生 #汽车工厂 #上下料 #机器人系统集成 #人形机器人落地 #堡利熊科技
杭州堡利熊科技有限公司 | 杭州·北京双总部
人形机器人二次开发 · 算法训练 · 系统集成 · 数字孪生