这是一套围绕具身智能安全、评测与基准、数据采集与数据集、训练与模型算法、机器人仿真与 Sim2Real五大方向整理的结构化专题资料库
1C9U 蝶动洞察 · 专题知识库
具身智能数据采集训练及具身智能安全知识库
600 份专业文档 | 14 个分类 | 采数—训练—仿真—评测—安全 全链路
一句话说明:这是一套围绕具身智能安全、评测与基准、数据采集与数据集、训练与模型算法、机器人仿真与 Sim2Real五大方向整理的结构化专题资料库,面向机器人整机厂、算法与数据团队、投资研究机构与合规安全岗,把「数据从哪来、怎么采、怎么标、怎么训、怎么评、怎么安全落地」这条彼此咬合的链路一次收齐。
大模型的跃迁建立在互联网规模的文本语料之上,而具身智能要的是「身体—环境—任务」闭环中的真实交互数据:视觉、触觉、力觉、关节角度与空间轨迹。数据从哪来、怎么采、怎么标、怎么训、怎么评、怎么安全落地,任何一环缺失,机器人都会「看起来会、实际不会」。
《2026 年中国具身智能数据采集产业发展蓝皮书》给出的判断很直接:行业普遍认为实现物理智能涌现至少需要百万乃至千万小时的高质量真实行为互动数据,而目前实际可用量不足需求的 5%。这也是我们把「数据采集与训练」放在第一优先级、同时把安全、评测、仿真三条配套主线一并收齐的原因——只拿到数据,却无法验证效果、无法合规交付,等于没拿到。
全库收录 629 份 6 页以上专业文档(2023—2026 年报告为主),沿用原有十大目录结构,另设光轮智能与 NVIDIA Isaac 两家对标公司专题;配套 8 组行业核心问答、4 张重点报告实拍截图、30 个精准标签与可直接转发的分享短链,页面末尾是按「页数权重 + 时效权重」排好序的完整资料目录。
【 配图位 1 | 建议插入 shot01.jpg:《2026 中国人工智能安全全景报告》首图 】
痛点一 · 数据缺口是硬约束。文本语料可以从互联网获取,具身数据却要靠真机、遥操作、动捕或仿真逐条采集,成本高、复用难、标准不统一,直接决定模型上限。
痛点二 · 资料散落在各环节。采集、训练、仿真、评测、安全分属不同机构与不同报告,做一份立项材料往往要翻几十个来源,口径还互相打架。
痛点三 · 口径无法归因。同一功能在不同研究里的性能差异超过 10%,却说不清是算法创新、数据扩充,还是评测偏差造成的。
所以这套库不是「把报告堆在一起」,而是按客户实际查阅顺序组织:先按五大主题找到对应资料,再用对标公司专题看竞争格局,最后用产业趋势、场景案例与权威白皮书补齐背景。
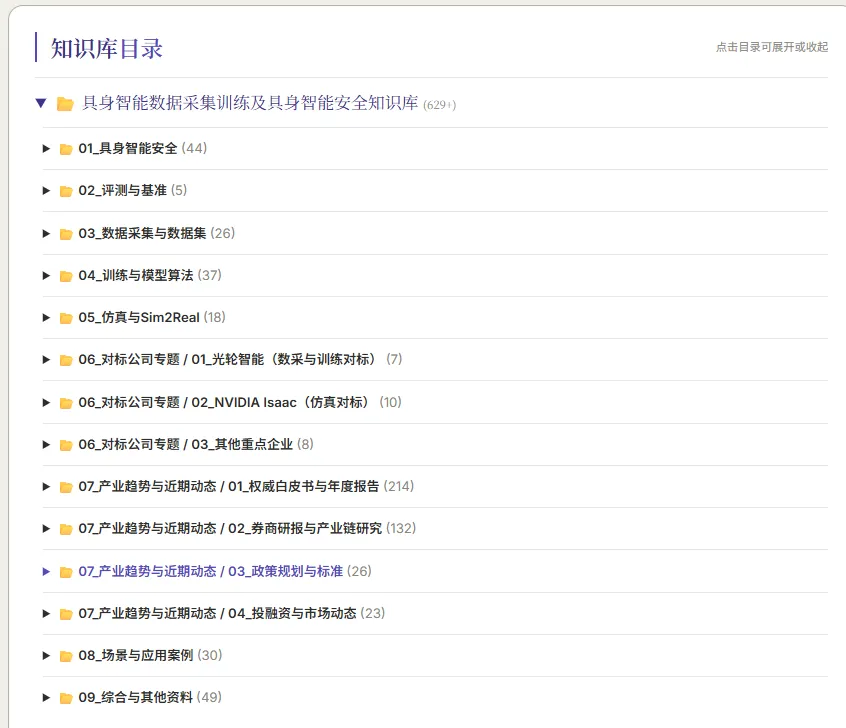
目录沿用整理时的十大分类,共展开为 14 个板块。每个板块内按页数与发布时间综合降序,长篇深度报告和 2026 年新资料排在最前面。
01 具身智能安全44 份
安全治理框架 3.0、中国人工智能安全全景报告、通用人工智能技术安全保障方法、长时程具身安全综述、大模型与具身机器人安全测试及治理报告。
02 评测与基准5 份
《具身智能模型评测:从感知到执行》(26 页)、全球人形机器人整机能力评估模型 V2.0;更多评测动态可对标专题与仿真专题交叉检索。
03 数据采集与数据集26 份
数据采集产业蓝皮书(65 页)、全球高质量数据集清单(25 页)、数据采集六路线竞争分析(58 页,原创)、浙商证券与亿欧智库产业展望系列。
04 训练与模型算法37 份
世界模型、VLA、持续学习、Physical AI 基础设施;含毕马威《跨越奇点》(53 页)、国泰海通具身智能科技前瞻系列、Scaling Law 与物理定律对比研究。
05 仿真与 Sim2Real18 份
Isaac Sim / Isaac Lab 安装与实战、Newton 物理引擎、智元 D1 从真机到仿真全流程、空间智能与数字孪生、物理 AI 闭环。
06 对标公司专题25 份
分光轮智能(7)、NVIDIA Isaac(10)、其他重点企业(8)三个子目录,各附全量资料清单可反查。
07 产业趋势与近期动态395 份
权威白皮书与年度报告 214 份、券商研报与产业链研究 132 份、政策规划与标准 26 份、投融资与市场动态 23 份;体量最大,建议用页面顶部搜索框或索引筛选。
08 场景与应用案例30 份
工业制造、物流仓储、康养医疗、巡检应急、教育人才等落地场景与商业案例。
09 综合与其他资料49 份
跨主题综述、产业链图谱、人才与教育、其他延展阅读。
【 配图位 2 | 建议插入 shot03.jpg:《2026 年中国具身智能数据采集产业发展蓝皮书》首图 】
客户指定的对标很明确:数据采集与训练对标光轮智能(公开资料中亦写作「光轮科技」),仿真对标 NVIDIA Isaac Lab / Isaac Sim,安全方向暂无特定对标公司。
光轮智能:RoboFinals 评测平台、与 NVIDIA 联合开源 Isaac Lab Arena、NeurIPS EgoSuite、10 亿元融资与物理 AI 数据基础设施动态,全部集中在 06 专题。
NVIDIA Isaac:不是一个软件,而是平台家族——Sim 造世界、Newton 定物理、Lab 练策略、GR00T 给大脑、Isaac ROS 上真机;专题内另有 Isaac Lab 3.0 解析、GPU 加速仿真、多相机仿真验证与从安装到 Cartpole / 机械臂 IK / 人形 H1 的实战课程。
安全方向:改以赛迪智库、全国网络安全标准化技术委员会、腾讯、数说安全、TÜV 等机构报告作为监管口径参照系,便于做合规对照。
这里有个刻意的取舍:如果把两家公司整块锁进对标目录,评测与仿真两个主题几乎会空掉;如果完全打散,公司动态又难成体系。因此采用「主题优先、公司留专题」——技术资料按主题归位到 01—05,公司战略、融资、平台发布留在 06,并各附一份全量资料清单,按公司名可反查全部相关文档,不复制文件也不丢线索。
【 配图位 3 | 建议插入 shot04.jpg:NVIDIA Isaac Lab 仿真长文首图 】
详情页配了 8 组结合库内具体文档作答的行业问答,这里先摘出核心结论。
Q1 具身智能为什么普遍「卡在数据」?缺口到底有多大?
03 目录蓝皮书给出可引用口径:至少需要百万乃至千万小时高质量真实交互数据,目前可用量不足需求 5%;同目录还有全球高质量数据集清单与券商「核心燃料」研报,可判断自建采集、外采与仿真合成三者的配比。
Q2 训练数据应该怎么采?六条路线各适合什么场景?
03 目录《具身智能数据采集六路线竞争分析》(58 页)把遥操作、真机示教、仿真合成、视频学习等路线放回价值链重排,用「数据复用半径」解释同一份数据在不同主体手里的价值差,配合 05 仿真目录的合成数据资料可形成选型表。
Q3 仿真平台选 Isaac Sim / Isaac Lab,还是其他方案?
06 专题《NVIDIA Isaac 平台概述》(14 页)先讲清五个组件的分工与版本边界,05 目录补充智元 D1 实战、Newton 物理引擎实测与国产仿真器对比,避免「只看名字选错组件」。
Q4 怎么判断模型真的变强,而不是评测口径带来的假提升?
02 目录《具身智能模型评测:从感知到执行》(26 页)指出同一功能在不同研究中性能差异超过 10% 却难以归因,并梳理 2020—2025 年 CVPR / ICRA / NeurIPS / Nature / IJRR 工作;配合 RoboFinals、Isaac Lab Arena 动态可搭自用基线与复现清单。
Q5 机器人落地有哪些安全风险?合规交付参照哪些文件?
01 目录以《人工智能安全治理框架 3.0》(136 页,网安标委 2026-09)按内生 / 应用 / 衍生三类风险给出技术应对,叠加工信部风险管理能力要求、应用安全指引、安全测试及治理报告,可直接做风险清单底稿。
Q6 仿真训出的策略怎么迁到真机?有能照做的材料吗?
05 目录收有 Isaac Lab 从安装到 Cartpole / 机械臂 IK / 人形 H1 的实操、Isaac Lab 3.0 与 Newton 实测、智元 D1 真机到仿真全流程;03 真机采集与 04 持续学习资料可作为真机回采与迭代的后续步骤。
Q7 为什么有些文档没有绿色「可下载」?积分怎么定?
5 页及以下短讯不收录;6—30 页 2 积分、31—80 页 5 积分、80 页以上 50 积分;10MB 以内已上传显示绿色「可下载」,超过 10MB 为节省站内存储未上传,右侧备注联系微信 lovebaogao 获取,不影响目录完整性。
Q8 三家对标该怎么看?资料会不会被拆散找不到?
主题优先、公司留专题;目录沿用整理时的十大分类,文件名与页数前缀保持一致,两家各附全量清单可反查,原有检索习惯不会被打乱。
【 配图位 4 | 建议插入 shot02.jpg:《具身智能模型评测:从感知到执行》首图 】
机器人整机厂 / 本体团队:按「采集路线 → 仿真训练 → Sim2Real → 评测验收」顺序取用,快速搭出内部数据中台与评测规范。
算法与模型团队(VLA / 世界模型 / RL):用数据集清单、遥操作与合成数据方法、Isaac Lab 实战定位可用数据源与基线。
数据服务商 / 采集基地:直接对标光轮智能业务口径、六路线竞争分析、264 家主体图谱与单价变化,判断自己处在哪一层。
投资与产业研究:214 份权威白皮书与年报、132 份券商研报、26 份政策标准、23 份投融资动态,做行业梳理与立项材料可直接引用。
合规 / 安全 / 标准岗:治理框架 3.0、系统风险管理能力要求、应用安全指引、具身机器人安全测试报告,作为风险清单与合规检查表底稿。
高校与科研:2020—2025 年顶会评测论文综述、长时程具身安全综述、物理模拟器到世界模型进展,适合做开题文献地图。
· 《2026 年中国具身智能数据采集产业发展蓝皮书》(65 页):具身智能第二次写入政府工作报告;截至 2026 年 4 月,全国规划或建成的数据采集训练场超过 64 座、覆盖至少 27 城;京东计划两年内积累 1000 万小时真实场景视频数据。
· 《具身智能数据采集六路线竞争分析》(58 页):含 264 家去重主体的产业链全景图谱,2030 年中游规模中性预测 1741 亿元,四年单价降幅约 −70%。
· 《具身智能模型评测:从感知到执行》(26 页):评测体系仍处「任务碎片化、指标多元化、平台封闭化」,同一功能性能差异 超过 10% 却难以归因。
· 《人工智能安全治理框架 3.0》(136 页)与毕马威《跨越奇点》(53 页):前者确立五项原则与三类风险应对,后者给出世界模型从生成式导向走向控制导向的 Physical AI 基础设施演进框架。
分享短链(可直接转发 / 复制到浏览器打开)
https://1c9u.com/kb/jushenshuju
页面顶部有「分享短链」复制条;正文末尾是完整资料目录,按十大分类展开或收起;大文件请加微信 lovebaogao 获取。
如果你手上的问题是「具身智能数据怎么采、怎么训、怎么评、怎么保证安全落地」,这套库基本把能公开找到的一手报告、权威白皮书、券商研究与实操教程按同一套口径收齐了。后续我们也会继续补充具身智能其他方向的近期变化。
标签(便于站内检索)
具身智能安全 · 具身智能数据采集 · 机器人训练数据 · 遥操作示教 · 合成数据 · Sim2Real · NVIDIA Isaac Lab · Isaac Sim · 光轮智能 · RoboFinals · 具身智能评测 · 基准测试 · VLA 模型 · 世界模型 · Physical AI · 人工智能安全治理框架 · 机器人仿真 · 数据闭环 · 强化学习 · 人形机器人数据集 · 具身智能白皮书 · 数据标注与质量 · 产业链图谱 · 券商研报 · 政策标准 · 投融资动态 · 场景落地 · 模型安全测试 · 数字孪生 · 空间智能 · 持续学习
— 1C9U 蝶动洞察 · 专题知识库 —资料持续更新中,欢迎转发给需要的同事