导语:ZED 全系 9 款相机怎么挑?一张总表、一张场景矩阵、三个真实项目,把接口、基线与变体讲清楚。
特别强调:此处信息可能未及时更新或表述存在疏漏,仅供选型参考,一切需以官网官方技术手册为最终依据。
三条关键结论:
1.先选接口主线:USB 3(原型与短距)/GMSL2(量产机器人)/MIPI(OEM 裸板),这一条就决定了你的主机与线缆。
2.再选基线与量程:18 mm 到 120 mm 的基线差,直接决定近距抓取还是远距避障;镜头(宽/窄/鱼眼)决定视野与有效距离。
3.软件不用重选:全系共用同一套 ZED SDK,换相机不换代码。
一、三条接口主线,先把范围大幅收窄
| | | |
|---|
| USB 3.0 | | | 普通 Windows/Linux PC(UVC 免驱) |
| GMSL2 | ZED X、ZED X Mini、ZED X Nano、ZED X One 全系 | | NVIDIA Jetson + ZED Link 采集卡,或 ZED Box |
| MIPI CSI-2 | | | ZED Link MIPI Quad + Jetson AGX Orin/Thor |
GMSL2 是汽车工业的串行链路:一根同轴线同时走视频、供电与同步,最长 15 m,不惧 EMI;代价是它不兼容 USB,必须配 ZED Link 采集卡或 ZED Box 才能工作。
MIPI 则是板间短距链路(Micro I-PEX 线缆,长度随集成设计而定),适合把相机直接做进你自己的产品。
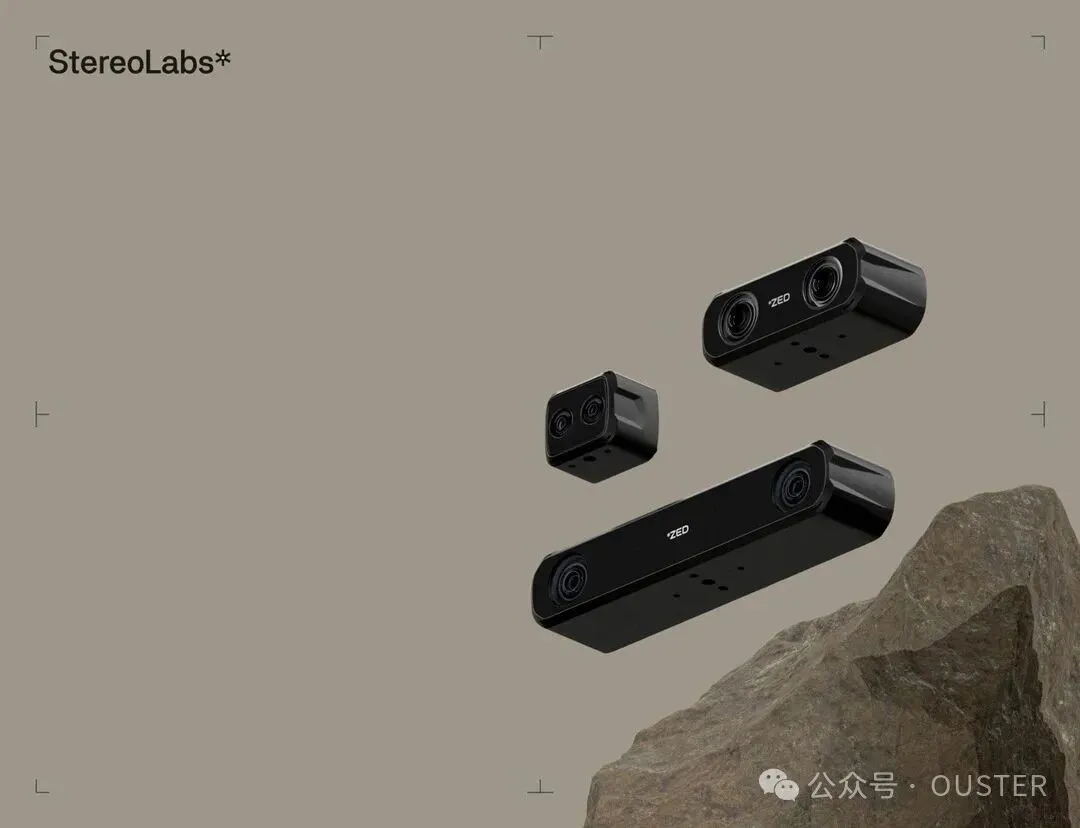 图 1:ZED 双目相机家族——三款机身尺寸对应不同的安装空间与量程需求(来源:Stereolabs 官方博客)
二、全系总览:9 款相机一张表
| | | | | | |
|---|
| ZED 2i | | | | | | |
| ZED Mini | | | | | | |
| ZED X | | | | | | |
| ZED X Mini | | | | | | |
| ZED X Nano | | | | | | |
| ZED X One GS | | | | | | |
| ZED X One 4K | | | | | | |
| ZED X One S | | | | IP69K(除无镜头版;窄角·鱼眼 2026 Q4 起) | | |
| ZED X One Core | | | | | | |
表中深度范围取官方规格页「Depth range(Ideal range)」双口径;ZED 2i、ZED X、ZED X Mini 均有宽角/窄角两种镜头,故给出两档;表中 ZED 2i 取宽角口径(0.3–20 m), 其窄角现行规格页为 1.5–35 m(理想 1.5–20 m),而官方对比表写 0.5–35 m(理想 0.5–20 m)——两份官方页面口径不一致,下单前以目标站点当期页面为准。
三、分组详解:哪一组是你的
1. USB 3 双目:先把原型跑起来
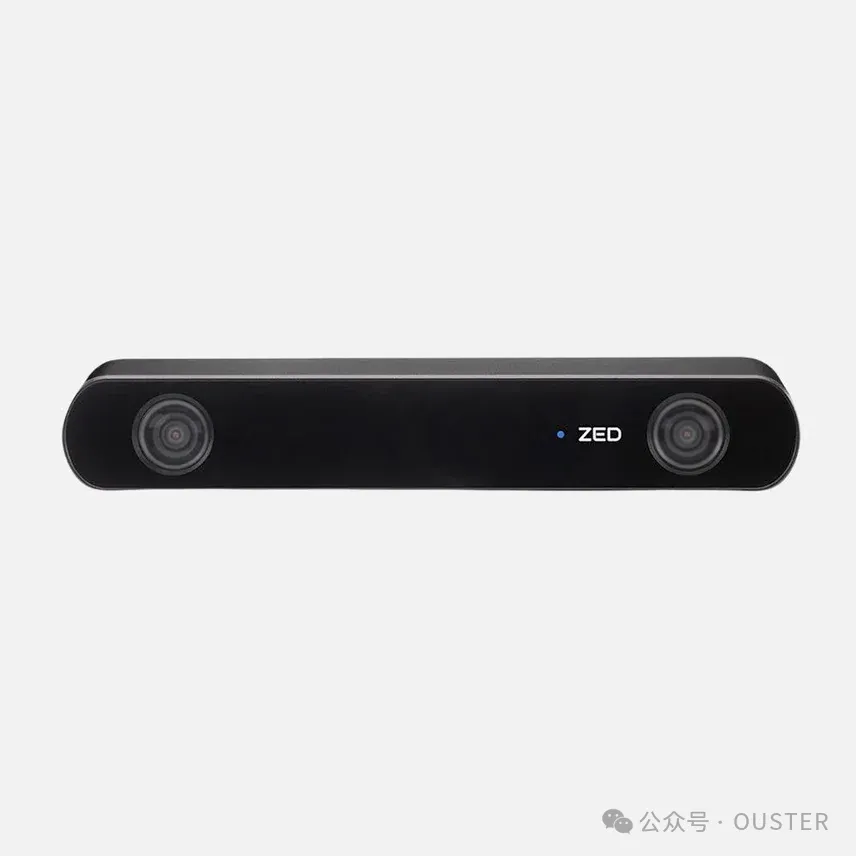 图 2:ZED 2i——120 mm 基线、IP66 铝合金机身、内置 9 轴传感(来源:Stereolabs 官方文档)
•ZED 2i:120 mm 基线配 2.1 mm 广角(110°×70°×120°)或 4.6 mm 窄角(68°×38°×78°)两种镜头,可选内置 CPL 偏振片压掉户外反光;IP66 铝合金机身,工作温度 −10 °C 至 +45 °C;除加速度计与陀螺仪(400 Hz)外还内置磁力计、气压计与温度传感器,出厂用机械臂做了 6 轴标定。 深度精度:广角 <0.8% @2 m、<4% @12 m;窄角 <0.4% @2 m、<5% @20 m。
•ZED Mini:63 mm 基线、62.9 g、102° 视场,近到 0.1 m 起测,精度 <1.0% @2 m、<1.8% @4 m,IMU 输出率 800 Hz——面向混合现实与近距感知。
两者都是卷帘快门 + 1/3" 4 MP,输出从 2208×1242@15 fps 一路降到 672×376@100 fps,USB 3.0 Type-C 连接,典型功耗 1.9 W;其中 ZED 2i 带双锁螺钉、外接线最长 10 m(ZED Mini 官方仅标 Type-C 口)。
2. GMSL2 双目:量产机器人的主视
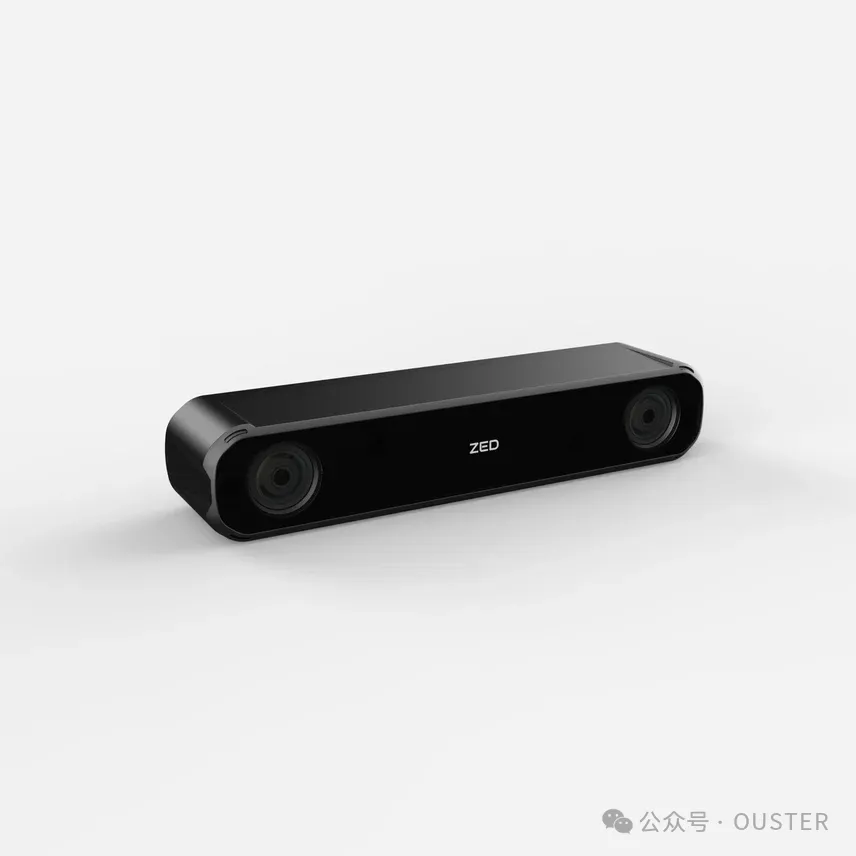 图 3:ZED X——120 mm 基线、IP67、全局快门,GMSL2 主线的主力机型(来源:Stereolabs 官方文档)
三款共用同一颗双 1/2.6" 2.3 MP 全局快门传感器(1928×1208、3 µm 像素),支持 2×1920×1200@60 fps、2×960×600@120 fps;多机硬件同步:同一 GMSL2 解串器内自动帧级对齐 15 µs(现行官方规格页口径,旧版规格页写 100 µs,双口径留痕);IMU 200 Hz、抗振动、宽温稳定,ZED X 与 ZED X Mini 还带板载温度传感器。
功耗 1.46 W,由 GMSL2 供电(PoC;ZED X/X Mini 输入 5–20 V,Nano 输入范围未公布)。
主要差异在三处:基线、镜头与防护(另注意 ZED X Nano 不支持人体跟踪;其功耗 1.46 W 已公布,但输入电压范围官方未公布)——
•ZED X(120 mm,IP67,−20~+60 °C):广角 0.3–20 m、窄角最远 35 m,人体跟踪广角 8 m/窄角 15 m。
•ZED X Mini(50 mm,IP67):广角 0.1–8 m、窄角 0.15–12 m,面向近距离操作与精密抓取(0.1 m 起测)。
•ZED X Nano(18 mm,无 IP 防护、定位室内):固定 2.8 mm/f/2.5 镜头、92°×65°×102°,0.03–2.0 m,<0.2% @0.05 m、<1.2% @1.5 m,不支持人体跟踪。
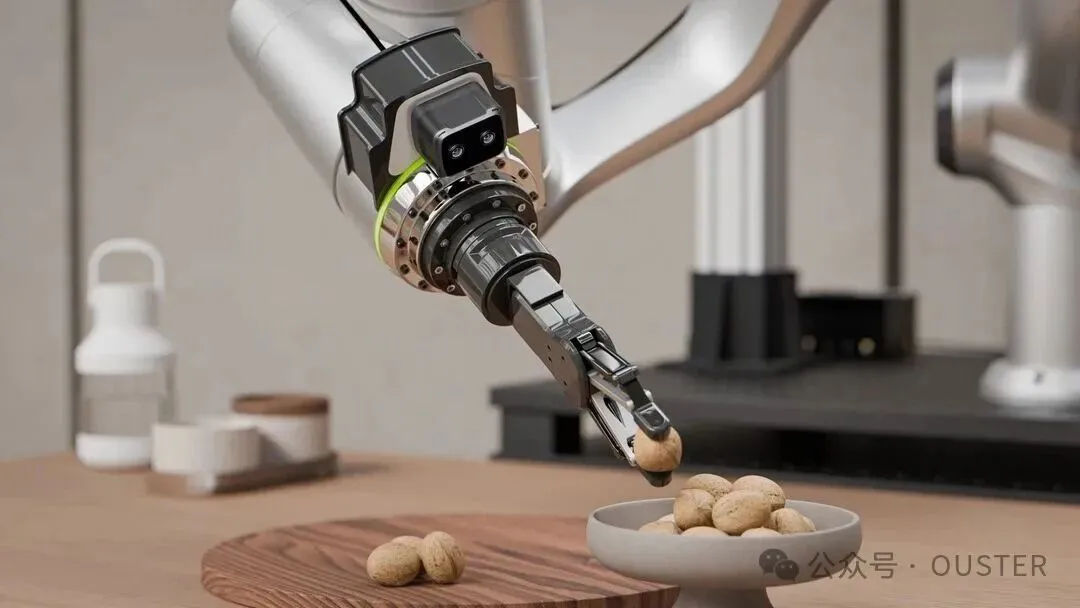 图 4:机械臂腕部的双目相机完成坚果抓取——近距作业要的是短基线,不是大视野(来源:Stereolabs 官方博客)
3. 单目家族:一个人就是一支队伍
ZED X One 系列是工业单目:既能单独当高质量 2D 相机用(SDK 里用 sl::CameraOne),也能两台刚性并排、自定义基线组成双目——基线小则近距准,基线大则量程远,装好后做一次外参标定即可当标准 ZED 双目使用。
| | | |
|---|
| ZED X One GS | | 1920×1200@60 fps,动态范围 71.4 dB | |
| ZED X One 4K | | 3840×2160@15 fps,动态范围 85 dB、信噪比 ≥41 dB | |
| ZED X One S | | 25×25 mm、比 GS 小 35%,鱼眼 204°×137°×218° 在 GMSL2 家族中仅 S 提供(MIPI 的 Core 另有同规格鱼眼可选) | |
| ZED X One Core | | 27×27 mm 裸板、MIPI、有 No lens 无镜头 SKU | |
四者都用 BOSCH BMI088 六轴 IMU(200 Hz),多机硬件同步15 µs 以内(规格页口径;X One 产品页写 within 10 microseconds,两页双口径并存);GMSL2 版功耗 0.89–0.92 W,Core 版 0.8 W(3.3 V)。
Core 需注意:官方规格页写明 The ZED X One Core does not support hot-plugging(不支持热插拔);配 ZED Link MIPI Quad 在 AGX Orin 上最多 4 台,经 Holoscan Sensor Bridge 接 AGX Thor 时最多 2 台——官方现行口径是该支持处于 beta(公开测试版);
SDK 5.5 起支持经 Holoscan 桥的 Camera-over-Ethernet 连接(需 JetPack 7.2 / L4T 39.2 或更新);桥上只布通 J1、J2 两路,作双目必须把两台分别接到 J1 和 J2(仅一组);Core 的最低 ZED SDK 版本为 v5.5。
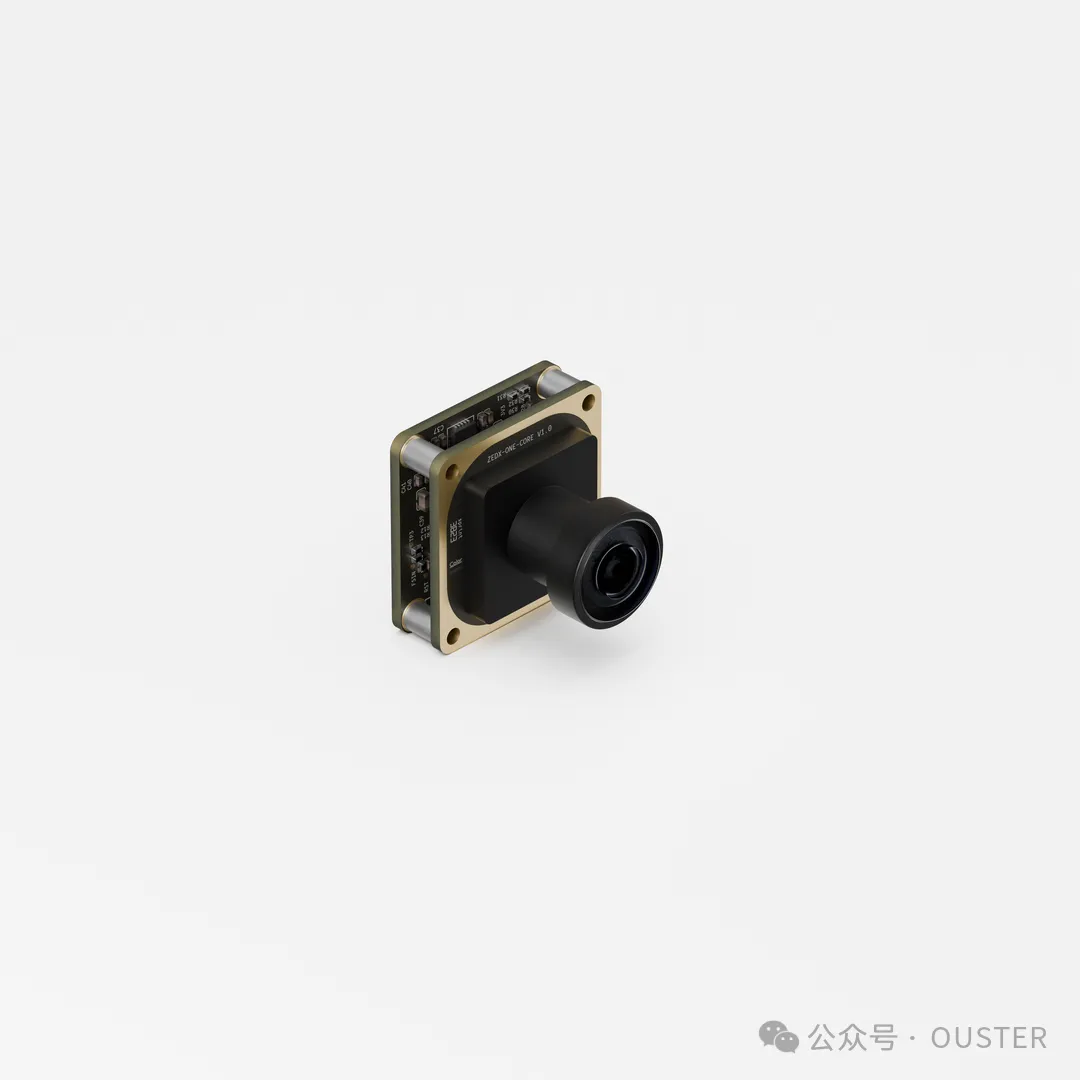 图 5:ZED X One Core:27×27 mm 板级单目模组,外壳丝印 ZEDX-ONE-CORE(来源:Stereolabs 官方博客)
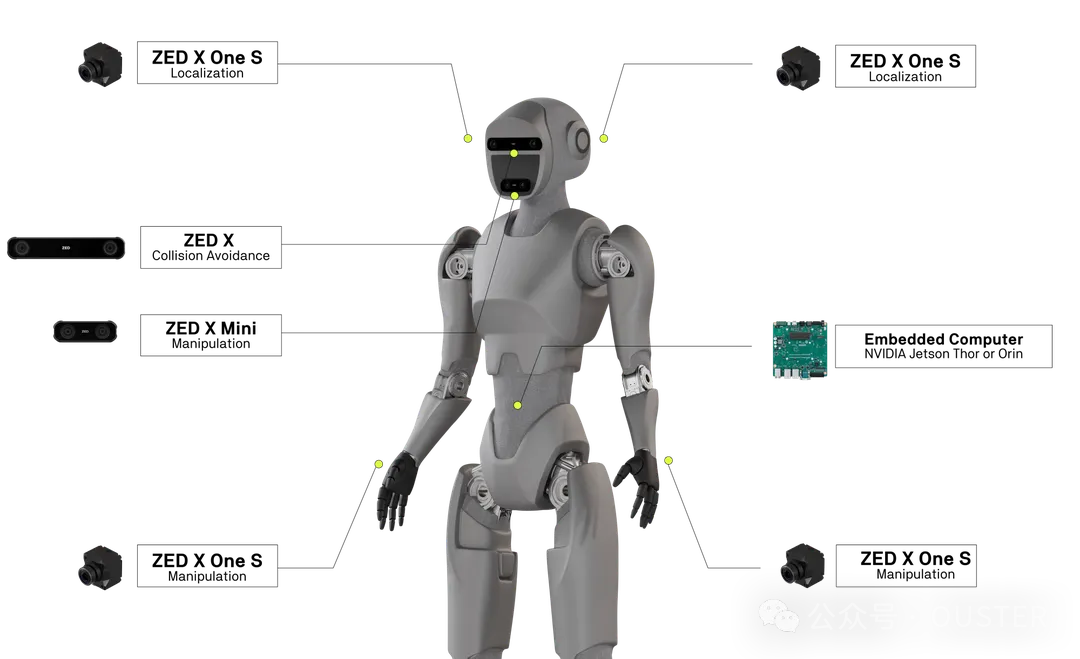 图 6:人形机器人架构图——画面中可见 2 台 ZED 双目相机与若干单目相机的布置(来源:Stereolabs 官方博客)
4. 计算与采集:相机之外还要配的两件事
•ZED Box 2 系列(2026 年 10 月发布):单机最多 8 路 GMSL2(双 Quad Fakra-Z),可混搭双目与单目做 360° 环视;ZED Box 2 最高 157 TOPS、机身高度仅 55 mm、被动散热; ZED Box 2 Max 走 NVIDIA Jetson Thor(T4000 最高 1200 FP4 TFLOPS、T5000 最高 2070 FP4 TFLOPS),9–36 V 宽压输入,Max 版另有 40 GbE、4 路 PoE+ 与 4G/5G(来源:官方 ZED Box 2 产品页与 ZED Box 2 Max 规格页)。 CAN 总线与 4×CAN FD(仅 T5000 版)直连电机控制器;出厂含 JetPack 7 软件栈的是 2 Max,ZED Box 2 商店页标注为 Ubuntu 24.04 (L4T)(未标 JetPack 版本)。
•ZED Box Orin/ZED Box Mini:上一代紧凑边缘计算,Orin 版原生 4 路 GMSL2(官方 ZED Box Orin 页),Mini 版 2 路 GMSL2 + 1 路 USB3,并能把相机流直接转成千兆以太网流(官方 ZED Box Mini 页)。
•ZED Link 采集卡:GMSL2 有 Mono/Duo/Quad 三种,MIPI 有 MIPI Quad(板载 FPGA 四通道同步,精度 15 µs)。
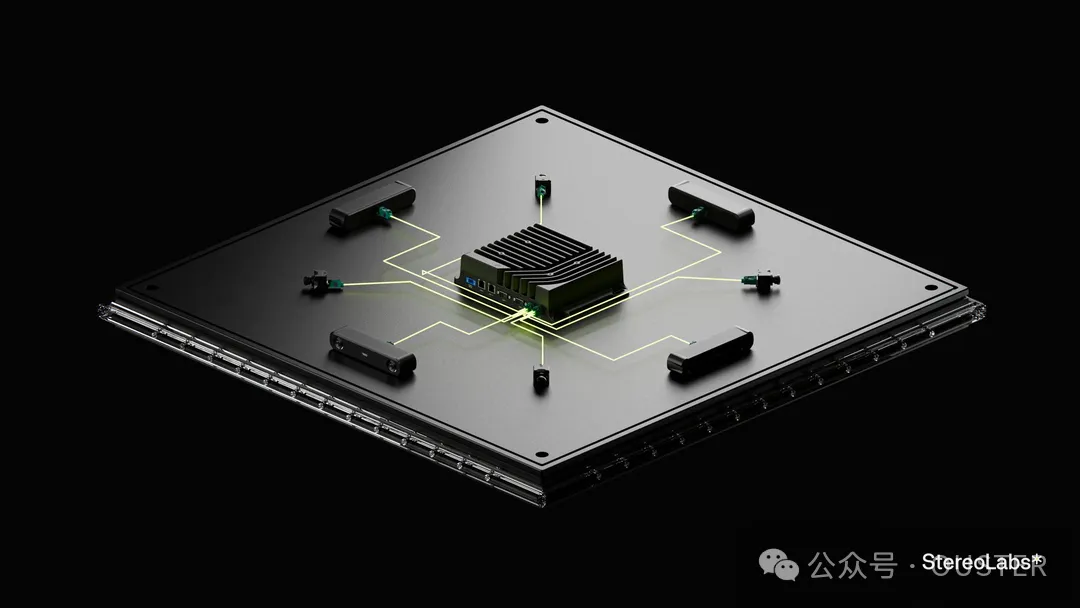 图 7:ZED Box 2 经同轴线接入 4 台双目与 4 台单目相机,单机最多 8 路 GMSL2(来源:Stereolabs 官方博客)
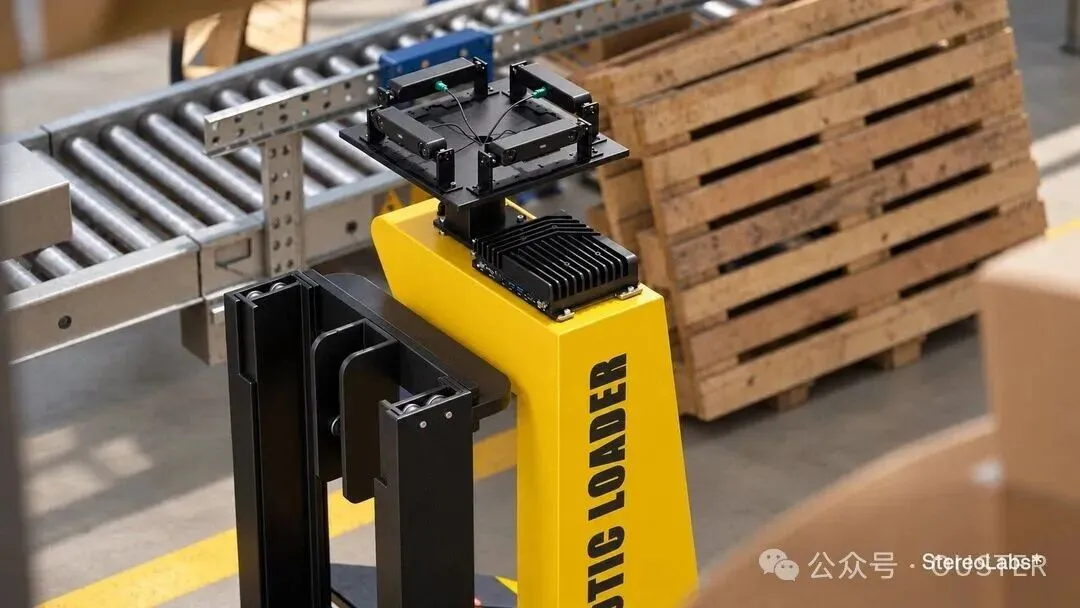 图 8:工厂现场,黄色 Robotic Loader 立柱顶部的多台立体相机与处理模块(来源:Stereolabs 官方博客)
四、五个参数,决定你该买哪一台
1)基线 = 量程的杠杆。 双目深度靠视差计算,基线越长远距越准、近距盲区越大:18 mm 的 ZED X Nano 把工作区压到 5–150 cm(为抓取而生),120 mm 的 ZED X/ZED 2i 覆盖 0.3–20 m、窄角镜头可到 35 m(为导航与避障而生)。选型第一问永远是:我的目标物最近多远、最远多远?
2)快门决定你能不能拍清运动。 全局快门(ZED X 全系、ZED X One GS/S/Core)在高速运动与振动下无果冻、无拖影,适合机械臂、AGV、无人机;卷帘快门(ZED 2i、ZED Mini)为背照式传感器,官方称其具备良好的低照度灵敏度;带 HDR 与最大动态范围(85 dB)的只有 ZED X One 4K(8.4 MP 卷帘 HDR)。
官方对快门的表述是:全局快门适合快速运动与振动场景,4K 卷帘 HDR 面向最高视觉细节。
3)镜头决定视野,也决定有效距离。 同一台 ZED X,广角 2.2 mm 覆盖 110°×80°,提供大视野、适合近距感知;窄角 4.6 mm 只有 73°×45°,但把量程推到 35 m,适合远距识别。
鱼眼 1.38 mm(204°×137°×218°)只在 ZED X One S 与 Core 上提供。官方对三档镜头的分工(X One 产品页原句)是:鱼眼最大化特征跟踪、服务稳健的 Visual SLAM,宽角覆盖大视野、面向碰撞规避,窄角面向远距识别与高精度操作。
4)防护等级决定能不能出户。 ZED X/ZED X Mini 为 IP67,ZED 2i 为 IP66,ZED X One S 除无镜头版均标 IP69K(规格页口径:窄角与鱼眼版自 2026 Q4 出货起具备,更早出货无 IP;官方对比表则写「宽角与鱼眼版」);
ZED X Nano 与 ZED X One GS/4K/Core 无 IP 防护,其中对比表仅对 Nano 标注「indoor use(室内使用)」。
5)同步精度决定多相机系统靠不靠谱。 ZED X 系列在同一解串器内帧级同步 15 µs(现行口径;旧版规格页为 100 µs),ZED X One 系列与 ZED Link MIPI Quad 达 15 µs;USB3 的 ZED 2i/ZED Mini 只有软件同步——多相机系统优先考虑 GMSL2 硬件同步。
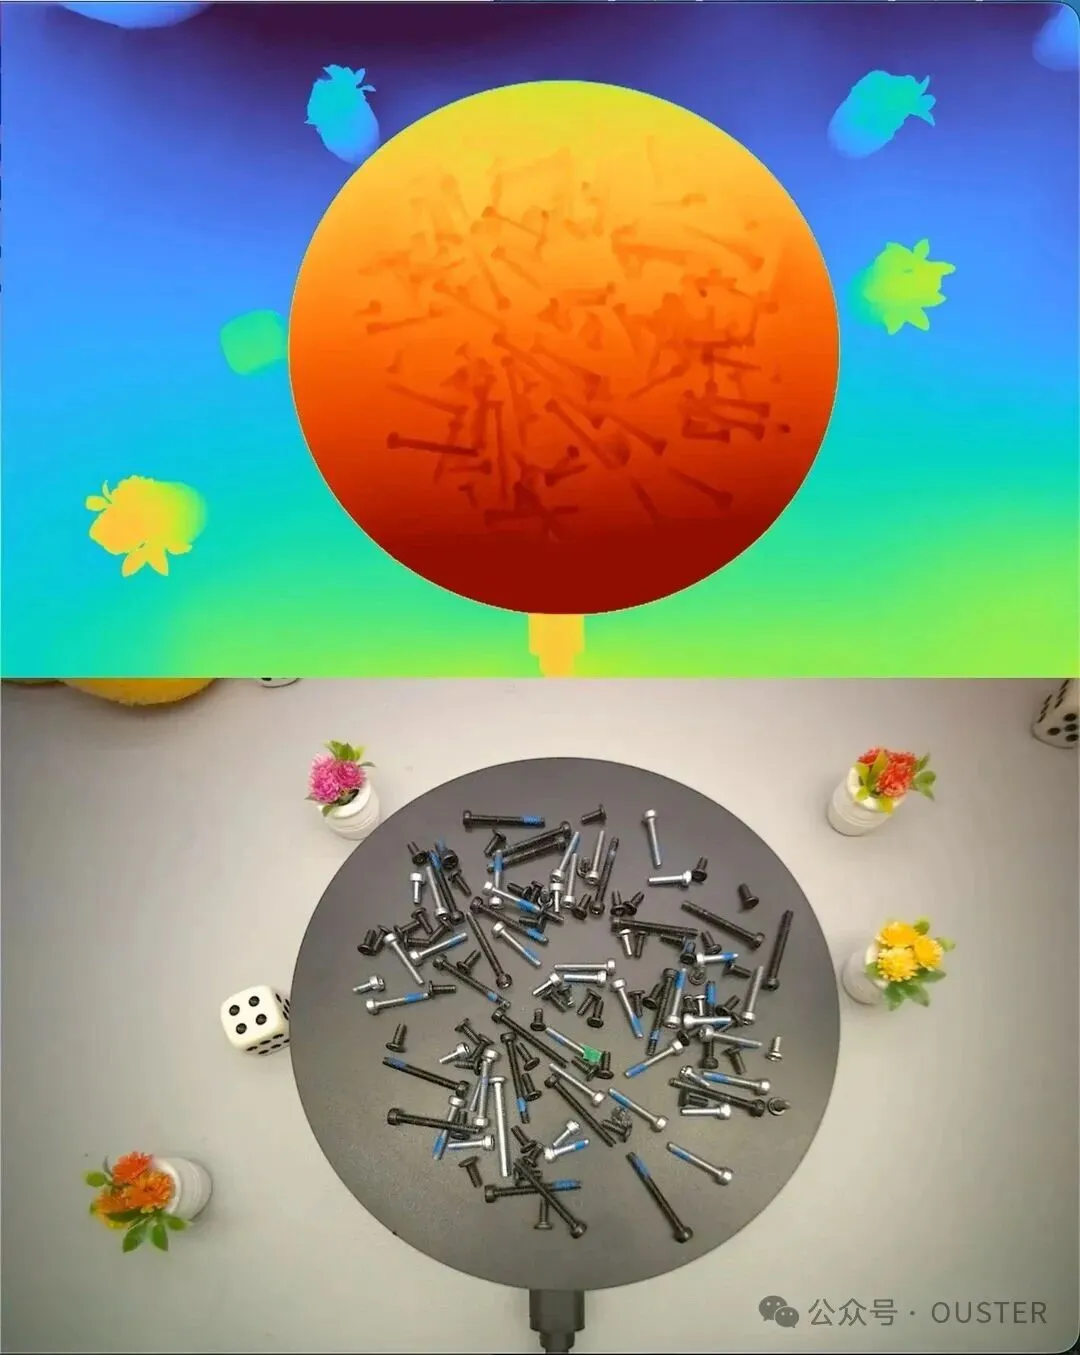 图 9:上为神经深度热力图、下为对应实拍画面——深度由图像直接算出,天然逐像素对齐(来源:Stereolabs 官方博客)
五、变体怎么挑:同型号还有四道选择题
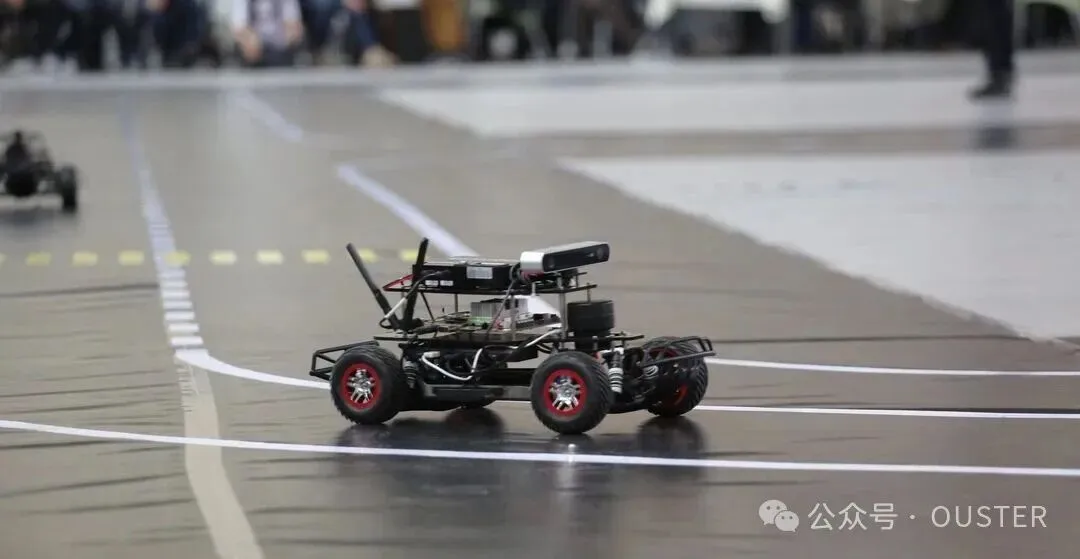 图 10:移动机器人平台在标线赛道上运行——镜头视场与量程按任务选配(来源:Stereolabs 官方博客)
| | |
|---|
| 镜头 | | 近距大视野选宽角,远距识别选窄角,环视与 SLAM 选鱼眼,自研光学选无镜头版 |
| 偏振片 | 有/无(ZED 2i、ZED X/ZED X Mini 可选;ZED X Nano 无偏振版) | 户外、玻璃、水面、反光包装——加 CPL;纯室内可不加 |
| 机身尺寸 | | |
| 计算平台 | PC / Jetson + ZED Link / ZED Box 2 | 原型期用 PC,量产期用 Jetson 或 ZED Box;相机数量较多时可评估 ZED Box 2(单机最多 8 路 GMSL2,ZED Link Quad 单卡亦可支持多台 GS/S) |
提示:带镜头出售的版本出厂即完成对焦与标定;无镜头版的对焦与内参标定由集成方自行完成,双目组合还需做一次外参标定。
六、场景 → 型号:一张矩阵直接对号入座
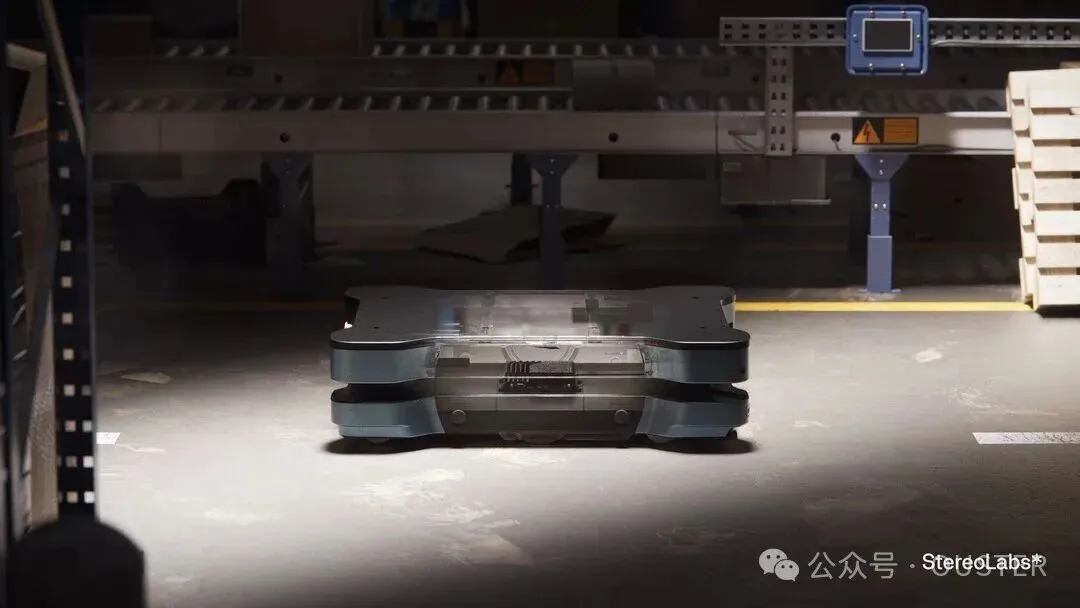 图 11:仓库货架间行驶的双层 AGV——移动平台的视觉方案选型起点(来源:Stereolabs 官方博客)
三个真实项目,验证上面这张表:
•物流仓储(ID Logistics):合同物流商 ID Logistics 在 18 个国家 450 个站点推进 3D 视觉拣选核对 SmartVision——每台拣选车装 2 台 ZED X + 1 台 ZED Box NX 边缘计算,实时清点包裹并把差异推给操作员。 官方披露的结果是:整体服务率 +0.2%,早期部署中退货与投诉降到原来的 1/4,已部署 15 台车、另有 60 余台叉车在欧洲的推进管线中。
•农业机器人(Maruyama):日本农机厂商 Maruyama 要在温室内做自主喷药——GPS 拒止、光照剧变、药雾干扰,RTK-GNSS 与 2D 激光雷达都不可靠。最终方案是车尾一台 ZED 2i(2.1 mm)+ NVIDIA Jetson Xavier NX,用 C++ SDK 的全局定位完成导航; 官方披露典型温室 1.8 英亩(30 行、每行 45 m)原本单次喷药约需 3 小时,自主机器人把这项工作量减少了 75%。
•具身智能数据采集(Trossen Robotics):Workbench 与 Rivet 双臂平台采用「中间 1 台 ZED X Mini 看全局 + 每个腕部 1 台 ZED X Nano 看夹爪」的三相机结构,原厂标定、GMSL2 同步,在 Jetson AGX Orin 64 GB 上边录边推理,每一幕示教数据都是同步的多视角 RGB+深度样本。
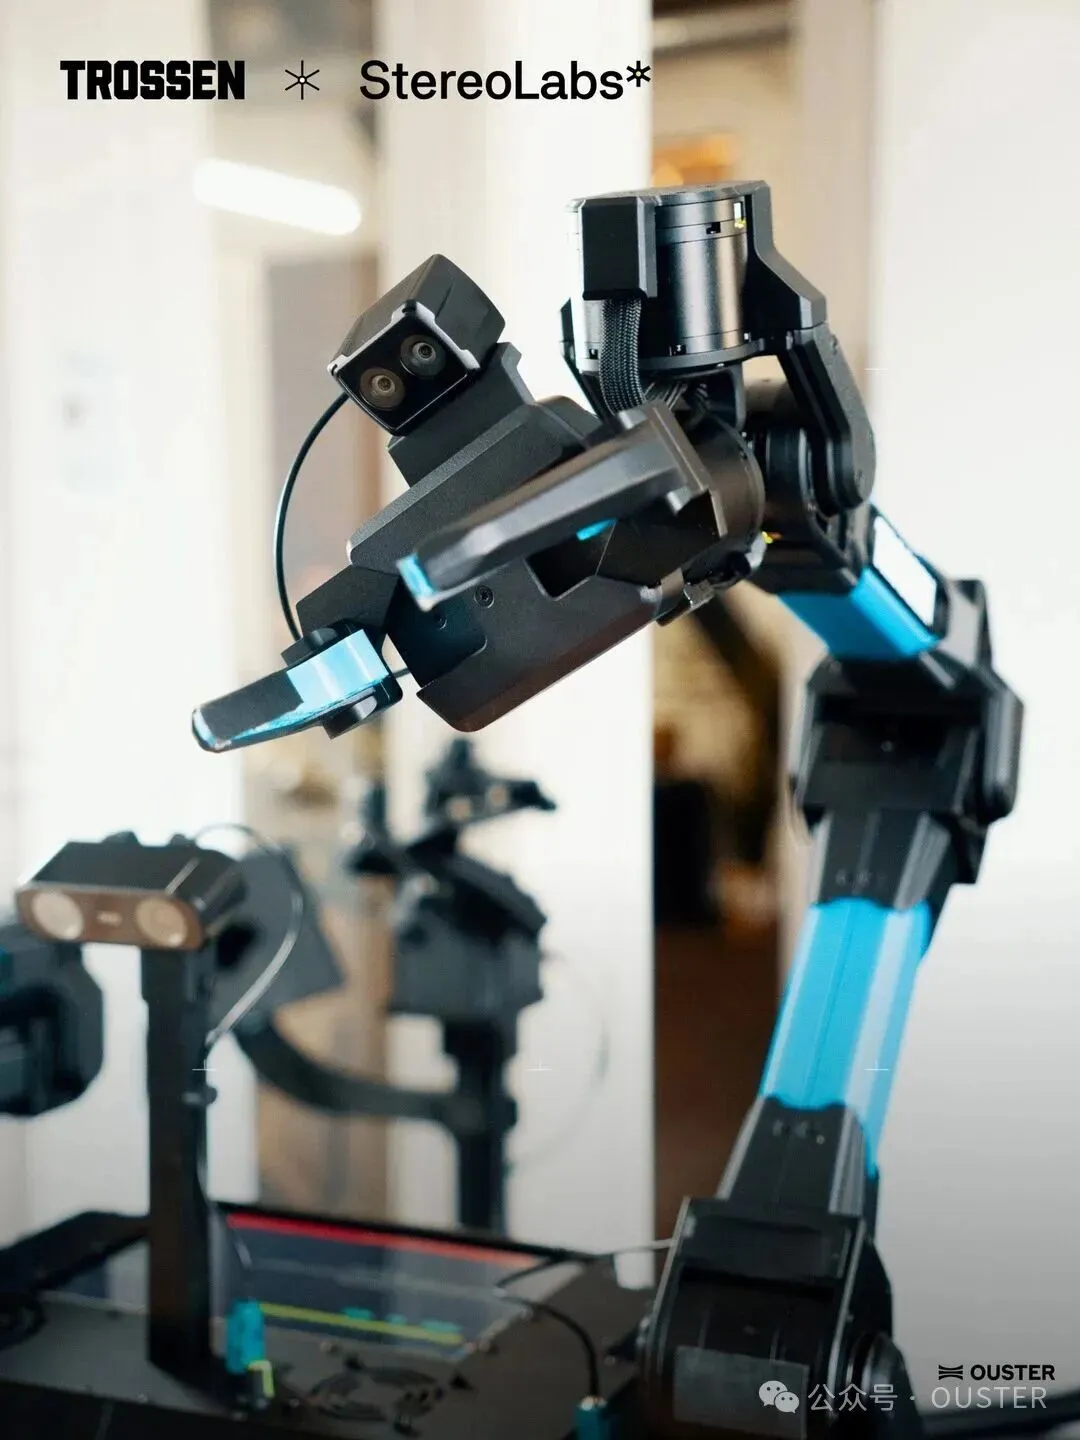 图 12:机械臂腕部的双目相机,机身带 TROSSEN/Stereolabs/OUSTER 标识(来源:Stereolabs 官方博客)
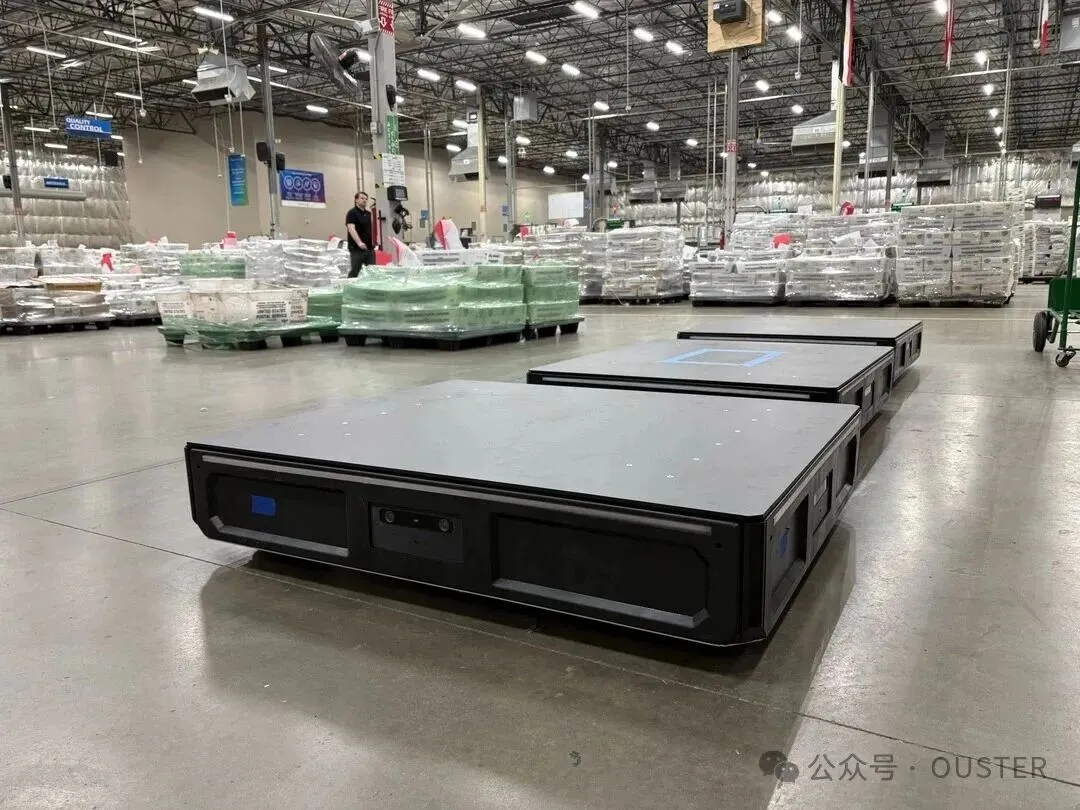 图 13:大型邮政分拣仓库中的自动搬运车——3D 视觉核对包裹数量的作业现场(来源:Stereolabs 官方博客)
七、软件:换相机不换代码
一套 ZED SDK 打通全系,当前版本为 ZED SDK 5.5(5.5.0:2026-09-17;5.5.1:2026-10-20),覆盖 Windows、Ubuntu 与 Jetson(JetPack 6.x / 7.x),提供 C++、Python、C#、C 四套 API。
模块包括:
•相机控制
•传感器
•深度感知
•位置跟踪
•全局定位(融合 GNSS)
•空间建图
•目标检测
•人体跟踪
•多相机融合。
深度三档(SDK v5 口径):
•NEURAL(速度与精度均衡,通用机器人、AR、导航)
•NEURAL_PLUS(最高精度,检测、3D 重建、远小目标)
•NEURAL_LIGHT(帧率不够时用,Orin Nano 4 GB 等算力受限平台)
旧的 PERFORMANCE/QUALITY/ULTRA 已废弃但 API 仍可用,NONE 关闭深度,CUSTOM(实验特性,SDK 5.4 起)可喂入自己的视差结果。
5.5 还新增 depth_precision=INT8,三台以上相机时深度计算最快提升 25%(release 页口径;Release Notes 另给 Orin NX 单路最高 14%、Thor 2 路以上最高 23%)。
人体跟踪只提供 BODY_18/BODY_34/BODY_38 三种骨架, 而BODY_70已经于最新SDK当中隐藏;5.5 的 GEN_2 人体跟踪在拥挤与非常规姿态下更稳,比 GEN_1快至 18%、准至 14%,人与头部检测距离约再远 50%。
生态:
•ROS 2 官方 wrapper
•NVIDIA Isaac ROS(走 NITROS,图像与深度在 GPU 内零拷贝,避免 CPU 绕行)
•Isaac Sim/Isaac Lab 仿真到实机
•Unity
•Unreal Engine 5
•OpenCV
•PyTorch
•GStreamer
•Docker 等
官方披露 ZED 开发者规模 100,000+。
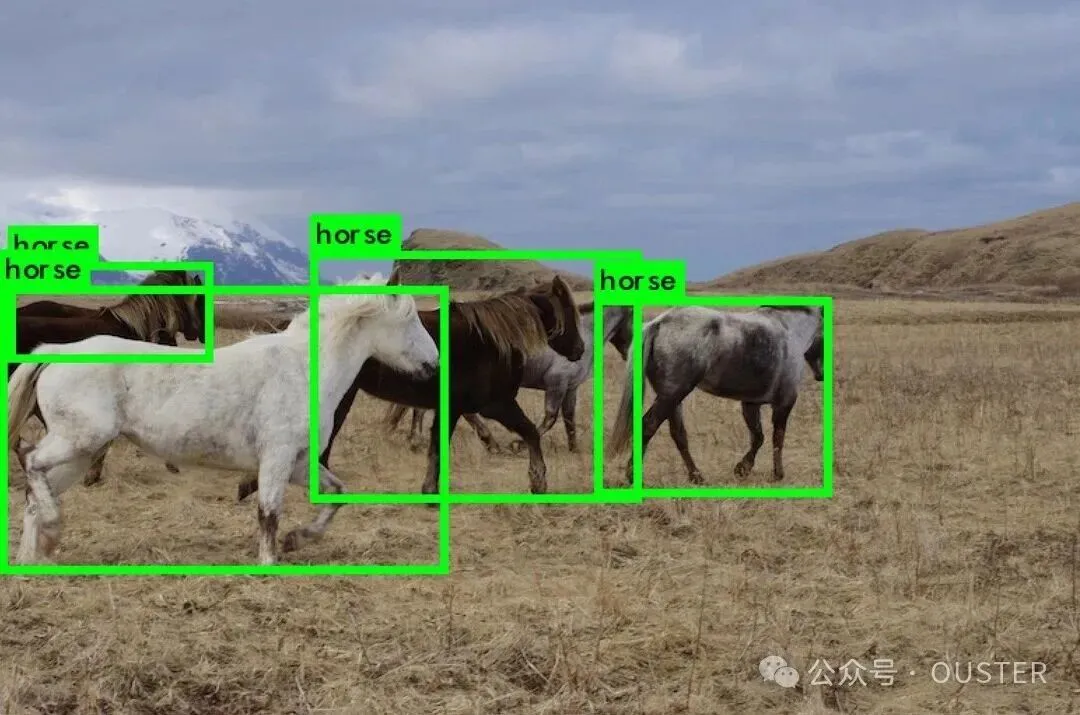 图 14:ZED SDK 目标检测——2D 检测框与 3D 定位来自同一次成像(来源:Stereolabs 官方文档)
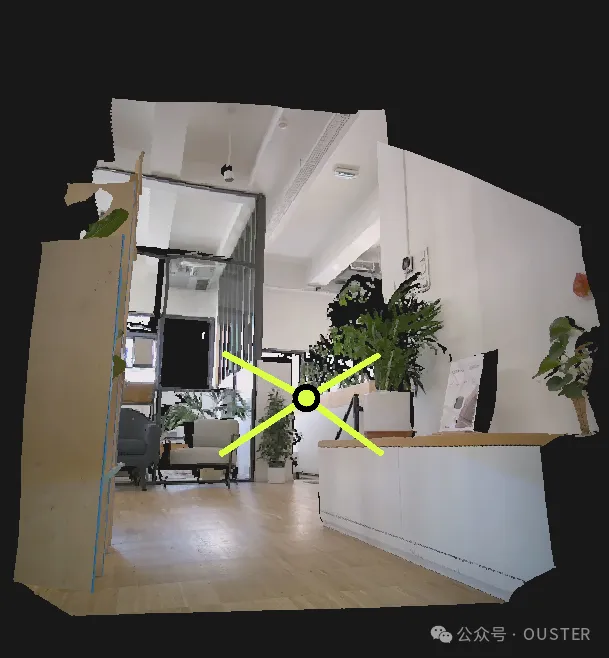 图 15:ZED SDK 空间建图输出的室内点云(来源:Stereolabs 官方文档)
被动双目为什么适合你:ZED 不发射任何激光、红外图案或 ToF 信号——因此多台相机同场互不干扰,在直射阳光下照常工作(主动红外传感器在户外会显著衰减),量程随分辨率、焦距与基线扩展而非受发射功率限制;深度直接由图像算出,图像与深度天然逐像素对齐,不需要外参配准。
八、三步选型法
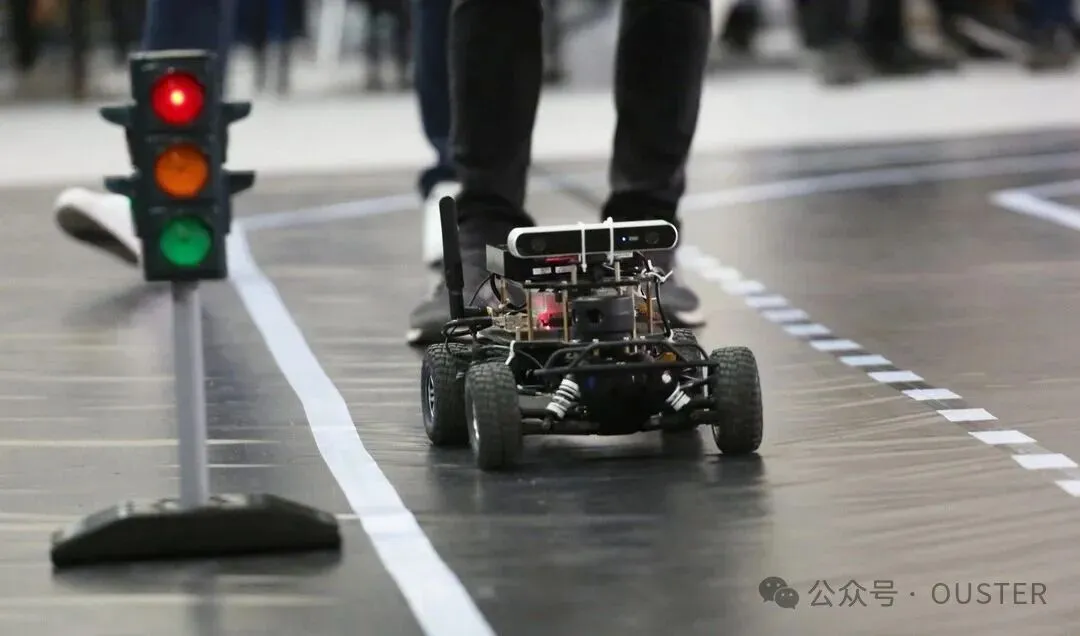 图 16:搭载视觉相机的移动平台在室内赛道行驶(来源:Stereolabs 官方博客)
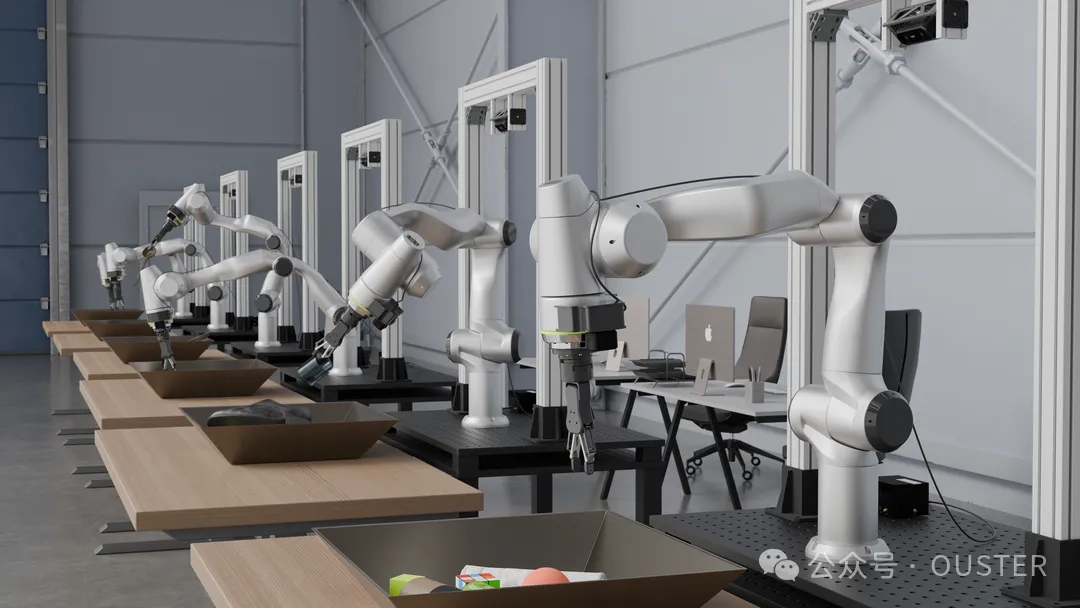 图 17:多台机械臂沿工作台排布,每台支架各装一台双目相机(来源:Stereolabs 官方博客)
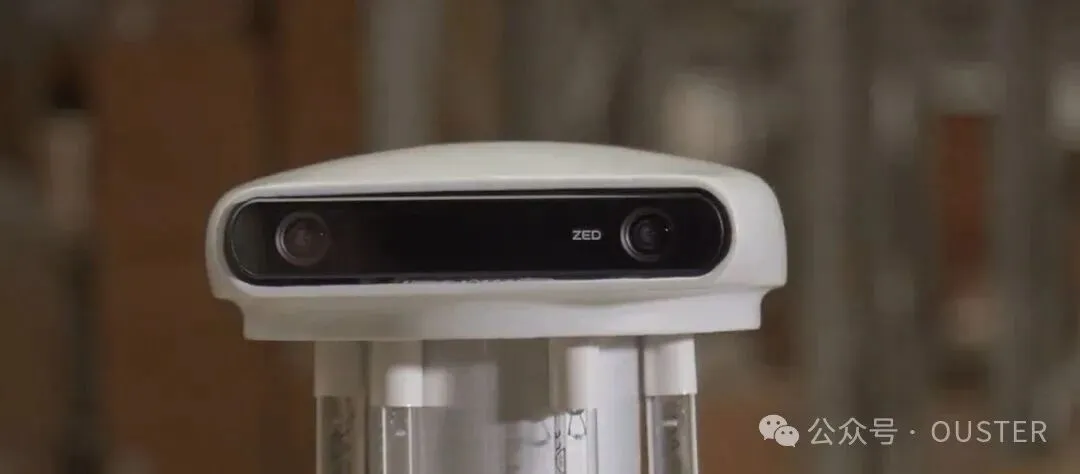 图 18:安装在机器人头部的 ZED 双目立体相机(来源:Stereolabs 官方博客)
1.定接口:原型用 USB 3,量产用 GMSL2,自研产品用 MIPI——这一步就能快速排除与主机、线缆不匹配的候选。
2.定量程:最近距离 → 定基线(18/50/63/120 mm);最远距离 → 定镜头(宽/窄);有无直射阳光与雨水 → 定防护(IP67/IP66/无)。
3.定平台:几路相机、多大算力,决定用 PC、Jetson + ZED Link,还是直接上 8 路的 ZED Box 2。
拿不准的地方,把「相机数量 + 最近/最远距离 + 是否户外 + 主机型号」四项发给我们,就能直接给出配置清单。
关于 Ouster
我们是 Stereolabs,Ouster, Inc.(纳斯达克代码 OUST)的全资子公司,做 3D 视觉与深度感知。ZED 相机家族与 ZED SDK 平台为机器人、工业自动化与智能空间提供实时深度感知、空间建图与 AI 物体理解。
联系我们
参考来源(官方一手资料)
•ZED 系列规格(ZED 2i / ZED Mini):https://docs.stereolabs.com/docs/products/cameras/zed/specifications
•ZED X 系列规格(ZED X / ZED X Mini / ZED X Nano):https://docs.stereolabs.com/docs/products/cameras/zedx/specifications
•ZED X One 规格:https://docs.stereolabs.com/docs/products/cameras/zedxone/specifications
•ZED X One Core 规格:https://docs.stereolabs.com/docs/products/cameras/zedxone-core/specifications
•官方选型对比表:https://support.stereolabs.com/articles/9573039616-where-can-i-find-a-comparison-table-for-the-zed-stereo-cameras
•数据表下载页:https://www.stereolabs.com/datasheets
•快速上手/用户指南:https://support.stereolabs.com/articles/7137707731-getting-started-with-your-zed-camera
•ZED SDK 与模块:https://docs.stereolabs.com/docs/development/zed-sdk
•ZED SDK 5.5 发布说明:https://www.stereolabs.com/developers/release
•深度模式选择:https://docs.stereolabs.com/docs/development/zed-sdk/modules/depth-sensing/depth-modes
•被动双目相对其他深度相机的优势:https://support.stereolabs.com/articles/4402102207383
•ZED Box 2 系列发布:https://www.stereolabs.com/blog/stereolabs-launches-zed-box-2-series-for-physical-ai-and-vision-in-production-robots
•ZED X Nano 发布:https://www.stereolabs.com/blog/introducing-the-new-wrist-mount-stereo-camera-zed-x-nano-for-embodied-ai
•ZED X One 系列发布:https://www.stereolabs.com/blog/introducing-new-zed-x-one-camera-series-for-physical-ai
•ZED X One 产品页(35% smaller 口径):https://www.stereolabs.com/products/zed-x-one
•Isaac ROS 原生支持:https://www.stereolabs.com/blog/zed-cameras-natively-supported-in-nvidia-isaac-ros-for-faster-perception-deployment
•ID Logistics 案例:https://www.stereolabs.com/blog/id-logistics-real-time-picking
•Maruyama 案例:https://www.stereolabs.com/blog/maruyama-autonomous-sprayer
•Trossen Robotics 合作:https://www.stereolabs.com/blog/trossen-robotics-and-stereolabs-partner-to-put-high-fidelity-stereo-vision-at-the-heart-of-physical-ai-data-collection
•ZED Box 2 产品页(9–36 V / 40 GbE / 4 路 PoE+ / 4G·5G):https://www.stereolabs.com/store/products/zed-box-2
•ZED Box 2 Max 规格(1200 FP4 TFLOPS / 4×CAN FD / JetPack 7):https://docs.stereolabs.com/docs/products/embedded/zed-box-series/zed-box-2-max
•ZED Box 系列对比(Orin 4 路 / Mini 2 路):https://docs.stereolabs.com/docs/products/embedded/zed-box-series
•ZED Box Mini 规格(USB3 口与网络流转发):https://docs.stereolabs.com/docs/products/embedded/zed-box-mini
•ZED X One Core 多机说明(不支持热插拔原句):https://docs.stereolabs.com/docs/products/cameras/zedxone-core/monocular-vision
•ZED Link MIPI Quad 卡(板载 FPGA 四通道同步 15 µs):https://docs.stereolabs.com/docs/products/embedded/zed-link-capture-card/mipi
•OpenCV 集成(ZED 可作标准 UVC 相机):https://docs.stereolabs.com/docs/integrations/opencv
•ZED X One Core 双目组接(Holoscan 桥仅 J1/J2、一组双目):https://docs.stereolabs.com/docs/products/cameras/zedxone-core/dual-camera-stereo-vision