减速比选小了带不动,选大了跑不快?三步把减速比定下来
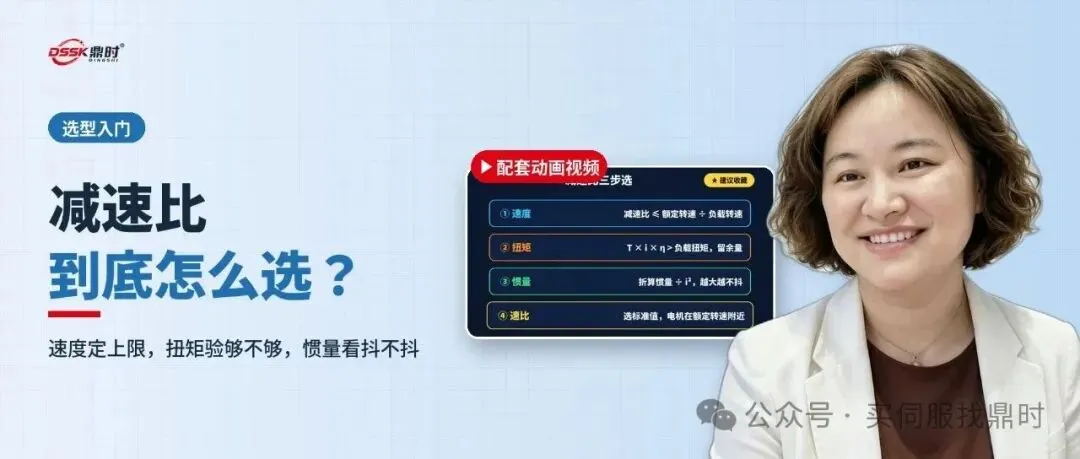
伺服电机配减速机,减速比填多少,很多人凭感觉。选小了,电机扭矩放大得不够,负载一重就带不动、报过载;选大了,输出转速又上不去,工艺要的速度跑不出来。减速比其实可以算出来,按速度、扭矩、惯量三步走,再挑个标准速比就定了。
减速比是什么
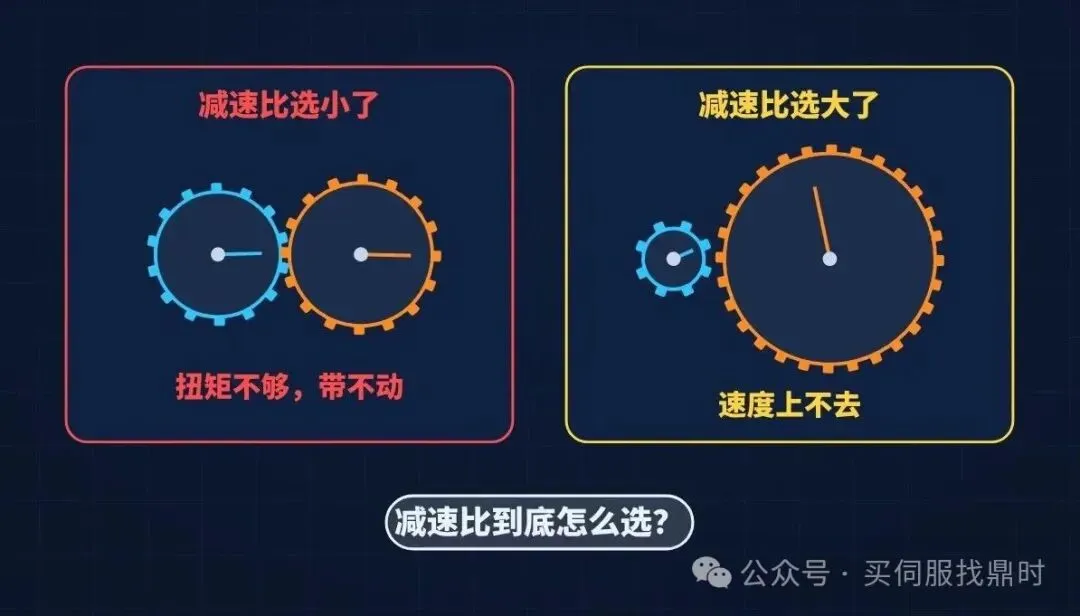
减速比选小了带不动,选大了速度上不去
减速比,就是电机转速除以减速机输出转速。减速比 10,电机转 10 圈,输出轴才转 1 圈。
转速降了,力气就上来了。转速降 10 倍,输出扭矩差不多放大 10 倍,但齿轮啮合有损耗,还要再乘一个效率。单级行星减速机效率常见在九成五左右,具体以样本为准。
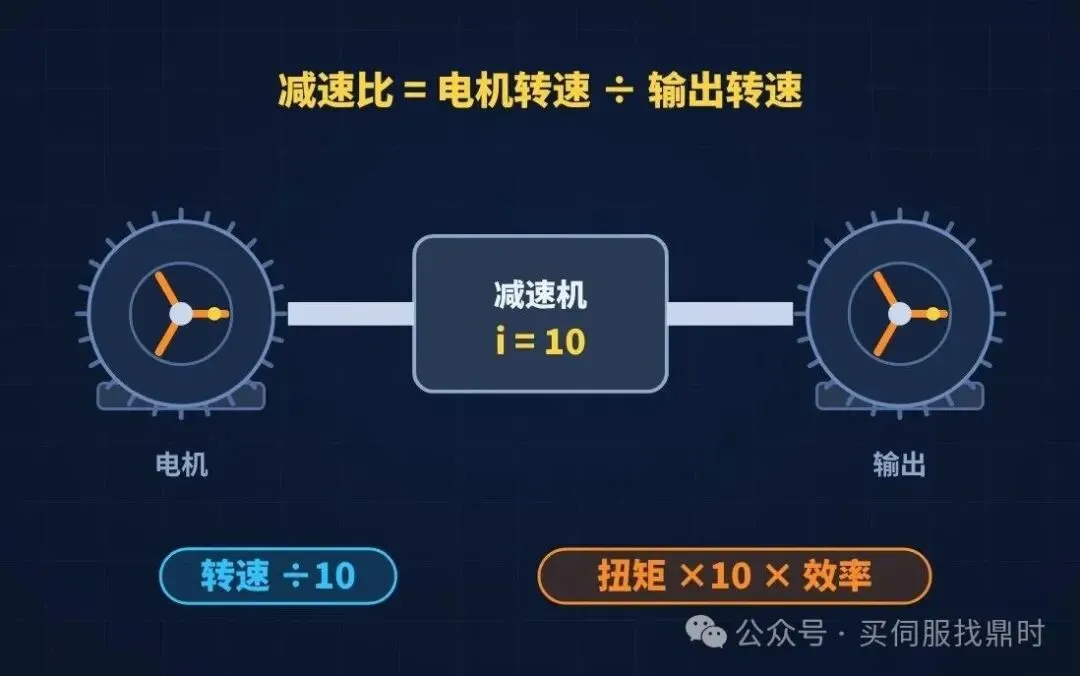
转速除以 10,扭矩乘 10 再乘效率
可以拿自行车的变速来比:上坡挂低速挡,脚蹬得飞快,车走得慢,但蹬着省劲;平路挂高速挡,蹬一圈走得远,但费劲。减速比就是给电机挂的那个挡,选减速比就是在速度和力气之间找平衡。
第一步:看速度,定上限
负载要跑多快,是工艺定死的,没法商量。电机的额定转速除以负载要的最高转速,得到的就是减速比的上限。
比如电机额定 3000 转每分钟,负载最高要 300 转每分钟,减速比最多选 10。再大,电机跑到额定转速,输出也到不了 300 转。
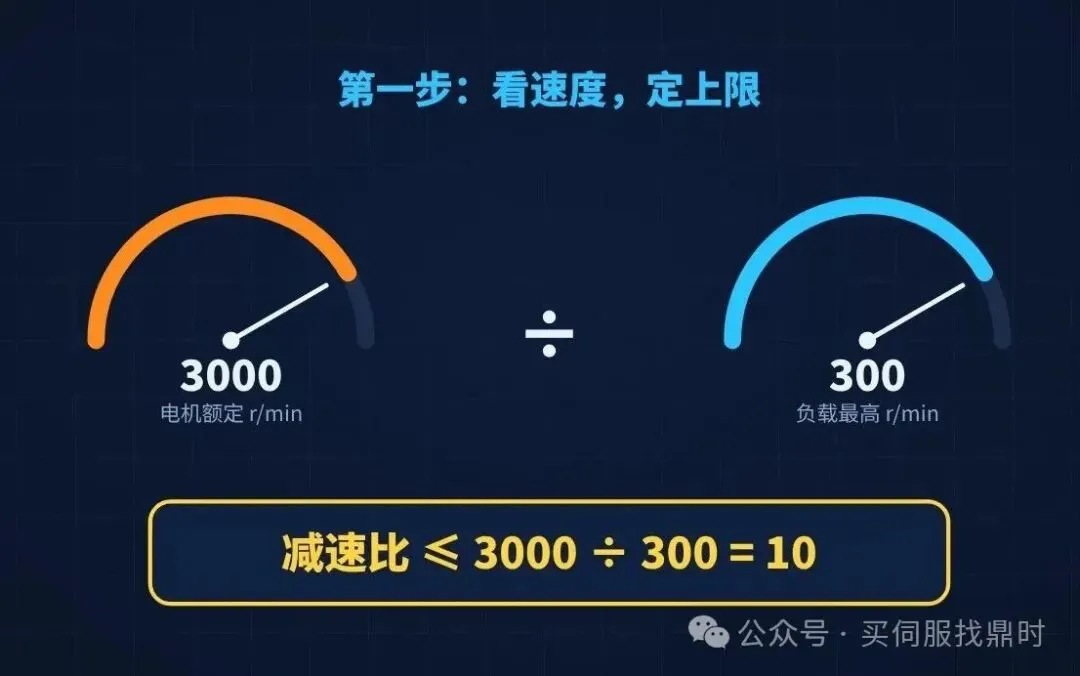
第一步看速度:3000 ÷ 300,减速比最多选 10
这里用额定转速而不是最高转速来算,是给电机留余地。伺服电机的最高转速往往比额定转速高,但在高于额定转速的区域,能输出的扭矩会往下掉,发热也大,不适合长期在那里干活。
第二步:看扭矩,验够不够
上限定了,再验扭矩:电机额定扭矩乘减速比,再乘效率,要大于负载需要的扭矩,还要留点余量。
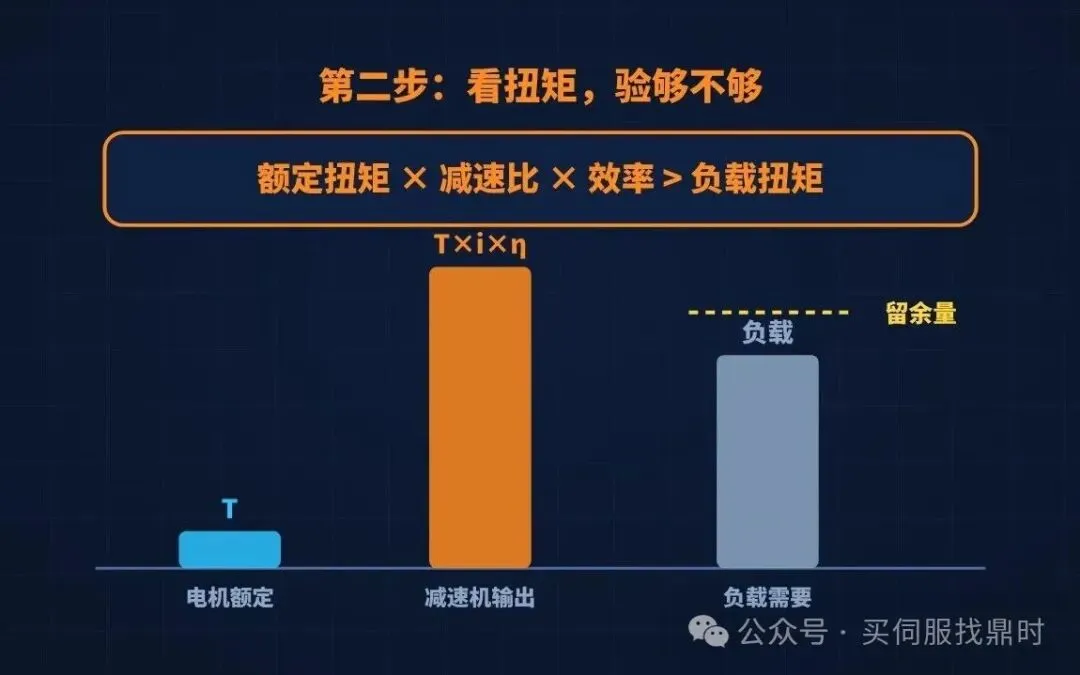
第二步看扭矩:额定扭矩 × 减速比 × 效率,要大于负载扭矩
余量留多少,看负载的情况。负载平稳的,一般留两三成;有冲击、经常急加速急停的,要多留。加速的时候需要的扭矩比匀速大不少,这部分别忘了算进去。负载扭矩怎么算,可以看前面的《伺服电机选多大?别只看功率,先把扭矩算出来》。
第三步:看惯量,抖不抖
前两步过了,还有一个容易忽略的:惯量。
负载惯量折算到电机轴上,要除以减速比的平方。减速比 3,折算过来只剩九分之一;减速比 10,只剩百分之一。
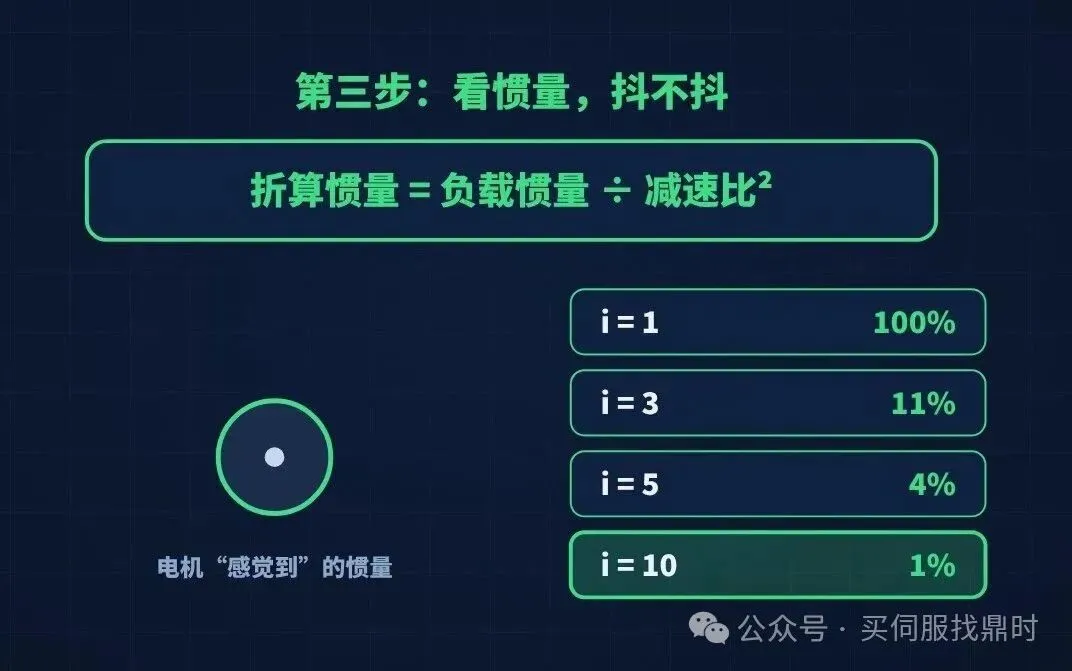
负载惯量折算到电机,要除以减速比的平方
折算以后的负载惯量跟电机自身惯量的比值,就是常说的惯量比。惯量比太大,就像小个子推一辆重板车,推起来停不住,伺服调起来容易抖、容易过冲。减速比越大,惯量比越小,电机越好控制。这也是为什么很多大惯量的转盘、滚筒,宁可加一级减速,也不直接驱动。惯量比的影响,在《伺服电机分低惯量、中惯量,选错了要么停不稳,要么跑不快》里讲得更细。
算一个例子
一台输送滚筒,要求每分钟 300 转,需要 15 牛米的扭矩,电机选额定 3000 转的伺服。
第一步,减速比上限 3000 ÷ 300 = 10,就选 10。10 正好是单级行星减速机的常见速比,买得到,也不用两级。
顺便看一眼惯量:滚筒折算到电机轴上,惯量只剩原来的百分之一。同样一个滚筒,直连的话惯量比可能大到几十上百倍,伺服很难调稳;加了 10 倍减速,惯量比一下子就降下来了。
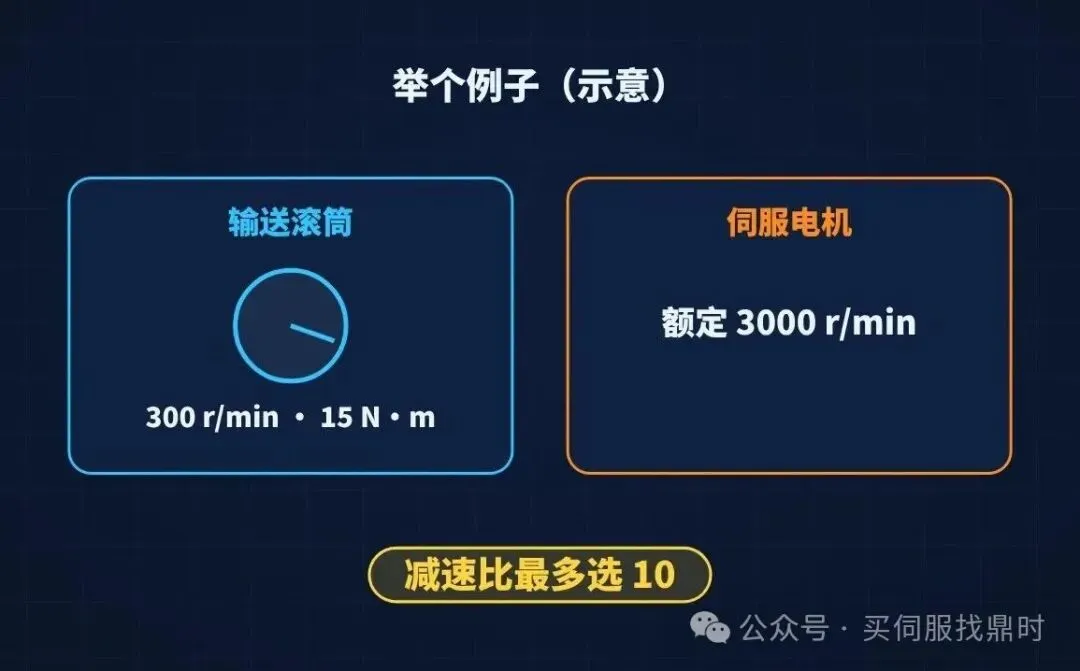
滚筒要 300 转、15 牛米,减速比最多选 10
第二步验扭矩。先试 400 瓦电机,额定 3000 转时额定扭矩大约 1.27 牛米:
•1.27 × 10 × 0.95 ≈ 12 牛米,小于 15,不够;
•换 750 瓦电机,额定扭矩大约 2.39 牛米:2.39 × 10 × 0.95 ≈ 22.7 牛米,比 15 大,余量五成左右,够了。
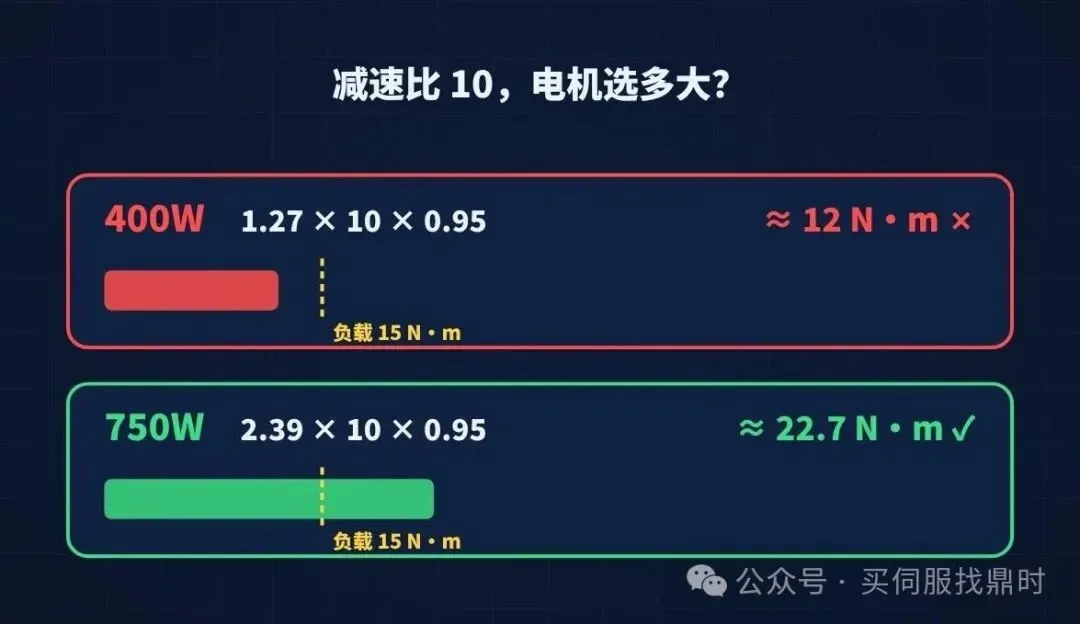
400W 只有 12 牛米不够,换 750W 有 22.7 牛米
电机的额定扭矩可以用功率和转速估:扭矩(牛米)≈ 9550 × 功率(千瓦)÷ 转速(转每分钟)。400 瓦、3000 转,算出来就是 1.27 左右。实际选型以电机样本为准。
还要提醒一句:这里只算了匀速时的扭矩。滚筒要是启停频繁、加速时间短,加速那一段要的扭矩还要加上去,最好按加速时的最大扭矩再验一遍,看是不是在电机的最大扭矩以内。
有人会想:400 瓦不够,能不能把减速比加到 13,凑够扭矩?算一下,1.27 × 13 × 0.95 ≈ 15.7,扭矩是勉强够了,可电机要跑 300 × 13 = 3900 转,超过了额定转速,到那个转速电机能出的扭矩已经不是 1.27 了。这条路走不通,老老实实换大一号电机。
减速比不是越大越好
既然减速比大,扭矩大、惯量比小,是不是干脆选大一点?
不是。减速比选太大,负载要的速度不变,电机就得转得更快,老在最高转速附近跑。高速区扭矩往下掉,电机发热、噪音、轴承磨损都上来了,减速机输入端的转速也可能超过它的允许值。
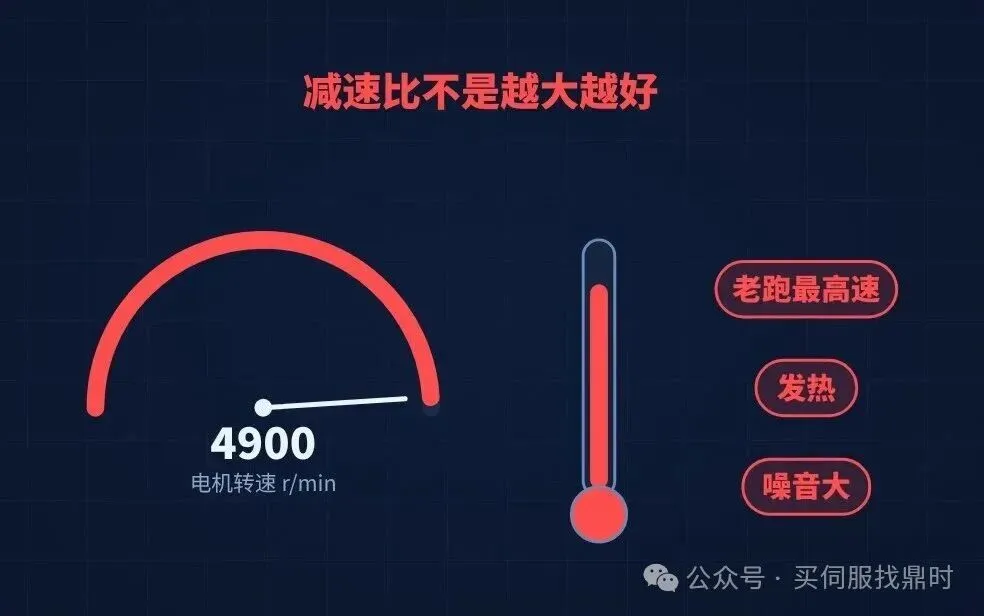
减速比太大,电机老在高速区跑,发热、噪音都大
最舒服的状态,是让电机在额定转速附近干活,负载最高速对应电机额定转速稍低一点,力气和速度都用得上。
挑一个标准速比
算出来的减速比,一般不会正好是减速机样本上有的数字,要往标准速比上靠。行星减速机常见的标准速比:
•单级:3、4、5、7、10 这几档比较常见;
•两级:15、20、25、30、40、50、70、100 等。
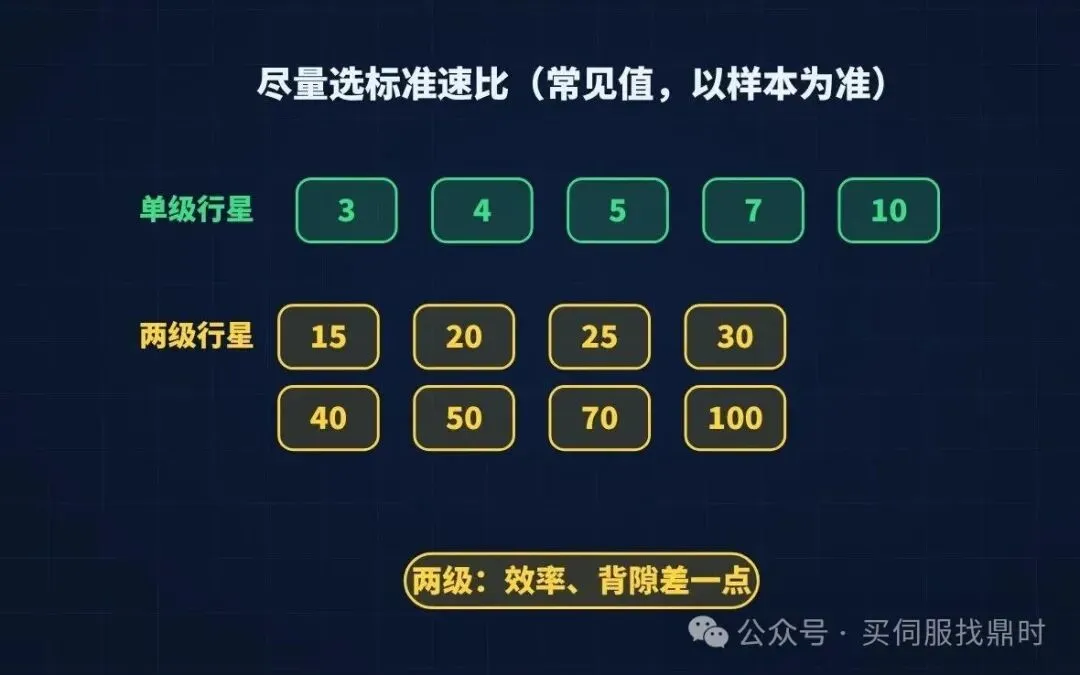
尽量选标准速比,两级效率和背隙都会差一点
单级做到 10 左右就差不多了,再大就要两级。两级多了一组齿轮,效率会低一点,背隙也会大一点,对定位精度要求高的场合要留意。非标速比要定做,交期长、价格高,坏了也不好换,能用标准的就别用非标。
小提示:算出来的减速比落在两个标准速比之间,比如 8,可以分别按 7 和 10 再验一遍速度和扭矩。往小取,速度有余量、扭矩紧一点;往大取,扭矩有余量、速度紧一点,看哪个更符合工况。
三步选减速比
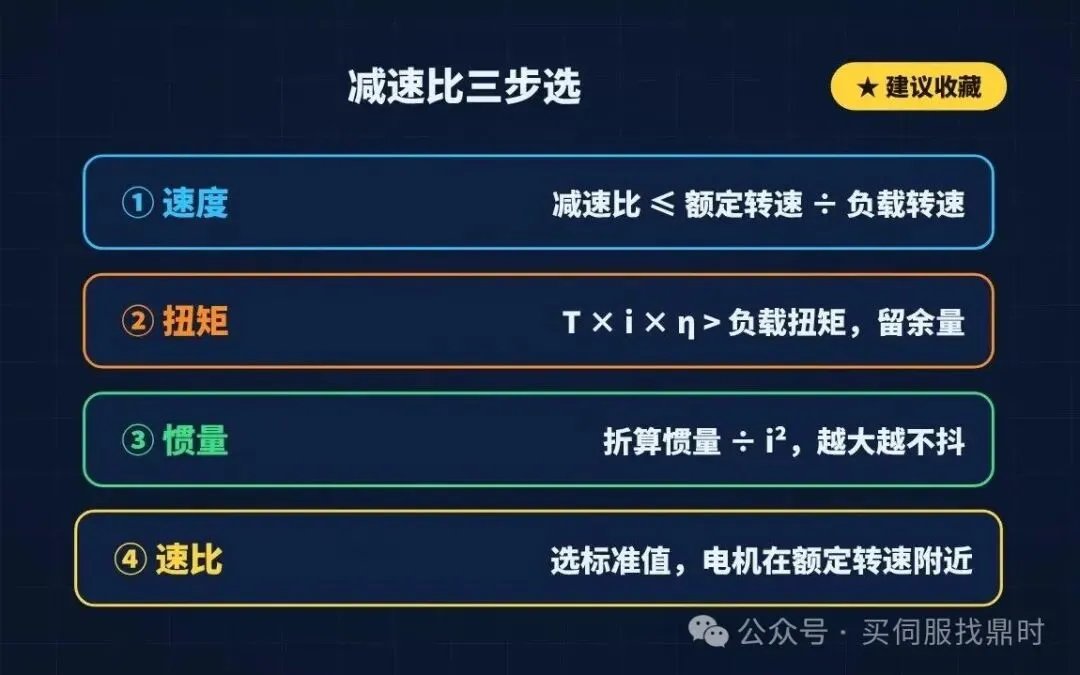
减速比三步选
步骤 | 看什么 | 怎么算 | 不满足怎么办 |
一、速度 | 减速比上限 | 电机额定转速 ÷ 负载最高转速 | 减速比往小选 |
二、扭矩 | 力气够不够 | 额定扭矩 × 减速比 × 效率 > 负载扭矩,留余量 | 换大一号电机 |
三、惯量 | 抖不抖 | 负载惯量 ÷ 减速比²,再看惯量比 | 加大减速比或换中惯量电机 |
四、速比 | 能不能买到 | 往样本上的标准速比靠 | 两档都验一遍 |
选减速比按三步走:速度定上限,扭矩验够不够,惯量看抖不抖,最后挑一个标准速比。减速比不是越大越好,让电机在额定转速附近干活最合适。扭矩不够就换大一号电机,别靠硬加减速比去凑。
#鼎时 #EtherCAT #机器人 #人形机器人 #伺服驱动 #运动控制 #工业自动化 #伺服电机 #PLC #Modbus #RS485
