前言
激光扫描仪有手持式,背包式,架站式,机载式这些种类。手持式应用于哪些场景
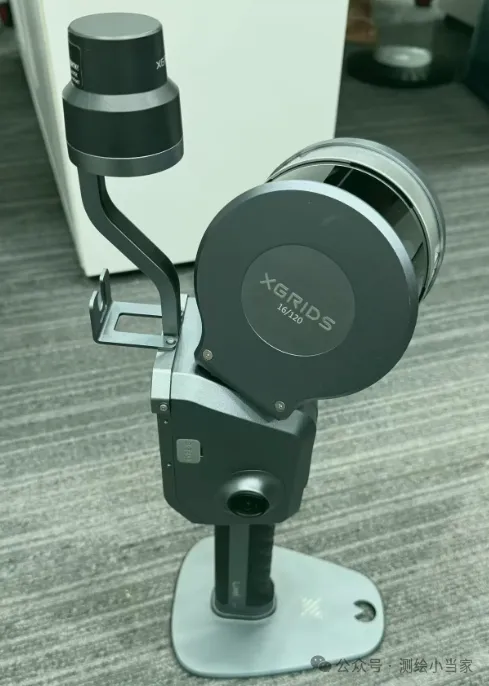
手持式:适合房屋、车库、厂房、隧道、古建筑等场景,手持设备边走边扫描,依靠 SLAM、IMU、激光雷达等进行定位与建图,可以快速采集复杂室内空间。
单线、12线、32线、64线有什么区别?应该怎么选?
1.不同线程有什么区别
可以把激光雷达想象成一个同时向不同垂直方向发射激光的扫描系统单线:只有一个垂直扫描通道。
12线:有12个垂直扫描通道。
32线:有32个垂直扫描通道。
64线:有64个垂直扫描通道。
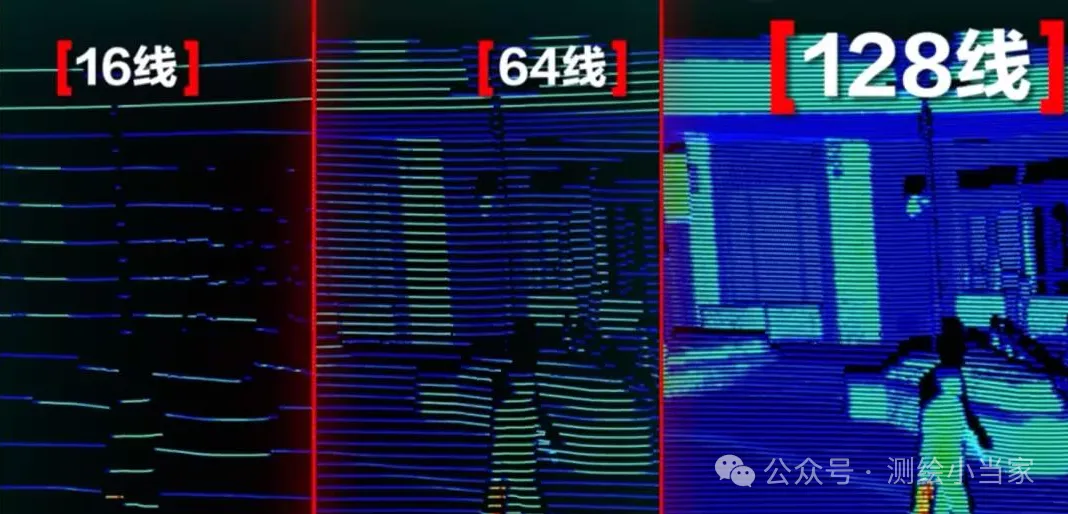
在其他参数相同、垂直角度均匀分布的理想情况下,线数越高,垂直方向的采样间隔越小。例如,假设垂直视场角为30°:
线数 | 相邻通道平均角度间隔(近似) |
|---|
1线 | 无法形成多通道垂直采样 |
12线 | 2.73° |
32线 | 0.97° |
64线 | 0.48° |
计算方式为垂直视场角÷(线数-1)。
实际产品的激光束通常并非均匀分布,该表只是理论示例。
2.线数对点云有什么影响?
假设扫描同一栋建筑:
但必须注意:这并不意味着64线一定比32线精度高。
注:线数主要影响空间采样密度,不直接决定距离测量误差和 SLAM 定位误差。
3.不同线数如何选择?
配置 | 推荐应用 | 我的评价 |
|---|
单线 | 二维扫描、简单定位 | 不建议作为常规三维测绘主机 |
16线 | 普通建筑、基础三维建模 | 可考虑 |
32线 | 车库、厂房、道路、工程空间 | 优先考虑 |
64线 | 复杂建筑、林业、隧道、较高密度采集 | 高配选择 |
128线 | 高密度空间感知、复杂场景 | 需要结合预算和实际收益 |
这里还有一种特殊情况:有些手持扫描仪采用多颗激光雷达组合,可能标称多雷达、多通道或等效线数,不能直接用传统单颗雷达的线数比较。
每秒能打出多少个点?点频越高越好吗?
1. 什么是点频?
点频(Point Rate)就是激光雷达每秒发射并获取的激光测量点数量。
单位:
pts/s:每秒点数
kpts/s:千点/秒
Mpts/s:百万点/秒
例如:
点频 | 每秒采集点数 | 每分钟理论点数 |
|---|
10万点/秒 | 100,000 | 600万 |
20万点/秒 | 200,000 | 1200万 |
32万点/秒 | 320,000 | 1920万 |
64万点/秒 | 640,000 | 3840万 |
100万点/秒 | 1,000,000 | 6000万 |
130万点/秒 | 1,300,000 | 7800万 |
190万点/秒 | 1,900,000 | 1.14亿 |
注意:这是理论测量点数量,不等于最终保留下来的有效点数。经过轨迹优化、去噪、抽稀、重叠点清理后,成果点数会发生变化。
32线也可能达到65万点/秒,64线也可能只有57.6万点/秒。
因此,线数和点频是两个独立指标,不能混为一谈。
2.点频高有什么好处?
在其他条件相同的情况下:
点频越高,单位时间采集的测量点越多。
移动速度相同,通常可以获得更多采样点。
对细小结构、复杂设施的采集更有利。
有利于后续提取建筑结构、管线和树木细节。
但是,点频高也不代表有效点云密度一定高。
例如:
A设备:100万点/秒,扫描角度很宽,重复点较多。
B设备:60万点/秒,扫描角度合理,采集路径设计良好。
在某些场景下,B设备最终的有效点云密度可能更高。
测绘生产采购优先考虑40万~100万点/秒的成熟设备。 如果价格差异较大,应先确认增加的点频是否真正转化为有效点云密度。
测距精度:设备到底能不能准确测量距离?
这部分非常重要。
很多厂家宣传:
测距精度 ±5mm
测距精度 ±10mm
相对精度 ±1cm
绝对精度 ±3cm
这些指标看起来很接近,但实际上描述的是不同的性能。
1. 必须区分四种精度
指标 | 含义 | 主要影响 |
|---|
测距精度 | 激光测量距离的准确程度 | 单个点的距离 |
测距重复性 | 相同条件重复测距的一致性 | 测量稳定性 |
相对精度 | 点云内部几何关系的准确程度 | 墙面、柱子、断面 |
绝对精度 | 点云与真实地理坐标的符合程度 | 工程坐标、成果交付 |
写在最后
根据最近上手的几款手持式设备,有效测程一般70m左右,算是比较可以的了。超过70m要么扫不到,要么离散性非常大。
击下方卡片,关注「测绘小当家」
这里持续分享好玩实用的开源项目、把复杂的技术拆解成看得懂、能落地的干货。觉得有帮助,欢迎在后台留言交流!若需要技术服务,租设备请找测绘小当家。