车载总线怎么选?CAN / CAN FD / 车载以太网的取舍逻辑不是谁快就用谁,是三个变量一起算
- 更新时间 2026-10-31 23:37:39
20:40 总线选型背后,算的是另一本账
上一期我们聊了整车网络拓扑的演进,从分布式到域控,再到中央区域架构,组网的形态一直在迭代。不少人看完会冒出一个疑问:既然现在都在讲车载以太网,为什么车上还留着 CAN 总线?直接全部换成高速总线不行吗?
真实的整车开发里,总线选型从来不是「谁速度快就用谁」这么简单。带宽、实时性、成本、功能安全、产业链成熟度,每一项都是必须权衡的变量。今天顺着拓扑的话题往下聊:三种主流车载总线各自适合什么场景,车企做选型时到底在权衡什么。
01先理清三种总线的核心定位
CAN 2.0
成本最低,单条报文能携带的数据量很小,最适配灯光、门锁、雨刮这类简单的车身控制。它的优势是成熟稳定、容错能力强,缺点是带宽上限低,难以承载大数据量传输。
CAN-FD
可以理解为 CAN 的升级方案,单条报文能容纳更多信号,同时完整保留了 CAN 出色的实时响应能力。
现在电池管理、底盘制动、转向系统这类关乎行车安全的模块,普遍都在使用 CAN-FD。对这些场景来说,指令准时送达,远比单纯的传输速度更重要。
车载以太网
带宽优势显著,可以轻松传输摄像头画面、车机影音、整车 OTA 升级包。但它也有明显的短板:普通以太网的传输存在时间抖动,直接用于刹车、转向这类安全闭环控制并不稳妥。如果要满足功能安全的实时要求,就要叠加 TSN 时间敏感网络,成本和开发难度都会大幅上升。
所以这三种总线,比的从来不是谁更快,而是谁更适合那段路。
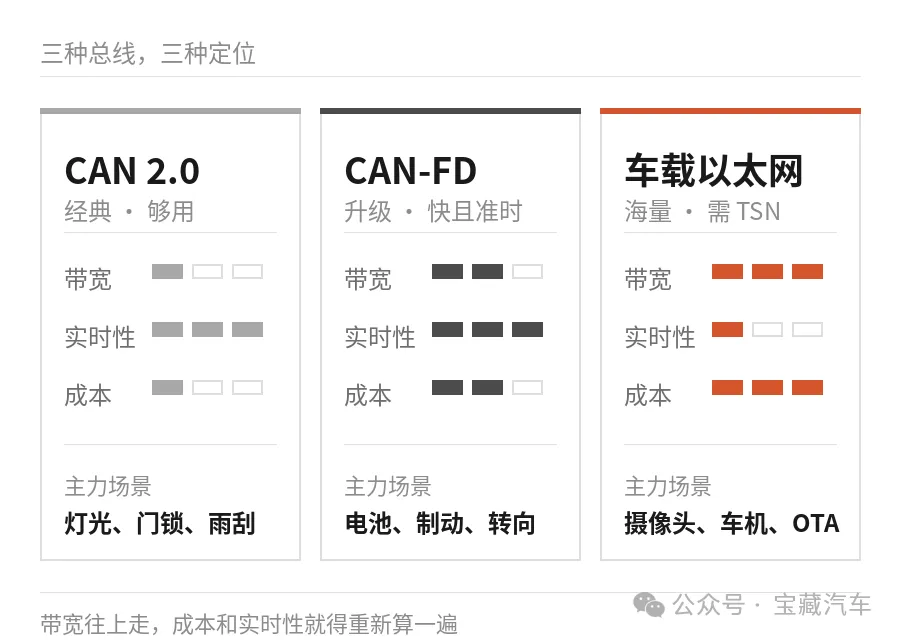
不是替代关系,是分工关系
02不同场景,对应不同的总线
CAN / CAN-FD:控制类信号的主力链路
车身舒适电器、动力系统、底盘安全系统,都是它的核心应用场景。
这些场景传输的大多是控制指令、温度、压力这类短小信号,数据量不大,但对响应的确定性要求极高,一旦时延波动过大,就可能直接影响行车安全。
车载以太网:大数据场景的专属通道
智驾摄像头与雷达的原始数据、车机多媒体、整车大版本 OTA 升级,这些需要搬运海量数据的场景,是 CAN / CAN-FD 完全无法承载的,必须用以太网。
绝大多数量产车型,采用的都是混合组网模式:一部分模块走 CAN / CAN-FD,大流量设备走以太网,中间依靠网关完成协议转换、实现互联互通。
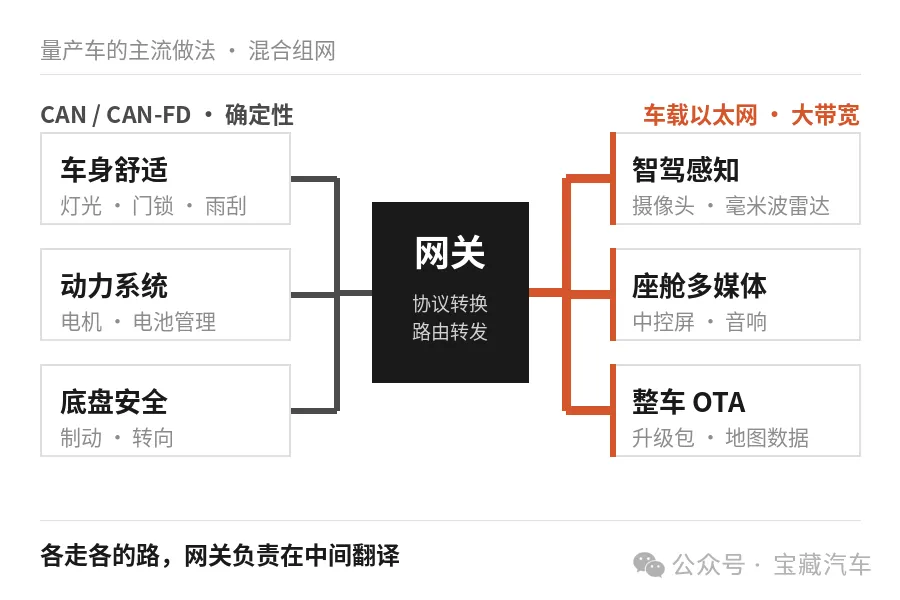
两种语言同时存在,谁也不替代谁
03选型的核心:不是追新,是权衡
够用就好,拒绝性能过剩
如果只是传递一路开关信号,完全没必要上以太网,平白增加硬件成本与开发工作量。工程选型里,合适永远比极致高性能更重要。
安全场景,实时性优先于带宽
底盘、动力直接关系行车安全,报文送达的确定性是第一位的。以太网想要达到同等的实时能力,需要配套额外的技术方案,投入会成倍增加。在现有方案能满足需求的前提下,车企不会盲目替换。
兼顾存量生态,平稳迭代
汽车产业链条很长,大量成熟零部件只支持 CAN / CAN-FD。车企不会为了追新技术全盘推倒重来,更多是通过网关衔接新旧系统:老模块保留原有总线,新增大流量模块走以太网,循序渐进地升级。
04中央架构时代,CAN 会消失吗
答案是不会。
即便进入中央超算 + 区域控制器的新一代架构,摄像头、大屏这类大数据场景会全面切换为以太网,但很多底盘、动力的安全控制链路,依然会保留 CAN-FD 作为可靠的通信兜底。
新技术的意义是叠加升级,而不是全盘替代旧方案。整车工程的本质,永远是在性能、安全、成本之间找到最优解。
05最后简单总结
CAN 2.0:适配车身低速控制场景,成本低、成熟可靠
CAN-FD:动力、底盘安全场景的主力,兼顾实时性与载荷提升
车载以太网:大数据、音视频、OTA 场景专属,带宽优势突出
总线选型从来没有绝对的技术优劣,只有适配场景的最优解。
你觉得未来车载以太网会彻底取代 CAN 总线吗?欢迎在评论区聊聊你的看法。
宝 藏 汽 车
每日 12:15 汽车小常识 | 20:40 技术背后的为什么
从功能域到区域架构,车载网络拓扑发生了哪些变化?大脑挪了位置,全身神经都得重接
