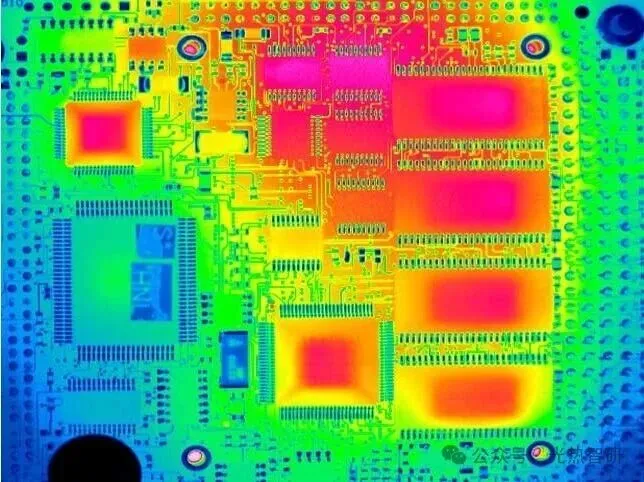
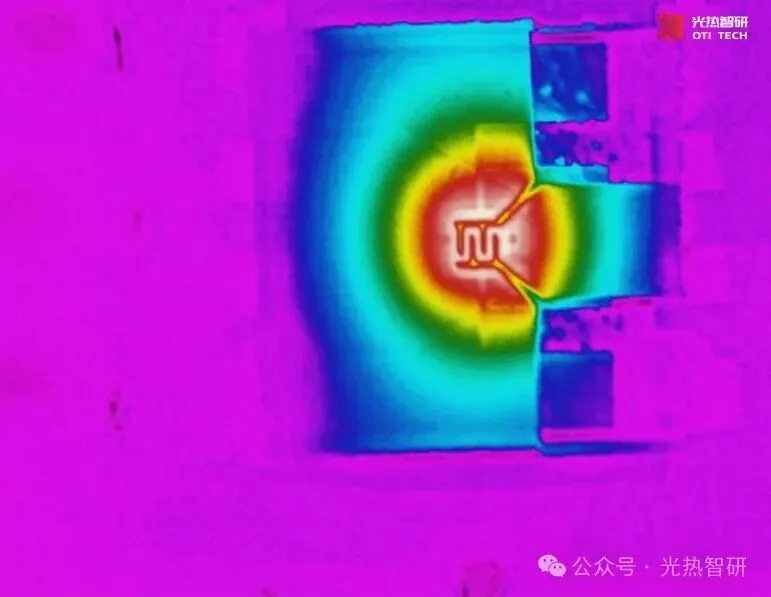
如果你用过普通红外热像仪,大概已经习惯了“站在几米外扫一大片”的用法。但有些场景,要求完全不一样:芯片上一条几微米宽的走线发热、PCB板上一颗比芝麻还小的焊点虚焊、材料表面一个肉眼看不见的微区缺陷。
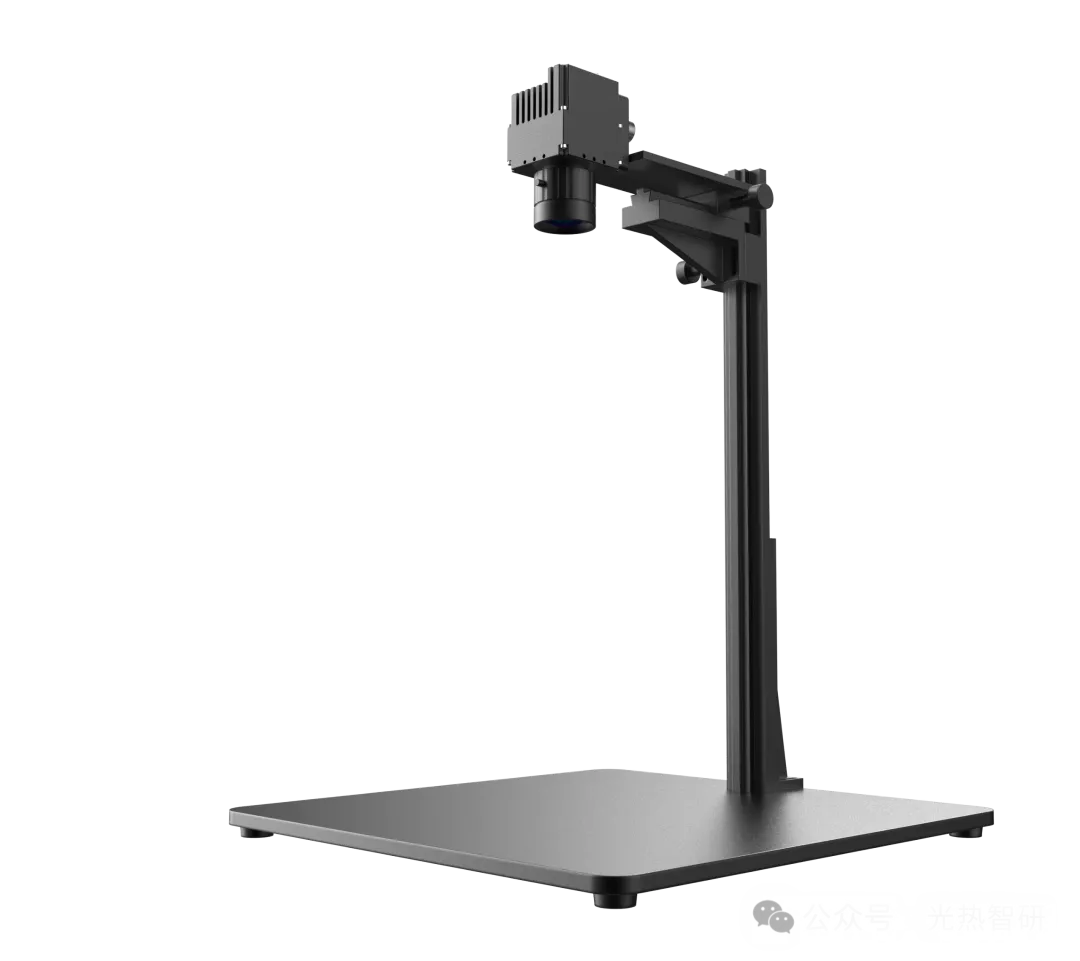
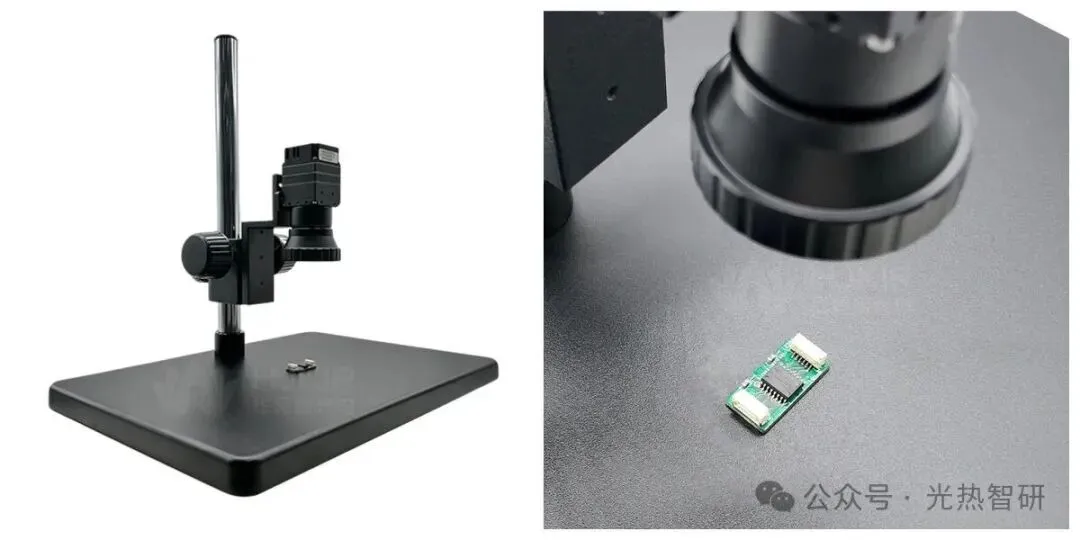
这时候,普通热像仪就无能为力了。你需要的是显微红外热像仪——把热像仪“装”在显微镜上,让测温的空间分辨率从毫米级推进到微米级。
而在这个领域,同样面临一个经典的选择题:中波制冷,还是长波非制冷?
今天我们把显微红外热像仪的两条技术路线讲清楚。
普通热像仪的分辨能力受限于探测器像元尺寸和镜头视场。一个常规的640×480非制冷机芯,配标准镜头,能分辨的最小目标尺寸通常在百微米级别。要看清芯片内部几微米的结构,光靠“站远点看”是不行的。
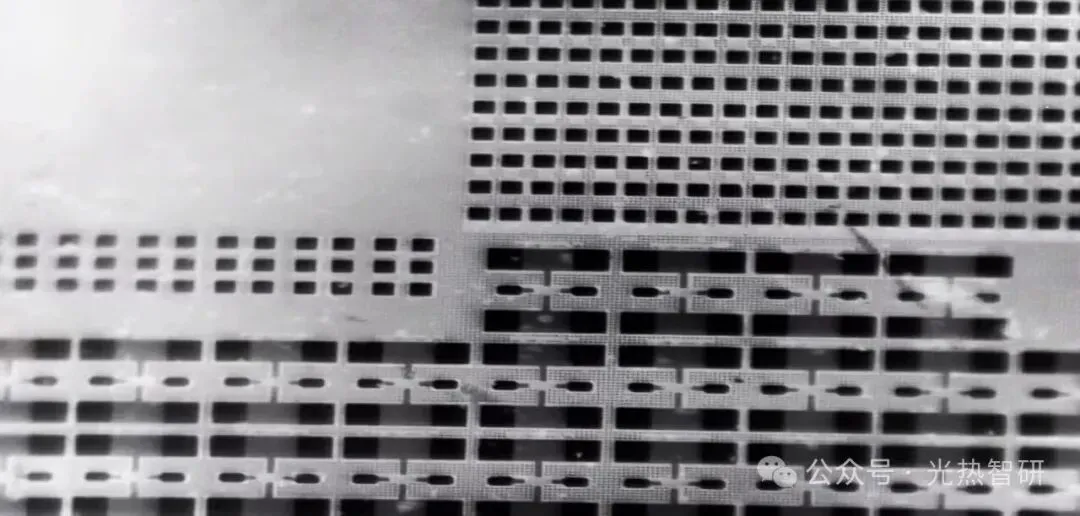
显微热像仪的做法是:换微距镜头,缩短物距,把光学放大倍率拉上去。配合高像素探测器,最小可分辨尺寸可以做到6μm甚至更低。
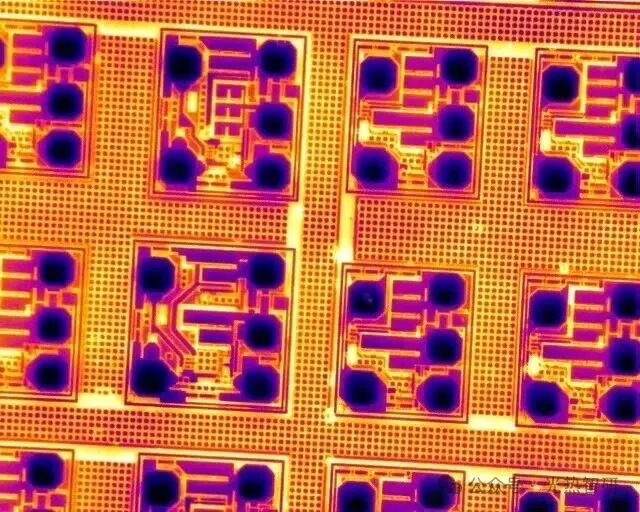
6μm是什么概念?常见PCB走线宽度约50~100μm,芯片焊球直径也在同一量级,而单个晶体管的特征尺寸可以低至数微米。6μm级的空间分辨率,意味着你能在热像图上“点名”到具体的微单元,而不是看到一团模糊的热斑。
但问题来了:放大之后,进入镜头的红外辐射能量大幅减少。这时候,探测器的灵敏度就成了决定性因素。
中波制冷型显微热像仪,核心优势在两个字:灵敏。
制冷型探测器工作在深低温环境,自身热噪声被压到极低水平,NETD可以做到20mK以下。
在显微场景里,这个数字的意义被放大了:样品本身的热辐射信号本来就微弱,如果探测器自己“底噪”高,弱信号就被淹没了。制冷型把噪声压下去,微弱的温度差异才能浮出水面。
空间分辨率更是它的杀手锏。配合高端显微镜头,中波制冷型显微热像仪的最小可分辨尺寸可以推进到1.9μm。
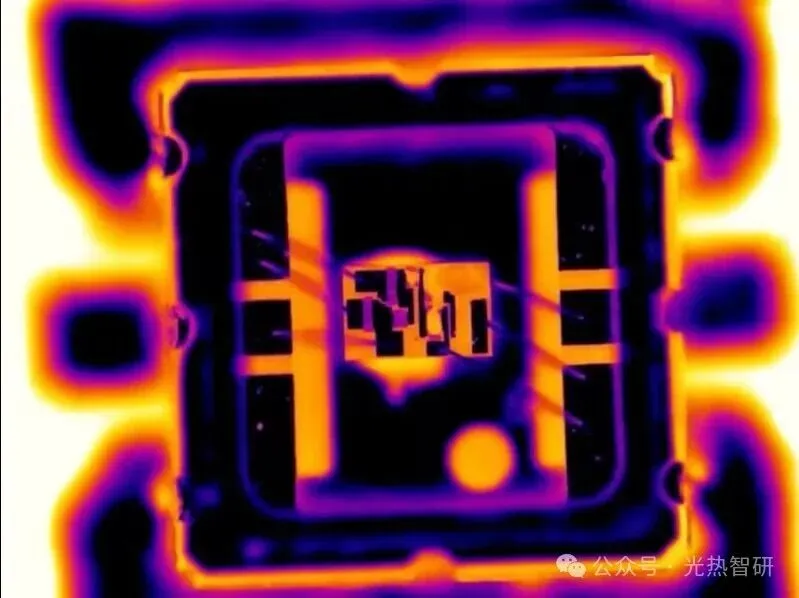
1.9μm是什么概念?这已经越过了绝大多数芯片金属互连线的宽度,能够直接锁定单个微小晶体管的发热节点,甚至是极微小的漏电通道。在半导体失效分析中,这种级别的空间分辨率意味着你可以直接在热像图上“点名”失效位置,而不是靠推测。
帧频同样出色。制冷型显微热像仪在开窗模式下帧频可以冲到数千Hz级别。这对于锁定热成像(Lock-in Thermography) 这类需要周期性激励、多帧平均的失效分析技术至关重要。帧频越高,采集效率越高,瞬态热行为捕捉得越完整。
波段选择上,中波(3~5μm)在半导体失效分析中有独特的物理优势。硅材料对中波红外的透过性较好,这意味着背面失效分析成为可能——从芯片背面透过硅衬底,直接观测内部发热点,而不需要破坏正面结构。不过需要注意,半导体材料在中波段的发射率通常低于长波,信号强度本身会弱一些,这恰恰需要制冷型的高灵敏度来弥补。
简单说:中波制冷型显微热像仪,是用高灵敏度体现极致性能。
长波非制冷型显微热像仪:
把微米级测温做成“日常工具”
长波非制冷型显微热像仪走的是另一条路:不追求极限,但把够用做到极致性价比。
非制冷探测器工作在室温,没有制冷机的体积、功耗和寿命负担。开机即用,体积小巧,可以轻松集成到探针台、显微镜支架或产线设备内部。功耗通常在几瓦级别,7×24小时连续运行毫无压力。
灵敏度方面,非制冷型的NETD通常在50mK左右,不如制冷型,但在大量显微测温场景中已经足够。更重要的是,长波波段在常温目标探测上有物理优势:室温附近物体的辐射峰值就在长波(8~14μm),而且许多材料在长波段的发射率更高、更稳定。对于芯片在正常工作温度下的热分布分析、PCB板级短路定位、MEMS器件的热行为观测,长波非制冷显微热像仪的输出质量完全够用。
空间分辨率方面,配合微距镜头和高像素探测器,长波非制冷显微热像仪同样可以做到6μm级的最小可分辨尺寸。全码流16Bit温度数据输出意味着每个像素点对应的是真实温度值,而不是渲染后的伪彩图像,这对后续的定量分析很重要。
简单说:长波非制冷型显微热像仪,是把微米级红外测温从实验室搬进产线和研发台面的那个角色。
两条路线的分界线,其实不在“谁更好”,而在信号有多弱、速度要多快、预算有多少。
如果你做的是半导体失效分析,需要透过硅衬底看内部热点,或者需要捕捉微秒级的瞬态热事件,中波制冷型是绕不开的选择。它的灵敏度和帧频决定了你能不能“看见”那些稍纵即逝的信号。
如果你做的是PCB板级诊断、MEMS器件热测试、材料微区热分析、精密器件来料检测,目标温度在常温到几百度之间,对帧频没有极端要求,长波非制冷型显微热像仪是更务实的选择。6μm的空间分辨率足够看清焊点和走线,开机即用的便利性让它可以真正融入日常工作流,而不是锁在恒温实验室里。
还有一个容易被忽略的维度:维护成本。制冷机的机械寿命是有限的,运行到一定小时数后需要维护或更换。对于需要长期连续监测的产线或频繁使用的研发场景,非制冷型“没有制冷机”这件事本身就是一种价值。
显微红外热像仪把测温的尺度从“设备级”推进到了“器件级”甚至“材料级”。而中波制冷与长波非制冷的选择,本质上是在极限灵敏度和日常可用性之间找那个属于你场景的平衡点。