一文讲透:Android + SOS 双系统 HUD畸变方案如何选择?
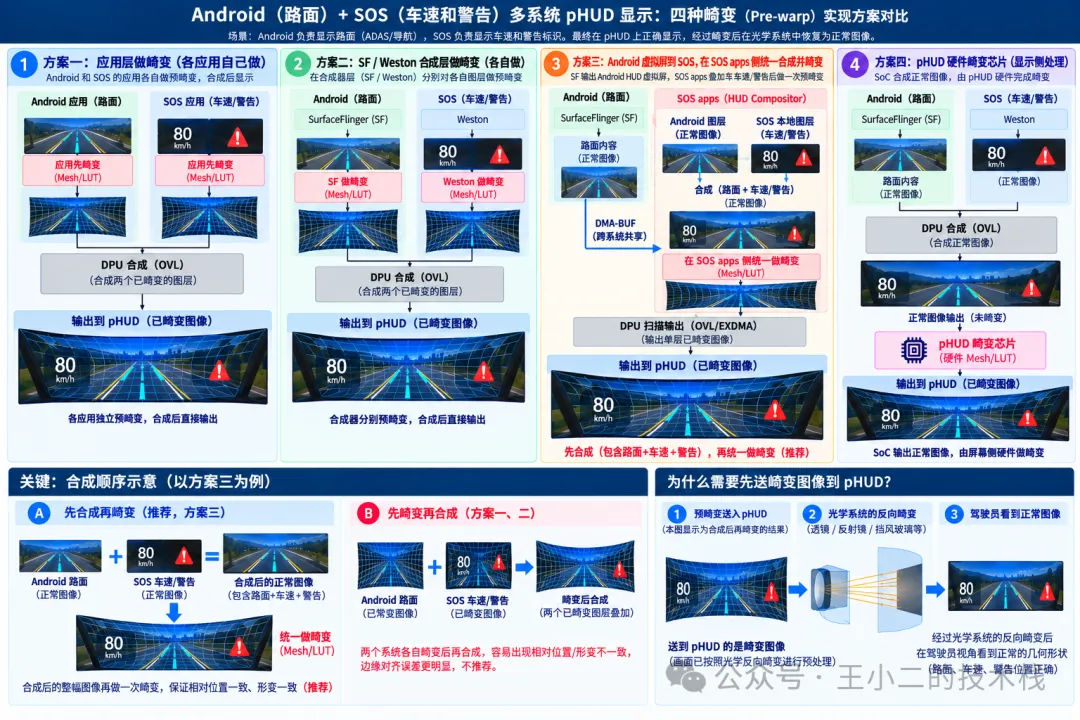
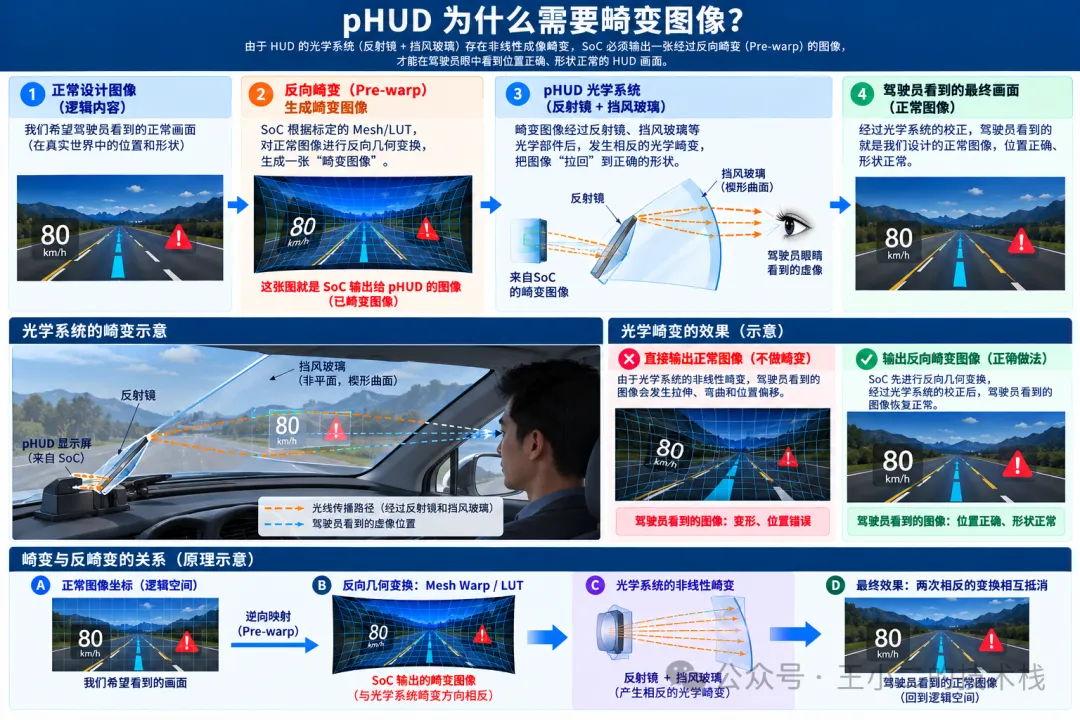
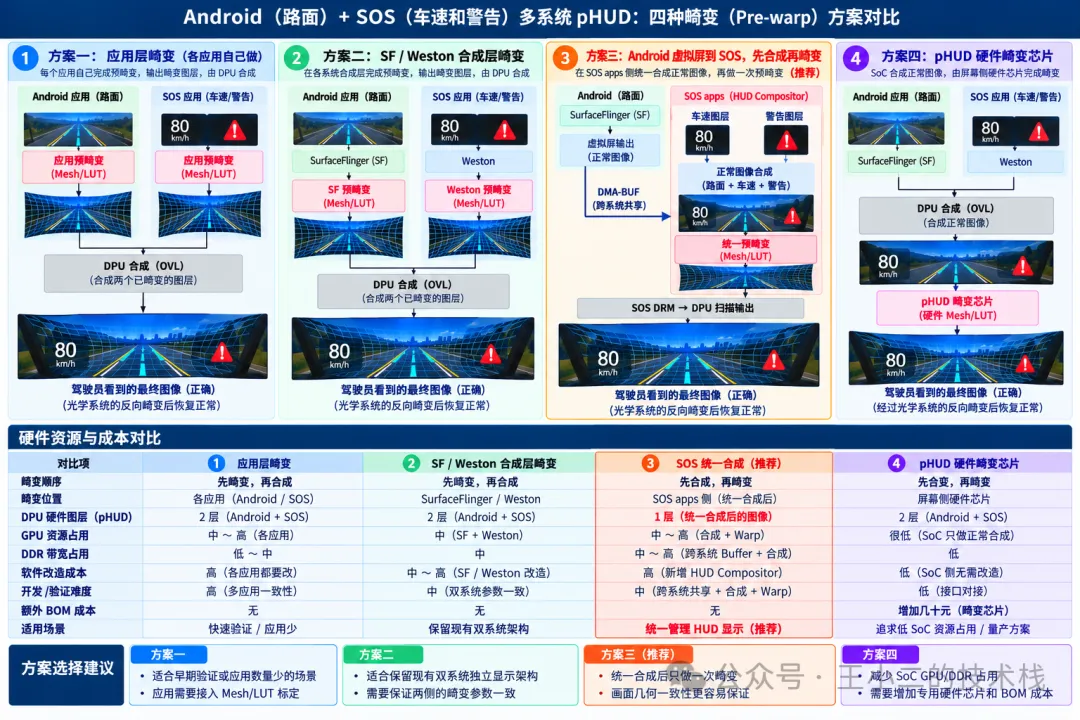
在智能座舱多系统架构中,Android 和 SOS 往往承担不同的显示职责。以 HUD(Head-Up Display)为例:* Android:负责道路、车道线、导航和 AR 引导等图像内容。* SOS:负责车速、告警等车辆状态和安全相关信息。* DPU:负责将不同系统的图层合成,并输出到 HUD。看起来,只需要将 Android 和 SOS 的图层叠加,就可以得到完整的 HUD 画面。HUD 的光学系统存在非线性畸变,SoC 输出的图像必须提前进行反向畸变处理。于是,一个看似简单的显示需求,演变成了一个涉及 Android SurfaceFlinger、Weston、GPU、DPU、DMA-BUF、光学标定和硬件成本的系统架构问题。本文围绕四种典型方案展开讨论,重点分析畸变位置、图层合成顺序、GPU 和 DDR 资源消耗,以及 DPU 硬件图层占用。普通显示屏可以直接显示正常图像,但 HUD 不一样。HUD 图像需要经过反射镜、挡风玻璃等光学系统,最终形成驾驶员看到的虚像。由于光学系统的非线性成像特性,正常的矩形图像经过光学路径后,可能出现拉伸、弯曲和位置偏移。为了抵消这些畸变,SoC 需要提前对图像进行反向几何变换。正常图像 → Mesh Warp 预畸变 → HUD 光学系统 → 驾驶员看到正常图像。其中,Mesh Warp 通常使用 Mesh Grid 或 LUT 描述图像坐标的非线性映射关系。SoC 输出的畸变图像不是错误图像,而是为了抵消 HUD 光学畸变而刻意生成的图像。图中弯曲的网格线只是用来表示畸变效果,并不是实际显示给驾驶员的内容。Android 应用负责道路图像的 Mesh Warp。SOS 应用负责车速、告警图层的 Mesh Warp。两边输出的都是已经预畸变的图像,最终由 DPU OVL 进行硬件叠加。Android App(道路)→ App Mesh Warp → Android DRMSOS App(车速、告警)→ App Mesh Warp → SOS DRM优势在于不需要大幅修改 Android SurfaceFlinger 或 Weston 的通用合成逻辑。首先,每个参与 HUD 显示的应用都需要理解 Mesh/LUT 标定参数。其次,不同应用必须使用统一的 HUD 坐标系和畸变算法。如果 Android 道路图像和 SOS 告警图标采用不同的映射参数,最终可能出现相对位置偏移或图层边缘不一致。此外,每个应用都需要维护自己的畸变渲染逻辑,长期维护成本较高。三、方案二:SurfaceFlinger 和 Weston 分别畸变Android 通过 SurfaceFlinger 的渲染路径执行 Mesh Warp,SOS 通过 Weston 的渲染路径执行 Mesh Warp。最终两套系统分别输出预畸变图层,由 DPU 完成硬件合成。Android App → SurfaceFlinger → GPU Mesh Warp → Android DRMSOS App → Weston → GPU Mesh Warp → SOS DRM与方案一相比,最大的优势是应用不需要感知 HUD 畸变。应用仍然按照正常坐标绘制内容,畸变逻辑由系统统一处理。但需要注意,这里的“统一”只发生在各自的操作系统内部。Android 和 SOS 仍然是两条独立的渲染链路。因此,需要确保两套系统使用相同的物理 HUD 坐标系、标定参数、裁剪规则以及兼容的 Alpha 混合和采样方式。另外,SurfaceFlinger 和 Weston 并不一定会把所有图层都交给 GPU 合成。如果某些图层原本可以直接走硬件 Overlay,那么为了执行 Shader Warp,可能需要调整原有的合成策略。四、方案三:Android 虚拟屏输出到 SOS,先合成再统一畸变与前两种方案不同,它不再要求 Android 和 SOS 分别完成畸变。而是将最终 HUD 画面的合成与畸变统一放到 SOS 侧。Android 应用正常绘制道路、导航和 AR 引导。SurfaceFlinger 将这些 HUD 内容合成为虚拟显示输出,并产生对应的图像 Buffer。第二步:将 Android Buffer 共享给 SOS。通过平台支持的跨系统 Buffer 共享机制,将 Android 虚拟屏图像交给 SOS。这里需要解决 DMA-BUF 共享、内存映射、Fence 同步和 Buffer 生命周期管理。SOS 侧的 HUD Compositor 同时获得:此时得到的是一张包含道路、车速和警告的完整正常 HUD 图像。SOS HUD Compositor 使用统一的 Mesh/LUT 参数,对整张合成图像进行非线性预畸变。SOS DRM 将最终 Buffer 交给 DPU,通过 OVL/EXDMA 等显示资源输出到 pHUD。Android App → SurfaceFlinger → 虚拟屏 Buffer → SOS HUD CompositorSOS Apps(车速、告警)→ SOS HUD CompositorSOS HUD Compositor → 统一合成 → Mesh Warp → SOS DRM → DPU → HUD第二,Android 和 SOS 的图像在同一个坐标空间中完成最终合成。第三,最终只需要对完整 HUD 画面执行一次 Warp。在满足硬件约束、没有其他特殊图层要求的情况下,HUD 最终输出路径可以只占用 1 个 DPU Plane。Android 虚拟屏需要额外的合成输出和跨系统 Buffer 共享。SOS 侧需要新增 HUD Compositor,并完成图层合成、Mesh Warp、同步和最终显示提交。这些操作可能增加 GPU 负载、DDR 带宽和端到端显示延迟。如果 Android 道路内容已经是单一 Buffer,且 SOS 的合成和 Warp 可以融合在同一个 GPU Render Pass 中,就有机会减少额外的中间 Buffer 写入。需要强调:跨系统 DMA-BUF 共享和同步并不是 SurfaceFlinger 虚拟屏自动解决的功能,需要平台提供相应支持。对于安全相关告警,还需要额外评估统一 GPU 合成是否满足功能安全和故障降级要求。DPU OVL 将两路正常图层合成为完整 HUD 画面。由 HUD 内部或外部的专用畸变芯片执行 Mesh Warp。Android DRM + SOS DRM → DPU OVL → 正常 HUD 图像 → HUD 畸变芯片 → 光学系统因此,方案四不需要 SoC 额外执行 Mesh Warp,能够减少相关 GPU 计算开销。按照当前项目的成本估计,额外 BOM 可能增加几十元。同时还需要考虑芯片延迟、分辨率和刷新率支持、标定参数更新、温度可靠性及功能安全要求。如果项目对 SoC 资源、显示延迟或软件维护成本要求较高,硬件方案仍然值得纳入量产评估。六、最核心的问题:先畸变再合成,还是先合成再畸变?Android 道路 + SOS 车速/告警 → 先合成完整图像 → 统一 Warp。从工程管理角度看,先合成再畸变通常更容易保证几何一致性。因为道路、车速和告警都在同一个坐标系中完成统一的非线性变换。如果两路图层采用完全相同的逆向映射、采样规则、坐标系和正确的 Alpha 混合方式,在满足相应条件时,两种处理顺序可以得到相同或非常接近的结果。真正容易产生问题的,是两个系统之间的参数差异、图层边界处理、裁剪方式和同步误差。因此,方案三的核心优势不是数学上绝对正确,而是统一标定、统一管理、统一验证更加容易。下面以 Android 道路内容占用一个合成输出图层、SOS 车速和告警已合成为一个输出图层为前提。以上资源数据属于架构层面的定性评估,具体结果取决于分辨率、刷新率、硬件合成能力、Buffer 格式及实际实现方式。方案三虽然可以把最终 DPU Plane 占用从两层减少到一层,但并不意味着整体 SoC 资源消耗最低。因为原本由 DPU OVL 完成的部分合成工作,可能转移到 SOS GPU 上。同时,跨系统 Buffer 共享、虚拟屏输出和 Mesh Warp 都可能增加 DDR 访问。所以,硬件 Plane 数量只是资源评估的一部分,不能单独作为方案优劣的判断依据。如果项目中的 Android 和 SOS 已经拥有稳定的独立显示链路,并且两侧 GPU 资源充足,那么方案二可能是改造相对可控的选择。如果希望将 HUD 作为一个独立显示子系统进行管理,统一负责内容合成、畸变标定和最终输出,那么方案三更值得深入研究。如果项目的 GPU 和 DDR 资源非常紧张,或者希望尽可能减少 SoC 侧的软件改造,那么方案四虽然增加几十元 BOM,也可能具有实际价值。方案一则更适合应用数量较少、功能固定或早期验证的场景。1. Android 虚拟屏输出与跨系统 Buffer 共享是否支持零拷贝。2. SOS 是否能够将图层合成和 Mesh Warp 融合为一次 GPU 渲染。3. 最终 HUD 是否能够只使用一个 DPU Plane。4. 统一合成后的 GPU 时间、DDR 带宽和端到端延迟。5. SOS 车速和安全告警在 GPU 或共享链路故障时如何保证显示或安全降级。多系统 HUD 的畸变设计,本质上不只是一个图像处理算法问题,而是一个完整的显示架构问题。是放在 App、系统合成层、SOS HUD Compositor,还是屏幕硬件侧?是两个系统分别畸变后再叠加,还是先形成完整 HUD 图像再统一畸变?是保留两个 DPU Plane,还是通过 SOS 统一合成减少最终扫描图层,同时承担更多 GPU 和 DDR 开销?是增加软件复杂度、消耗 SoC 资源,还是增加几十元 BOM,引入专用硬件?对于 Android + SOS 双系统 HUD,我更倾向于优先验证 SOS Apps 统一合成 + Mesh Warp 的软件方案,同时保留 SF/Weston 分别畸变作为架构备选,并以屏幕侧硬件畸变方案作为量产成本和性能对照。最终方案应以实际 GPU 时间、DDR 带宽、显示延迟、功能安全要求和 BOM 成本共同决定。一句话总结:HUD 畸变架构的关键,不是在哪里写一个 Mesh Warp Shader,而是 Android 和 SOS 的图层在哪里汇合、由谁完成最终合成,以及如何用最少的系统资源保证最终光学显示效果。