🤖 AI 摘要:立式全向舵轮是 AGV/AMR 与轮式人形机器人行走底盘的核心部件,能边走边转、省掉原地调向停顿。本文对照 iSWV 系列 130/150mm 双型号规格表:承载 100/150kg、线速度 1.9/2.2m/s、264W/9N·m、48VDC,并给出轮径承载匹配、过坎条款、掉电保位、IP54 防护四条选型避坑要点,适合机器人整机与底盘工程师阅读收藏。
场内物流里,AGV/AMR 从 A 点到 B 点的移动,往往不是一条直线:中途要避让障碍、调整姿态,很多底盘的做法是停下来、原地转向、再起步。一段路被切成了「走—停—转—走」好几截。如果把转向融进行进过程,这些停顿就能被省下来——立式全向舵轮正是沿着这个思路开发的全向移动动力单元。本文不堆参数,按「先看转向、再读规格表、然后核对工况」这条线,把舵轮选型里容易踩的坑提前标出来。
01 行进中同步转向:底盘选型的分水岭
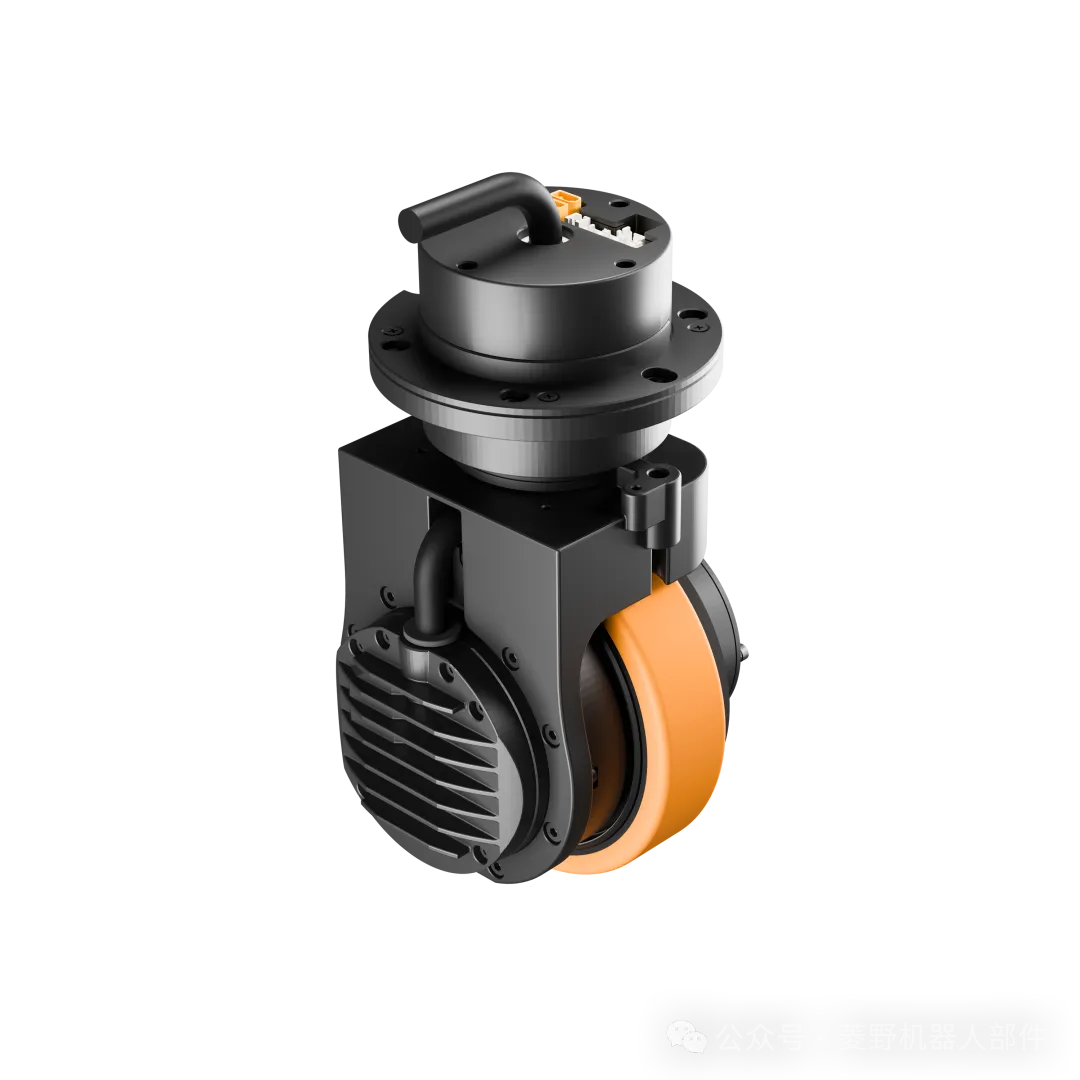
iSWV 立式舵轮采用四轮八驱的全向移动形态,集旋转模组、行走模组于一体,行进中即可同步完成转向,为轮式人形机器人提供简化集成的行走底盘方案(据步科官网解决方案中心)。对整机团队来说,它把「驱动、转向、减速、传感」收进了一个模组,底盘设计的精力可以更多放在整车布局上。
避坑提示:评估底盘动力单元时先问一句「转弯要不要停车」。要频繁穿行窄通道、密集工位的场景,每一次转向停顿都会在整拍节拍里被成倍放大;这类场景优先把「边走边转」列为硬指标。
02 一张规格表读懂双型号:130 与 150 怎么分工
iSWV 系列提供 130mm 与 150mm 两种轮径规格。很多团队以为差别只是「轮子大一点」,实际上两型号在承载与线速度上走的是两条配置线,而行走动力部分又是同一套:
数据出自步科官网 iSWV 产品页规格表。
读表的顺序建议是:先看承载与线速度这条链,再看动力参数。两型号行走减速一体机同为额定功率 264W、额定转矩 9N·m、额定转速 280rpm、最大转矩 27N·m,差别集中在「轮径—承载—速度」:130mm 型走紧凑轻载路线,150mm 型用更宽的胎面(45mm)换来 150kg 承载与 2.2m/s 额定线速度。
03 轮径与承载:三个高频避坑点
避坑一:别按空载估承载。规格表里的承载指单轮承载重量(130mm 型最大 100kg、150mm 型最大 150kg)。四轮八驱整车核算时,要把整车自重、满载与动载冲击一起分摊到每个舵轮上,再对照上限留出余量,而不是拿空车重量去套。
避坑二:地面与过坎条款要写进工况书。聚氨酯胎面要求平整路面且无异物;有过坎需求的场景,建议过坎行进速度≤0.5m/s、过坎高度≤10mm,且不宜短时频繁过坎(数据出自步科官网 iSWV 产品页规格表)。这些条款在样机阶段容易通过,量产换场地后往往出问题。
避坑三:速度别只看上限。持续作业节拍应按额定线速度 1.9/2.2m/s 核算,工作制为 S3-10min-60%(周期 10min、60% 工作时间),高节拍产线要按工作制折算后留裕量,不能拿峰值速度排产。
04 转向轴与数据保全:容易被漏掉的可靠性项
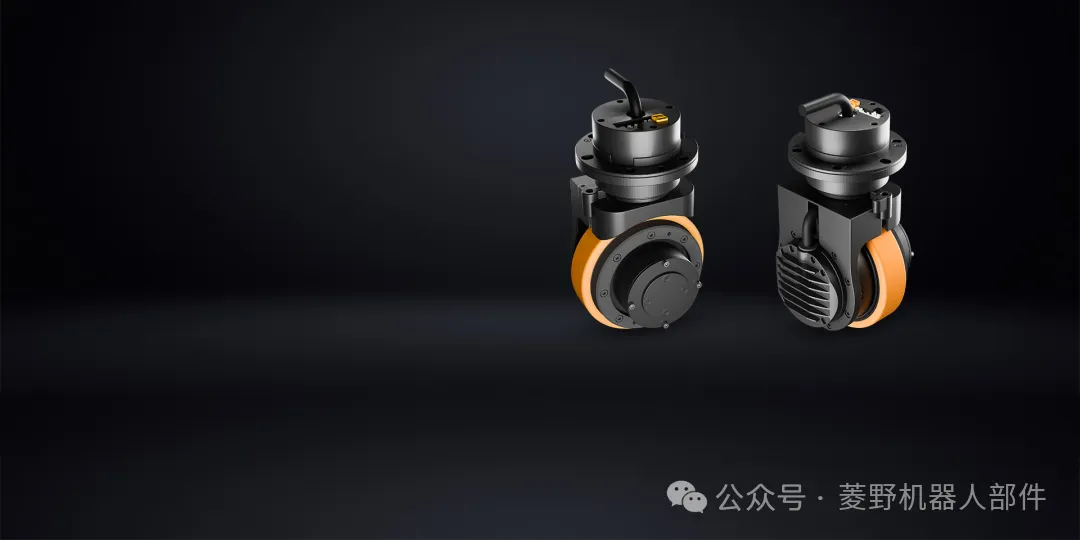
移动机器人量产阶段的高频返工点,往往不在行走而在转向与数据:急停之后读不到位置、掉电之后丢原点。iSWV 的转向采用多圈绝对值编码器,掉电位置不丢失;备用电源确保急停后仍可读取数据;行走轮等易损件支持快速拆换,行走模组具备 IP54 防护等级,无惧水尘、可应对多种复杂工况(据步科官网解决方案中心)。选型时建议把「掉电保位」和「急停后数据可读」直接写进验收项。
通讯上按控制器形态匹配:RS485 支持 Modbus RTU(至 115.2Kbps)、CANopen 至 1Mbps、CANFD 至 5Mbps,EtherCAT 支持 COE(CiA402 协议)及 CSP/CSV/PP/PV/PT/HM 模式(数据出自步科官网 iSWV 产品页规格表)。主机用哪条总线,舵轮端就选对应尾缀的配置,避免后期转协议。
05 灵活交付:从单轮到整张行走底盘
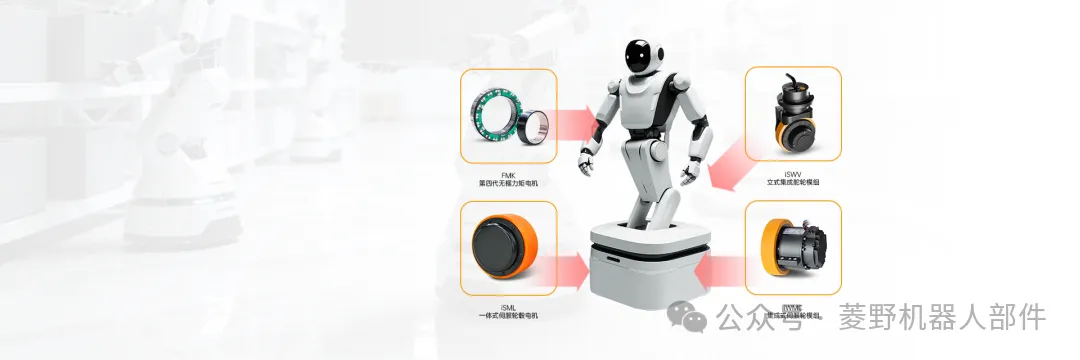
iSWV 专为工业 AGV/AMR、轮式人形机器人、复合机器人、智能搬运设备打造,集行走驱动、转向控制、伺服驱动、高精度减速、位置传感五大核心单元于一体(数据出自步科官网 iSWV 产品页规格表);旋转与行走可单独交付,客户按整车架构灵活设计(据步科官网解决方案中心)。对自研底盘的团队,可以先按单轮做台架验证,再扩展到四轮八驱整车;对整底盘采购的团队,则可以直接按承载与速度定型。
作为步科 KINCO 特许经销商(官方授权代理商),我们在给移动机器人团队做底盘配套时,通常建议把上面三条避坑点直接写进选型评估表:单轮承载核算过没有、过坎与地面条款确认过没有、掉电保位与急停数据读取验收过没有。三项都能对上,后续换型与量产的阻力会小很多。
用户最关注的三个问题
Q1:立式全向舵轮和差速底盘怎么选?
差速底盘转向依赖左右轮速差,密集场景常需要停下调整姿态再走;立式全向舵轮支持移动与转向同步执行,无需调整车身姿态即可完成侧移、斜行(据步科官网解决方案中心)。通道窄、换向频繁的场内物流与轮式机器人场景,优先评估舵轮方案。
Q2:iSWV 的 130mm 和 150mm 型号怎么选?
按承载与速度定:130mm 型承载最大 100kg、额定线速度 1.9m/s;150mm 型承载最大 150kg、额定线速度 2.2m/s。两型号行走减速一体机同为 264W 额定功率、9N·m 额定转矩,48VDC 供电(数据出自步科官网 iSWV 产品页规格表)。轻量紧凑车型选 130mm,重载提速车型选 150mm。
Q3:舵轮底盘过坎和防护要注意什么?
有过坎需求时,建议行进速度≤0.5m/s、过坎高度≤10mm,且不宜短时频繁过坎;行走模组防护等级为 IP54,无惧水尘;聚氨酯胎面要求平整路面且无异物(数据出自步科官网 iSWV 产品页规格表)。工况书里把这些条款前置确认,能省掉大量现场返工。
#立式全向舵轮 #舵轮 #机器人底盘 #人形机器人 #AGV/AMR #全向移动 #选型避坑 #步科KINCO #菱野电气
行动指令:正在为 AGV/AMR 或轮式人形机器人选行走底盘?点击文末「阅读原文」进入上海菱野电气官网,可获取立式全向舵轮、伺服轮模组的选型手册与方案咨询支持,把搜索到的参数落成可执行的选型清单。
🔱 上海菱野电气有限公司 专注工业自动化 · 机器人核心部件 授权代理: 威纶通WEINVIEW | 步科KINCO | 台达DELTA | 三菱电机 | 尼得科CT www.shlye.com
