第 11 讲|旋转关节模组总览:人形骨骼关节,四类旋转模组概览
原创 · 1+1 · 具身日知
2026-10-23 · 从框架到局部,每天搞懂一个知识点
📍 连载进度 第 11 / 44 讲 · 当前模块:K2 旋转关节模组 · 每天1篇 一句话理解:旋转关节模组 = 电机 + 减速器 + 编码器 + 驱动器的一体化封装,把「电」变成「可控的旋转力」——人形每个能转的部位都靠它驱动;选型本质是按部位做「重载用减速、轻载用直驱」的分工。
✅ 能解决:建立旋转模组认知,讲清四类核心减速路线(谐波 / 行星 / 摆线针轮 / DD直驱)加 RV 重载专线的减速比、精度、刚性、承载差异,点明髋膝腰重载与臂腕轻载的分工。
⚠️ 边界:不展开每类减速器的齿形 / 柔轮等详细结构设计(属单篇深挖),也不做具体扭矩校核计算。
🔑 本篇核心
旋转关节没有「全能选手」——髋膝腰要扛几百牛米选谐波 / RV,臂腕求轻快选 DD直驱 / 谐波,先定部位分工,再谈参数。
💥 冲突钩子:同一台人形,髋关节要扛几百牛米、跑几万小时不坏;而手指腕关节却要轻、要快、要准——一个能转的关节,需求天差地别,哪来万能方案? 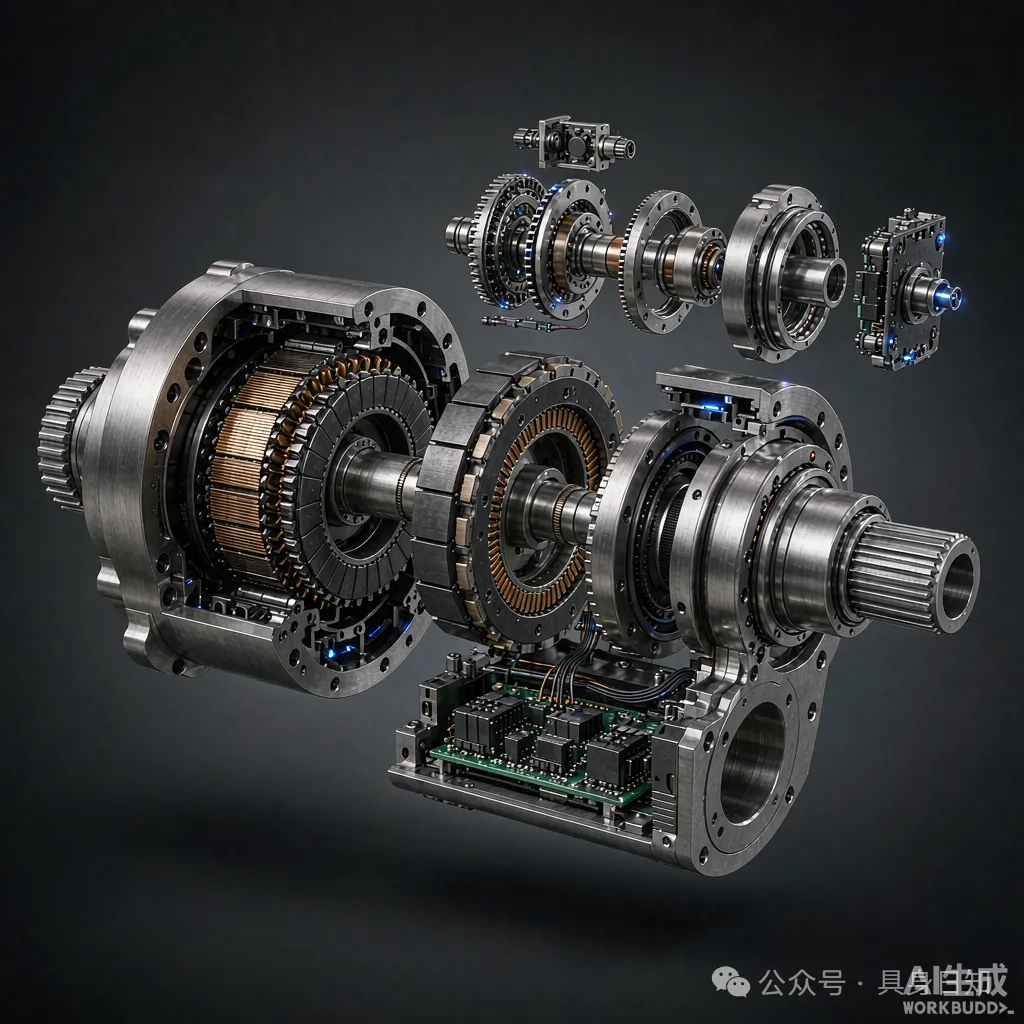
▲ 实物/场景:旋转关节模组概念渲染图(AI 概念渲染图,非真实产品)
一、旋转关节是什么:人形「骨骼」靠什么转起来
💡 本节核心:旋转关节模组是「电机 + 减速器 + 双编码器 + 驱动器」一体化封装,把电能变成可控的旋转力矩,是人形每个可转部位的动力心脏。
现象:人形机器人要弯腰、摆臂、扭腰,靠的不是整块肌肉,而是几十个能精准转动的「关节」。技术逻辑:一个标准旋转关节模组把无框力矩电机、减速器、电机端 + 输出端双编码器、伺服驱动器塞进一个筒里——电机出高速低扭,减速器放大成低速高扭,编码器闭环反馈角度,驱动器跑 FOC 力矩环。拆开看就是「动力 + 变速 + 感知 + 控制」四位一体。产业现实:宇树 H1、优必选 Walker 的髋膝都用这类一体化关节,单机用量 20–40 个;中国供应链里无框电机 + 谐波减速器已能国产配套,绿的谐波、昊志机电是典型代表,但高端柔轮一致性仍要啃。
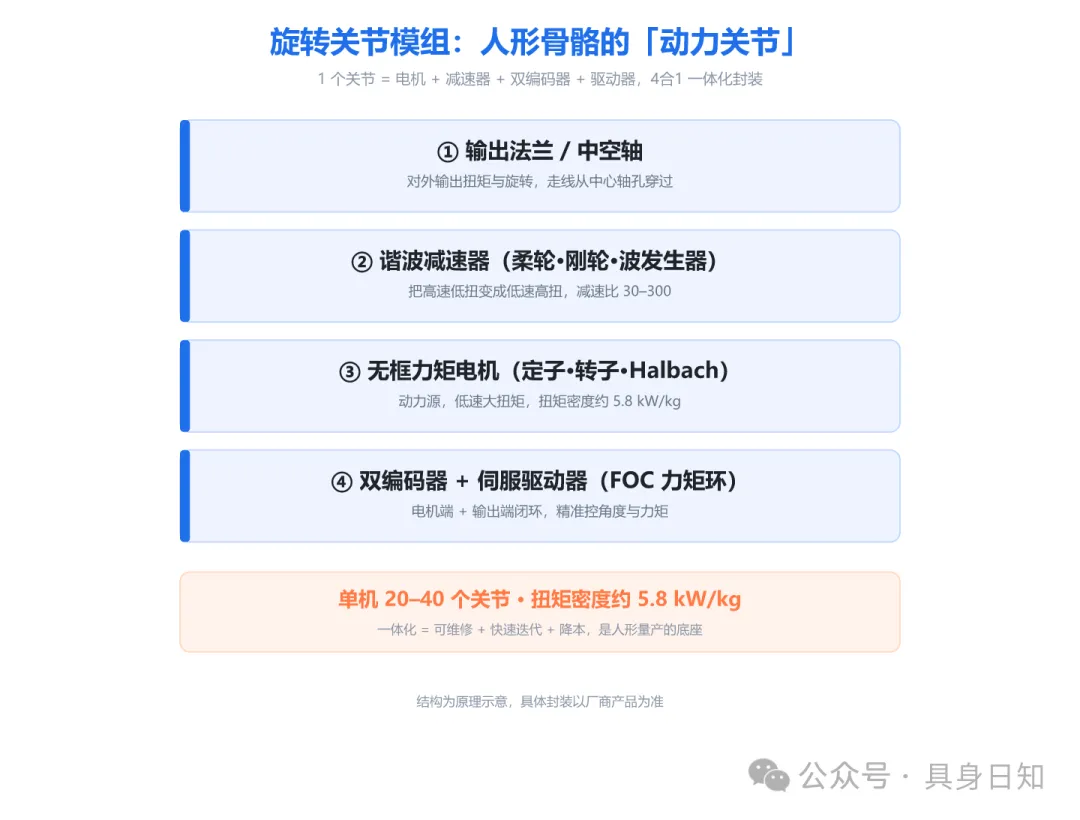
▲ 配图:旋转关节模组结构组成:输出法兰 / 谐波减速器 / 无框电机 / 双编码器+驱动器,4合1 一体化
二、四类路线横评:减速比·精度·刚性·承载
💡 本节核心:一张表看懂基因差异——谐波轻量高减速比、行星刚性高、摆线抗冲击、DD零背隙;RV 单列作重载专线。
现象:为什么有的关节用谐波、有的用 RV?技术逻辑:谐波靠柔轮弹性变形,减速比 30–300、体积小重量轻,腕和小臂最爱;行星多级齿轮啮合,刚性高、能扛中载;摆线针轮多齿同时接触,抗冲击、适合重活;DD 直驱去掉减速器,零背隙、高动态但低速大扭矩发热;RV 是摆线 + 行星复合,刚性抗冲击最强,专供髋膝腰重载。产业现实:特斯拉 Optimus 旋转关节主用谐波 + 部分 RV;RV 国产化最慢,纳博特斯克仍占全球约 60% 份额,国内双环、中大力德在追但份额仍低于 25%。
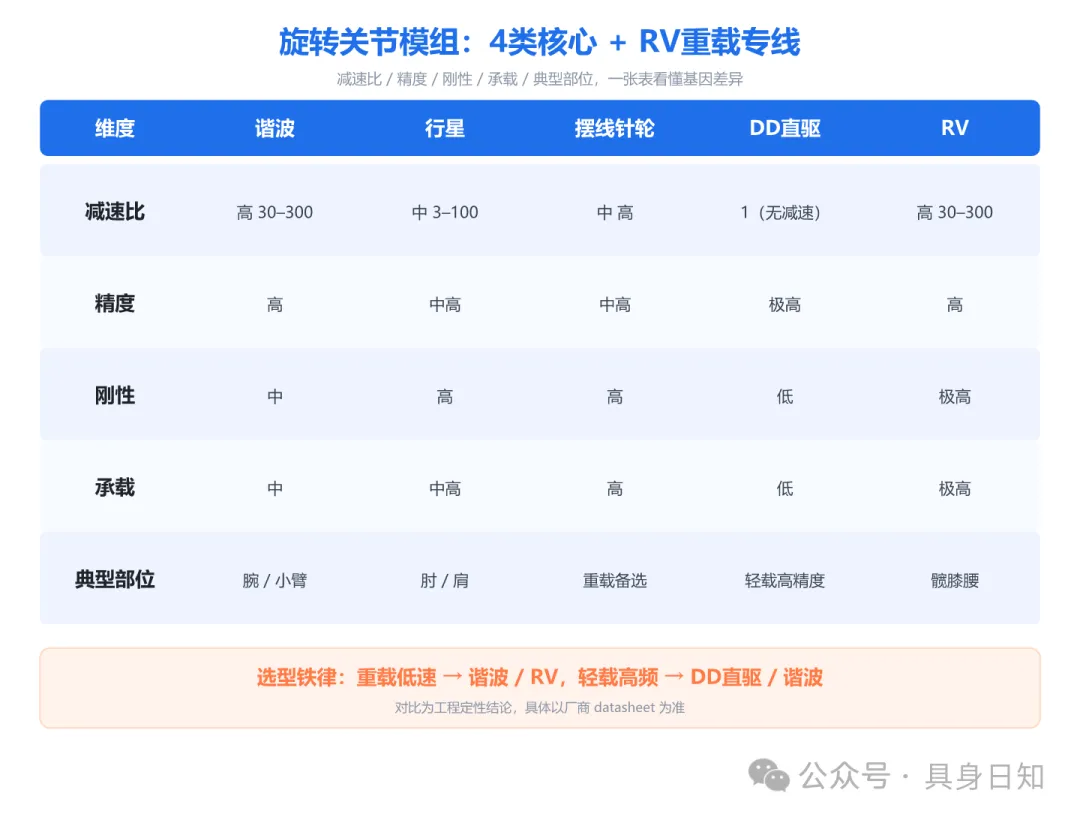
▲ 配图:4 类核心减速路线 + RV 重载专线:减速比 / 精度 / 刚性 / 承载 / 典型部位横评
三、人形里怎么分工:髋膝腰 vs 臂腕
💡 本节核心:选型按部位权重分配——重载低速用谐波 / 行星 / RV,轻载高频用 DD直驱 / 谐波,国产替代进度不一,别一刀切。
现象:同一个身体,关节「考题」完全不同。技术逻辑:髋、膝、腰要扛自重 + 冲击,选高刚性高承载的谐波或 RV;肩、肘、腕要轻、要快、要准,谐波或 DD直驱更合适;手指末端甚至上空心杯。产业现实:我的判断是 2026–2027 国产谐波 + 无框电机组合会先在「轻载臂腕」跑通降本,重载 RV 仍是卡脖子硬骨头。选型别追求「全用一种」,按部位把权重排清才是正解。
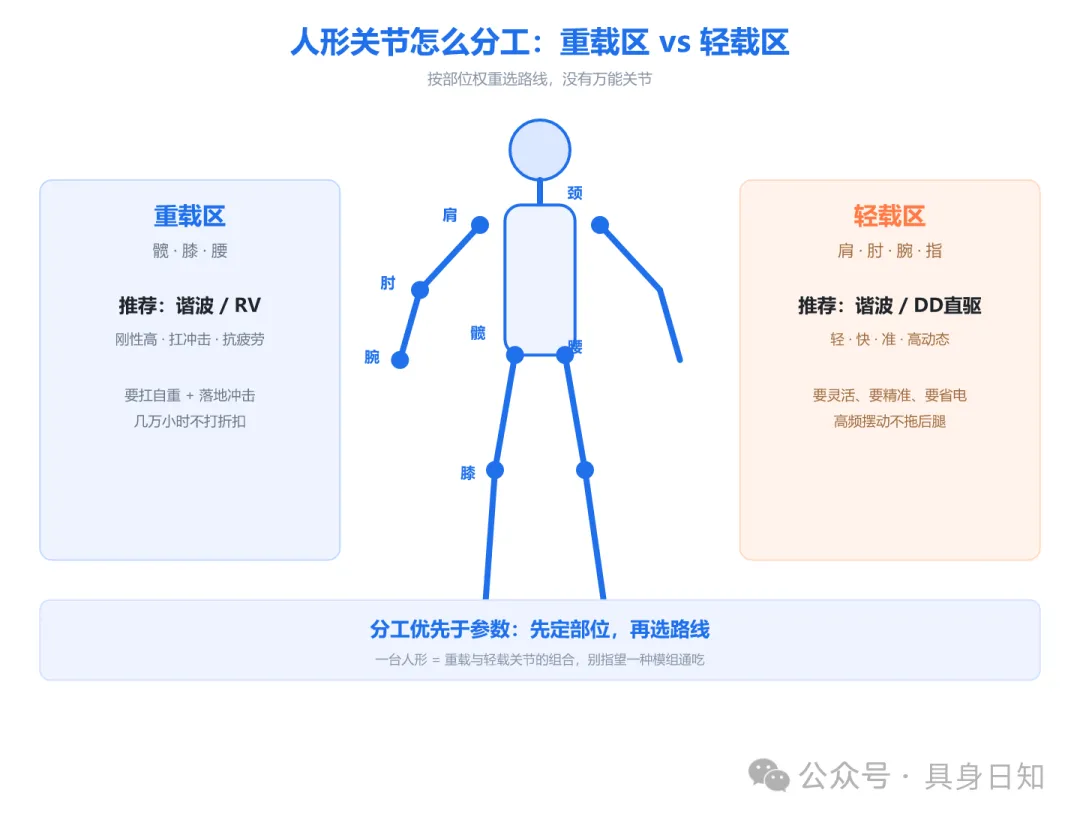
▲ 配图:人形关节分工图:髋膝腰重载区用谐波 / RV,肩肘腕轻载区用谐波 / DD直驱
📌 核心要点
• 四类核心减速路线:谐波(轻量高减速比)、行星(刚性高)、摆线针轮(抗冲击)、DD直驱(零背隙高动态);RV 单列作重载专线。• 分工逻辑:髋膝腰重载低速 → 谐波 / RV;臂腕轻载高频 → 谐波 / DD直驱。• 产业现实:Optimus 主用谐波 + 部分 RV;RV 国产替代最慢(纳博占约 60%),谐波 / 无框电机国产已能配套。
小结:旋转关节是「动力心脏」,选型先按部位分工——重载靠谐波 / RV,轻载靠谐波 / DD直驱。没有全能选手,只有最适配身体的那一个。
💬 本章讨论
如果你的样机预算要砍三成,你会优先在臂腕(DD直驱→谐波省成本)还是髋膝(减配 RV→谐波)动刀?留言说说你的取舍逻辑。
明日预告:谐波减速旋转模组:原理·优缺点·应用领域 【人形机器人专业知识点】本系列是一份系统拆解人形机器人硬件技术体系的科普系列,从框架到局部(运动 / 感知 / 控制 / AI / 本体 / 通信 / 应用 / 前沿),帮助读者建立完整的具身机器人硬件知识地图。
📚 往期精选 · 同系列热门
▸第6讲 滚珠丝杠直线模组:原理·优缺点·应用领域▸第7讲 行星滚柱丝杠:特斯拉14根丝杠的国产替代▸第8讲 梯形丝杠:自锁省成本,代价是效率▸第9讲 音圈直线模组:丝杠替代不了的毫秒级快反▸第10讲 人形直线模组4类横评:工程怎么取舍📚 参考链接
- 特斯拉 Optimus / 宇树 H1 / 优必选 Walker 公开资料:旋转关节多采用一体化关节模组,主用谐波减速器。
- 谐波减速器行业研报(绿的谐波、昊志机电):柔轮疲劳寿命与一致性是国产替代核心难点。
- RV 减速器市场格局(纳博特斯克占全球约 60%):双环传动、中大力德等国产替代进展。
