行星减速器天然存在背隙。如果应用场景需要双向精确定位,背隙就是硬指标。
背隙的选择需结合应用场景做取舍,上肢精细操作、视觉抓取、力控交互场景,对换向精度要求高,优先选用低背隙方案;下肢髋关节以承载、抗冲击、持续行走为主,优先保证扭矩储备与机械可靠性。
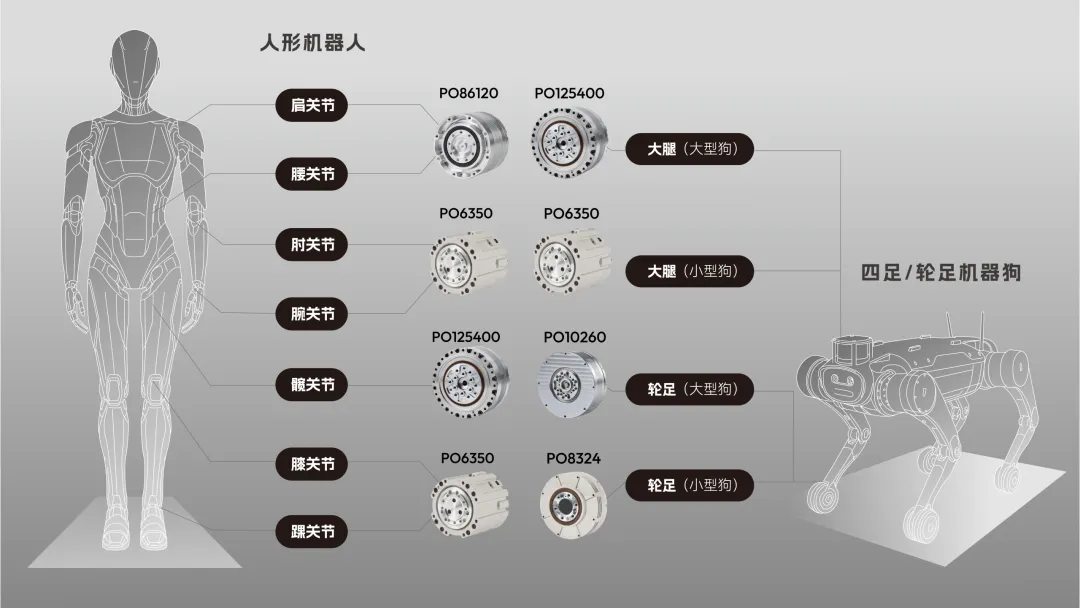
中坚智氪关节模组根据不同工况设计:
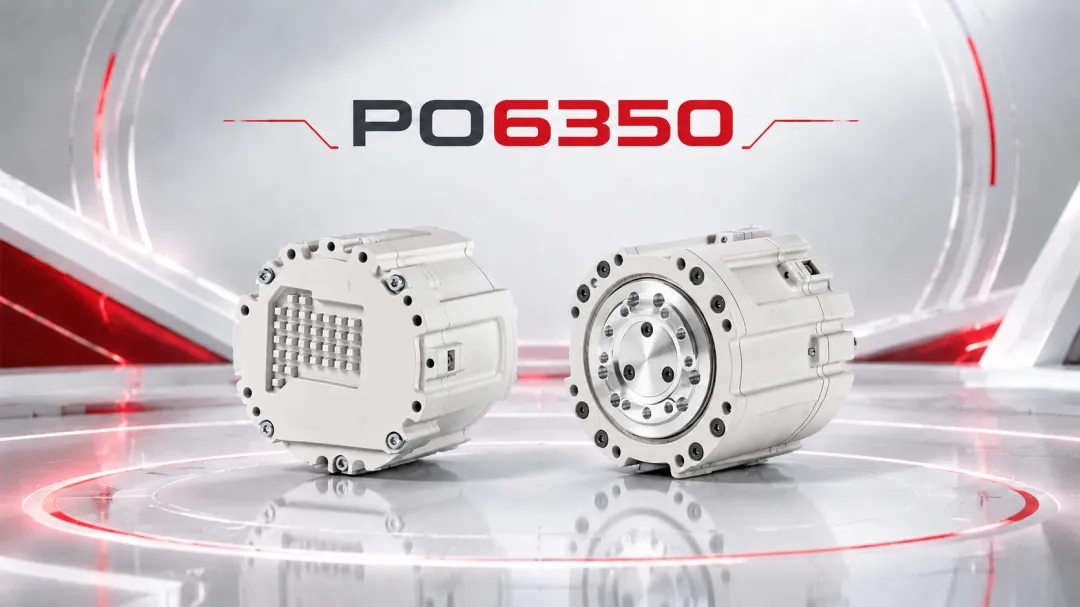
背隙<12arcmin,扭矩密度高,可达116Nm/kg,外径约60mm,高度约50mm,重量430g,小巧紧凑,上机后不会给上肢增加多余负重,减重优势直接拉高整机续航与运动效率。适配人形机器人肩、肘、腕等上肢关节、小腿脚踝;
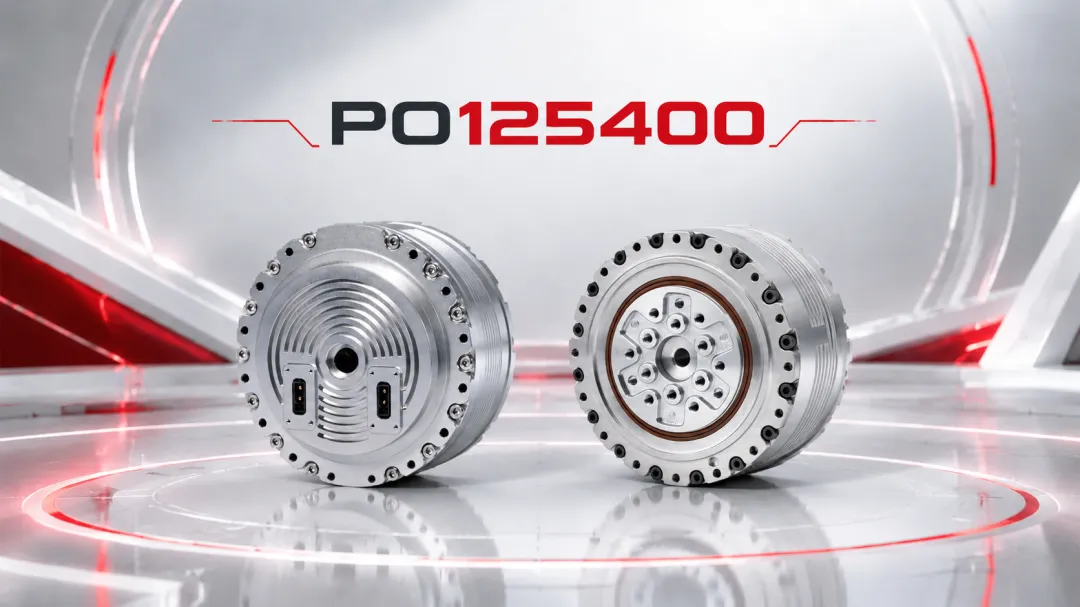
背隙<12arcmin,自重约780g,扭矩储备更强,优先保障中载下肢持续行走、抗冲击能力,在精度、扭矩、寿命之间取得均衡;
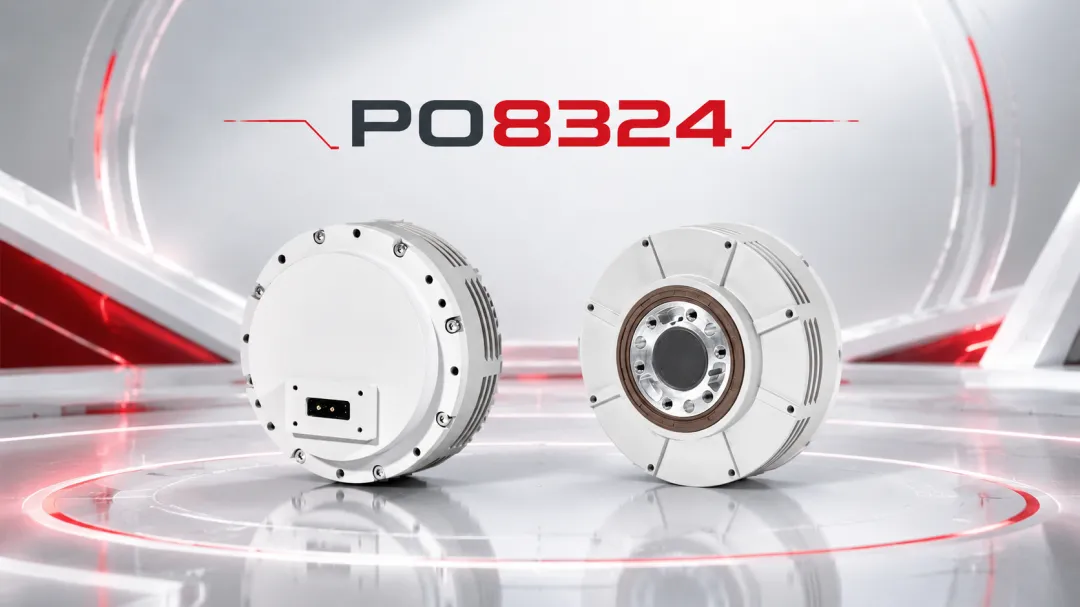
在360g轻量化下,将背隙控制在<10arcmin,优先面向高动态、高精度上肢精细操作场景。
如果精度要求更高:看模组是否配备输出端双编码器,从硬件层面支持背隙补偿或者考虑其他减速方案。