机器人仿真怎么选:从 MuJoCo、Gazebo 到 Isaac,先看任务再选工具
- 更新时间 2026-10-19 00:43:05
导读机器人仿真选型,先看任务需要哪些能力,再比较模型、接口与训练配套。MuJoCo 可以作为机械臂控制实验的优先起点,Gazebo、Isaac Sim 和 Isaac Lab 则提供不同的集成与学习工作流。本文讲清这些工具的能力重叠、GPU 使用条件,以及 Genesis、Newton、ManiSkill 的位置,并给出一条从控制入门、按需求扩展工具链的路径。
本文 2513 字,阅读约 6 分钟
同样做机器人仿真,先看任务需要哪些能力
同样是让机械臂把杯子拿起来,你可能在检查夹爪接触杯子后会不会滑,也可能在训练摄像头识别杯子,或者联调从识别到执行动作的整套软件。
这些工作都用到仿真,也可能由同一套工具承接。选型时,我会先列出需要的能力:
•物理建模与计算:描述机器人和物体,计算运动、受力与接触响应。
•场景、渲染与传感器:搭建环境,生成相机、雷达等观测。
•接口与系统联调:连接已有控制、导航等软件。
•并行仿真与训练:批量运行环境,定义任务并连接学习算法。
差别在于原生提供什么、侧重什么,以及还要搭配什么。MuJoCo 以物理计算为核心,同时提供建模、传感器、渲染和交互能力;Gazebo、Isaac Sim 也包含物理计算,并组织场景、传感器与外部接口。
“物理引擎”描述核心计算功能,“仿真平台”描述集成与使用形态,两种说法可以同时适用于一个项目。学习框架则强调任务与训练组织,通过仿真后端执行物理计算,也可以集成场景与传感器。比较工具时,应沿着同一组需求检查能力覆盖。
机械臂控制实验,可以优先评估 MuJoCo
假设你想检查控制器在不同摩擦系数下能否夹稳杯子,首先需要可调整的物理模型,以及读取状态、施加控制、推进仿真的接口。
MuJoCo 的官方定位是通用物理引擎,重点包括关节结构、接触和动力学计算。开发者可以建立场景,配置质量、摩擦、执行器和传感器,让控制程序作用于模型,再通过状态输出与可视化观察结果。
对于以动力学、接触和控制算法为核心的机械臂实验,我会优先评估 MuJoCo。让关节跟随目标角度、让末端沿指定轨迹移动、检查夹持时的接触响应,都能利用这些接口反复验证。基于它的 robosuite 还提供操作任务和多种控制器,可以复用相应配套。
需要摄像头观测时,也可以使用 MuJoCo 的渲染能力。进一步选择任务与训练工具,要检查目标机械臂模型、观测、控制接口和代码是否齐备。已有配套能支撑实验,任务变复杂也可以继续使用;另一套工具若提供了更合适的任务与机器人支持,也值得直接采用。
具体接触结果是否可信,还要用相应条件下的真实测量验证。仿真工具提供计算方法,模型中的质量、摩擦与执行器参数仍需要校准。
联调已有机器人软件,考察 Gazebo 的接口配套
如果你正在做一台使用 ROS 2 的移动机器人,已有导航与控制程序,首要问题可能是:模拟雷达能否输出扫描数据,程序能否收到消息,速度命令能否让机器人移动。
ROS 2 是组织机器人软件与通信的一套工具。Gazebo 提供仿真世界和传感器,ros_gz_bridge 则在 Gazebo 与 ROS 2 之间转换、传递支持的消息类型。
以避障为例,模拟雷达产生距离观测,桥接后交给 ROS 2 程序;程序计算速度命令,再传回仿真机器人。机器人移动后,雷达产生下一轮观测。这个往返过程让你能够检查传感器、控制软件与仿真机器人是否配合正确。
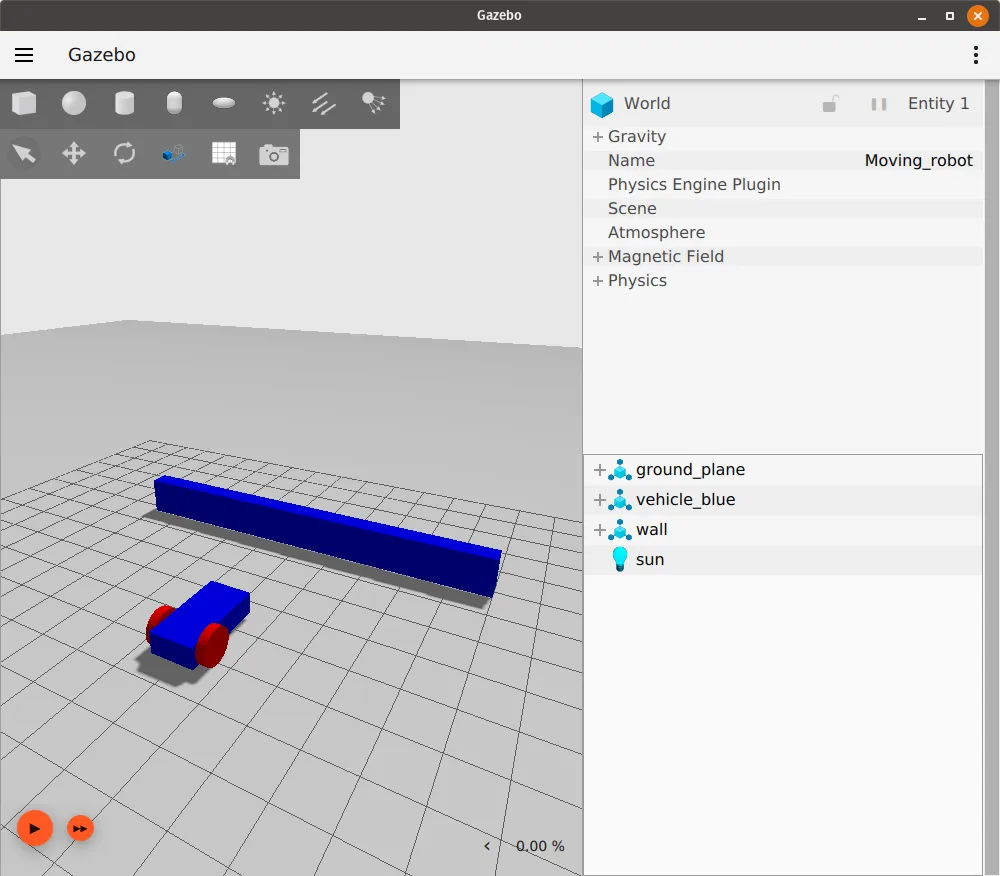 官方传感器教程中的小车与障碍墙,后续用传感器和控制逻辑演示停止与避障;接入 ROS 2 还需另配消息桥接。 | 来源:Gazebo,Sensors 教程
实际接入时,先确认桥接是否支持所需消息,再核对版本。官方兼容表中,ROS 2 Jazzy 对应 Gazebo Harmonic,Lyrical 对应 Jetty。教程中的 Harmonic 是具体发行版名称。
Isaac Sim 同样提供 ROS 集成。已有 ROS 2 软件栈时,可以从 Gazebo 的配套开始评估,再根据所需传感器、场景资产与数据流程比较其他工具。
从场景观测到策略训练,怎样搭配 Isaac 工具
当机械臂依赖摄像头识别杯子,你需要关心材质、灯光和相机位置改变后,观测是否仍然适合感知任务。
Isaac Sim 基于 NVIDIA Omniverse,提供机器人、场景与传感器仿真,并包含合成数据工作流。开发者可以配置场景和相机,生成观测及所需标注,用于训练或评估感知模型;它也提供控制和 ROS 集成。
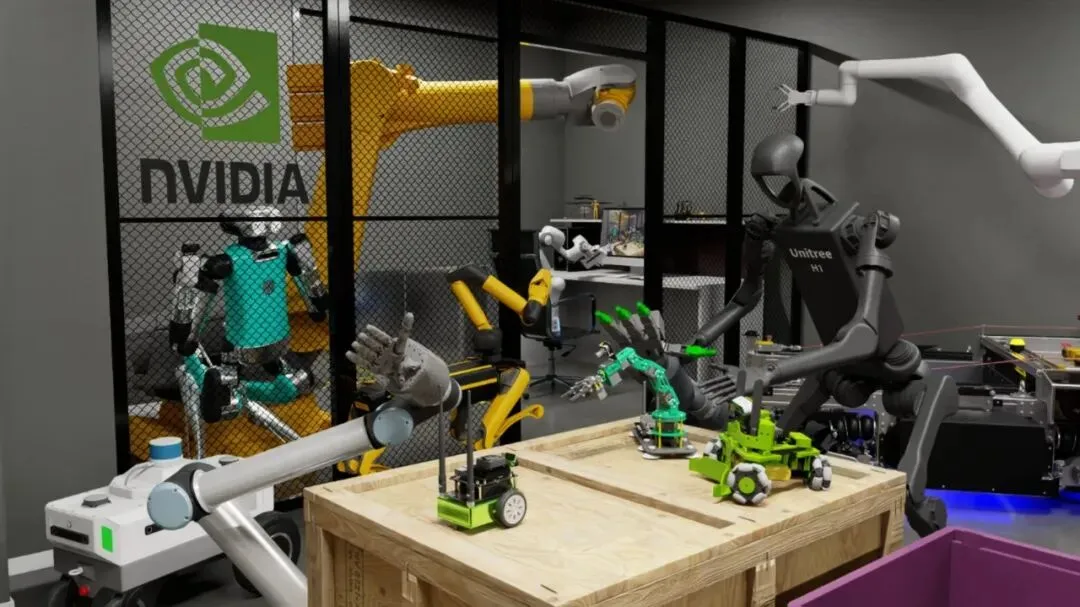 机械臂、人形机器人与工作台等资产被组织在同一仿真场景中,展示平台的场景构建能力。 | 来源:NVIDIA Isaac Sim,官方仓库 README
如果你要训练机器人学会抓杯子,还需要定义学习任务。以强化学习为例,策略根据观测选择动作;仿真执行后返回新状态,任务代码计算奖励,判断是否结束并重置。学习算法收集这些经历,更新策略,再继续尝试。
Isaac Lab 提供任务组织与训练接口,官方教程具体实现动作、观测、奖励和重置,并通过并行环境批量采集经历。奖励是否对应真实目标、观测能否在真机获得,仍由任务设计决定。
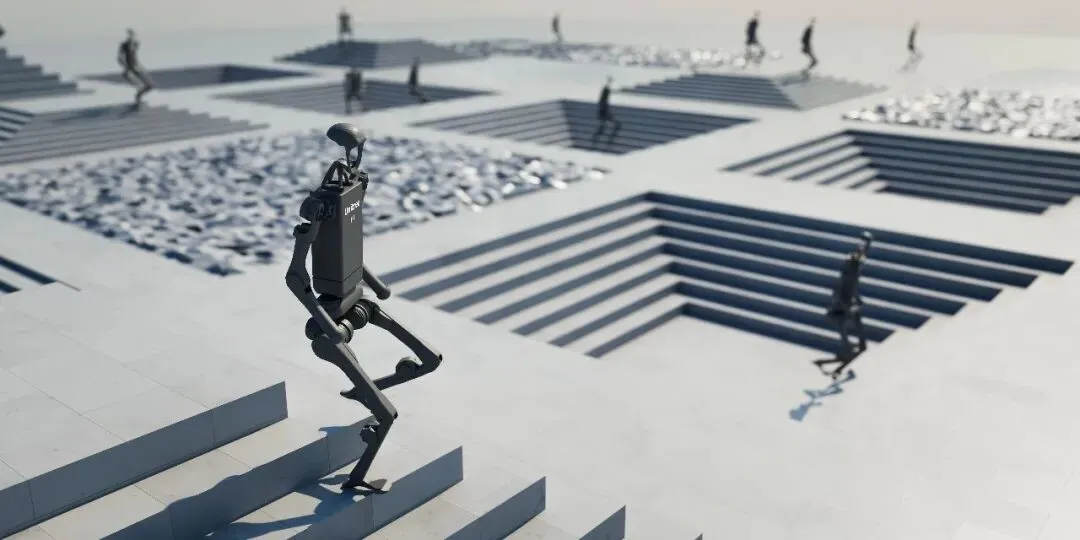 机器人分布在台阶与不同地形上,直观呈现批量环境的形式;图像不提供训练速度或迁移成功率。 | 来源:Isaac Lab,main 分支 README
工具的组合方式要结合版本看。截至 2026 年 10 月 18 日核验,Isaac Lab 的 main 分支文档按基于 Isaac Sim 的流程说明,develop 分支已支持 Newton 等多后端,部分流程无需 Isaac Sim。使用时应按实际分支和后端核对依赖。
Isaac Sim 已公开源代码,部分依赖和资产另有许可条件,采用时需要分别检查。
比较 GPU 路线,要看计算和数据在哪里
MuJoCo 的传统 C 引擎主要在 CPU 上做物理计算,但它也有 GPU 后端。MJX 提供数值计算库 JAX 的接口,支持 JAX 或 Warp 实现;MuJoCo Warp 面向 NVIDIA GPU,可以批量推进物理仿真。MuJoCo Playground 则提供了 GPU 加速的机器人学习工作流。
在支持的模型、后端与任务配置下,MuJoCo 生态和 Isaac Sim/Isaac Lab 都能将主要物理仿真与学习计算组织在 GPU 上。扩大训练规模时,要检查观测、奖励、策略与物理状态能否高效衔接,减少每一步往返 CPU 的数据传输。
渲染使用 GPU,并不意味着物理和任务代码也自动在 GPU 上运行。PhysX 的某些碰撞配置会回退到 CPU;模型加载、初始化与程序调度等工作也仍会使用 CPU。因此,选择时应比较具体功能支持、数据传输、吞吐与资源占用,而不能按“MuJoCo 用 CPU、Isaac 用 GPU”划线。
Genesis、Newton、ManiSkill,补上不同的选择
继续选型时,还可以沿任务考察三个对象:
| 工具 | 公开定位与能力 | 值得进一步考察的需求 |
|---|---|---|
| Genesis,现名 Genesis World | 整合多物理计算、渲染与仿真接口的平台 | 刚体、软体或粒子等物理对象及其相互作用 |
| Newton | 基于 GPU 编程工具 NVIDIA Warp 的物理引擎 | 物理计算、求解器扩展与相关学习流程 |
| ManiSkill | 基于 SAPIEN 仿真平台、侧重操作技能的仿真与训练框架 | 操作任务、数据采集与训练基线 |
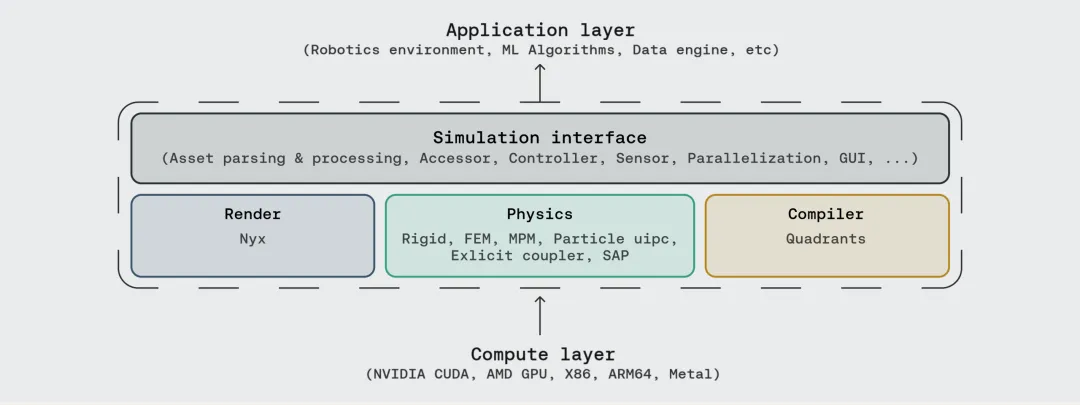 渲染、物理与编译模块共同连接仿真接口,上方是应用,下方是计算设备;读图重点是模块之间的关系。 | 来源:Genesis World,官方仓库架构图
Newton 可以作为学习框架使用的物理后端,ManiSkill 则同时提供仿真、任务与学习流程。若涉及不同物理对象,还需核对具体方法及耦合支持,不能仅凭“多物理”名称判断任务已经可做。
从第一个控制实验,到按任务扩展工具链
从机械臂控制入门,可以先用 MuJoCo 的现成模型完成一个小实验:给定关节目标,让机械臂运动,读取状态,再恢复初始条件。先理解控制输入怎样影响运动,随后加入物体观察接触。
第一步的验收,是动作、状态和重置符合预期。走向完整操作任务时,可以沿用 robosuite 等生态配套,也可以从已有合适机器人与任务的框架直接开始。
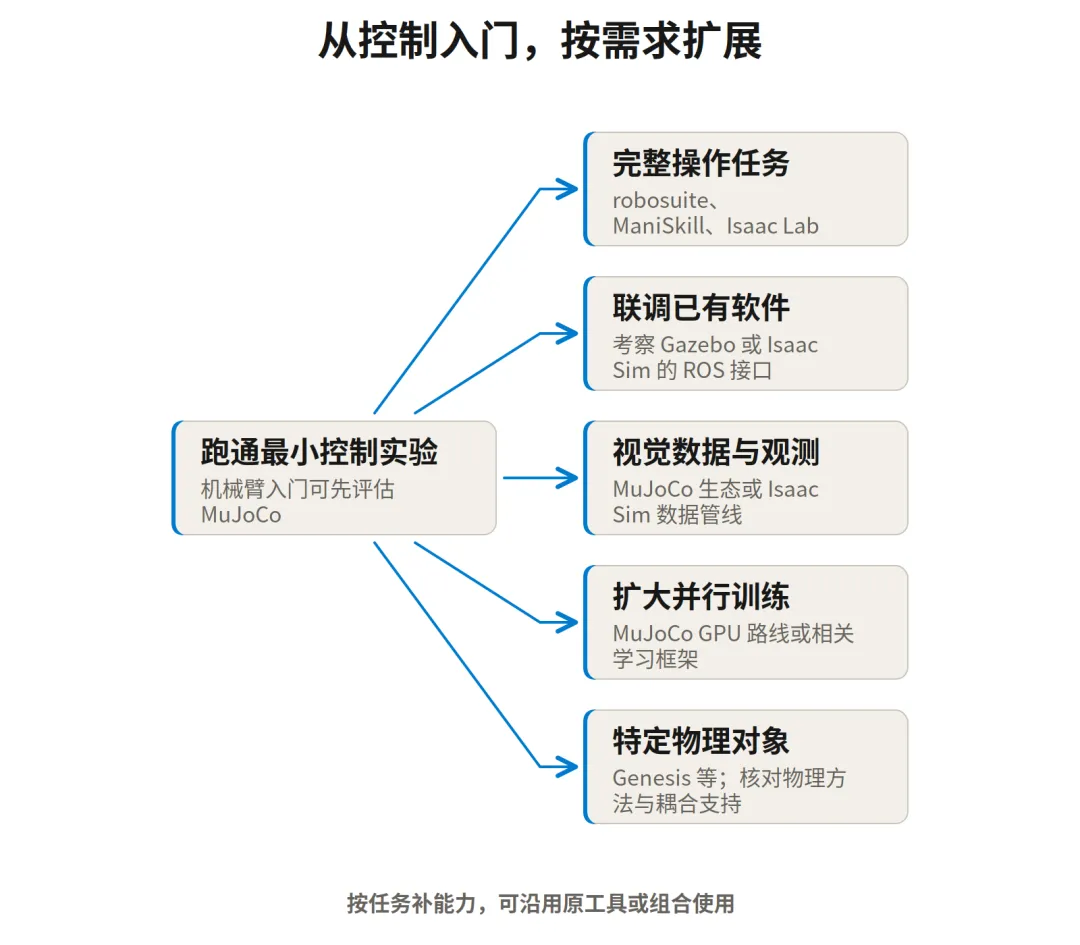
图中是可选的扩展方向,各分支按需选择,可以留在同一生态,也可以组合工具;无需依次更换平台。
选择方向后,先在目标工具中复现最小任务。新增观测要检查输出与标注,接入外部软件要确认消息、坐标与时间约定,扩大训练则要测实际吞吐和资源占用。更换工具时,重新核对模型参数、控制接口与观测定义。
当这些条件已经满足,就继续扩大实验,而不必为了使用更多平台迁移。最后用真机数据核验运动与接触响应,定位质量、摩擦、观测误差和延迟造成的差异,再决定该调整模型、任务还是工具。
参考资料
•MuJoCo:物理引擎定位、控制接口与 GPU 后端: https://mujoco.readthedocs.io/en/stable/overview.html
•MuJoCo:传感器定义与输出: https://mujoco.readthedocs.io/en/stable/XMLreference.html#sensor
•MuJoCo XLA:MJX 的功能支持与使用条件: https://mujoco.readthedocs.io/en/stable/mjx.html
•MuJoCo Playground:GPU 加速的机器人学习工作流: https://github.com/google-deepmind/mujoco_playground
•robosuite:基于 MuJoCo 的操作任务与控制器: https://robosuite.ai/docs/overview.html
•Gazebo:ROS 2 消息桥接: https://gazebosim.org/docs/latest/ros2_integration/
•Gazebo:仿真系统与物理组件架构: https://gazebosim.org/docs/latest/architecture/
•Gazebo:传感器与避障教程: https://gazebosim.org/docs/latest/sensors/
•Gazebo:ROS 版本配对: https://gazebosim.org/docs/latest/ros_installation/
•Isaac Sim:功能、源码与依赖说明: https://github.com/isaac-sim/IsaacSim
•Isaac Sim:合成数据工作流: https://docs.isaacsim.omniverse.nvidia.com/latest/synthetic_data_generation/index.html
•Isaac Sim Replicator:传感器、标注与数据采集: https://docs.isaacsim.omniverse.nvidia.com/latest/replicator_tutorials/index.html
•Isaac Lab:main 分支定位与版本依赖: https://github.com/isaac-sim/IsaacLab/tree/main
•Isaac Lab:develop 分支多后端说明: https://github.com/isaac-sim/IsaacLab/tree/develop
•Isaac Lab:动作、观测、奖励与重置教程: https://isaac-sim.github.io/IsaacLab/main/source/tutorials/03_envs/create_direct_rl_env.html
•Isaac Lab:仿真设备、张量与物理配置: https://isaac-sim.github.io/IsaacLab/main/source/api/lab/isaaclab.sim.html
•Omni Physics:GPU 仿真配置、性能与 CPU 回退: https://docs.omniverse.nvidia.com/kit/docs/omni_physics/110.0/dev_guide/guides/physics-performance.html
•Genesis World:多物理仿真与系统架构: https://github.com/Genesis-Embodied-AI/genesis-world
•Newton:GPU 物理引擎与扩展: https://github.com/newton-physics/newton
•ManiSkill:操作任务、仿真与训练: https://github.com/mani-skill/ManiSkill
文章仅做学术分享,如有侵权请联系删除,非常感谢!
