国内智能网联汽车的ADAS/ADS评测体系,经过近十年发展已经形成了一个多层级的网状结构。很多人搞不清C-NCAP、C-ICAP、中保研、GB强标之间是什么关系,这篇文章把现有材料全部整合,按"国家准入→行业评价→消费评测→安全方法论"四条线做一次系统梳理。
01 整体框架:三层评测体系图谱
国内ADAS/ADS评测体系可以按"谁在考、考什么、有没有强制力"分为三层:
- 第一层:国家准入强标——产品上市必须过的法定门槛,不通过不能卖车。代表:GB 47955(L2+组合驾驶辅助)、GB 44721(L3/L4自动驾驶)。
- 第二层:行业评价规程——行业第三方机构主导的星级/评级体系,不影响上市但影响品牌声誉。代表:C-NCAP(安全底线)、C-ICAP(智能化体验)、中保研(保险视角)。
- 第三层:安全工程方法论——开发流程中的方法论标准,不是"考车"而是"考开发过程"。代表:ISO 26262功能安全、ISO 21448预期功能安全SOTIF。
此外还有一套道路测试行政规范(工信部/公安部/交通部),规定了从封闭场地到开放道路的测试牌照流程。
02 第一层:国家准入强标
2.1 GB 47955-2026 组合驾驶辅助系统安全要求
2026年7月发布,2027年1月1日实施。这是L2/L2+级组合驾驶辅助(NOA、领航辅助这类功能)的强制性国家标准。
- 对标国际法规:UN R171(联合国世界车辆法规协调论坛2024年发布的组合驾驶辅助技术法规)
- 核心逻辑:不是考"智不智能",而是考"安不安全"——系统能不能正确提醒驾驶员接管、能不能在接管失败时安全停车、会不会在不该工作的场景误触发
2.2 GB 44721-2026 自动驾驶系统安全要求
2026年8月发布,2027年7月1日实施。这是L3/L4级自动驾驶系统的强制性国家标准。
- 适用范围:装备L3级和/或L4级自动驾驶系统(不含自动泊车)的M类和N类车辆
- 核心要求:企业全生命周期安全保障机制、仿真/场地/道路三层验证、同一型式判定规则
这一套"仿真+场地+道路"三层测试方法体系,就是GB 44721和GB 47955这两个强标的配套落地方法。第三方检测机构依据这些标准做型式试验,不通过就拿不到产品准入。
2.3 GB/T 40429-2021 汽车驾驶自动化分级
这是所有评测的基础——L0到L6的分级定义。明确了L2(部分驾驶自动化)和L3(有条件驾驶自动化)的边界:L2驾驶员必须随时准备接管,L3系统在ODD内可以自己开车但驾驶员必须在请求时接管。
2.4 ADAS各功能对应国标清单(速查)
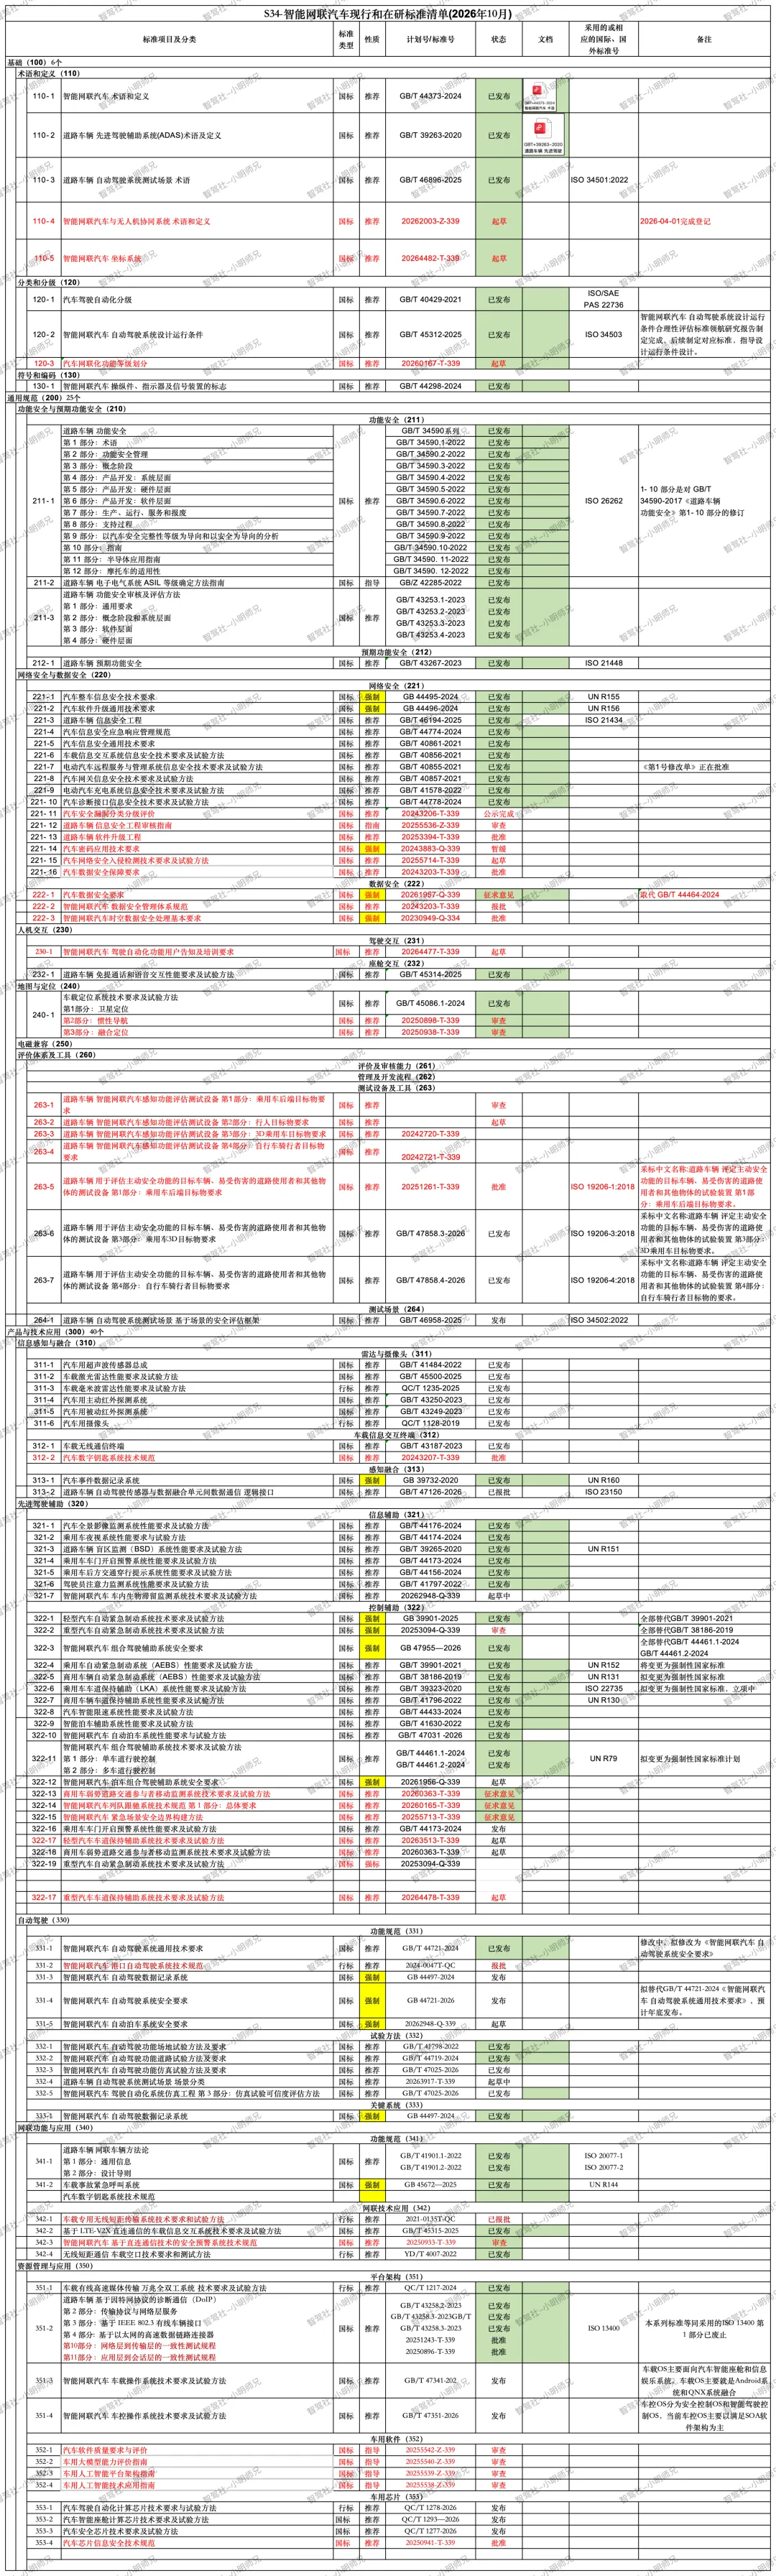
上面两个强标规定了"系统必须满足什么安全要求",下面这些推荐性国标规定了"每个ADAS功能具体怎么测、性能指标是多少"。研发团队做对标时主要查这些。
基础术语与分级
| | | |
|---|
| 道路车辆 先进驾驶辅助系统(ADAS) 术语及定义 | | |
| | | |
纵向控制功能
| | | |
|---|
| 智能运输系统 自适应巡航控制系统(ACC) 性能要求与检测方法 | | |
| 轻型汽车自动紧急制动系统(AEB)技术要求及试验方法 | | |
| 商用车辆自动紧急制动系统(AEBS)性能要求及试验方法 | | |
注意:GB 39901已经从原来的推荐性国标(GB/T 39901-2021)升级为强制性国标(GB 39901-2025),2028年1月1日实施。这意味着AEB不再是"推荐安装",而是轻型汽车的强制要求。测试范围覆盖车辆目标(20-80km/h速度差>10km/h)和儿童行人目标,通过率要求≥90%。
横向控制功能
| | | |
|---|
| 乘用车车道保持辅助(LKA)系统性能要求及试验方法 | | |
| 道路车辆 盲区监测(BSD)系统性能要求及试验方法 | | |
泊车与其他功能
自动驾驶测试方法(配套GB 44721使用)
安全工程方法论
这套标准的关系可以这样理解:GB强标是"考试大纲"(规定必须考哪些科目、及格线是多少),GB/T是"考试手册"(规定每道题怎么出、怎么评分)。研发团队做产品开发时,先对照强标确认功能覆盖范围,再对照GB/T标准确认测试方法和性能指标。
截止到2026年9月GB和GB/T 法规
03 第二层:行业评价规程
3.1 C-NCAP 2027:考"安全底线"
中国新车评价规程,中汽测评主导。2027年7月1日实施。
- 定位:消费者安全购车指南,考"这辆车撞了之后人伤多重、能不能避免碰撞"
- 星级门槛:5+≥92%,五星≥83%,四星≥74%
| | | |
|---|
| | | 基础6场景70%+拓展10场景30%,新增雨雾/动态遮挡/建筑围挡遮挡 |
| | | 疲劳+分心+报警+干预+误报扣分,3人6次全通过才满分 |
| | | 新增幼儿假人/自行车/三轮车目标物,多目标物+变速+雨雾场景 |
| LKA/ELK/BSD/DOW/RCTB/AMAP/ISLS | | | LKA/ELK从现场试验改为报告审核;RCTA升级为RCTB;新增AMAP油门防误踩 |
| | | HVA危险报警/AVA事故车辆/TLA信号灯,C-V2X通信距离≥300m |
C-NCAP的核心逻辑是:不考你智不智能,只考你能不能避免碰撞、撞了之后能不能保护人。它是被动安全和主动安全的结合体,主动安全只是其中一个板块。
3.2 C-ICAP 2026:考"智能化体验"
中国智能网联汽车技术规程,也是中汽测评主导。2026年7月1日实施。
- 定位:消费者智能化购车指南,考"这辆车的智驾、泊车、座舱、隐私做得好不好"
- 四大单元独立评星:行车辅助、泊车辅助、智慧座舱、隐私保护,各单元分别评星级
| | | |
|---|
| | | |
| | | |
| | | |
| | 蓝牙/WiFi/NFC钥匙/导航定位欺骗/车端敏感信息 | |
C-ICAP和C-NCAP的关系:C-NCAP考安全底线,C-ICAP考智能上限。两者都是中汽测评出的,但评价维度完全不同——C-NCAP的AEB考"能不能刹停",C-ICAP的行车辅助考"高速NOA能不能顺畅跑完全程"。
3.3 中保研C-IASI:保险行业视角
中国保险汽车安全指数,保险行业协会主导,重庆汽研和中保研(帕萨特一撞车成名)汽车技术研究院执行。2026版规程2027年3月1日实施。
- 定位:保险公司视角——"这辆车出事故后要赔多少钱、人伤多重"
- 评级方式:G(优秀)/ A(良好)/ M(一般)/ P(较差)四档,不评百分制
中保研和C-NCAP的核心区别:C-NCAP考"撞不撞得上",中保研考"撞了之后修多少钱、人伤多重"。同样是AEB测试,中保研更关注低速场景(保险理赔中低速事故占比最高),C-NCAP更关注高速场景(高速事故伤亡率最高)。
3.4 招商车研:工程技术评价
招商局集团旗下招商检测,走的是技术工程路线。
| | |
|---|
| | |
| | 功能安全ISO 26262 + 预期功能安全SOTIF ISO 21448 |
| | |
2026年新推出六维安全测评体系:边界、通行、博弈、护弱、冗余、共驾。配套重庆金凤基地的"实车-动态交通-环境模拟"三位一体智能驾驶实验室。
招商车研的特点:最偏工程底层。不只是考"能不能通过场景",而是考系统在边界条件、冗余设计、人机共驾切换这些底层安全逻辑上的表现。AI-SAP直接对标ISO 26262和ISO 21448,是开发团队做安全验证时的对标参考。
04 第三层:安全工程方法论
这一层不是"考车",而是"考开发过程"——它规定了车企在开发ADAS/ADS系统时应该怎么做安全分析和验证。
4.1 ISO 26262 功能安全(GB/T 34590系列)
回答的问题是:**系统硬件坏了怎么办?**传感器失效、控制器死机、执行器卡滞——这些随机硬件故障发生时,系统能不能安全降级。
- 核心概念:ASIL等级(A/B/C/D),D级要求最严
- 对应国标:GB/T 34590系列(修改采用ISO 26262)
4.2 ISO 21448 预期功能安全SOTIF(GB/T 43267-2023)
回答的问题是:**系统没坏,但功能不够用怎么办?**摄像头在雨雾天气漏检了行人、雷达在隧道里多径反射误识别——这些不是硬件故障,而是功能局限导致的危险。
- 核心逻辑:识别已知不安全场景、验证未知安全场景、减少已知不安全场景、降低未知不安全场景的风险
- 中国提案:双层安全接受准则,已写入ISO 21448:2022
- 对应国标:GB/T 43267-2023(修改采用ISO 21448:2022)
功能安全和SOTIF的关系:功能安检的是"系统坏了",SOTIF检的是"系统不够聪明"。智能驾驶时代,SOTIF的重要性已经超过功能安全——绝大多数智驾事故不是因为传感器坏了,而是因为感知系统在特定场景下"没看见"或"没识别对"。
05 道路测试行政规范
除了"考车"的标准,还有一套"考牌照"的行政规范:
- 《智能网联汽车道路测试与示范应用管理规范(试行)》(工信部/公安部/交通部,2021年):封闭场地→道路测试→示范应用三级准入流程。示范应用车辆需在拟运营区域完成不少于240小时或1000公里的道路测试。
- 《智能网联汽车准入和上路通行试点实施指南(试行)》(四部委,2023年):量产L3/L4产品的准入试点,在限定区域内开展上路通行试点。
简单说就是:先在封闭场地测,再申请道路测试牌照,然后示范运营,最后才能量产准入。
06 各家对比:专业级深度拆解
之前的概览表只是"谁在考、考什么"的入门信息。下面从四个技术维度做深度对比——适用等级、测试场景、评分逻辑、关键技术要求。这才是研发团队做对标时真正需要的信息。
6.1 基本定位与适用范围
6.2 核心测试场景对比:AEB/LKA/DMS/NOA各考什么
| | | | |
|---|
| 26分:基础6场景(CCRs/CCRm/CCRb/CCRm前置)+拓展10场景(雨雾/动态遮挡/建筑围挡/对向车切入)。速度范围10-80km/h | | 正面100%重叠+50%重叠,速度范围15-60km/h。G/A/M/P四档 | 夜间高速故障车、强逆光障碍物、消失的前车等15类高危场景,封闭场地15km |
| 成人假人横穿/纵向/鬼探头;幼儿假人;自行车;三轮车。多目标物+变速+雨雾工况 | | | |
| 从现场试验改为第三方报告审核。考LDW/LKA/ELK三项 | | | |
| 4分:疲劳监测+分心监测+报警策略+干预策略+误报扣分。3人×6次全通过才满分 | | | |
| | 高快速路93%权重+城区5%+人机交互2%。必测高快速场景,城区场景为审核项 | | 城区NOA真实道路实测:接管次数、通行效率、场景通过率 |
| | 泊入65%+泊出20%+人机交互9%+巡航各3%。必测泊入泊出,AVP为审核项 | | |
| 加分项最多3分:HVA危险报警+AVA事故车辆+TLA信号灯。C-V2X通信距离≥300m | | | |
6.3 评分逻辑与评级门槛
6.4 关键技术要求对比:DMS/HMI/MRC/ODD
| | | |
|---|
| 必须配备驾驶员监测系统,能识别疲劳/分心,在接管请求时确保驾驶员在座位上 | L3必须有DMS,且在ODD退出/接管请求时能监测驾驶员状态,确认其有能力接管 | 4分评分项:疲劳+分心+报警+干预+误报扣分。3人6次全通过满分 |
| L2+不要求MRC,但要求系统在驾驶员不接管时能安全退出(减速/双闪/靠边) | 必须有MRC最小风险策略:接管请求发出后驾驶员未响应,系统须自动安全停车 | |
| 系统状态必须清晰告知驾驶员(激活/退出/降级),禁止诱导过度信任 | ODD边界必须明确告知,接管请求需有视觉+听觉双重提示 | 审核项:LKA/ELK/BSD等功能的HMI提示是否符合规范 |
| 要求明确声明组合驾驶辅助的设计运行条件(道路类型/速度范围/天气) | 必须有完整ODD描述,且ODD内退出/ODD外退出都有对应策略 | |
| | 要求安装DSSAD数据存储系统(类似EDR),记录接管请求/接管行为/MRC触发 | |
| | 强制要求仿真+场地+道路三层验证,GB/T 47025规定仿真方法 | |
6.5 一张图看懂各家的"分工"
GB 47955/44721:考"你能不能卖"——法定准入门槛,不通过不能上市。
C-NCAP:考"你撞了之后人伤多重"——被动安全+基础主动安全,是消费者购车安全指南。
C-ICAP:考"你智不智能"——行车辅助+泊车+座舱+隐私,是消费者购车智能化指南。
中保研:考"撞了之后修多少钱"——保险视角,低速碰撞+维修经济性,结果直接影响车险定价。
招商车研AI-SAP:考"你系统底层安全够不够"——功能安全+SOTIF,是研发团队的工程对标参考。
ISO 26262/SOTIF:考"开发过程做没做对"——方法论标准,不是考车而是考开发流程。
07 对研发团队的实际意义
第一,强标是底线,不是天花板。GB 47955和GB 44721是产品上市的最低门槛——通过了不代表你的智驾系统做得好,只是代表你"及格了"。真正的竞争力来自C-ICAP和懂车帝天梯榜的高分。
第二,C-NCAP和C-ICAP要对标着做。C-NCAP的AEB考的是"极端工况下能不能刹停",C-ICAP的行车辅助考的是"日常工况下能不能顺畅跑"。两个体系的测试逻辑完全不同,不能用一套测试方案应付。
第三,SOTIF是未来五年的核心。随着硬件性能趋同(大家都用一样的激光雷达、一样的Orin芯片),差异化竞争的关键在于"边界场景处理能力"——这正是SOTIF要解决的问题。谁能把已知不安全场景覆盖得最全、把未知不安全场景的风险降到最低,谁就能在下一轮竞争中胜出。
资料来源|《C-NCAP管理规则(2027年版)》中国汽车技术研究中心有限公司
资料来源|《C-ICAP管理规则(2026年版)》及附录A-D 中国汽车技术研究中心有限公司
资料来源|GB 47955-2026/GB 44721-2026 工业和信息化部
资料来源|《中国保险汽车安全指数测试评价规程(2026版)》中保研
资料来源|招商车研AI-CAP/AI-SAP/AI-STAR规程 招商局集团
资料来源|GB/T 43267-2023 道路车辆 预期功能安全
获得PDF全文,或加如交流学习群,请扫描加群, 如果无法正常加入, 请联系小编