伺服制动电阻怎么选? 阻值、功率和单次回生能量,别只看多少瓦
减速报过压,换了更大瓦数的电阻,还是报;偶尔停一次正常,连续往返一阵,电阻又热得厉害。这时再问“750W伺服配多少瓦电阻”,信息仍然不够。
先记住:阻值决定导通时流多大电流,脉冲能力决定一次能接住多少能量,连续功率决定反复工作时能散掉多少热。三项都要查,不能互相替代。
本文讨论直流母线制动斩波器配电阻的通用思路,不讨论把电机相线短接的动态制动。算例全部为假设,不对应具体驱动器;实际按配套手册和电阻数据表核对。
先把安全条件做好:拆线、测阻前,隔离全部供电与可能回生的能量源,按手册等待放电并确认无危险电压;电阻冷却后再接触。垂直轴先可靠支撑,不能为试电阻而撤掉防坠措施。
按这条顺序往下查
制动单元与接线 → 允许阻值 → 单次能量与脉冲 → 循环平均功率 → 安装、热保护和实际验证
电机铭牌上的瓦数,不是制动电阻瓦数的直接答案。
一、先确认有制动单元,不是接上电阻就会工作
回生时,电机把机械能送回直流母线;需要耗散的部分,由制动斩波器按母线电压控制电阻接入。电阻负责发热,制动单元负责什么时候接入。[1][2]
先查驱动器有没有内置制动管,是否需要独立制动单元,再看外接端子、内外电阻切换和启用设置。不同型号接法不一样,不能照另一台驱动器的端子名称接线。
不要把裸电阻直接跨在电源正负极上。那会变成持续用电的负载,不等于受控回生制动。带制动单元也不代表任意阻值、任意功率都能用,驱动侧本身有电流和热限制。[1][2]
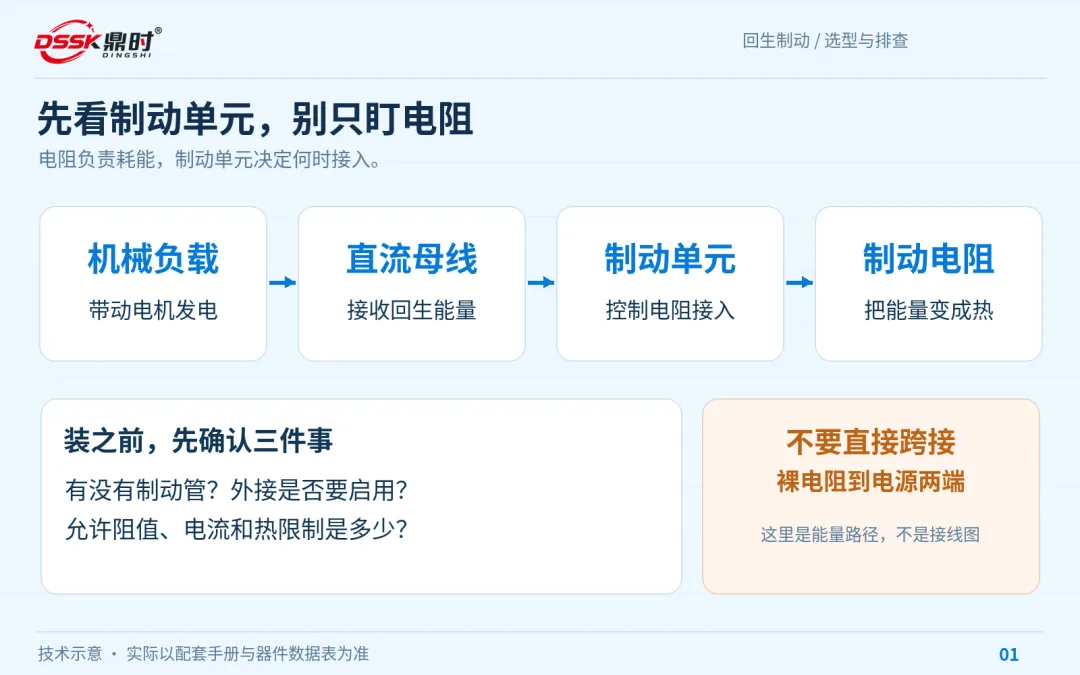
能量路径示意,不是端子接线图。外接电阻必须配合适用的制动控制电路。
二、阻值不是越小越好,先守住制动管的边界
先从手册找出最小允许阻值、推荐范围、制动电流及制动电压条件。阻值过小,制动管电流可能超限;过大,又可能来不及消耗回生功率。还要核对阻值误差与冷热变化,不能只看外壳印的标称值。[1]
在电阻近似纯阻、制动管导通时,忽略开关与导线压降,可估算: I导通≈U制动/R;P导通≈U制动²/R。U制动是电阻接入时的母线电压,不是直接拿220V交流输入或48V标称供电代入。[2]
举一个贯穿下文的假设:制动时母线约54V,驱动手册最低允许5Ω。候选6Ω导通时约9A、486W;换成3Ω就成了18A、972W,而且低于允许阻值。瓦数再大,也不能替低阻值越界兜底。
同样是6Ω,从100W换成300W,在同样母线电压下,导通功率并不会自动变成原来的三倍;改变的是器件允许的热负荷,具体还得查数据表。
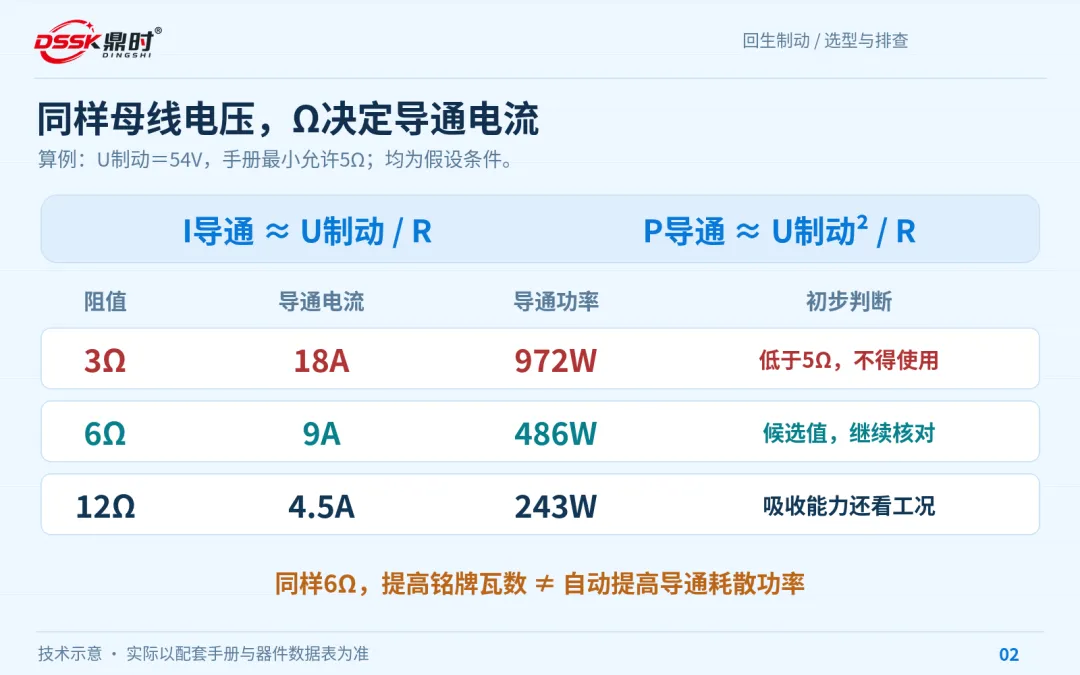
54V、5Ω及三组电阻都只是计算假设。6Ω是候选值,不是48V伺服的通用推荐。
三、一次回生多少焦耳,不能拿多少瓦代替
先算这次运动释放多少能量。旋转部分可用E动=½J等效(ω₁²-ω₂²),J用kg·m²,ω用rad/s,结果为J。把电机、传动和负载惯量统一折算到同一轴;若平移质量已经折算进J,就不要再加一次½mv²。垂直下降还要计入释放的重力势能mgh。[2]
机械能并不全进电阻:损耗、母线电容、其他轴或可回馈电源会分担。算电阻能量E电阻时必须说明分配假设;没有可靠依据,就别随意扣掉一大块。[2]
沿用算例,假设一次需要电阻消耗60J,制动持续0.30s。这段的平均耗散需求是200W;若待耗散回生功率包络为400W线性降到0,面积仍是60J。200W只是这段平均值,不是峰值,更不是电阻的额定功率。
再看真实器件的脉冲过载或能量曲线:脉宽、波形、初始温度、重复间隔缺一不可。冷态单次能承受,不代表热态反复承受。本文6Ω算例中,斩波导通瞬间还会出现约486W,不能只拿200W去核对。[3]
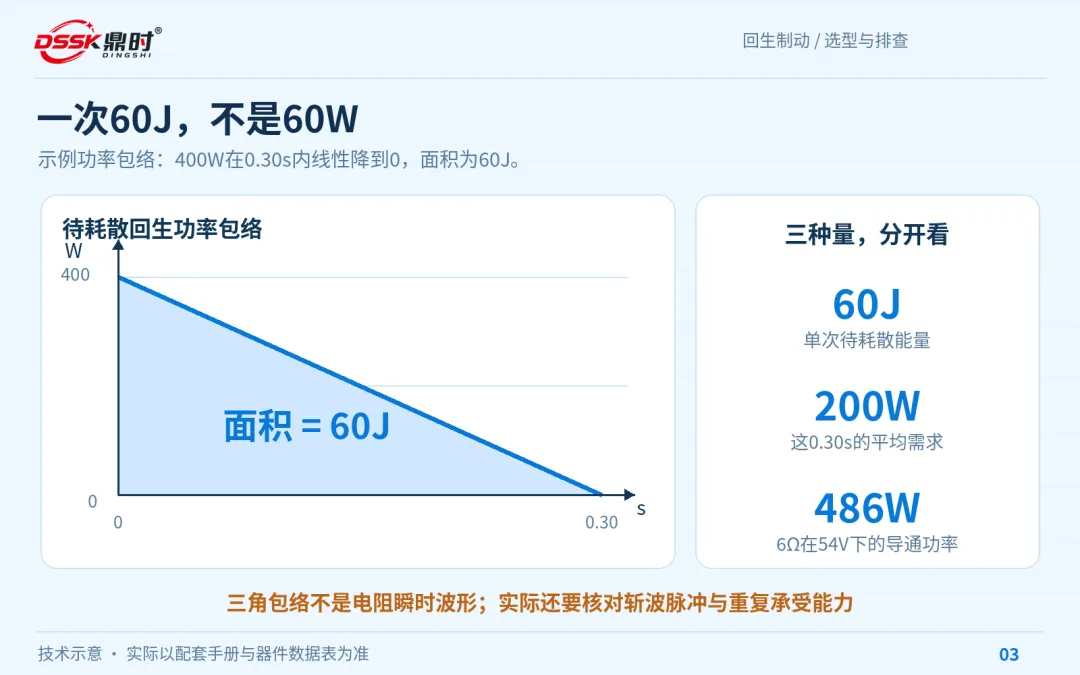
三角形是待耗散回生功率的假设包络,不是斩波电阻的瞬时功率波形。
四、单次能停住,还要看整循环平均发热
循环平均功率按P平均=一周期内各次电阻耗散能量之和/完整周期时间计算。完整周期包括加速、匀速、减速与停留;往返一次有几段回生,就都要算进去。[2]
假设每循环只发生一次相同的60J制动:2.0s一循环,平均30W;压到0.5s一循环,就变成120W。单次仍是60J,制动包络峰值也没变,但长期发热负担已经增加四倍。
“60J÷0.30s=200W”和“60J÷2.0s=30W”,回答的不是同一个问题。前者看制动这段,后者看整循环。减速时间占循环的比例,也不等于制动管实际导通占空比。
平均值是30W,不能立刻拍板买30W电阻。要按实际安装、环境和重复脉冲条件降额,再核对驱动制动单元的连续能力;没有根据的固定“留两倍”也不能包办这些检查。[1][4]
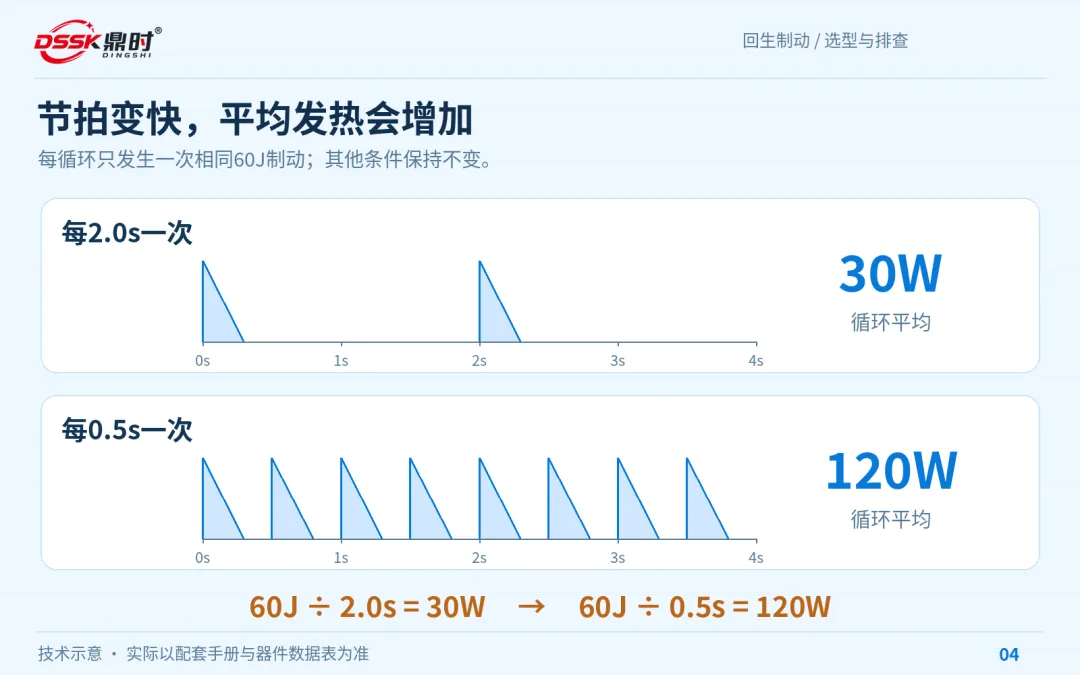
两组都假设每循环一次60J制动,仅改变重复周期;不代表推荐节拍。
五、把三项合起来选,再核对安装与参数
回到同一算例:54V、最低5Ω、待耗散包络峰值400W,先按电阻完全接入时P导通≥400W粗筛,得到R≤54²/400≈7.29Ω。于是6Ω落在这个简化区间内;12Ω只有243W,不能凭“大瓦数”保证钳住这段峰值。实际还要按母线变化、开关能力和电容缓冲重新核算。
接下来找的是:允许约9A导通电流、能承受本次60J脉冲工况,并能在指定安装条件下连续消耗至少30W且留有合理裕量的组合。还没查脉冲曲线、温升与驱动限制,就不能宣布型号选完。
铝壳电阻的额定功率往往以规定散热器和导热安装为前提,悬空放在柜里不能照搬。按手册安排间距、耐温导线、防触碰和热保护;热保护动作后的停机与防坠要一起设计,不能只随手串个开关就算完成。[4][6]
最后核对内外电阻选择、阻值、连续功率和热保护参数。把软件里的允许功率写大,并不会提高实体电阻能力;串并联改了等效阻值,也必须重新核算。[5]
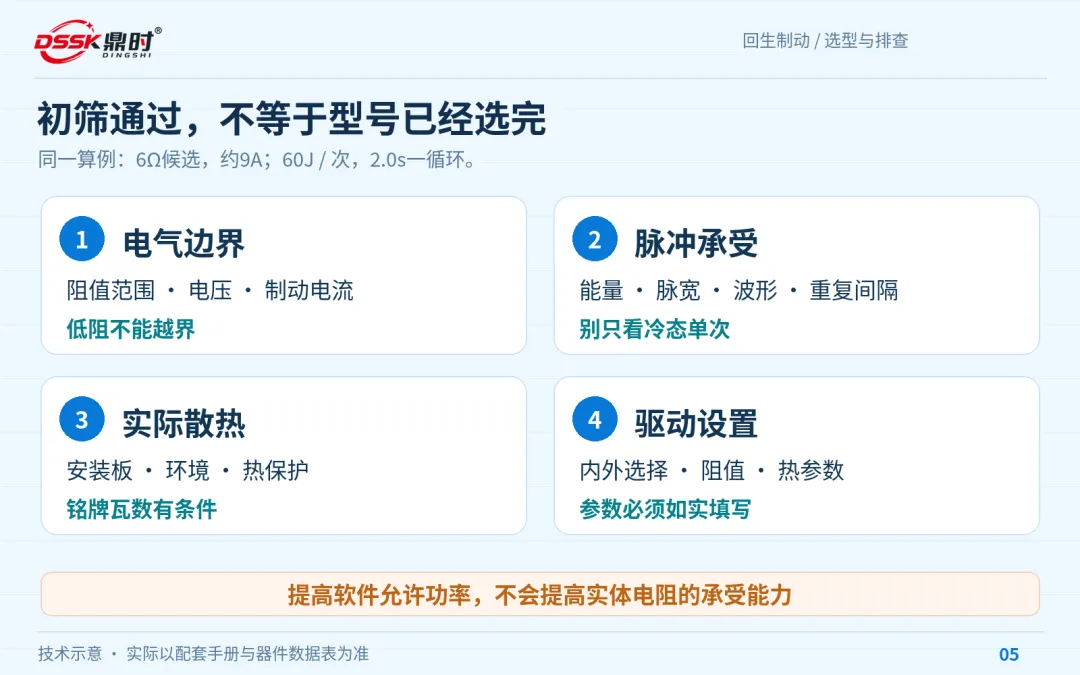
先确定允许的电气范围,再审查脉冲承受与实际散热;这只是初筛,不是型号结论。
六、验证时看母线和温升,不靠摸电阻下结论
安装校核完成后,按批准的调试方案从安全的小能量工况验证,逐步覆盖设计最差工况。记录母线峰值、制动单元动作、单次制动和完整周期,以及热稳定后的温度与报警。摸着烫不能单独判定坏,暂时不热也不能证明支路工作正常。
我们做的EtherCAT Studio可辅助兼容设备的状态查看、单点定位和P1/P2往返观察。图里是已提供的真实PP演示局部,不是本篇制动试验记录;演示数值不能照抄。[7]
它不是制动电阻自动选型器,也不能代替母线示波测量、温度测量和热校核。把它用在运动与反馈观察这一环,电阻的Ω、J、W仍按前面的顺序逐项确认。
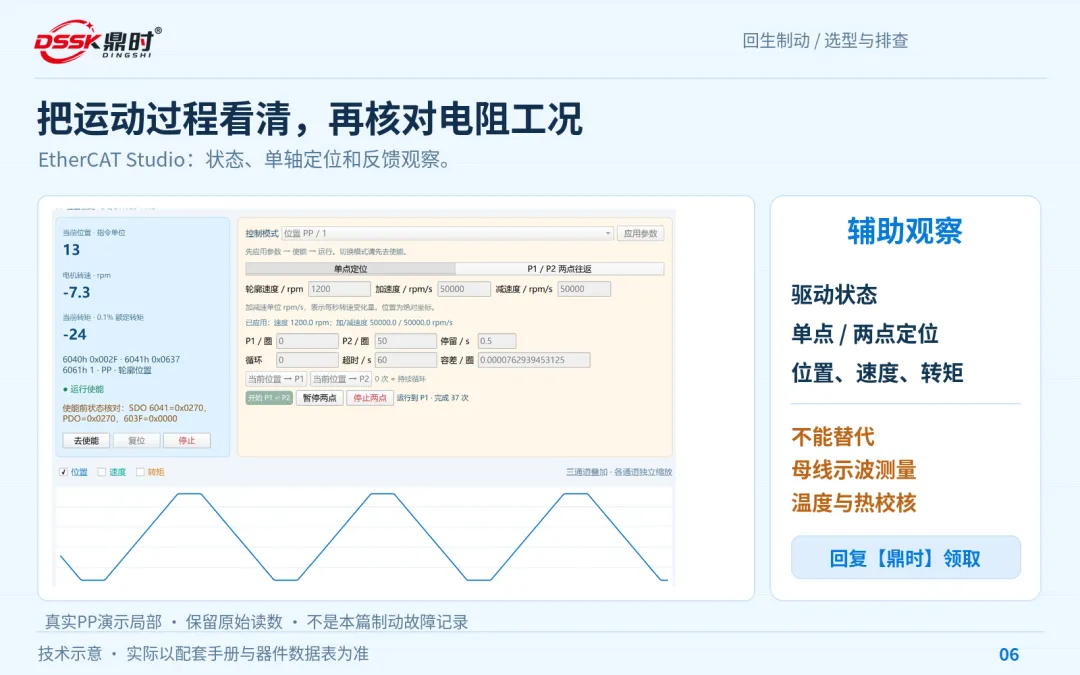
真实PP演示截图局部,原始读数保留;不是制动支路或母线电压的实测波形。
[7] 鼎时 EtherCAT Studio|作者提供的真实软件截图
选制动电阻,先问能不能这样接、允许多少Ω,再问一次多少J、每循环多少W。三项都对上,最后用安装条件和实际工况把方案验证完。
免费领取|EtherCAT Studio
正在学EtherCAT伺服,想练习状态查看、单轴调试和反馈观察的朋友,关注本公众号,在公众号消息窗口留言【鼎时】,领取我们做的【EtherCAT Studio】。先核对网卡、驱动器及版本适配,安全条件满足后再测试。
聊聊你的现场:你现场更常遇到哪种:一次减速就过压,还是连续跑一阵电阻或驱动器过热?
下一篇:《制动电阻接上了,伺服减速还是过压?接法、启用参数和制动单元从哪查》
#鼎时 #EtherCAT #机器人 #人形机器人 #伺服驱动 #运动控制 #工业自动化 #伺服电机 #PLC #Modbus #RS485
