注塑机机械手伺服怎么选?从负载、惯量到节拍,把一根轴算明白
- 更新时间 2026-10-02 06:52:08
注塑机机械手伺服怎么选?从负载、惯量到节拍,把一根轴算明白
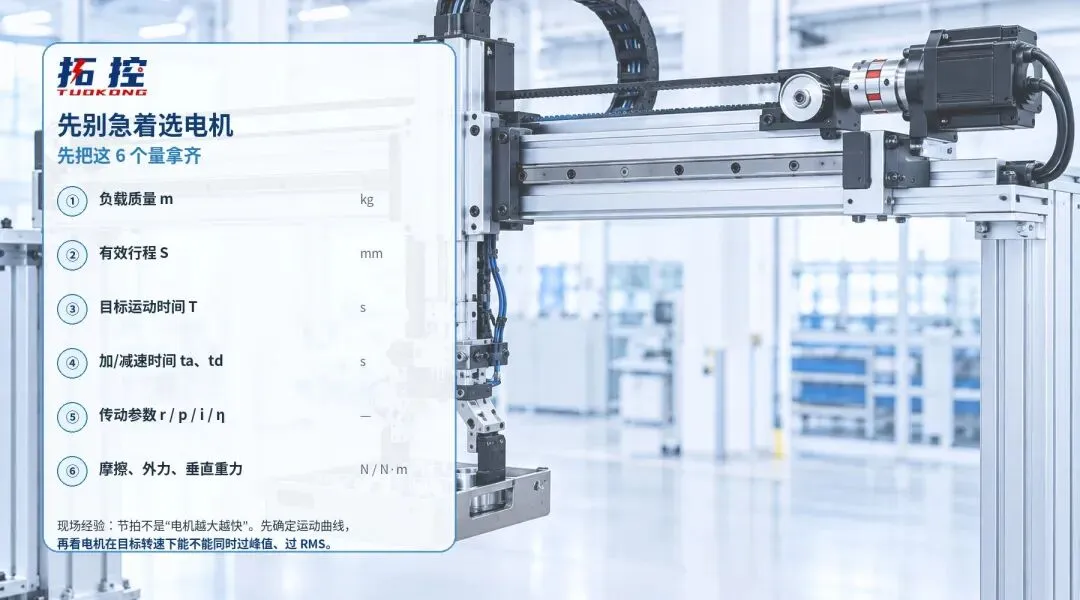
机械手伺服选型,现场最容易出现的误区,是拿着“负载重量”直接对着电机功率表挑型号。真正决定一根轴能不能跑稳的,是负载、传动、运动曲线、峰值扭矩、RMS 扭矩和目标转速。下面用一个不绑定品牌的 X 轴算例,把从机械参数到伺服候选规格的计算链路走一遍;如果是 Z 轴,还要额外把重力项算进去。
一、先把“节拍”翻译成运动参数
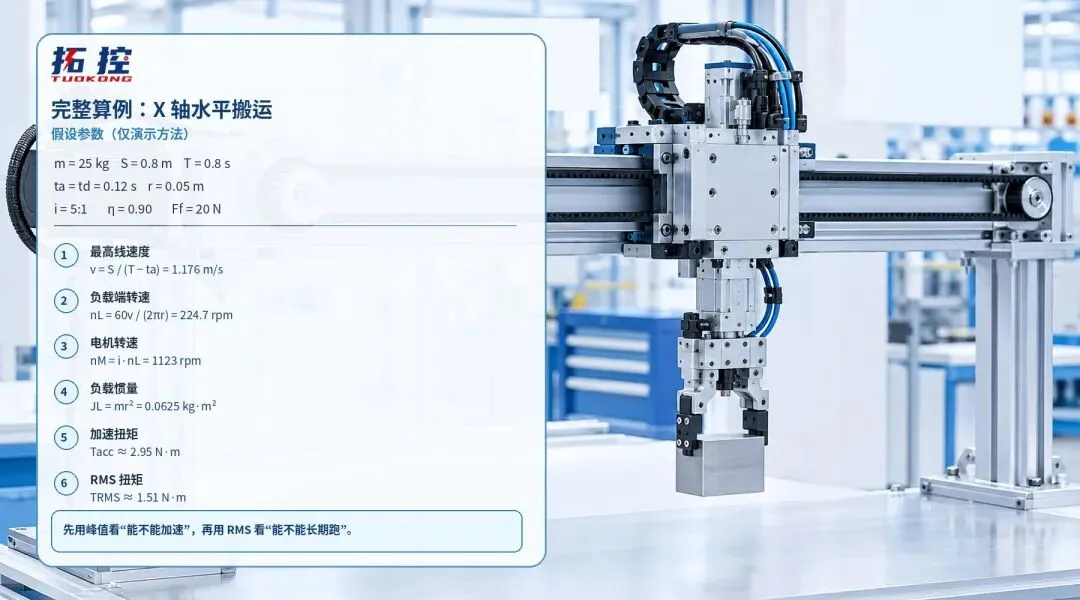
假设一台注塑机机械手的 X 轴需要移动 25 kg 的总运动质量,单次有效行程 0.8 m,要求这段运动在 0.8 s 内完成。机械端采用同步带,带轮有效半径 r=0.05 m,减速比 i=5,传动效率按示例取 η=0.90,等效摩擦力取 Ff=20 N。
这里先说明条件:本例采用对称梯形速度曲线,加速和减速各 0.12 s,中间存在匀速段。实际设备如果采用 S 曲线、三角速度曲线或多段定位,应该按实际运动曲线重新计算,不能直接套本例时间关系。
对称梯形速度曲线下:
v = S / (T − ta) = 0.8 / (0.8 − 0.12) ≈ 1.176 m/s
加速度:
a = v / ta ≈ 1.176 / 0.12 = 9.80 m/s²
所以第一道判断不是“几千瓦”,而是先得到这根轴需要跑多快、加速多猛。这两个量一旦错了,后面的扭矩和电机规格都会跟着错。
二、把机械端负载折算到电机端
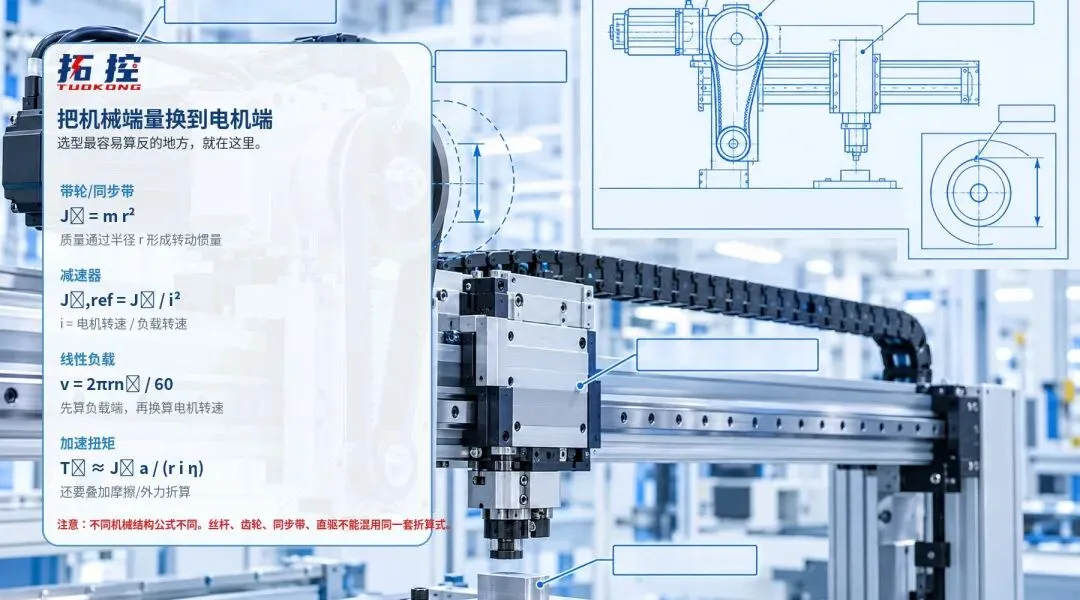
同步带带轮的质量负载,可以用等效转动惯量理解。对一项主要由平移质量构成的负载,折算到带轮轴上可写成:
JL = m r² = 25 × 0.05² = 0.0625 kg·m²
如果中间有 5:1 减速器,负载惯量折算到电机轴:
JL,motor = JL / i² = 0.0625 / 25 = 0.0025 kg·m²
这也是为什么不能只看“25 kg”这个数字:同样 25 kg,带轮半径、丝杆导程、减速比不同,电机看到的惯量会完全不同。厂家资料通常也会把负载惯量、速度、最大扭矩和 RMS 扭矩作为伺服选型的重要因素。
三、算峰值扭矩:先看“能不能按节拍加起来”
本例中,负载惯量产生的加速扭矩折算到电机侧:
Tinertia = JLa / r = 0.0625 × 9.80 / 0.05 ≈ 12.25 N·m
再考虑减速比和效率,加上摩擦扭矩折算:
Tacc ≈ Tinertia/(iη) + Ff r/(iη) ≈ 2.95 N·m
匀速段主要克服摩擦:
Tconst ≈ Ff r/(iη) ≈ 0.22 N·m
对称减速时,理想化计算得到:
Tdec ≈ −2.50 N·m
这里的负号表示电机处于制动/回馈方向,并不表示“扭矩大小是负的”。现场判断时,应分别看正向峰值、反向峰值以及驱动器的再生处理能力。厂家资料同样会把加减速扭矩、运动曲线和再生作为选型因素。
四、再算 RMS:峰值过了,不代表长期跑得住
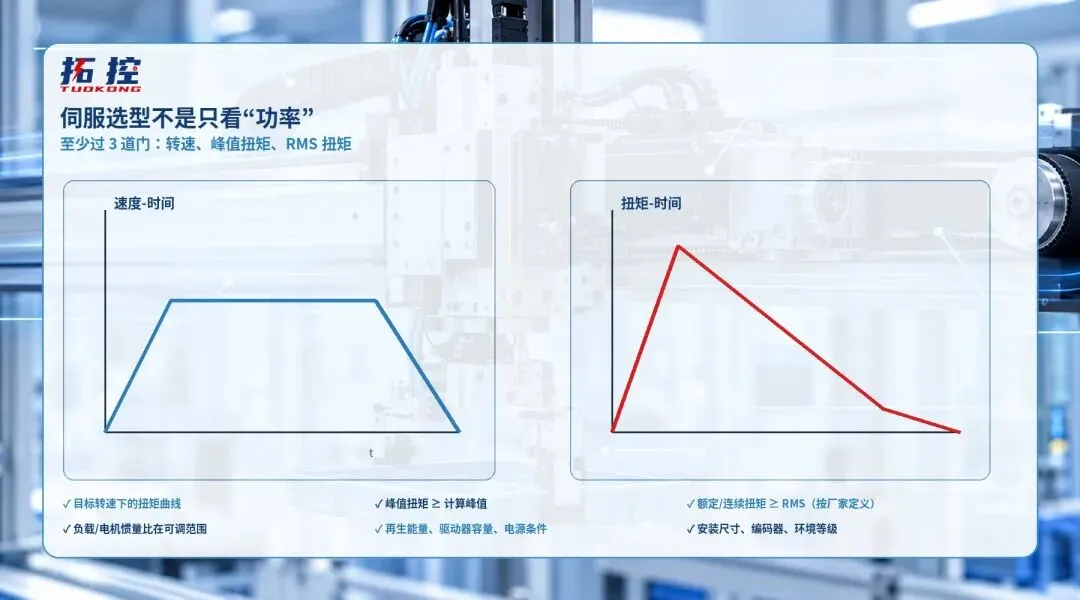
如果一个完整周期内,加速 0.12 s、匀速 0.56 s、减速 0.12 s,则可以按扭矩平方加权计算 RMS:
TRMS = √[(Tacc²ta + Tconst²tv + Tdec²td) / T]
代入本例:
TRMS ≈ 1.51 N·m
于是选型至少要过三道门:
- 速度门:
候选电机在目标约 1123 rpm 时,仍有对应的扭矩能力。 - 峰值门:
加速/减速峰值扭矩不能只看铭牌最大值,要看该转速附近的实际能力。 - 热负荷门:
RMS 扭矩要落在厂家对连续运行能力的定义范围内。
厂家选型资料通常会把峰值扭矩、RMS 扭矩、惯量比和速度作为核心判断项,而不是单独按电机功率挑选。
五、如果是 Z 轴,别漏掉重力
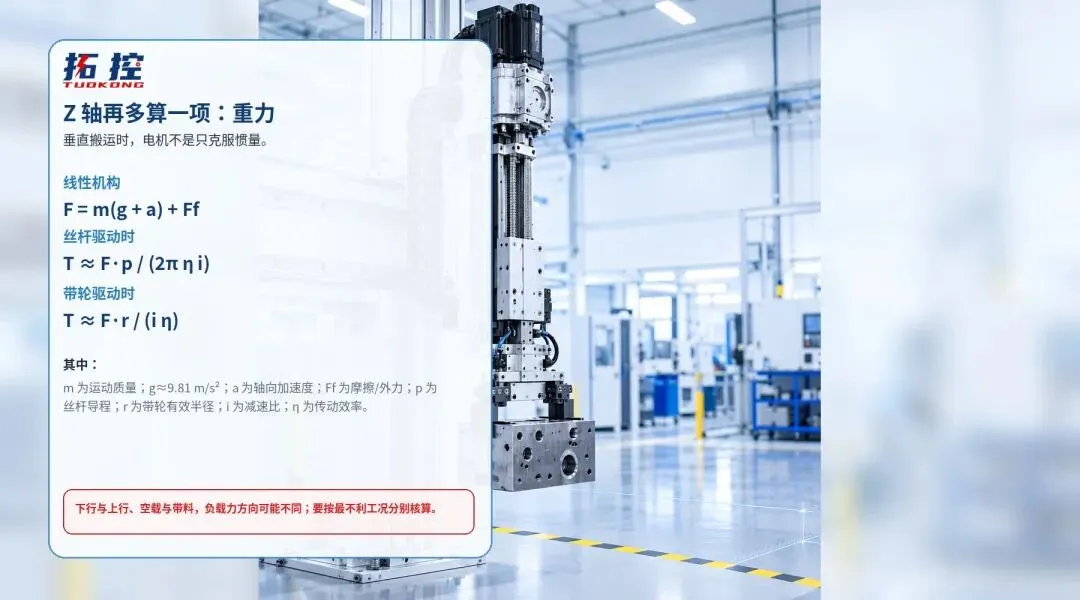
注塑机机械手的 Z 轴如果是垂直搬运,计算逻辑和水平 X 轴不完全一样。最直接的区别是:重力会成为持续负载的一部分。
对于线性驱动,可以先算:
F = m(g + a) + Ff
如果是丝杆驱动,常见的简化折算为:
T ≈ Fp / (2πηi)
其中 p 是丝杆导程。若采用同步带/带轮,则对应的力矩关系要换成带轮半径 r。上行、下行以及“带料/空夹具”都应分别检查,尤其要注意最不利工况。
这里不要把“伺服有抱闸”理解成“抱闸可以替代选型计算”。抱闸主要承担停机保持等功能,正常运动过程中的负载能力仍要由电机、驱动器和机械传动共同满足。
六、最后别忘了机械和驱动器
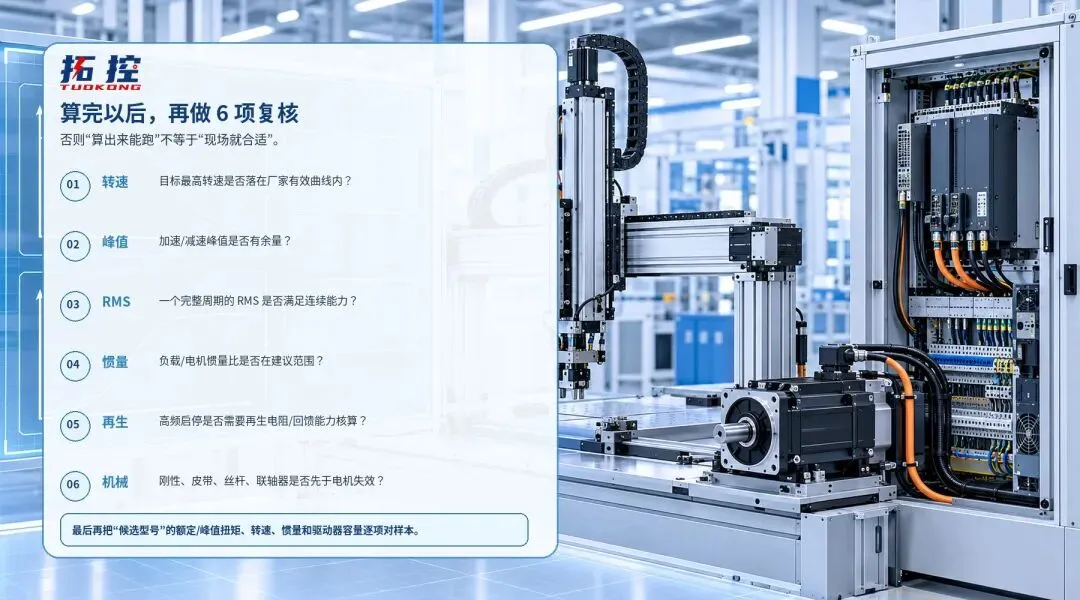
算出候选电机后,我在现场还会把下面几项逐个对样本,而不是直接下单:
目标最高转速是否落在厂家有效转矩-转速曲线内; 正反向峰值扭矩是否有足够余量; 完整周期 RMS 扭矩是否满足连续能力; 负载/电机惯量比是否在该驱动器和控制系统可接受的范围内; 高频启停产生的再生能量是否需要再生电阻或其他处理; 联轴器、皮带、丝杆、导轨和机架刚性是否会先成为限制因素。
尤其是惯量比不要机械地追求某一个固定数字。不同厂家、不同控制平台和不同机械结构的建议范围并不完全相同。Yaskawa 的资料也明确指出,惯量比应结合具体应用判断,而不是把“1:1”当成普遍硬标准。
七、把这套流程记成一句话
先由节拍得到速度和加速度 → 把机械负载折算成电机侧惯量 → 算峰值扭矩 → 算 RMS → 对照目标转速下的厂家曲线 → 再复核惯量、再生和机械刚性。
如果你手上的机械手已经有“负载、行程、节拍、减速比/丝杆导程”这几项数据,其实就可以开始算。没有这些数据时,直接按“1 kW、2 kW、3 kW”经验选,往往很难解释为什么同样的电机在不同设备上的表现差很多。
正在学 PLC、接线和现场调试的朋友,关注公众号后留言【拓控】,领取【PLC学习资料】。
互动问题:你在机械手伺服选型时,最容易卡在哪一项?① 负载惯量 ② 峰值扭矩 ③ RMS 扭矩 ④ 节拍/加减速时间
下一篇:注塑机机械手伺服调试时,电子齿轮比、加减速时间和跟随误差到底怎么查?
#拓控 #EtherCAT #机器人 #人形机器人 #伺服驱动 #运动控制 #工业自动化 #伺服电机 #PLC #Modbus #RS485
