伺服电机编码器怎么选?磁编vs光编,一篇讲清楚
- 更新时间 2026-09-28 21:47:45
伺服电机编码器怎么选?磁编vs光编,一篇讲清楚
做伺服选型时,编码器经常是最后才被问到的一项:磁编还是光编?分辨率选多高?是不是光编就一定更准?如果只盯着“多少位、多少脉冲”,很容易把一个反馈器件的指标,误当成整套伺服系统的性能。
没有指定品牌和型号时,现场不能直接给某个针脚号、协议或参数值。本文只解决一个问题:面对磁编和光编,怎么按应用需求把选型顺序理清楚。
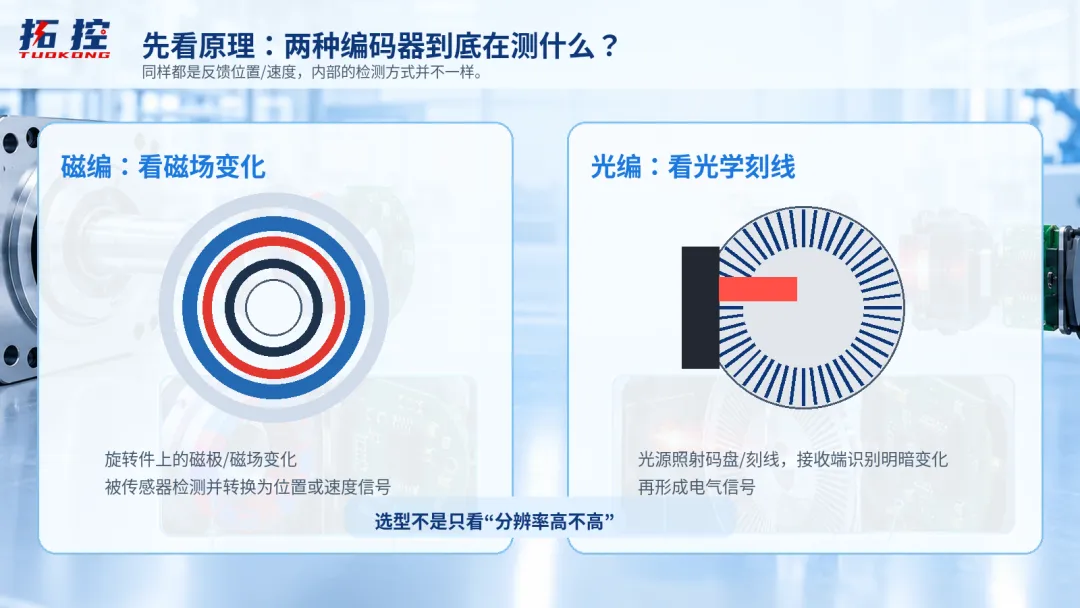
一、先看原理:两种编码器到底在测什么?
磁编码器通常通过旋转部件产生的磁场变化来检测位置;光编码器则利用光源、码盘或刻线和接收器形成位置信号。两者最终都可以给伺服驱动器提供位置、速度等反馈,但内部检测方式不同。
所以现场第一步不是问“哪一种更高级”,而是问:我的设备需要什么样的反馈性能,现场环境又允许哪种结构稳定工作?
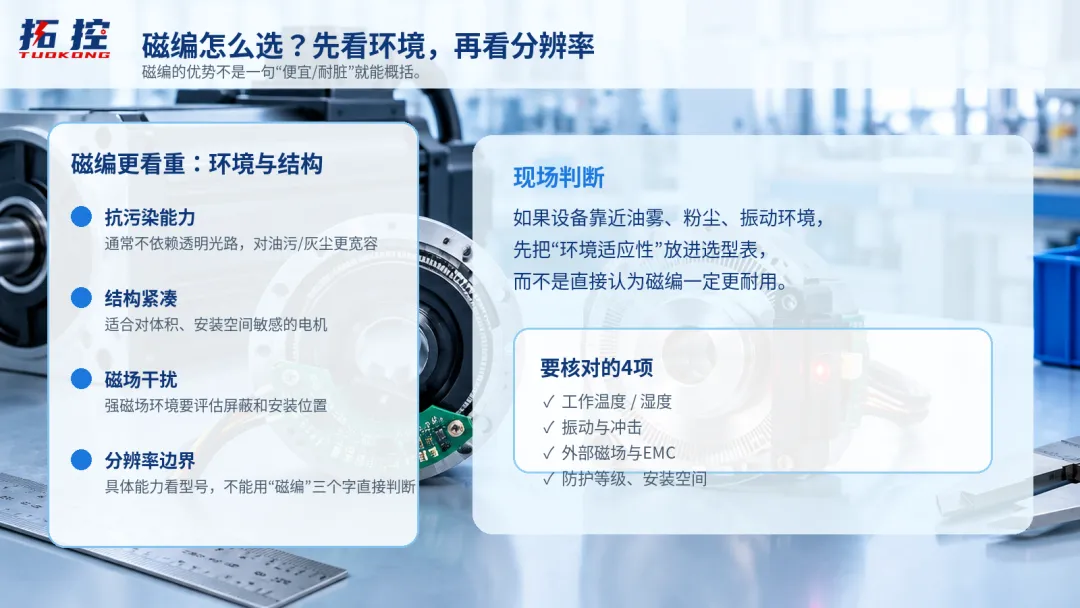
二、磁编怎么判断?先看环境,再看分辨率
磁编的一个典型特点是结构可以做得比较紧凑,而且对灰尘、污染等环境因素通常更有适应性;但它不是“什么环境都不怕”。如果附近存在较强的外部磁场,或者电机、机构的磁场布局比较复杂,就要把磁场干扰和屏蔽问题一起评估。maxon 的选型资料也提醒,磁编可能受到外部磁场影响,而光编则需要关注污染对光学路径的影响。
如果设备有油雾、粉尘、振动,建议把下面几项写进选型表:
工作温度、湿度和振动条件; 防护结构与安装位置; 附近是否存在明显磁场源; 编码器实际需要的分辨率和精度。
现场判断:环境恶劣并不等于“直接选磁编”。先看具体编码器的结构、防护和厂家数据,再决定。
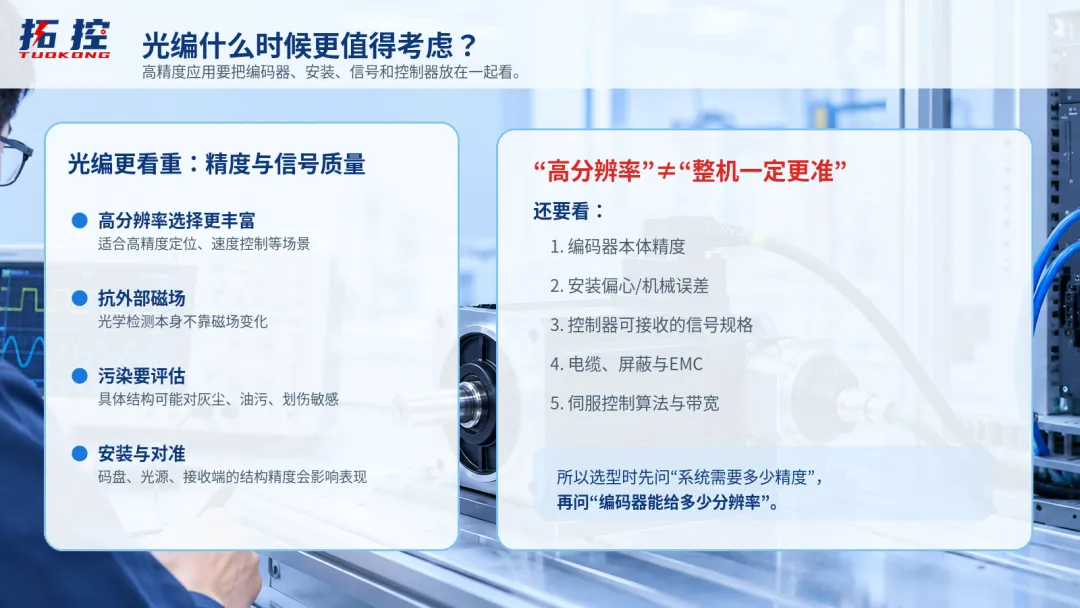
三、光编怎么判断?高分辨率不是唯一答案
光编码器利用光学检测读取码盘或刻线,常见优势是可以提供较高的分辨率和精细的位置反馈。光学编码器广泛用于高精度运动控制、伺服等场景。
但这里有一个现场特别容易搞反的点:编码器分辨率高,不代表整台设备定位误差就一定小。机械传动间隙、安装偏心、轴系刚度、控制器可处理的反馈规格、信号质量等,都会影响最终结果。
因此,如果你的设备是精密定位、低速稳定运行或对重复定位有较高要求,除了看分辨率,还要继续核对:
编码器本体的精度与误差指标; 驱动器支持的反馈接口和数据格式; 线缆、屏蔽和EMC条件; 机械安装误差和轴系刚度。
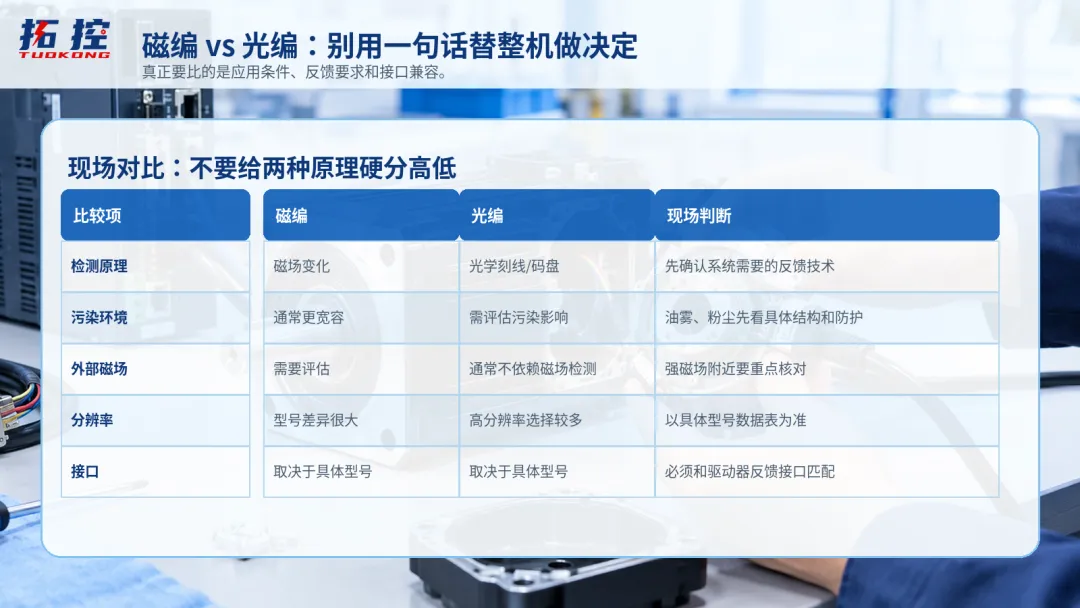
四、磁编 vs 光编,现场到底怎么比?
这张表最重要的不是给两种编码器分高低,而是提醒你:编码器选型必须和应用场景绑定。同一种原理,换一个具体型号,性能边界也可能完全不同。
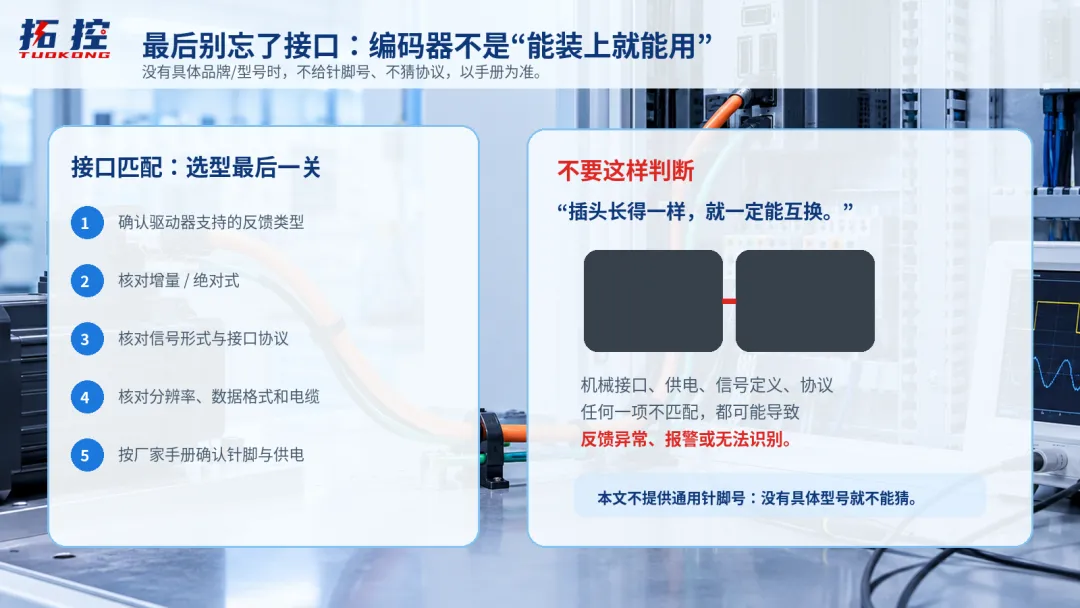
五、最后一关:接口能不能配,别凭插头外形判断
实际项目里,编码器“机械上装得上”不等于“电气上能用”。选型时至少要核对反馈类型、增量式/绝对式、信号形式、通信协议或接口、电源条件、分辨率/数据格式,以及电缆和连接器要求。
尤其是没有具体驱动器型号时,不要直接给通用针脚号、供电电压或所谓“标准接法”。不同厂家、不同系列甚至同系列不同反馈版本,都可能不同。具体接线必须以对应厂家手册为准。
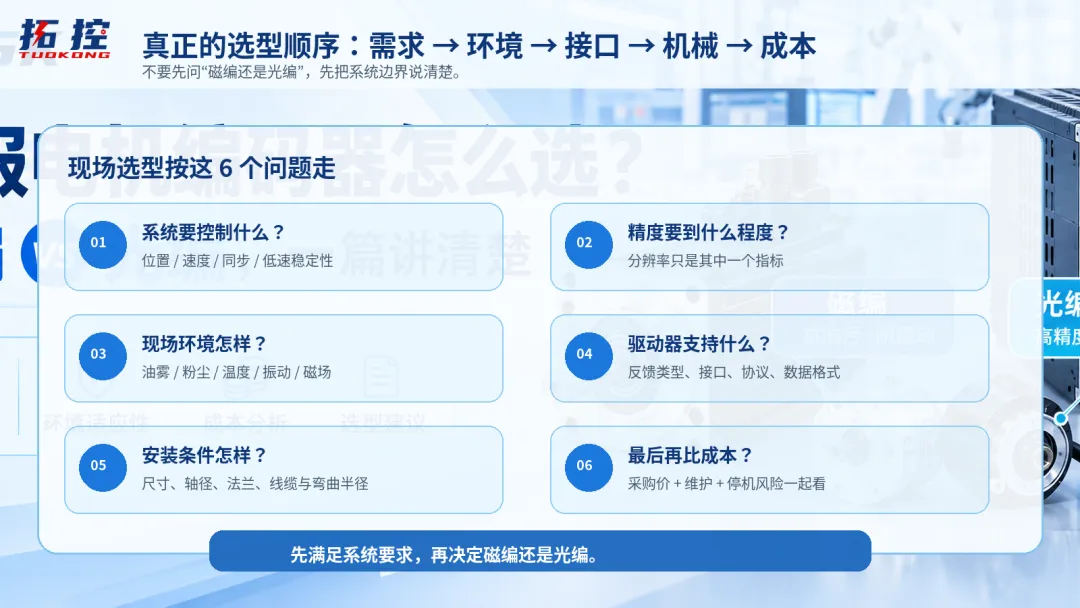
六、如果让我在现场选,我会按这6个问题走
- 系统要控制什么?
位置、速度、同步还是低速稳定性? - 精度到底需要多少?
先定系统误差目标,再看编码器分辨率。 - 现场环境怎样?
油雾、粉尘、温度、振动、磁场分别评估。 - 驱动器支持什么反馈?
接口、协议、数据格式先核对。 - 机械安装条件怎样?
轴径、法兰、安装空间、线缆弯曲半径都要对上。 - 最后再比较成本。
不能只比较采购价,还要考虑维护和更换条件。
一句话记住:不要先问“磁编还是光编”,先把精度、环境、接口、机械安装四件事说清楚,再从具体型号里选。
常见误区
误区1:光编分辨率高,所以所有设备都应该用光编。——分辨率只是指标之一,环境、接口和机械误差同样会限制最终效果。
误区2:磁编抗污染,所以一定更耐用。——环境适应性要看具体结构、防护和安装条件,不能只看“磁编”三个字。
误区3:插头一样就能互换。——反馈接口、协议、供电和数据定义都可能不同,必须按具体型号手册确认。
正在学PLC、接线和现场调试的朋友,关注公众号后留言【拓控】,领取【PLC学习资料】。
你在项目里选伺服编码器时,最先看哪一项? A. 分辨率 B. 环境 C. 接口 D. 价格
下一篇预告:伺服电机反馈分辨率到底怎么算?“17位、20位、23位”换算成脉冲后,现场为什么还是会出现定位误差?
#鼎时 #EtherCAT #机器人 #人形机器人 #伺服驱动 #运动控制 #工业自动化 #伺服电机 #PLC #Modbus #RS485
