3,000 步,89 个目标,蛇依旧活着!
蛇身越长,下一步越难选。NeoHorse-Jev-4B 持续比较上、下、左、右四个方向,把每一次判断变成下一步行动。
(图 1|贪吃蛇演示:3,000 步、89 个目标、蛇身长度 95,存活到回合结束。右侧同步展示候选方向、概率与最终选择)
这就是基元律动(tokenrhythm.ai)新发布的 NeoHorse-Jev-4B。 4B 参数,毫秒级决策响应,在本轮六组评测中以 77.70 综合 AVG 位列成绩完整的开源参评模型第一。模型权重、推理源码与部署示例同步开放。
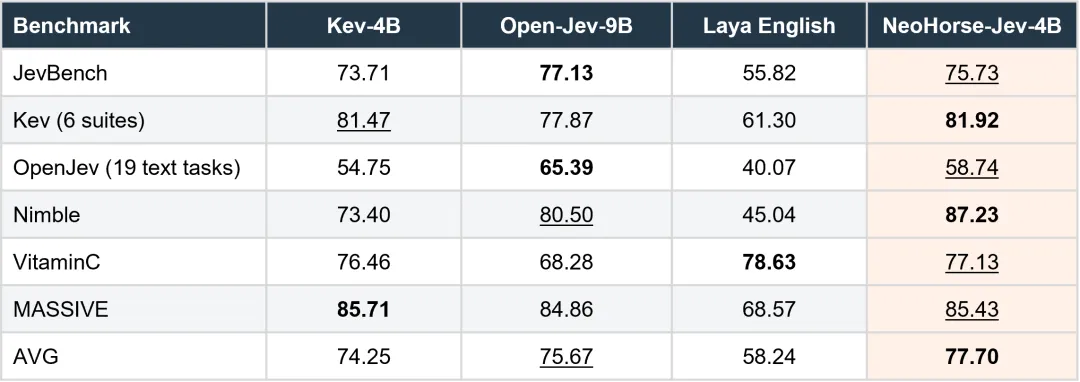
从决策与迁移,到知识与语义判断,NeoHorse-Jev-4B 在本轮六组评测中取得 77.70 的综合 AVG,领先 Open-Jev-9B 2.03 分。以更小的参数规模,交出本轮开源领先的综合表现。
(各项采用百分制;AVG 为上述六组显示分数的等权平均,不是逐题合并准确率。每项最高值加粗、次高值加下划线)
在 Nimble、VitaminC、MASSIVE 三项上,NeoHorse-Jev-4B 的平均分达到 83.26,较对应原始模型的 71.76 提升 11.50 分。从基础理解到可调用的判断力,专门的决策训练让 NeoHorse 的能力进一步释放。
(数据来自 9 月 24 日评测汇总及同目录的三项成绩截图;汇总报告中的本模型采用 vLLM 后端。“第一”限定为本轮六组结果完整的参评开源模型,各单项并非全部第一;本轮尚未覆盖全部开源 Jev 类模型)
把问题说清楚,把判断接进软件。 用自然语言定义任务,模型就能返回应用可直接使用的概率与分数。开发者通过三种接口,把理解力接入日常业务。
Choice 选一个:这条请求交给哪个工具?Noul 判是非:这条内容是否符合规则?Score 给分数:这个搜索结果有多相关?
开发者定义问题,模型给出判断,应用执行结果。把原本需要反复编写的判断规则,变成可以直接调用的模型能力。
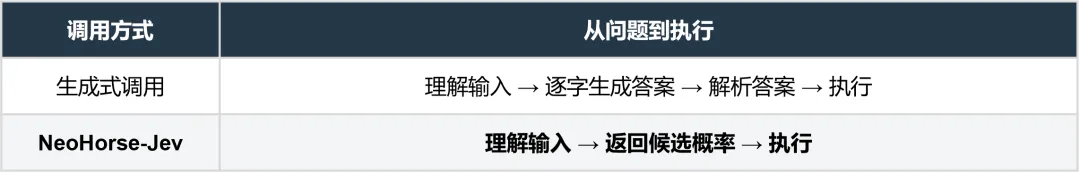
74.3 ms,平均一次决策耗时不到 0.1 秒。 NeoHorse-Jev-4B 采用 prefill-only 推理,直接计算候选概率,省去逐字生成答案的等待。
(上表为调用流程对照,不代表同条件模型测速。速度数据来自本次文本混合负载测试,各档为单次测试;决策耗时采用服务返回的 Decision 计时,客户端耗时包含完整请求链路。74.3 ms 与 347.05 请求/秒分别对应 32、256 并发)
在 1,158 个真实文本请求构成的混合负载测试中,32 并发下,服务记录的平均决策耗时为 74.3 ms,客户端完整请求平均耗时为 273.3 ms。256 并发下,每秒成功处理 347.05 个请求,该档 6,948 次请求全部成功。
开场的贪吃蛇只是起点。接下来,从俄罗斯方块、Flappy Bird、麻将和炸弹竞技,到自动驾驶与机械臂仿真,同一套决策接口继续走进不同场景:给出候选、返回概率或分数、执行动作,让每一次判断都推动场景向前。
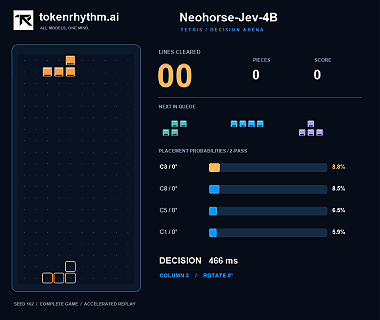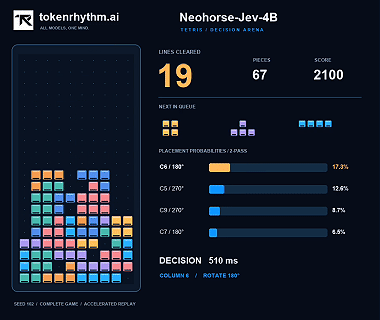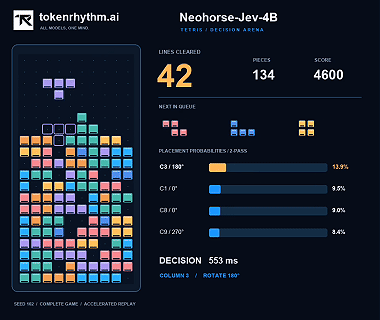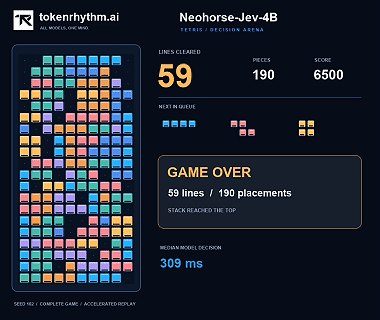
每个方块落下前,NeoHorse-Jev-4B 都要比较“落点 × 朝向”的候选组合,并给出选择。棋盘不断变化,决策随局面更新。
这段演示的结果面板记录了 190 次落子、59 行消除、6,500 分。
(图 2|一局游戏的加速回放。右侧展示候选落点与朝向、对应概率及最终选择,结尾展示本局结果)
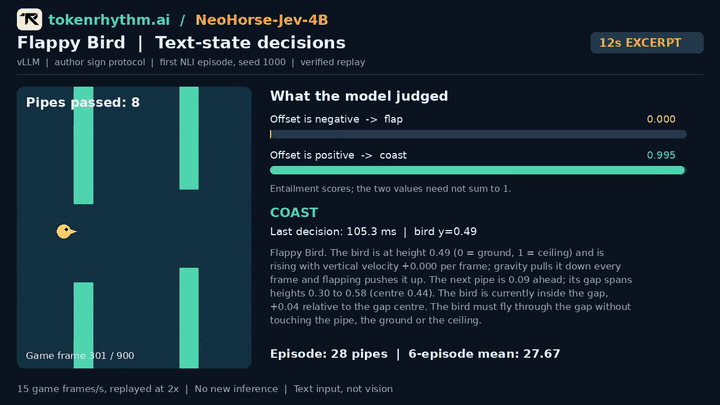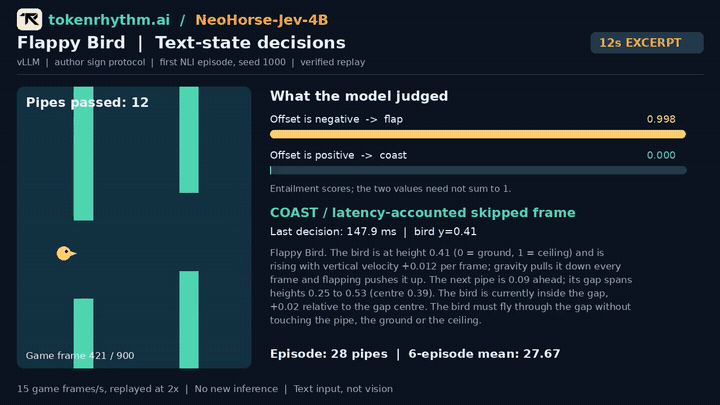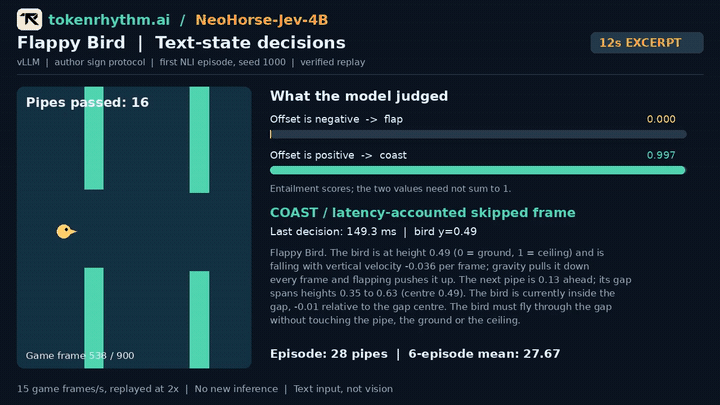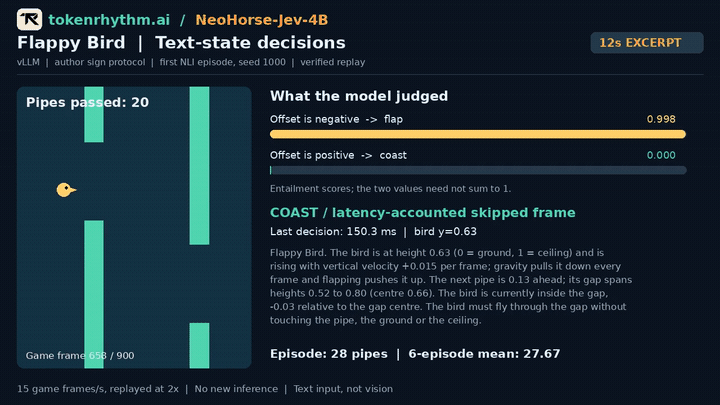
何时振翅,何时滑行,模型来判断。 NeoHorse-Jev-4B 根据鸟的高度、速度与前方管道的文字状态,持续选择下一步动作,让小鸟接连穿过狭窄的管道间隙。
这段回放对应的完整回合通过 28 根管道,同组 6 回合平均通过 27.67 根。
(图 3|Flappy Bird 的 12 秒回放节选,以 2 倍速播放。模型接收文字状态输入,右侧展示判断分数与动作;完整回合成绩见画面底部)
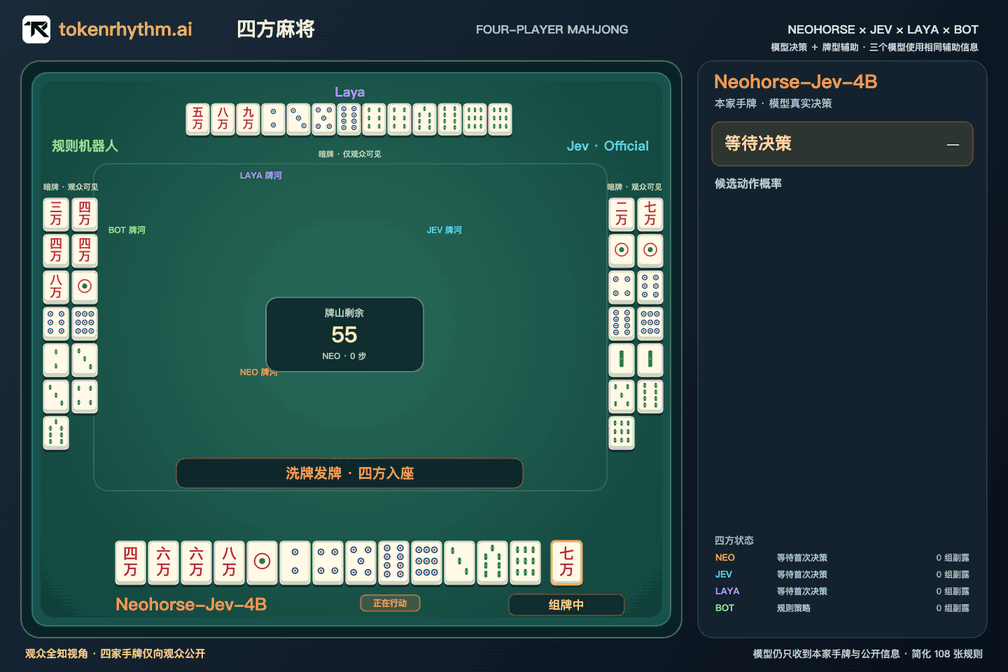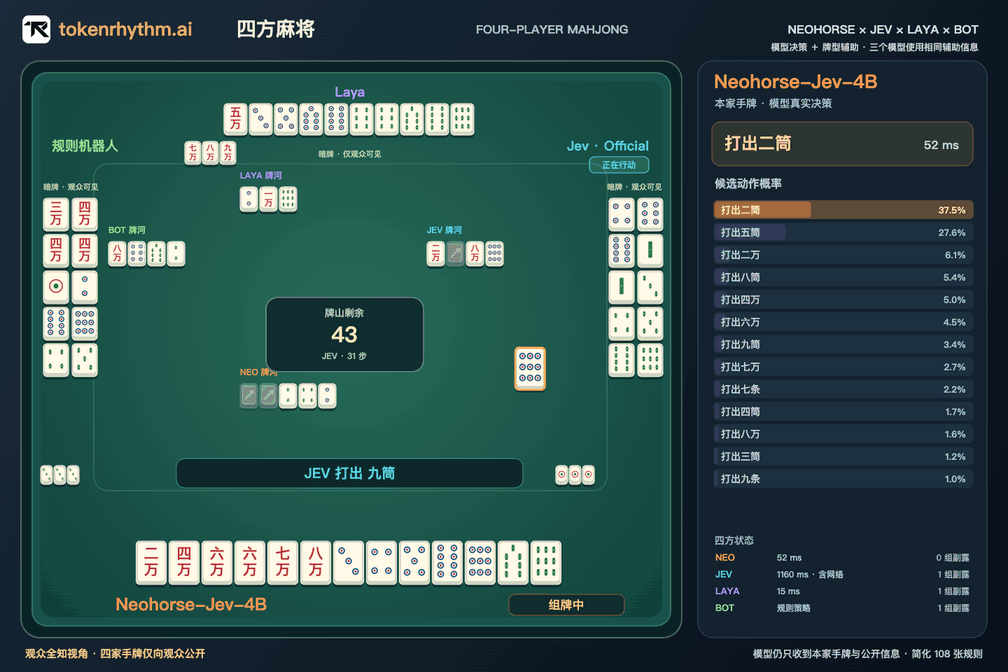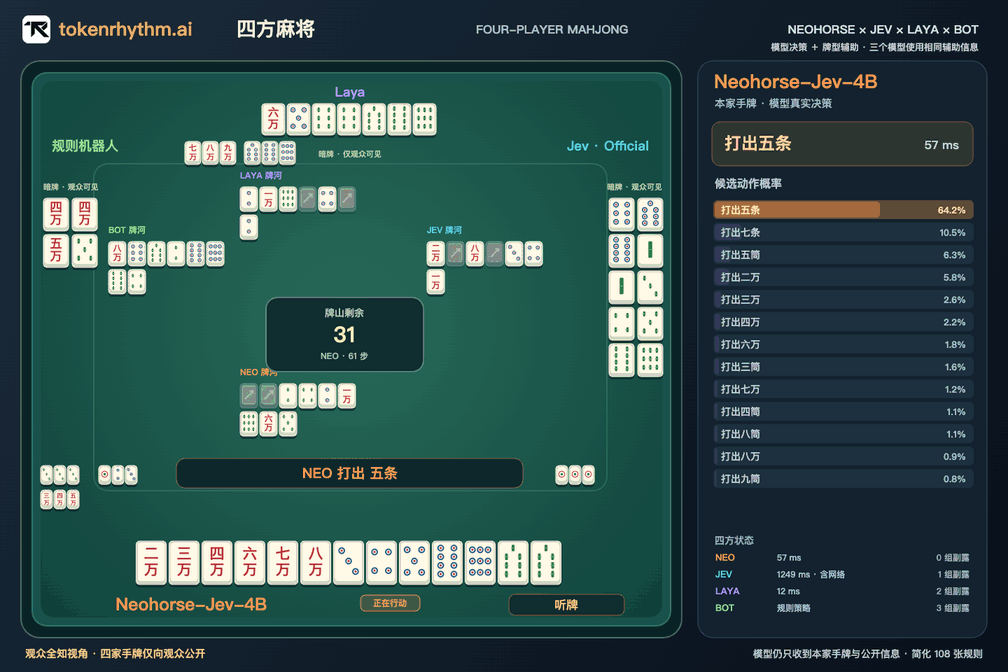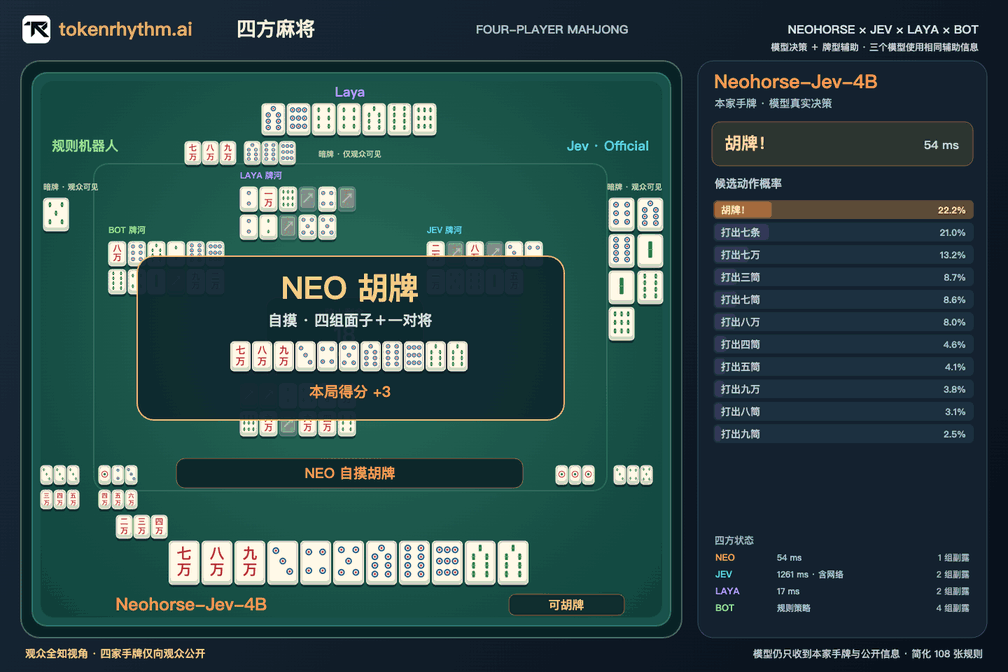
摸到一张牌,该留下什么、打出什么?
NeoHorse-Jev-4B 根据本家手牌与公开信息,从候选动作中持续作出选择。牌局不断推进,这段四方对局最终以 NEO 自摸胡牌 收尾。
(图 4|简化 108 张规则的四方麻将演示。右侧显示候选动作概率;模型使用本家手牌、公开信息与牌型辅助)
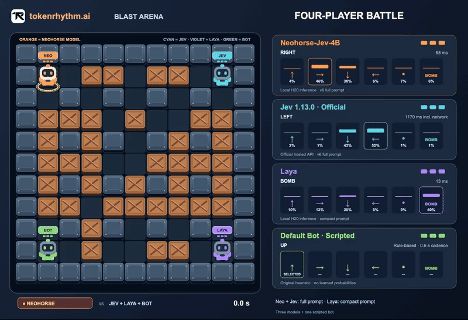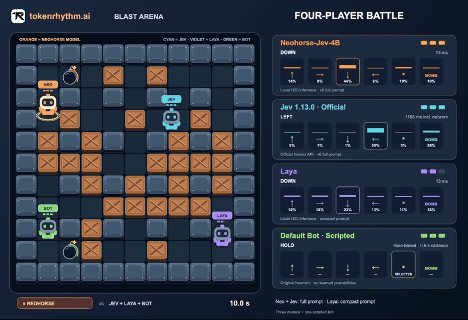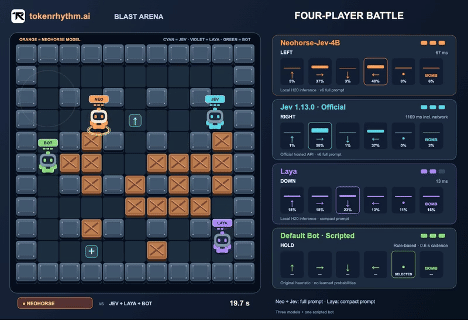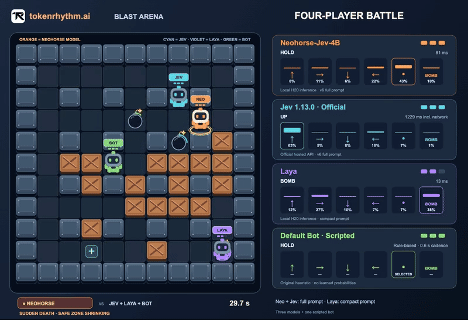
移动、避险,还是放下炸弹?对手不断行动,安全区域逐渐收缩,NeoHorse-Jev-4B 持续选择下一步动作。在这段四方对局中,它坚持到最后,结束画面亮起 NEO WINS。
(图 5|三个模型与一个规则机器人同场竞技的展示局。画面保留各方动作、概率面板及运行配置标注)
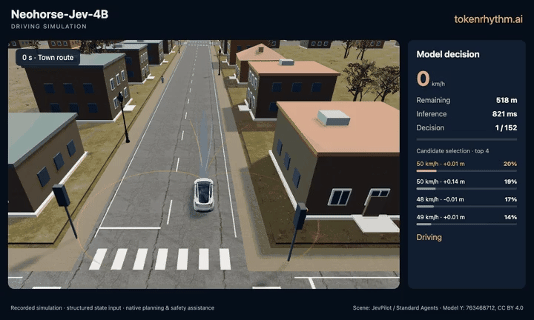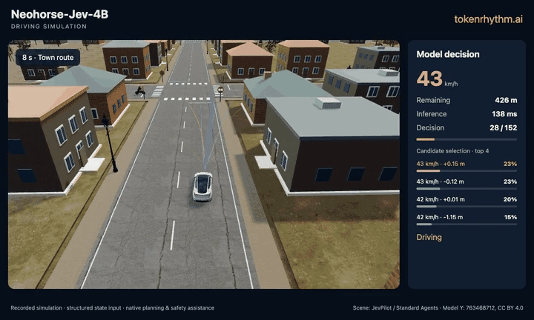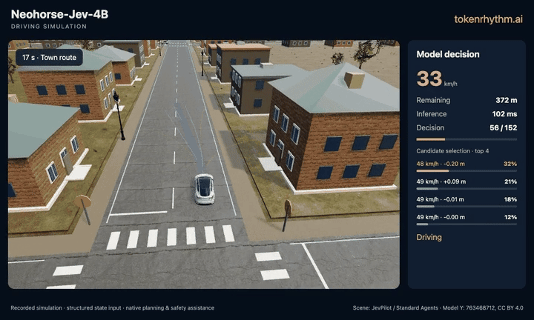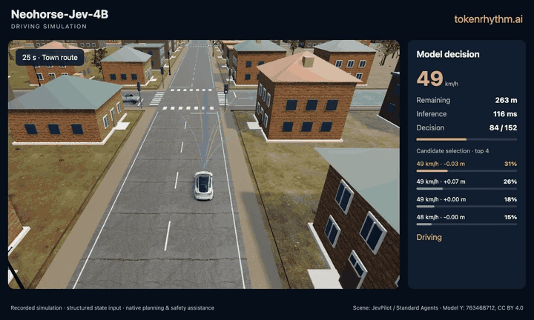
NeoHorse-Jev-4B 在城镇道路仿真中选择下一步驾驶动作,推动车辆沿路线行驶。界面同步展示候选概率、当前速度、剩余距离和决策进度。
这段回放记录了 152 次决策,结束画面显示车辆已到达终点,并记录 0 次碰撞、0 次违规。
(图 6|城镇路线驾驶仿真回放。模型使用结构化状态输入,场景提供原生规划与安全辅助;上述结果对应本次演示)
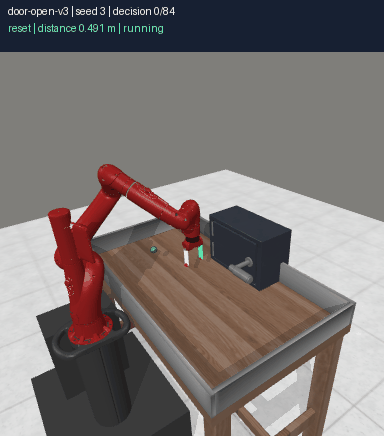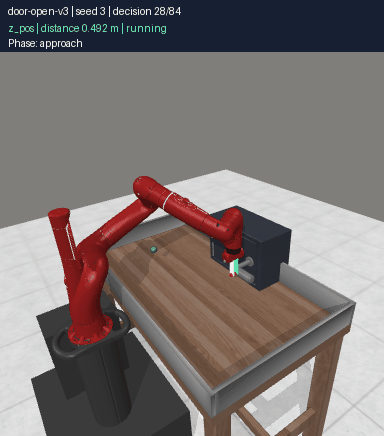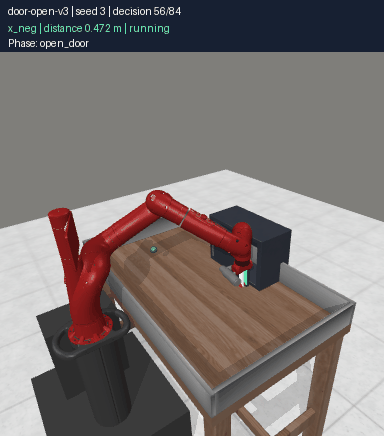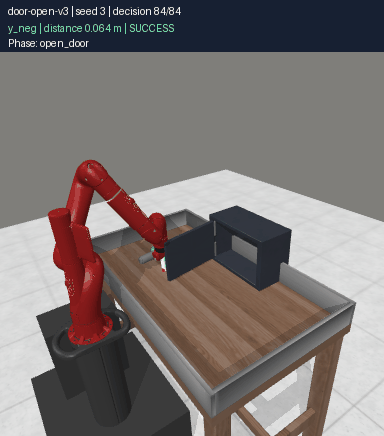
从屏幕里的走位,到机械臂的动作,NeoHorse-Jev 把判断力带进具身仿真。
这款模型,未针对具身数据进行专门训练。 基于 NeoHorse-1-4B 的通用能力,它在 Meta-World 中结合多模态输入理解环境,接近柜门、调整位置、完成开门。
(图 7|Meta-World 的 door-open-v3 任务。84 次决策后,画面亮起“SUCCESS”)
以上为所附演示中的结果,分别对应各自的任务与运行环境。对战片段为选定展示局,不代表总体胜率。
本次发布提供模型权重、推理源码与调用示例,支持 Python、命令行、HTTP 接入,以及 vLLM、SGLang 部署。NeoHorse-Jev-4B 按 Apache-2.0 发布,方便开发者在自己的环境中试用、集成与继续探索。
模型也支持单张图片与文本联合输入,让同一套决策接口进一步连接可见的环境状态。
在 ModelScope 获取模型与配套文件,在 Hugging Face 关注 tokenrhythm.ai、参与社区交流,在 GitHub 查看代码与部署示例。让更多应用拥有自己的判断力,期待开发者一起探索。
ModelScope:
https://www.modelscope.cn/collections/TokenRhythm/NeoHorse-Jev
HuggingFace:
https://huggingface.co/collections/TokenRhythm/neohorse-jev
GitHub:
https://github.com/TokenRhythm/NeoHorse
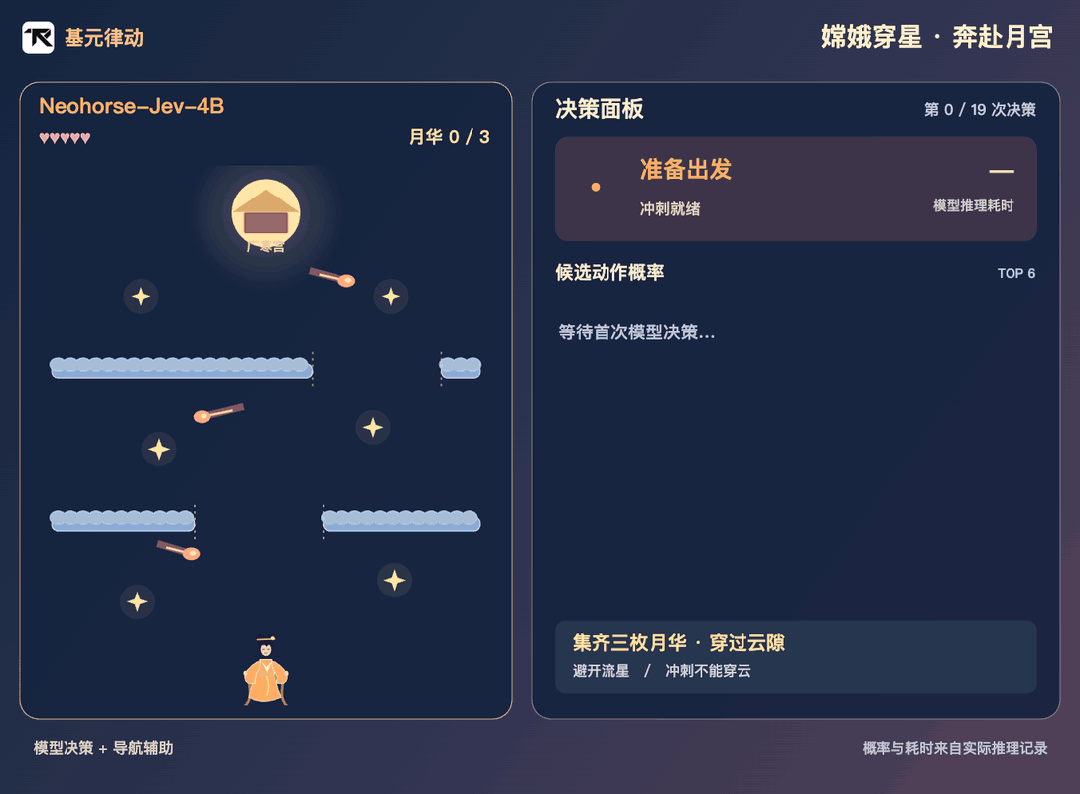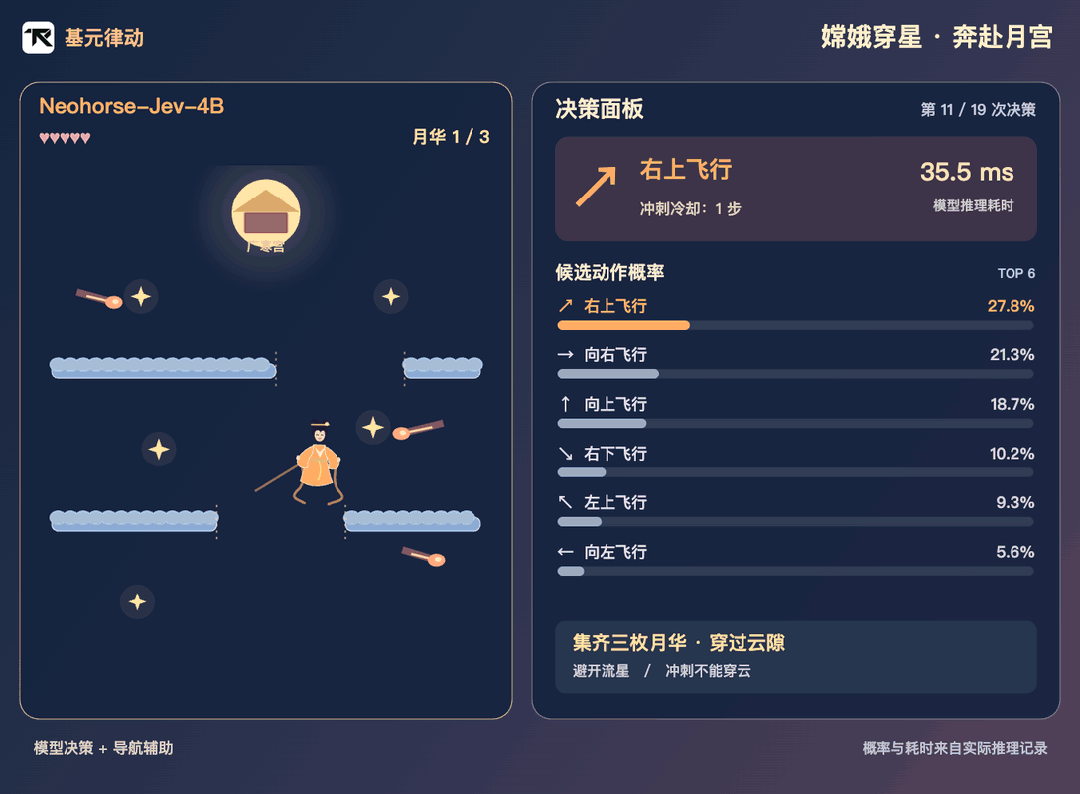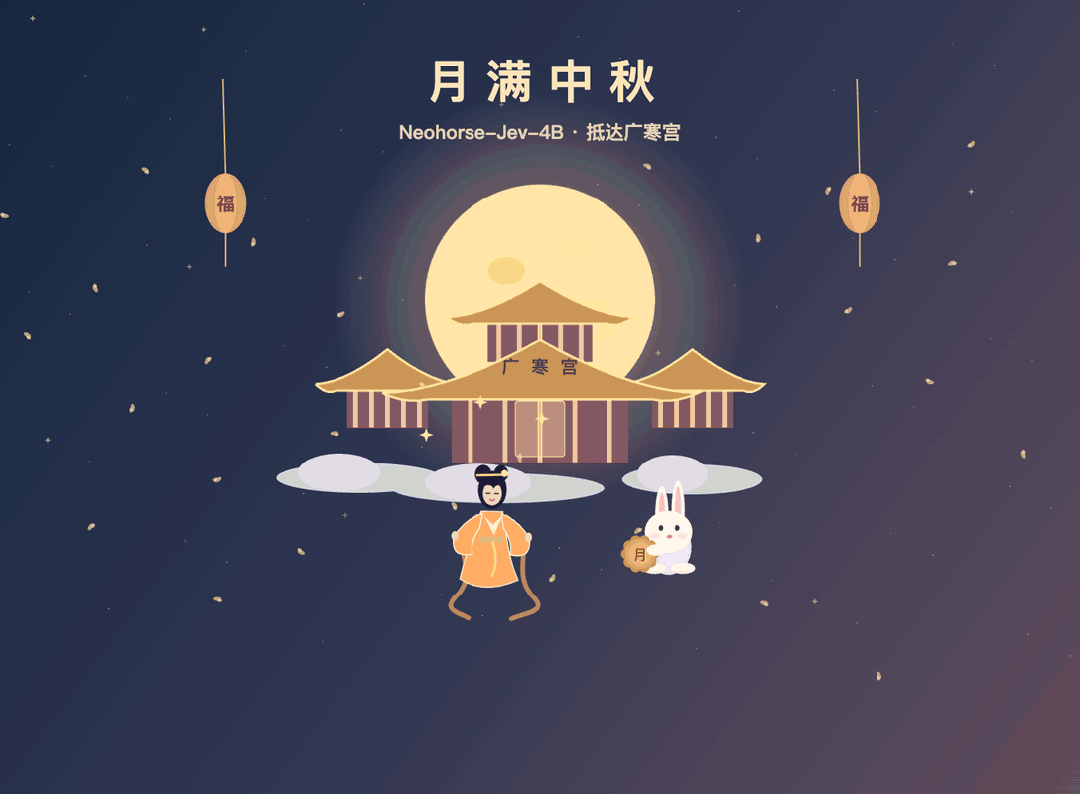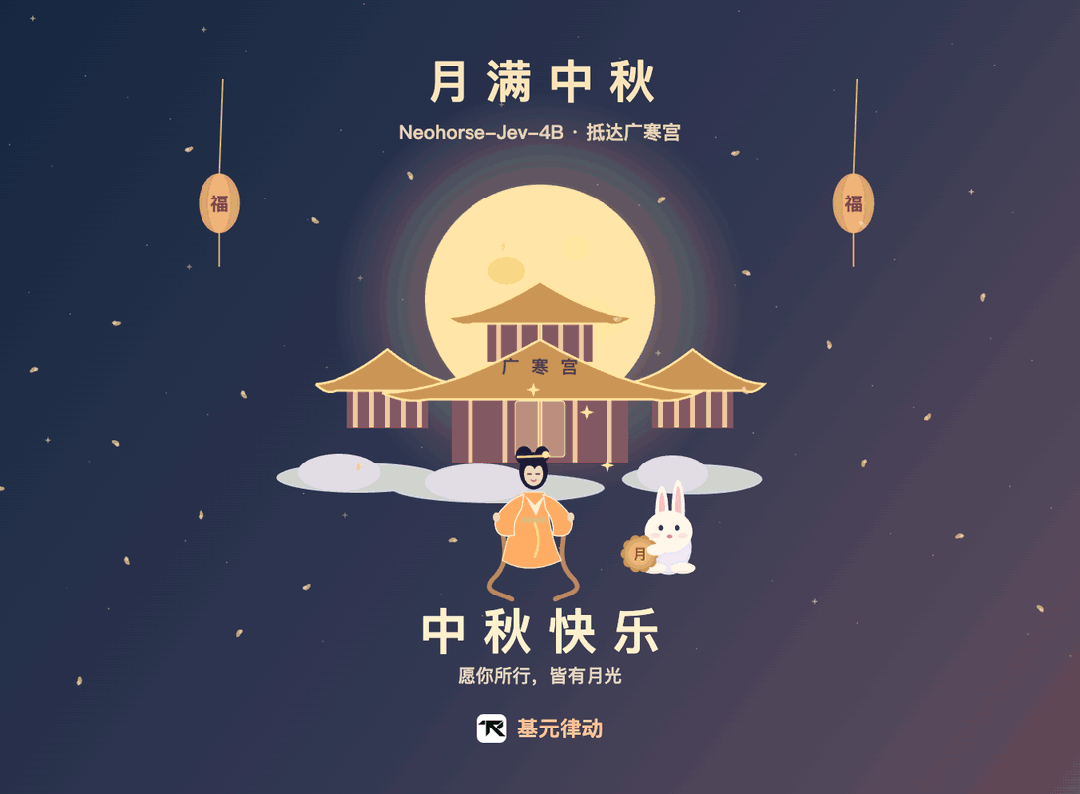
这一次,让 NeoHorse-Jev 带嫦娥奔向月宫,片尾还藏着一份中秋惊喜。