前言
在反无人机项目中,雷达往往是最重要的探测设备之一。
面对厂商提供的产品资料,用户经常会看到“一维相控阵”“两维相控阵”“连续波”等技术名词。不同产品的探测距离、刷新率和价格差异明显,究竟应该如何选择?
在讨论优劣之前,需要先说明一点:一维、两维相控阵描述的是天线波束如何扫描,连续波描述的是雷达如何发射信号。两者并非完全平行、互斥的分类。一部连续波雷达同样可以使用相控阵天线。
不过在目前的低空监视产品中,这三个名称通常代表三种较典型的产品路线,可以从工作原理、成本和应用场景进行比较。
01、一维相控阵:性能与成本相对平衡
传统机械扫描雷达,需要依靠天线转动改变探测方向。相控阵雷达则通过控制多个天线单元的相位,让波束在不完全依赖天线转动的情况下改变方向。
所谓一维相控阵,是指雷达在一个方向上采用电子扫描,在另一个方向上采用固定波束、机械转动或其他方式完成覆盖。可以简单理解为:一个方向“电子转头”,另一个方向通过机械结构或固定视场解决。
它的主要优势是技术成熟、产品选择较多,相比单纯机械扫描,目标更新速度和高度测量能力通常更好;同时,天线单元、射频通道和计算量相对可控,在探测距离、覆盖范围和价格之间比较容易取得平衡。
它的局限也比较明确:如果依靠机械旋转完成全向覆盖,刷新速度会受到转速限制;面对快速机动、多批次目标时,目标更新和重点方向凝视能力通常不如两维电子扫描系统。
一维相控阵的主要优势是:
其局限也比较明显:
- 如果依赖机械旋转完成全向覆盖,刷新速度会受到转速限制;
- 面对快速机动、多批次目标时,能力通常不及两维相控阵。
从项目成本看,一维相控阵一般处于中间位置,适合长期值守、预算相对明确,同时又需要一定探测距离和航迹稳定性的项目。
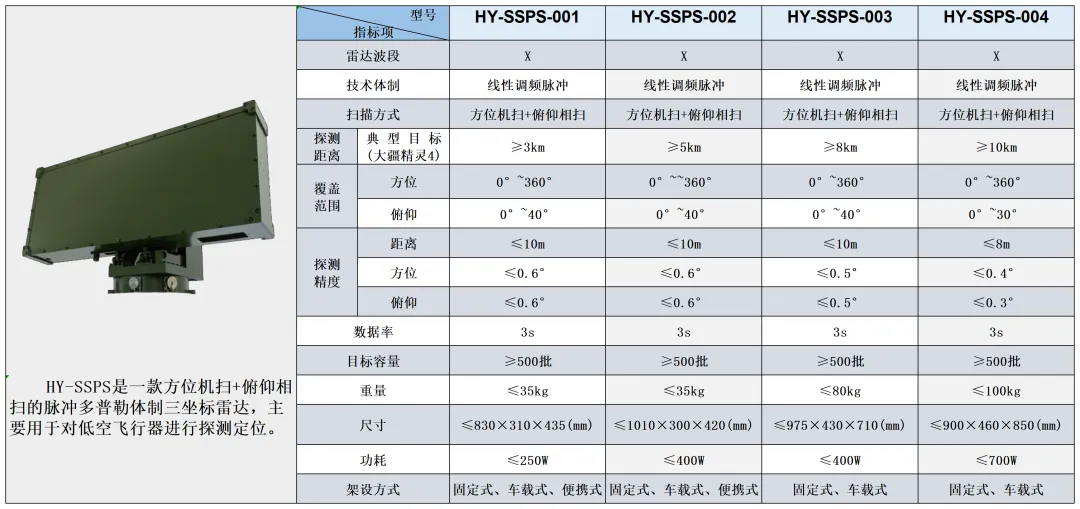
图为一维相控阵雷达参数
02 两维相控阵:响应更快,但系统更复杂
两维相控阵能够在方位和俯仰两个方向上进行电子扫描,波束可以快速指向不同空域。
如果说一维相控阵只能在一个方向上快速“看”,那么两维相控阵更像是可以在上下、左右两个方向快速转动视线。
它通常能够更直接地获取目标距离、方位和高度信息,主要优势包括:
相应地,它的成本也更高。两维相控阵需要更多天线单元、射频通道以及更复杂的校准、散热和信号处理系统,对算法和生产一致性的要求也更高。
因此,两维相控阵并不意味着所有项目都必须采用。对于覆盖面积较小、目标环境简单的场景,过高的系统性能可能无法转化为实际项目价值。
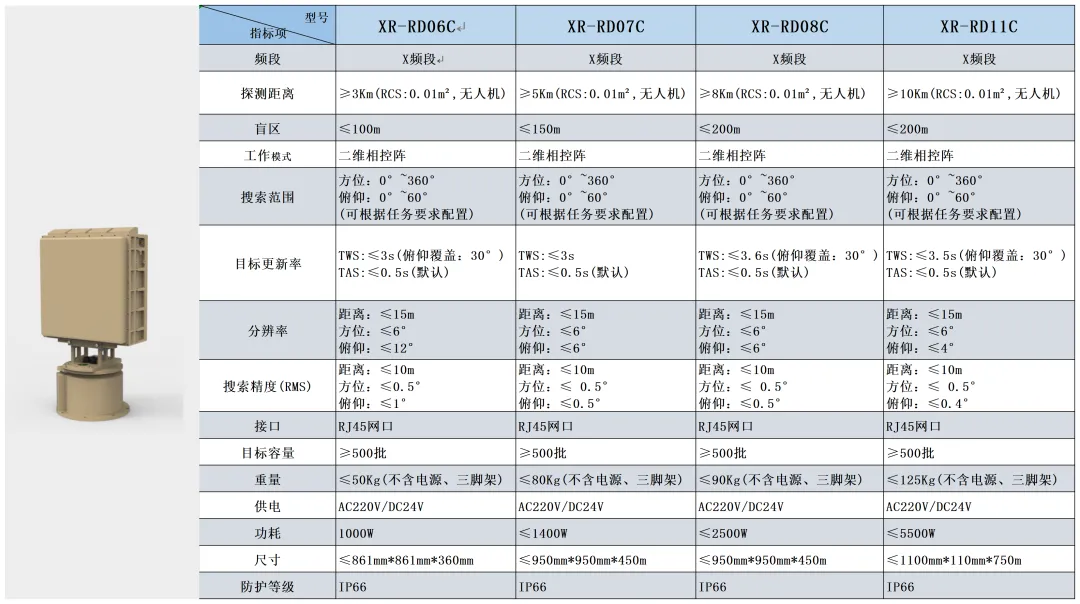
图为两维相控阵雷达参数
03 连续波雷达:功耗和体积有优势
连续波雷达会持续发射无线电信号,并根据目标反射信号的变化判断目标运动状态。
最基础的连续波雷达擅长测量目标速度,但不能直接获得准确距离。低空监视领域更常见的是调频连续波雷达,也就是FMCW雷达。它通过不断改变发射信号频率,同时计算发射信号与回波之间的差异,获得目标距离和速度信息。
其主要优势是:
- 在中近距离低空、低速目标探测中具有较好的成本优势。
它的局限包括:
- 部分紧凑型产品在远距离、复杂目标和多目标处理方面存在限制。
需要注意的是,连续波并不天然等于“低端”或“近距离”。高性能连续波雷达同样可以使用相控阵天线和复杂信号处理系统,其价格未必低于普通一维相控阵产品。
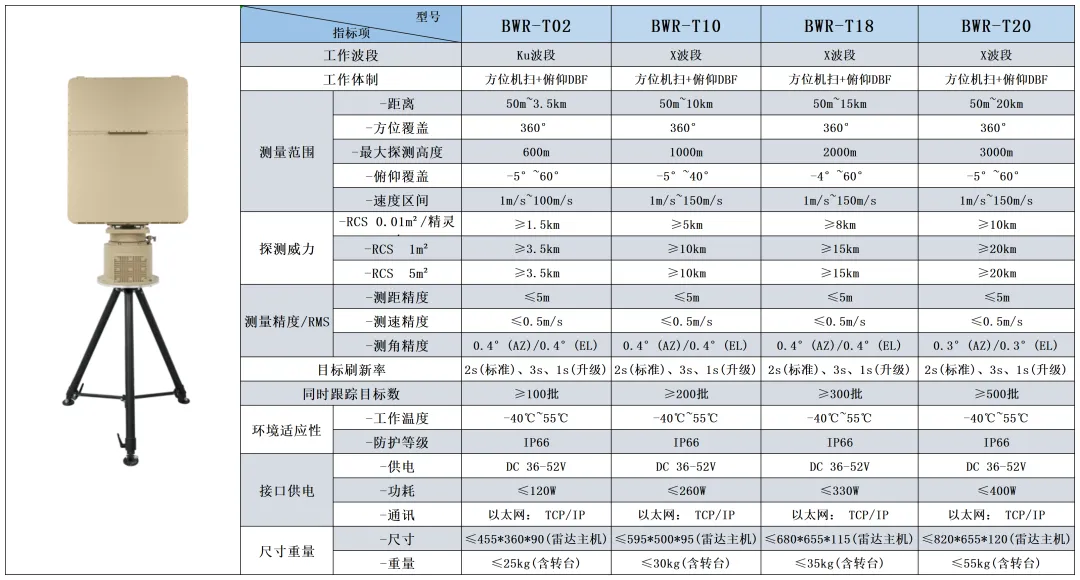
图为连续波体制雷达参数
03 不同重要目标如何选择?
对于小型园区、临时活动和机动安保任务,如果防护范围有限、部署时间短,可以优先考虑紧凑型连续波雷达或小型一维相控阵雷达,并配合无线电侦测和光电设备完成目标确认。
对于监狱、看守所、变电站、石化园区等需要长期值守的固定目标,一维相控阵通常能在覆盖、可靠性和成本之间取得较好平衡。如果建筑遮挡明显,应优先考虑多点部署,而不是单纯追求一部雷达的标称距离。
对于机场、重要能源枢纽、大型活动核心区及其他高价值目标,如果要求快速刷新、精确高度、多目标跟踪和设备联动,可以考虑以两维相控阵为主要探测设备,并通过多站组网减少低空盲区。
但目标越重要,越不能只依靠一部高性能雷达。更合理的体系通常是:
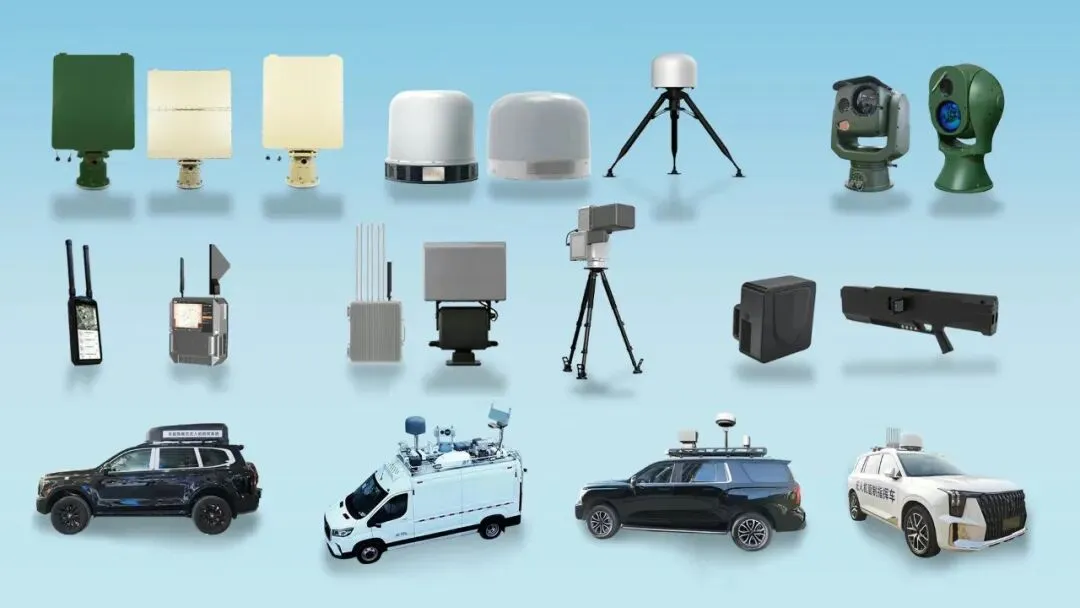
雷达负责发现和跟踪,无线电设备辅助识别与定位,光电设备完成可视化确认,平台负责多源融合和告警联动
04 结语
无论采用哪种技术,标称探测距离都不等于项目现场的有效覆盖半径。无人机大小、飞行高度、地形建筑、地面杂波、雷达安装高度以及气象条件,都会影响实际效果。
项目选型时,除探测距离外,还应关注:
没有绝对最先进的雷达,只有是否适合具体场景的技术组合。对于重要目标,正确的顺序应当是先分析威胁、现场环境和处置流程,再确定雷达体制、部署数量和系统配置,而不是先选产品,再寻找应用理由。
说明:本文讨论的是典型技术路线。不同厂商、不同型号即使采用相同体制,实际性能也可能存在较大差异,最终应以统一条件下的现场测试和验收结果为准。
前期为大家梳理了国内“一文读懂无人机反制主流装备”,请大家自行前往原文章阅读。谢谢大家,如有需要,添加后可免费获取无人机反制技术一本通资料。一文读懂无人机反制主流设备
添加运营助手,获取更多低空安全前沿技术