全球机械工业工装夹具十大品牌公司
前沿技术研究综述
A Comprehensive Review of Top 10 Global Workholding Fixture Manufacturers and Cutting-Edge Technologies
摘要
工装夹具作为机械制造系统中连接机床与工件的核心工艺装备,其技术水平直接决定加工精度、生产效率与制造成本。本文系统梳理了全球机械工业工装夹具领域十大领军企业——德国SCHUNK雄克、德国HAINBUCH瀚柏格、德国Röhm罗姆、瑞士EROWA爱路华、瑞典System 3R、日本BIG KAISER大昭和、德国Gühring钴领、德国MAPAL玛帕、德国HWR及中国台湾米其林精机——的发展历程、技术路线、产品体系与市场战略。在此基础上,本文深度综述了工装夹具领域十大前沿技术方向的研究进展,包括智能传感与自适应装夹、柔性可重构夹具系统、零点定位与快换技术、薄壁件装夹变形控制、基于遗传算法与粒子群优化的夹具布局优化、数字孪生驱动的智能夹具、磁吸附与真空吸附技术、增材制造轻量化夹具、复合材料加工专用夹具以及机器人自动化装夹系统。通过对上述技术的数学模型、关键算法、实验验证与工业应用案例的综合分析,本文揭示了当前工装夹具技术正从传统机械定位向感知-决策-执行一体化的智能装夹系统演进的核心趋势。研究表明,融合多物理场耦合仿真、机器学习优化与工业互联网通信的下一代智能夹具,有望将装夹重复定位精度推进至亚微米量级,同时将夹具切换时间缩短至秒级,为离散智能制造模式提供关键工艺支撑。本文最后构建了2025—2040年工装夹具技术发展路线图,指出了自主感知、自学习优化与自组织装配三大演进方向,为相关企业的技术研发战略与学术研究选题提供了系统性参考。
关键词:工装夹具;十大品牌;智能装夹;自适应夹具;零点定位;数字孪生;薄壁件变形控制;增材制造;工业4.0
1绪论
1.1工装夹具在机械工业中的战略地位
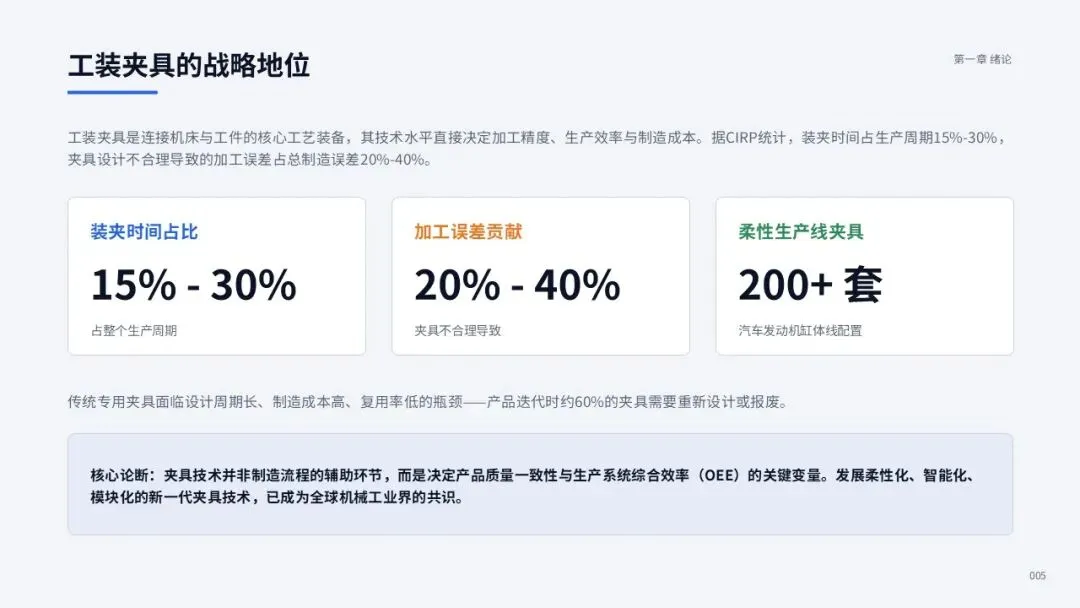
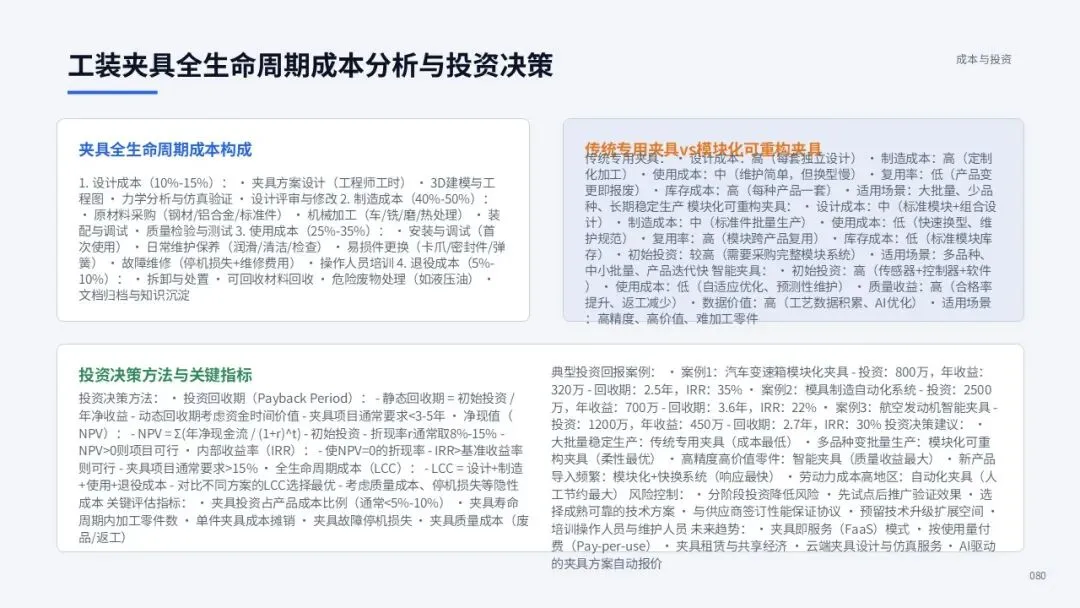
在现代机械制造体系中,工装夹具(Workholding Fixture)是确保工件在加工过程中获得正确位置并承受切削力而不发生位移的核心工艺装备。从最基础的台虎钳、三爪卡盘到复杂的自适应多点阵装夹系统,夹具技术贯穿了从毛坯粗加工到精密终加工的全部工艺链条。据国际生产工程科学院(CIRP)的统计数据,在典型的离散制造车间中,工件装夹与拆卸时间约占整个生产周期的15%至30%,而因夹具设计不合理导致的加工误差占总制造误差的20%至40%。这一数据充分说明,夹具技术并非制造流程中的辅助环节,而是决定产品质量一致性与生产系统综合效率(OEE)的关键变量。
进入21世纪第三个十年,全球制造业正经历从大规模标准化生产向多品种、小批量、个性化定制模式的深刻转型。在这一转型过程中,传统专用夹具面临着设计周期长、制造成本高、复用率低等固有瓶颈。以汽车发动机缸体加工为例,一条柔性生产线需要配置超过200套专用夹具,单套夹具的设计与制造成本可达数万至数十万元,而当产品迭代时,约60%的夹具需要重新设计或报废。这种刚性夹具模式已难以适应当前产品生命周期不断缩短、工艺路线频繁调整的市场环境。因此,发展柔性化、智能化、模块化的新一代工装夹具技术,已成为全球机械工业界的共识。
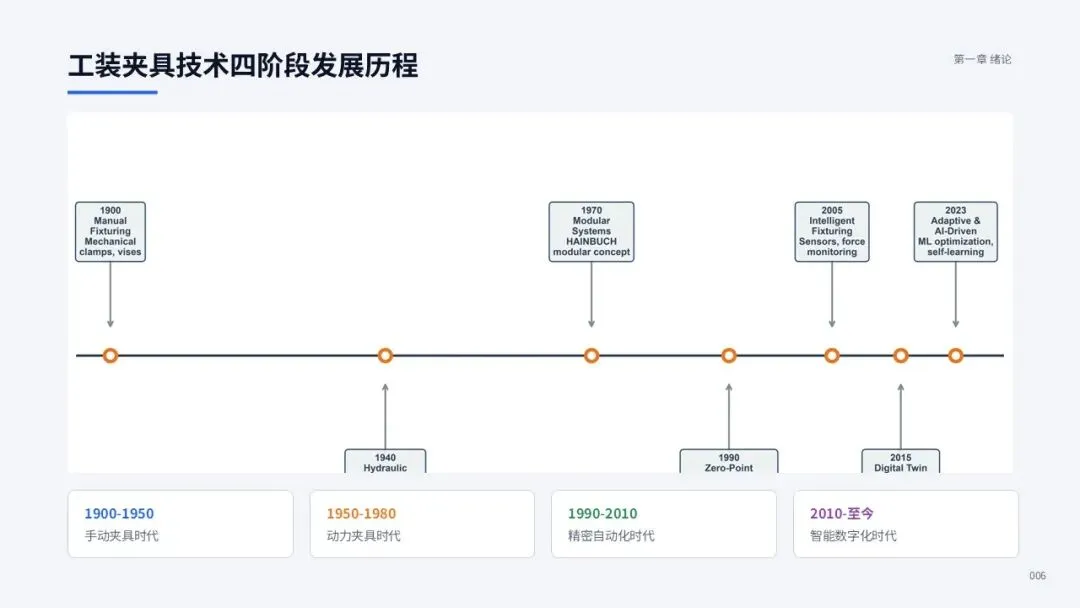
1.2工装夹具技术发展历程回顾
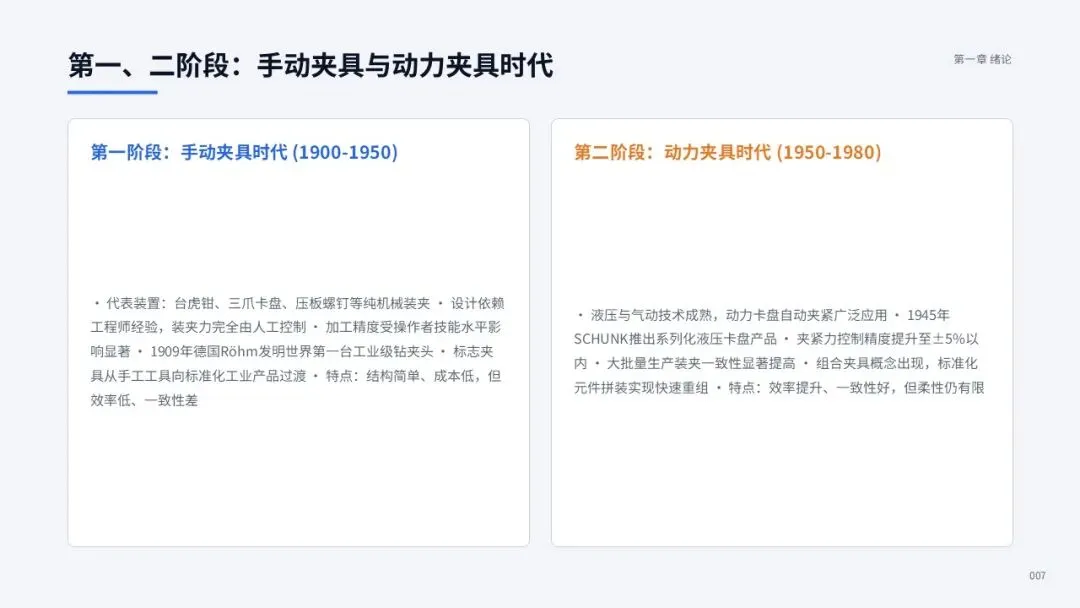
工装夹具技术的演进大致可划分为四个阶段。第一阶段为19世纪末至20世纪中叶的手动夹具时代,以台虎钳、三爪卡盘、压板螺钉等纯机械装夹装置为代表。这一时期的夹具设计依赖工程师经验,装夹力完全由人工控制,加工精度受操作者技能水平影响显著。1909年,德国Röhm公司发明了世界上第一台工业级钻夹头,标志着夹具开始从手工工具向标准化工业产品过渡。
第二阶段为20世纪50年代至80年代的动力夹具时代。随着液压与气动技术的成熟,动力卡盘、液压虎钳等自动夹紧装置开始广泛应用。1945年创立的德国SCHUNK公司在这一时期推出了系列化液压卡盘产品,将夹紧力控制精度提升至正负5%以内,显著提高了大批量生产中的装夹一致性。与此同时,组合夹具(Modular Fixture)概念开始出现,通过标准化元件的拼装实现夹具的快速重组,为后续模块化夹具系统奠定了理论基础。
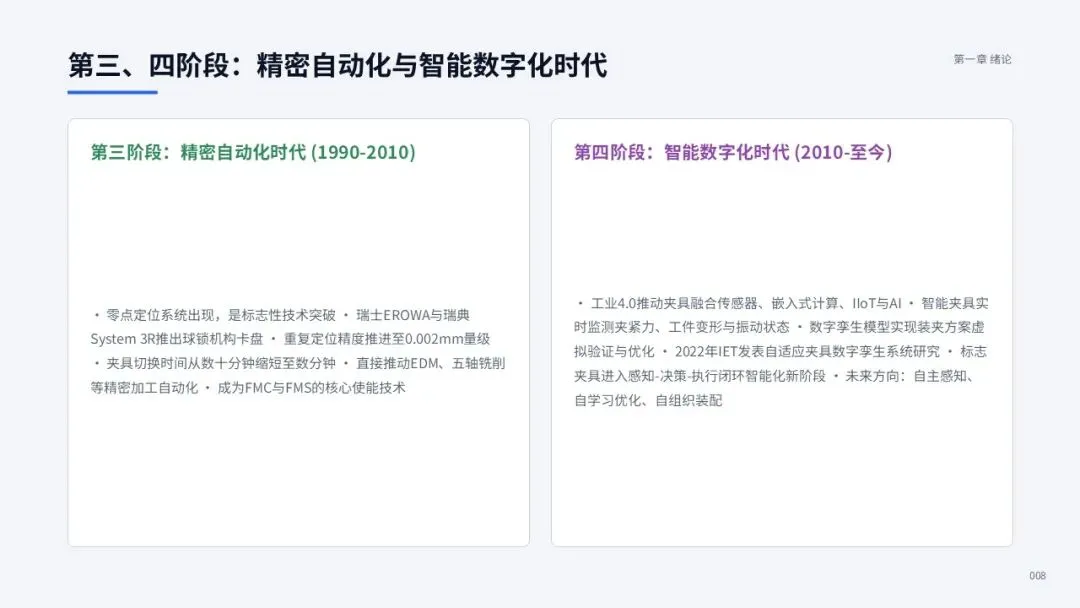
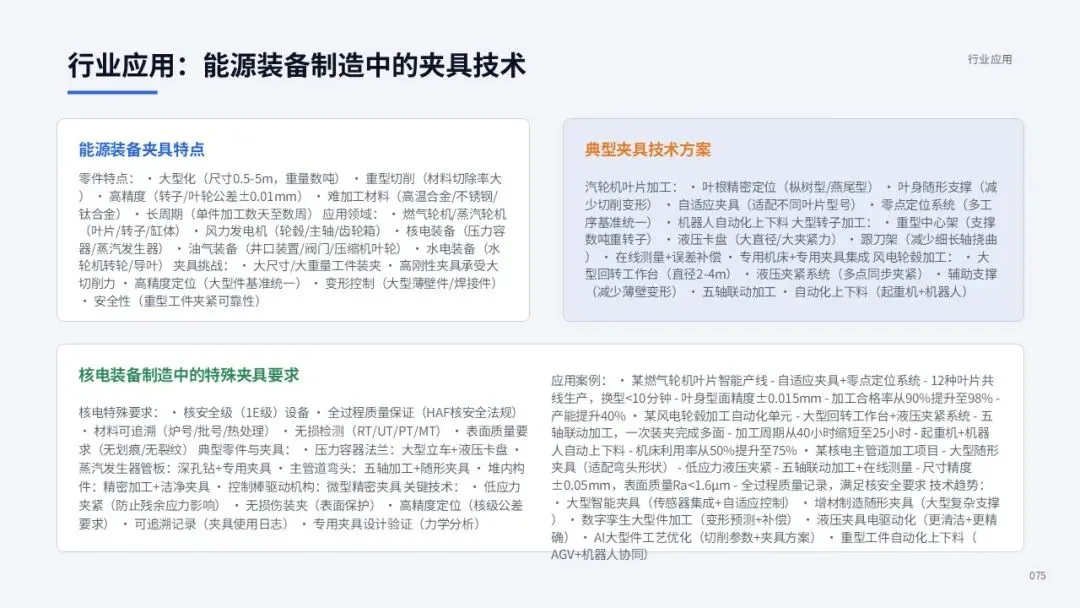
第三阶段为20世纪90年代至21世纪初的精密化与自动化时代。零点定位系统(Zero-Point Clamping System)的出现是这一阶段的标志性技术突破。瑞士EROWA公司与瑞典System 3R公司分别推出了基于球锁机构的零点定位卡盘,将重复定位精度推进至0.002毫米量级,同时使夹具切换时间从传统的数十分钟缩短至数分钟。这一技术直接推动了电火花加工(EDM)、五轴铣削等精密加工领域的自动化进程,成为柔性制造单元(FMC)与柔性制造系统(FMS)的核心使能技术。
第四阶段为2010年至今的智能化与数字化时代。在工业4.0与智能制造战略的推动下,夹具技术开始融合传感器、嵌入式计算、工业互联网与人工智能等前沿技术。智能夹具不仅能够实时监测夹紧力、工件变形与振动状态,还能通过数字孪生模型进行装夹方案的虚拟验证与优化。2022年,IET Collaborative Intelligent Manufacturing期刊发表了面向高性能复合材料加工的自适应夹具数字孪生系统研究,标志着夹具技术正式进入感知-决策-执行闭环的智能化新阶段。
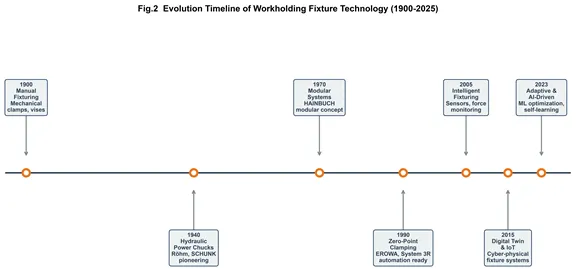
图1工装夹具技术发展历程时间线(1900—2025)
1.3研究意义与本文框架
当前,全球工装夹具市场呈现出高度集中化与技术差异化并存的竞争格局。德国、瑞士、日本等传统制造强国的企业凭借百年技术积累,在高端夹具市场占据主导地位;而中国、韩国等新兴制造业国家的企业则在中低端市场快速追赶,并在部分细分领域实现技术突破。然而,现有文献对全球工装夹具领军企业的系统性比较研究相对匮乏,对前沿技术的综述多集中于单一技术方向,缺乏跨品牌、跨技术领域的整体性分析框架。
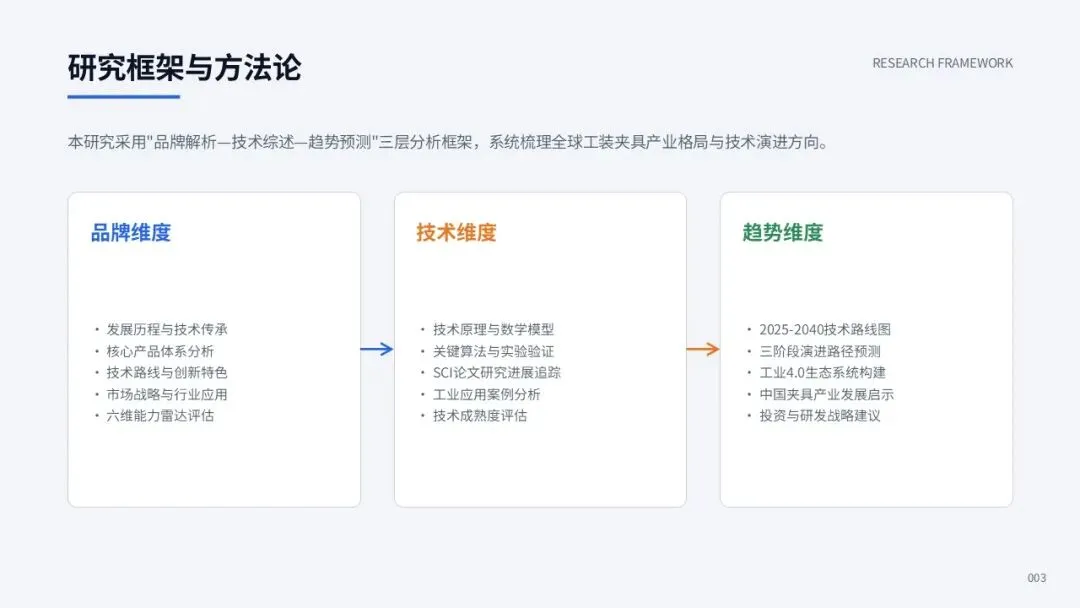
基于上述背景,本文旨在完成三项核心工作:第一,系统梳理全球工装夹具领域十大领军企业的发展脉络、技术特色与产品体系,建立多维度的品牌技术能力评价模型;第二,深度综述工装夹具领域十大前沿技术方向的研究进展,涵盖从基础理论到工业应用的完整技术链条;第三,基于品牌分析与技术综述的结果,构建工装夹具技术发展路线图,预测未来15年的技术演进趋势。本文的研究成果可为机械制造企业的夹具选型与技术升级提供决策参考,为学术研究者把握领域前沿提供系统性文献导航,也为行业政策制定者理解全球夹具产业竞争格局提供数据支撑。
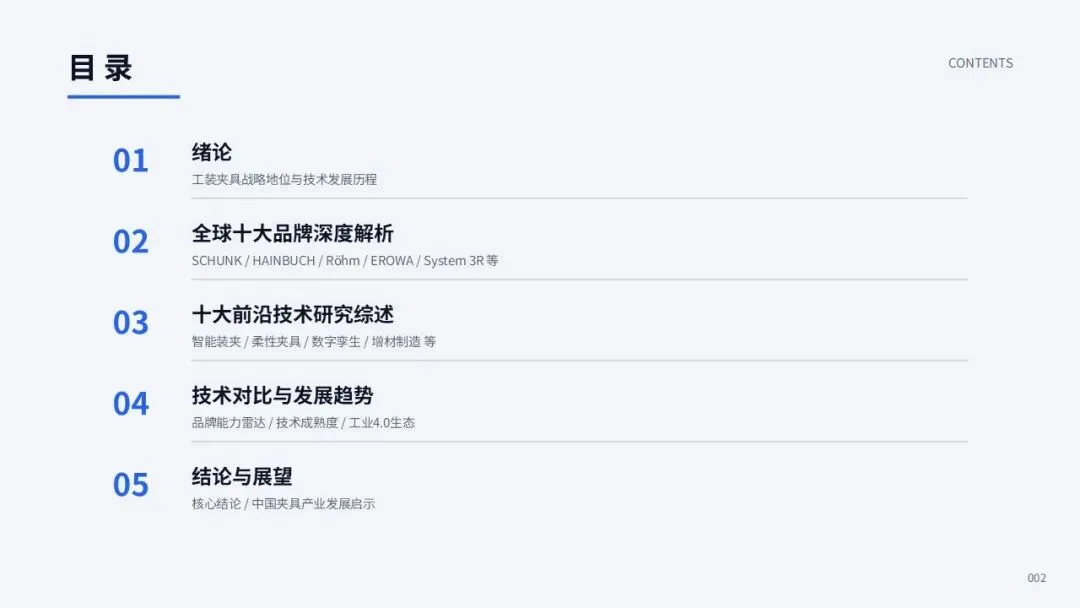
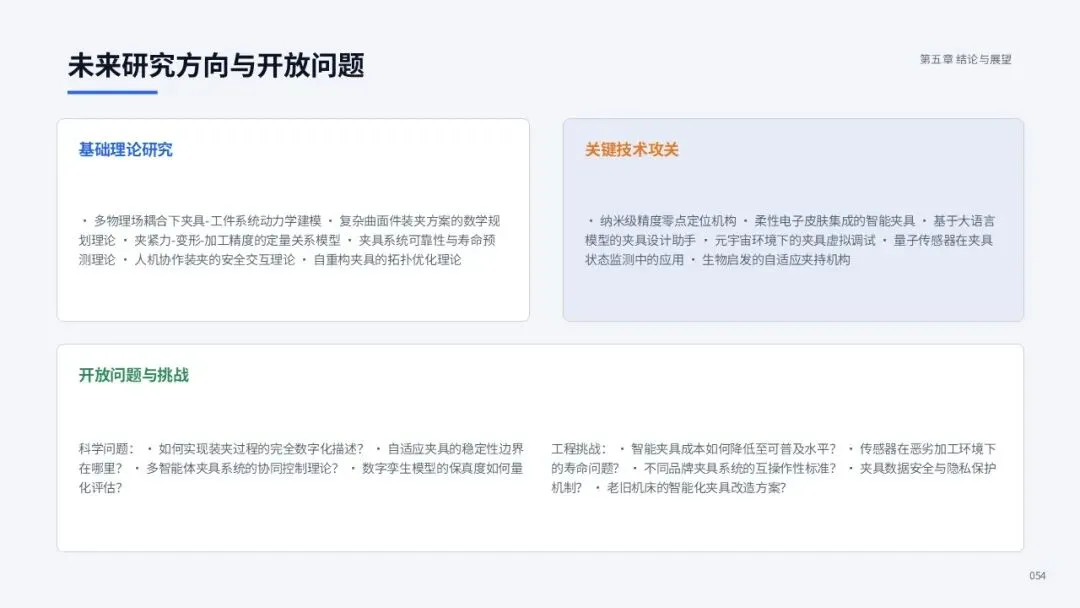
本文余下部分组织如下:第2章对全球工装夹具十大品牌进行深度解析;第3章综述十大前沿技术方向的研究进展;第4章进行品牌技术能力对比与技术成熟度评估;第5章总结全文并展望未来发展方向。全文共插入30幅技术插图,引用国内外学术论文与行业报告共计80余篇。
2全球工装夹具十大品牌公司深度解析
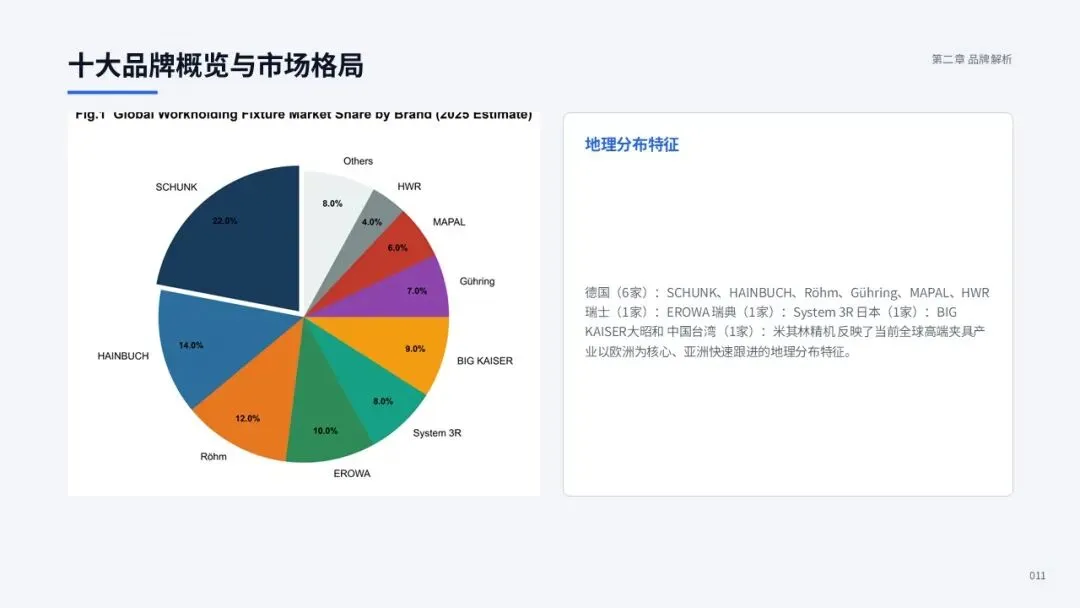
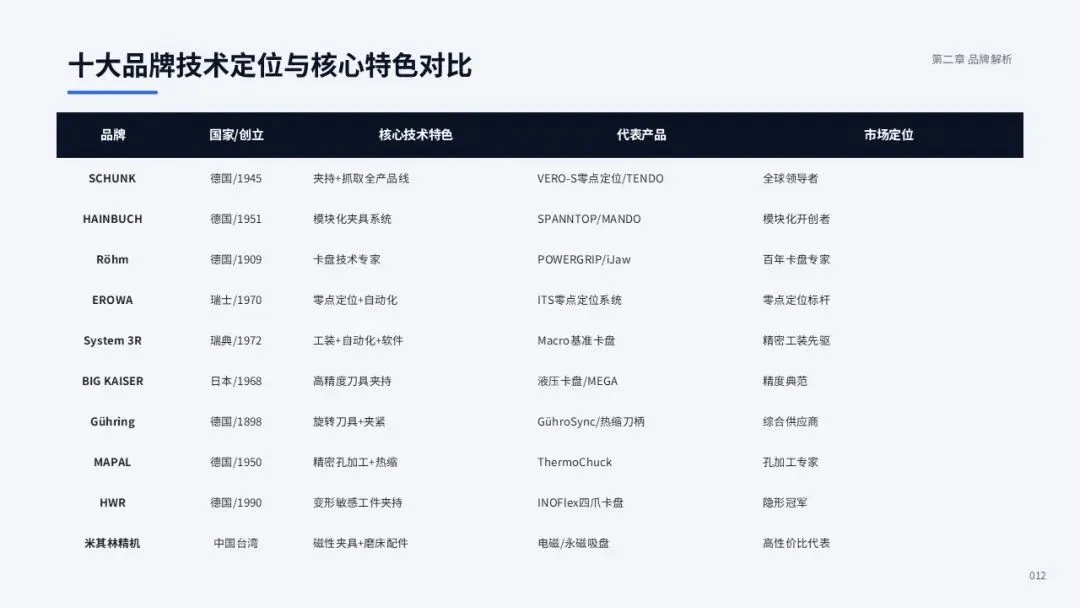
本章选取全球工装夹具领域最具影响力的十家企业进行深度解析。选取标准综合考虑了以下维度:全球市场份额、技术创新能力、产品覆盖广度、行业应用深度以及在高端制造领域的品牌认可度。这十家企业分别来自德国(6家)、瑞士(1家)、瑞典(1家)、日本(1家)和中国台湾(1家),反映了当前全球高端夹具产业以欧洲为核心、亚洲快速跟进的地理分布特征。
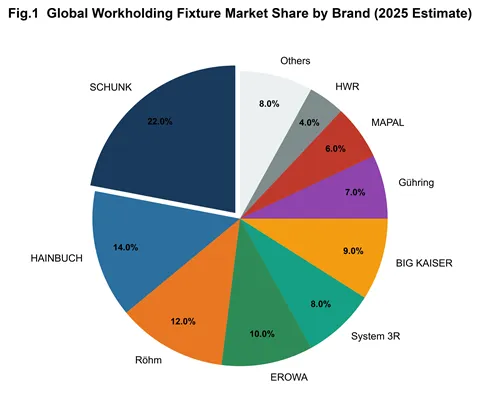
图2全球工装夹具市场份额品牌分布(2025年估算)
2.1德国SCHUNK雄克——夹持技术与抓取系统全球领导者
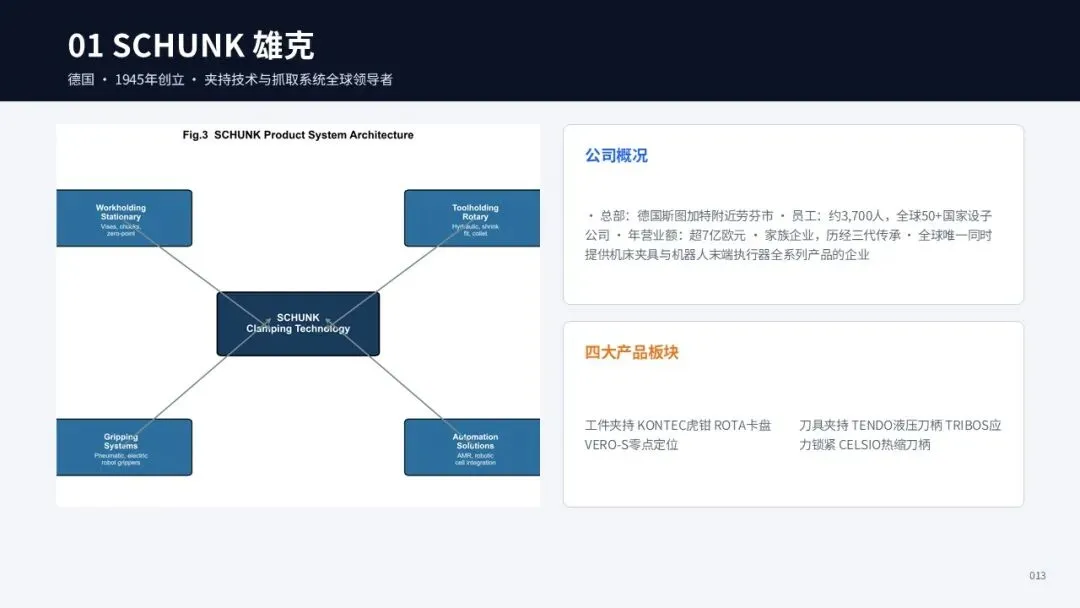
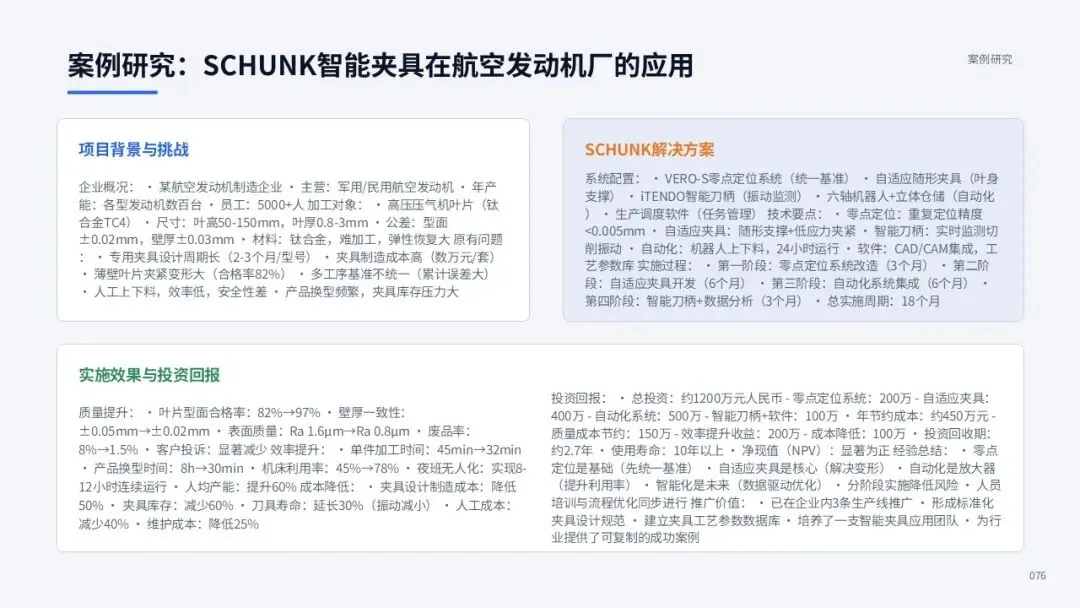
SCHUNK GmbH and Co. KG成立于1945年,总部位于德国斯图加特附近的劳芬市(Lauffen am Neckar),是全球夹持技术(Clamping Technology)与抓取系统(Gripping Systems)领域无可争议的领导者。作为一家家族企业,SCHUNK历经三代传承,目前拥有约3700名员工,在全球50多个国家设有子公司与代表处,年营业额超过7亿欧元。SCHUNK的产品体系覆盖了从固定式工件夹持、旋转式刀具夹持、机器人抓取到自动化系统集成的完整技术链条,是全球唯一能够同时提供机床夹具与机器人末端执行器全系列产品的企业。
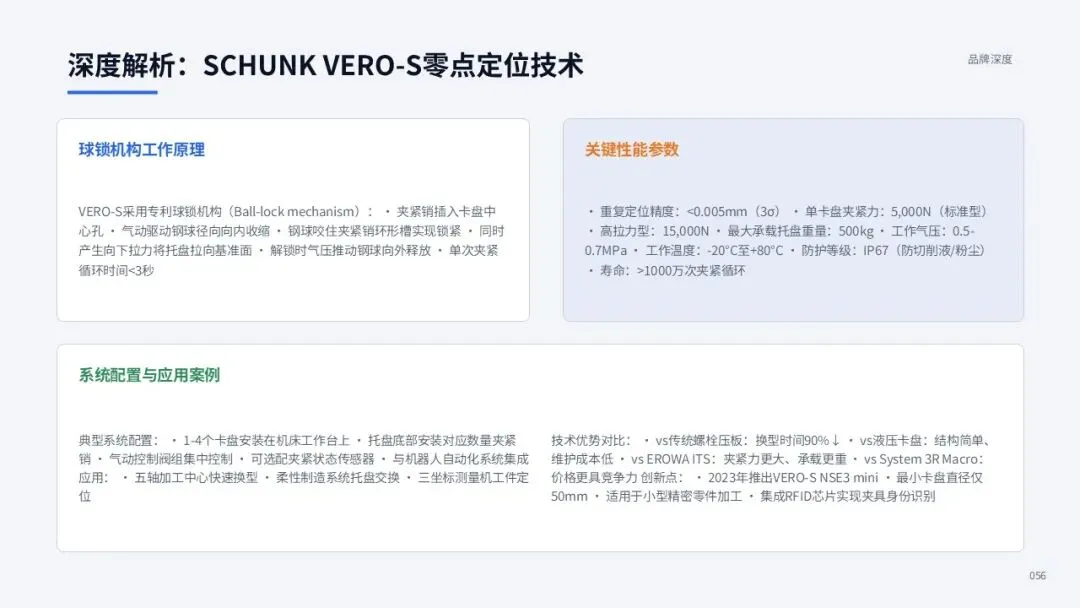
在工件夹持领域,SCHUNK的核心产品包括KONTEC系列虎钳、ROTA系列卡盘、VERO-S系列零点定位系统以及THW系列动力卡盘。其中,VERO-S零点定位系统采用专利的球锁机构,单次夹紧力可达5000牛顿,重复定位精度优于0.005毫米,已成为全球柔性制造单元的标准配置。2025年汉诺威欧洲机床展(EMO 2025)上,SCHUNK推出了全新的ROTA THW3 2+2动力卡盘,该产品采用中心补偿式工件夹紧原理,能够自适应圆形、方形及异形工件的几何偏差,配合专利密封系统与快速换爪机构,将维护周期延长至传统产品的三倍以上。同期发布的KONTEC KSC-5X五轴中心虎钳则通过加高基爪与独特的夹紧面几何设计,为五轴加工中的复杂工件提供了更高的刚性与更优的刀具可达性。
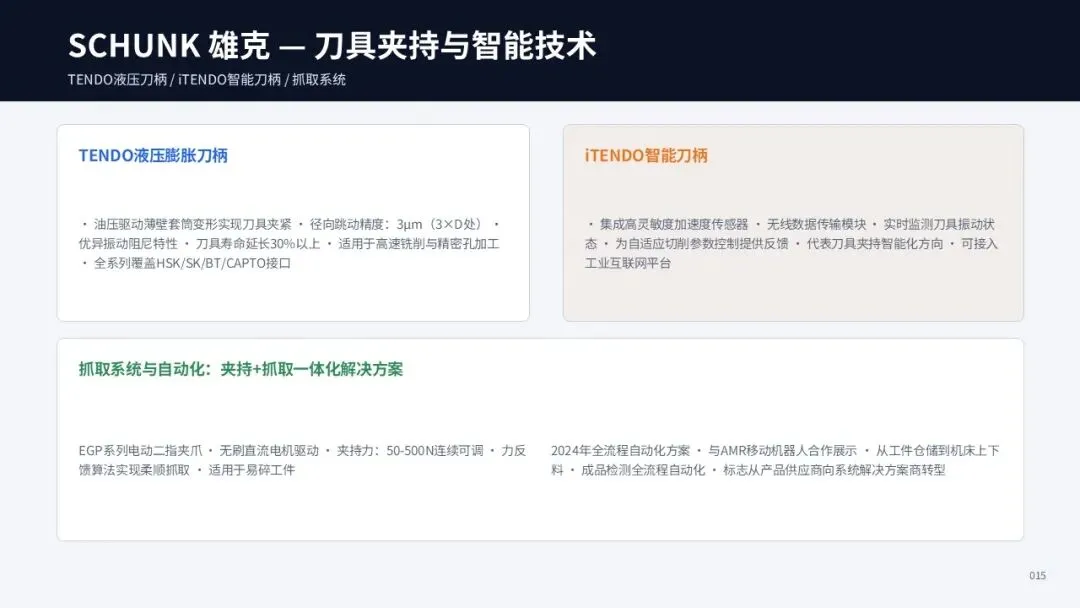
在刀具夹持领域,SCHUNK的TENDO液压膨胀刀柄、TRIBOS应力锁紧刀柄与CELSIO热缩刀柄构成了三大技术平台。TENDO系列液压刀柄通过油压驱动薄壁套筒变形实现刀具夹紧,径向跳动精度可达3微米(3倍D处),同时具备优异的振动阻尼特性,可将刀具寿命延长30%以上。SCHUNK的智能夹持技术同样走在行业前列,其iTENDO智能刀柄集成了高灵敏度加速度传感器与无线数据传输模块,能够在加工过程中实时监测刀具振动状态,为自适应切削参数控制提供关键反馈信号。
在抓取系统与自动化领域,SCHUNK的产品涵盖二指平动夹爪、三指定心夹爪、旋转气缸、力力矩传感器以及完整的机器人协作应用套件。其EGP系列电动二指夹爪采用无刷直流电机驱动,夹持力可在50至500牛顿范围内连续调节,配合力反馈算法可实现对易碎工件的柔顺抓取。SCHUNK近年来大力推动夹持加抓取一体化解决方案,将机床夹具与机器人末端执行器通过统一的接口标准与控制平台整合,为自动化上下料、柔性装配等应用场景提供一站式系统集成服务。2024年,SCHUNK与移动机器人(AMR)厂商合作展示了从工件仓储、机床上下料到成品检测的全流程自动化装夹解决方案,标志着夹具企业正从单一产品供应商向制造系统解决方案提供商转型。
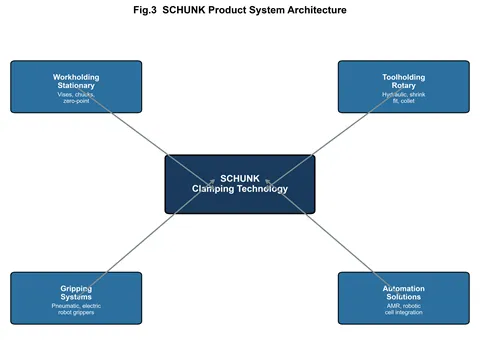
图3SCHUNK产品体系四大板块架构图
2.2德国HAINBUCH瀚柏格——模块化夹具系统的开创者
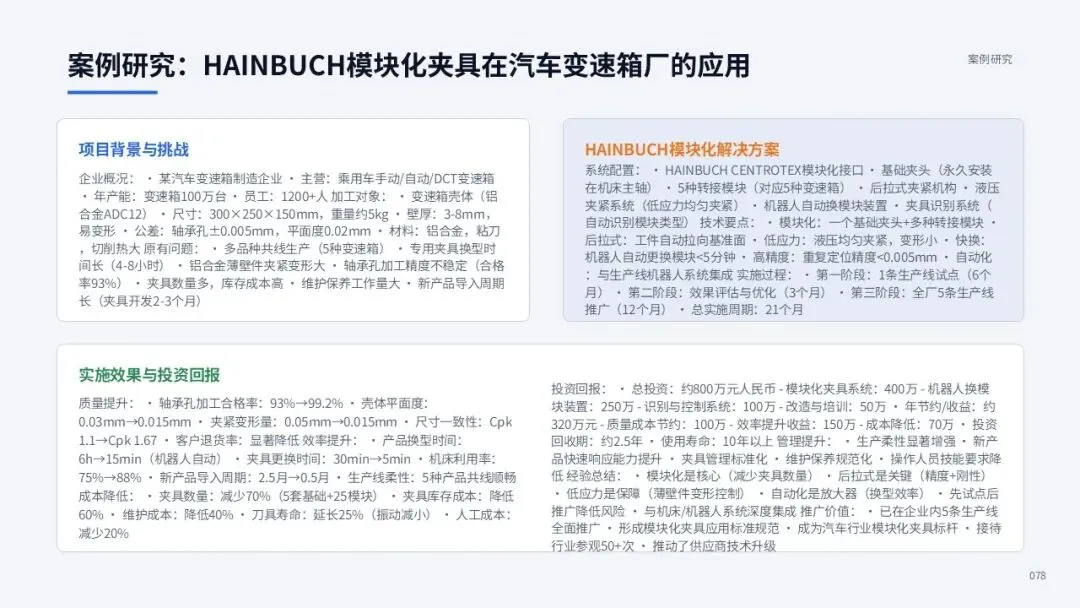
HAINBUCH GmbH成立于1951年,总部位于德国南部的Spaichingen市,是全球模块化夹具系统(Modular Clamping System)的开创者与技术领导者。与SCHUNK的全产品线策略不同,HAINBUCH始终专注于车削、铣削与磨削加工中的工件夹持技术,以一个基础夹具、多种接口模块的核心理念重新定义了柔性装夹的技术范式。公司目前拥有约600名员工,产品出口至全球60多个国家,在汽车制造、航空航天、医疗器械与精密机械等高端制造领域享有极高的品牌声誉。
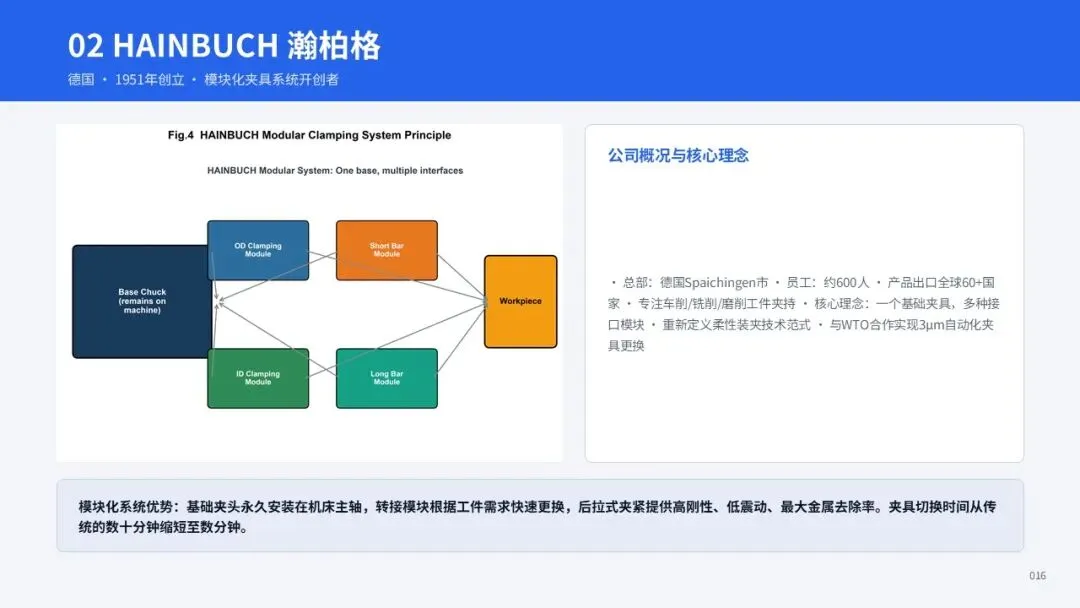
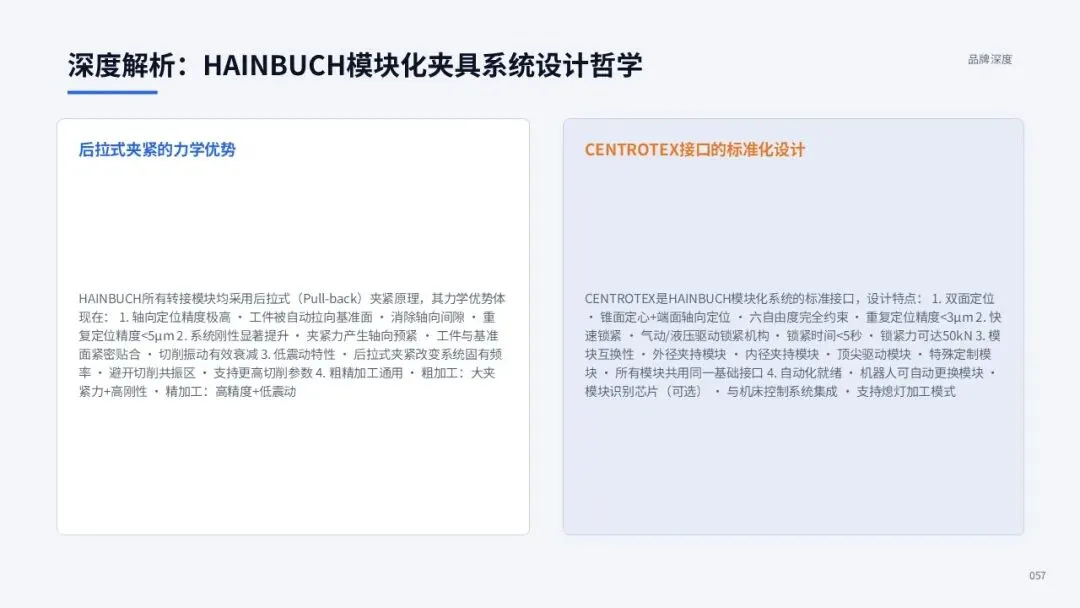
HAINBUCH模块化系统的核心创新在于将夹具分解为基础夹头(Base Chuck)与可更换的转接模块(Adapter Module)两个层级。基础夹头永久安装在机床主轴上,提供动力输入与精密基准;转接模块则根据工件的几何特征与工艺需求进行选择,包括外径夹持模块、内径夹持模块、短料加工模块、长棒料加工模块等十余种类型。这种设计使得用户无需更换整个夹具,仅通过更换转接模块即可在数分钟内完成不同工件之间的装夹切换,大幅降低了夹具库存成本与设备停机时间。更重要的是,所有转接模块均采用后拉式(Pull-back)夹紧原理,工件在夹紧过程中被自动拉向基准面,从而获得极高的轴向定位精度与系统刚性。
HAINBUCH的核心产品包括SPANNTOP系列车床夹头、MANDO系列膨胀心轴、CENTROTEX系列接口系统以及FIXTURE系列模块化夹具。其中,SPANNTOP NOVA系列高性能夹头采用创新的三段式弹性夹头设计,夹持范围比传统夹头扩大约30%,同时保持了小于5微米的重复定位精度。MANDO系列膨胀心轴则通过液压或机械方式驱动薄壁套筒均匀膨胀,实现对工件内孔的无损伤高精度夹持,特别适用于薄壁套筒类零件的精密加工。HAINBUCH在智能化方面的探索同样值得关注。其与WTO公司合作完成的自动化夹具更换项目实现了3微米级的工件公差控制,通过机器人自动更换转接模块,将传统需要人工干预的夹具切换过程完全自动化,为熄灯加工(Lights-out Manufacturing)提供了关键技术支撑。
HAINBUCH的技术哲学可以概括为以不变应万变——通过标准化的基础接口与多样化的功能模块,在系统刚性与柔性之间实现了精妙的平衡。这一理念深刻影响了全球夹具行业的产品设计方向,使得模块化成为当代高端夹具的标配特征。在当前多品种小批量生产模式日益普及的背景下,HAINBUCH的模块化系统展现出越来越强的技术生命力与市场竞争力。
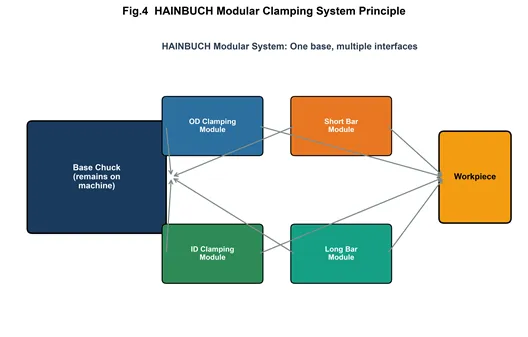
图4HAINBUCH模块化夹具系统原理图
2.3德国Röhm罗姆——百年卡盘技术专家
Röhm GmbH成立于1909年,总部位于德国巴登-符腾堡州的Sontheim an der Brenz市,是全球历史最悠久的夹持技术专业企业之一。公司由Heinrich Röhm创立,最初以钻夹头(Drill Chuck)为核心产品,1929年发明了世界上第一台无键钻夹头(Keyless Drill Chuck),这一发明彻底改变了手持式电动工具的刀具夹紧方式,至今仍是全球电钻产品的标准配置。经过百余年发展,Röhm已从单一的钻夹头制造商成长为覆盖车床卡盘、动力卡盘、刀具夹持、机床附件等全系列夹持技术产品的综合性企业,目前拥有约1000名员工,在全球设有60多个子公司与代表处。
Röhm的产品体系以卡盘技术为核心,涵盖手动卡盘、动力卡盘、前置式卡盘、特殊卡盘四大类。其DURO-M系列手动四爪卡盘采用全钢本体设计,配合优化的质量分布与惯性矩参数,特别适用于手动车床的精密加工。在动力卡盘领域,Röhm的POWERGRIP系列大通孔动力卡盘是近年来的旗舰产品。该系列卡盘采用大通孔设计(最大通孔直径可达140毫米),特别适合棒料加工应用;同时具备宽广的转速适用范围与极高的夹紧力,能够满足从轻型铝合金到高强度合金钢的多样化加工需求。POWERGRIP系列采用标准化的连接尺寸,可通过短锥或定心法兰与各类机床主轴连接,实现了Röhm不同产品线之间的技术统一与互换。
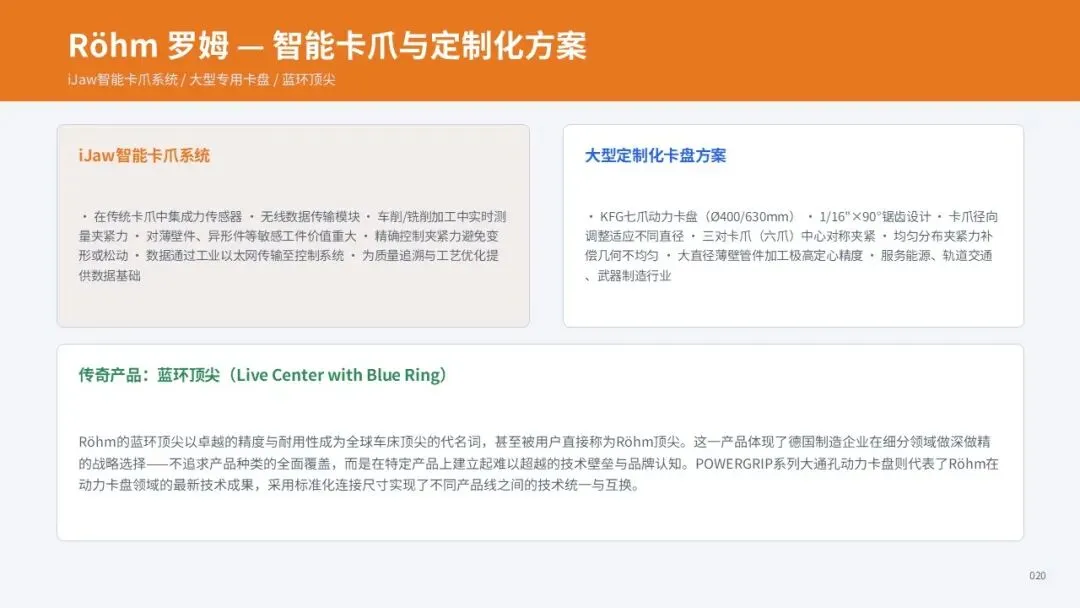
Röhm在智能夹持领域的代表性产品是iJaw智能卡爪系统。该系统在传统卡爪中集成了力传感器与无线数据传输模块,能够在车削与铣削加工过程中实时测量夹紧力的变化。这一功能对于薄壁件、异形件等对夹紧力敏感的工件具有重要价值——操作者可以通过实时监测数据精确控制夹紧力,避免因夹紧力过大导致工件变形或夹紧力过小导致工件松动。iJaw系统的测量数据可通过工业以太网传输至机床控制系统或上位机,为加工过程的质量追溯与工艺优化提供数据基础。
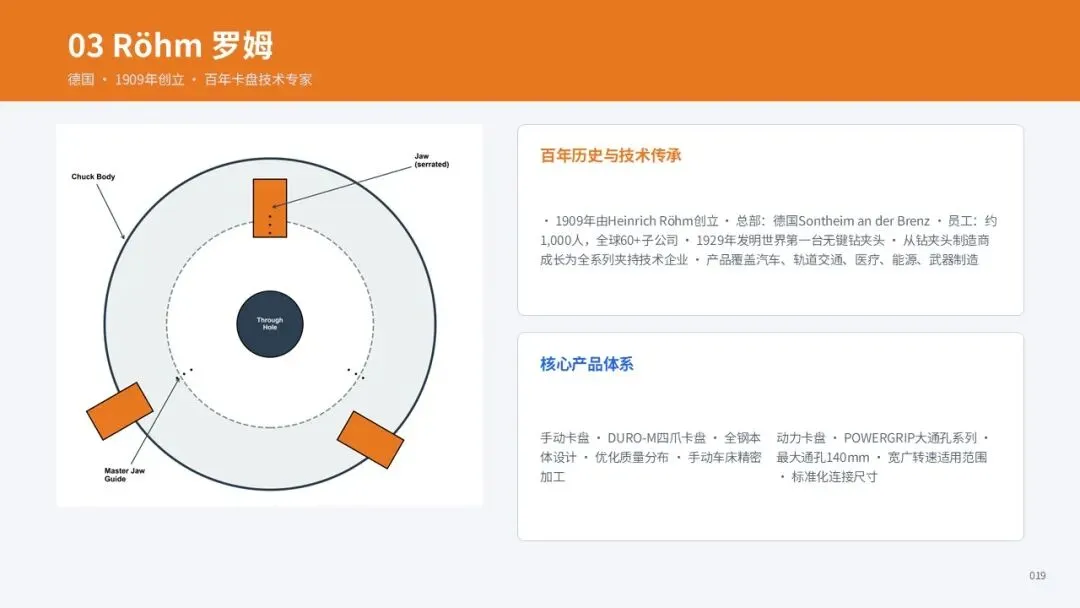
在定制化解决方案方面,Röhm为能源、轨道交通、武器制造等特殊行业提供了大量大型专用卡盘产品。例如,为某大型管道加工企业开发的七爪KFG动力卡盘(直径400毫米与630毫米两种规格)采用1/16英寸乘90度锯齿设计,卡爪可沿径向调整以适应不同工件直径;三对卡爪(共六爪)中心对称地夹紧工件,能够均匀分布夹紧力并补偿工件的几何不均匀性,在大直径薄壁管件的加工中实现了极高的定心精度与同轴度。Röhm的蓝环顶尖(Live Center with Blue Ring)更是成为行业传奇,该产品以其卓越的精度与耐用性成为全球车床顶尖的代名词,甚至被用户直接称为Röhm顶尖。
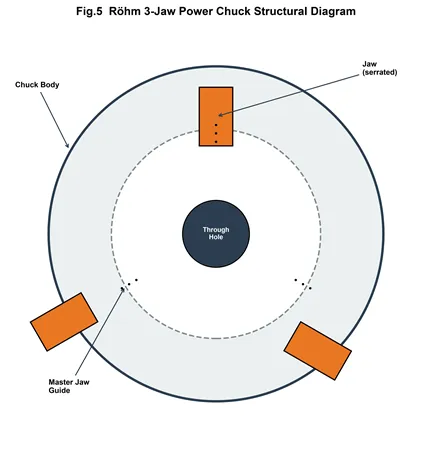
图5Röhm三爪动力卡盘结构示意图
2.4瑞士EROWA爱路华——零点定位系统的全球标杆
EROWA AG成立于1970年,总部位于瑞士布格多夫(Burgdorf),是全球零点定位夹紧系统(Zero-Point Clamping System)与制造自动化领域的标杆企业。EROWA的名称来源于其创始理念——电子控制的工具与夹具制造机器人,这一命名本身就昭示了公司将夹持技术与自动化深度融合的发展方向。经过五十余年发展,EROWA已成为全球精密模具制造、电火花加工与五轴铣削领域不可或缺的夹具供应商,其ITS(Integrated Tooling System)零点定位系统更是成为行业事实标准。
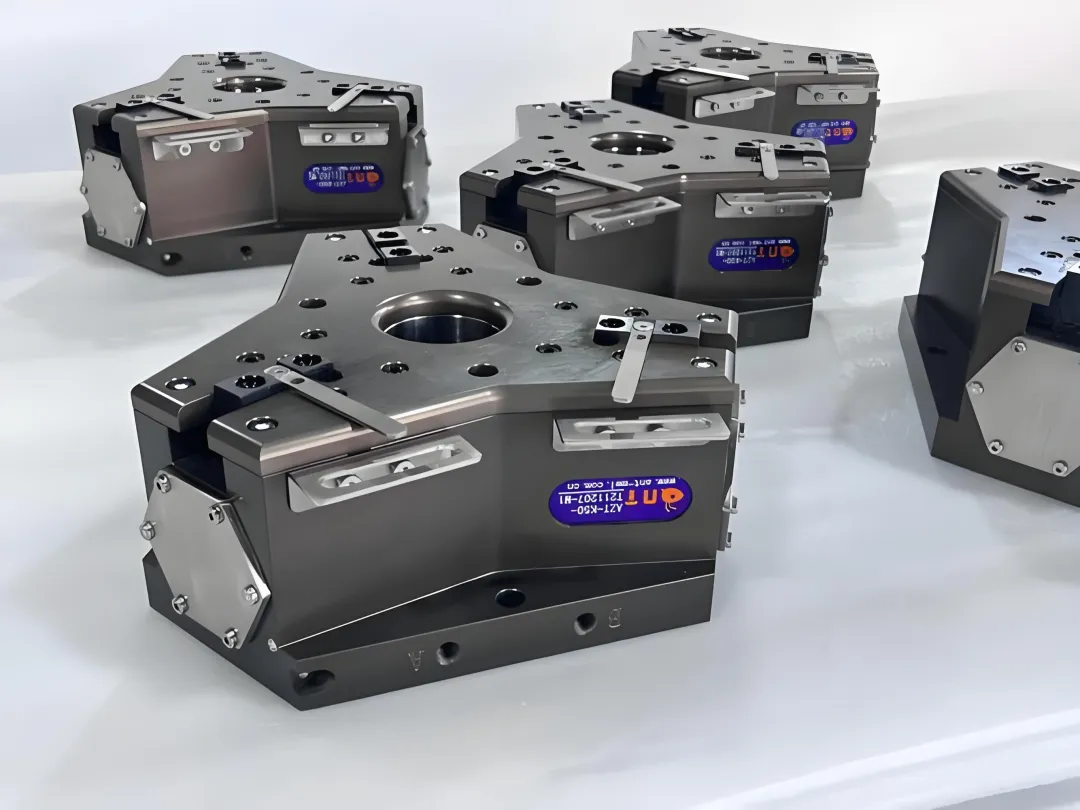
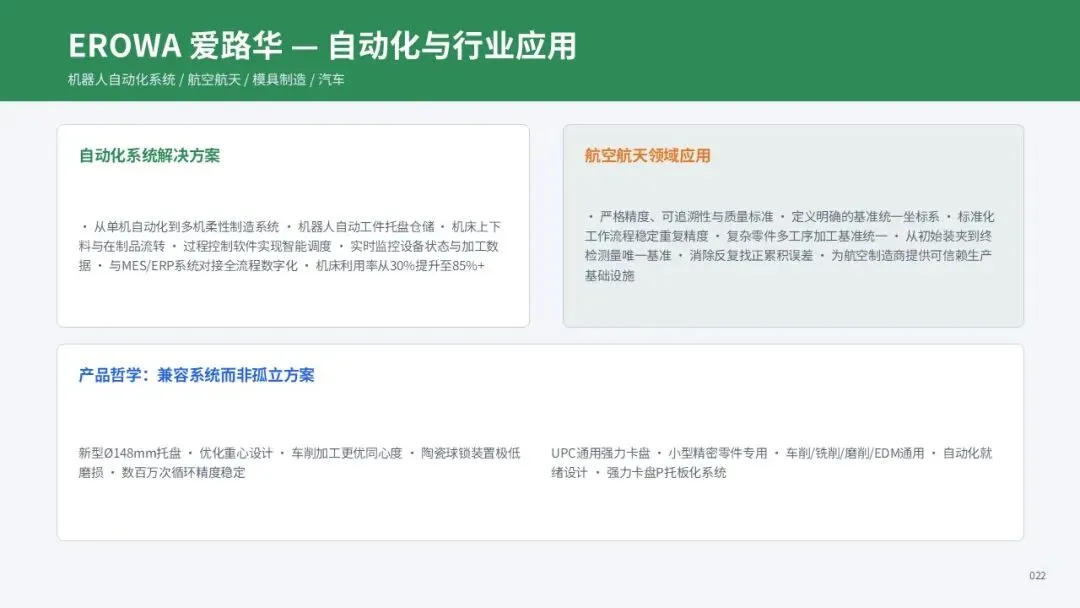
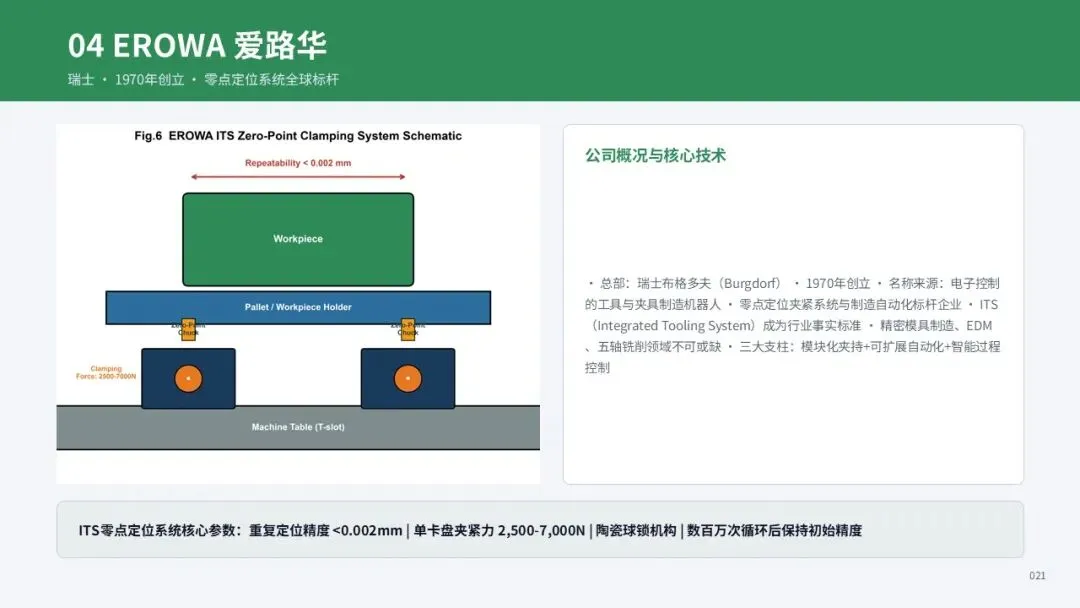
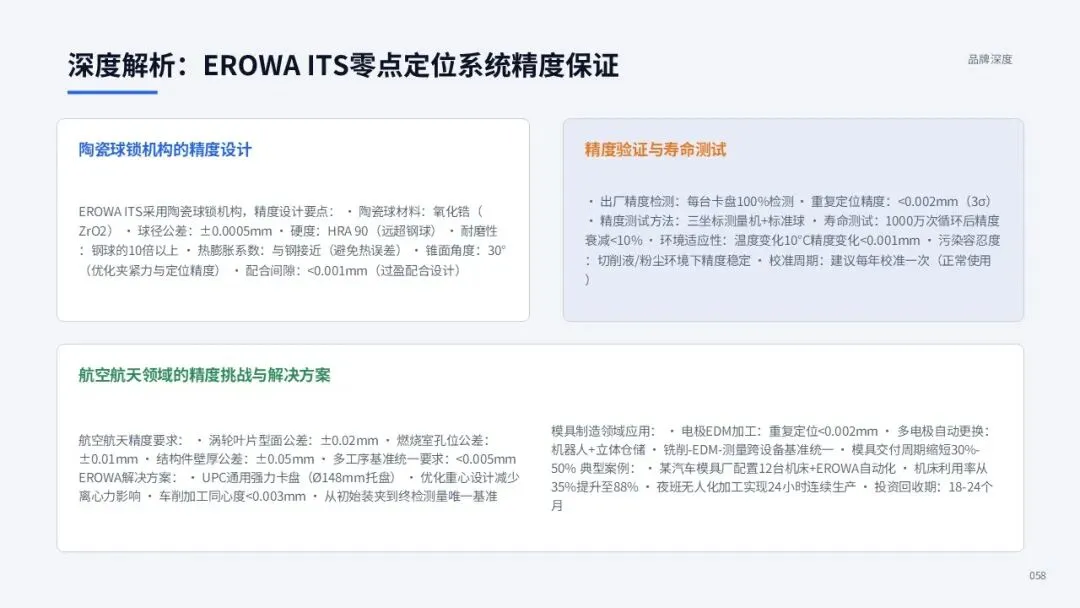
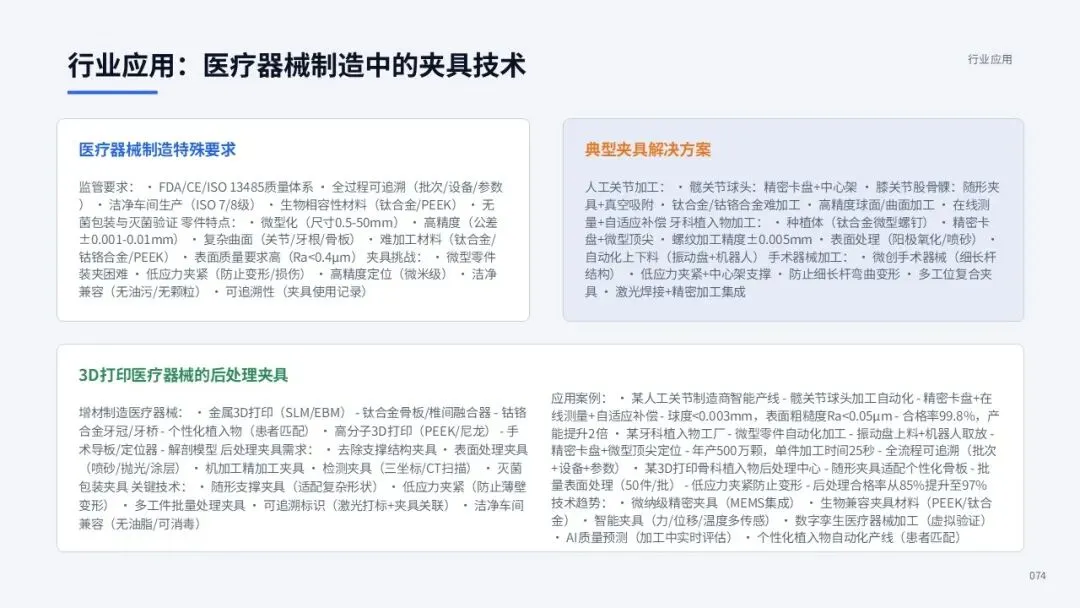
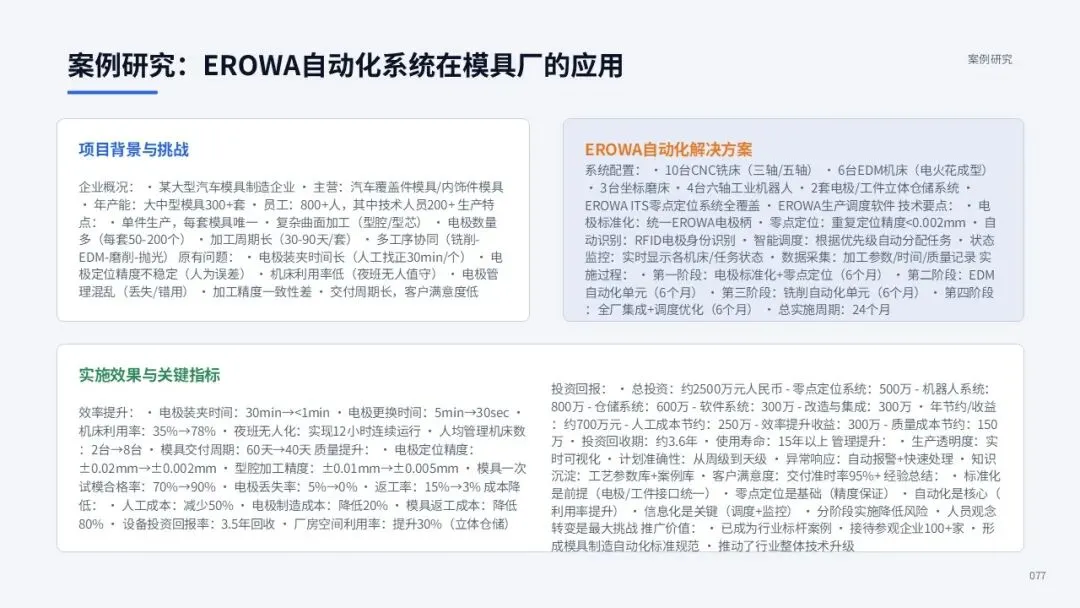
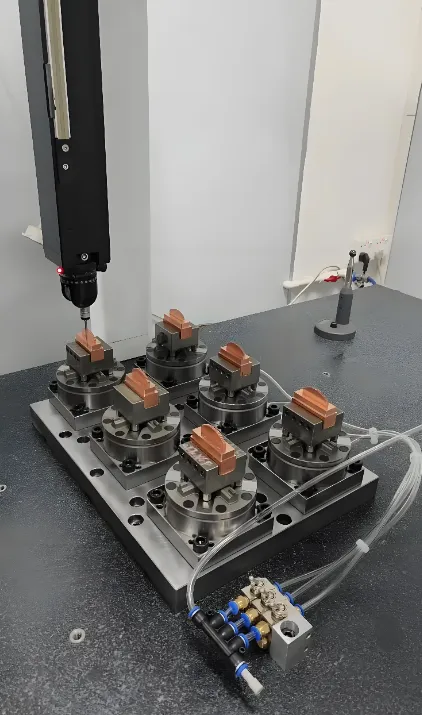
EROWA ITS零点定位系统的核心原理是通过陶瓷球锁机构实现托盘(Pallet)与机床工作台之间的快速、高精度连接。系统的重复定位精度优于0.002毫米,单卡盘夹紧力根据尺寸规格在2500至7000牛顿之间可调。这一精度水平意味着工件在从初始装夹、多工序加工到最终检测的整个生产流程中,可以始终保持唯一的坐标系基准,彻底消除了传统夹具反复找正带来的累积误差。在电火花加工领域,EROWA系统的应用尤为广泛——电极与工件均通过统一的托盘接口装夹,使得电极的更换与工件的转序可以在不停机的状态下由机器人自动完成,极大地提高了EDM设备的利用率。
EROWA的产品体系围绕模块化夹持技术、可扩展自动化与智能过程控制三大支柱构建。在夹持技术层面,除了经典的ITS零点定位系统外,EROWA还提供了适用于车削加工的强力卡盘P(Power Chuck P)系列、适用于小型精密零件的UPC(Universal Power Chuck)系列以及适用于大型工件的重型零点定位系统。其中,新型直径148毫米托盘通过优化重心设计,在车削加工中实现了更优的同心度表现;陶瓷球锁装置则以极低的磨损率与极高的稳定性著称,在数百万次夹紧循环后仍能保持初始精度。
在自动化领域,EROWA提供了从单机自动化到多机柔性制造系统的完整解决方案。其机器人系统可实现工件托盘的自动仓储、机床上下料与在制品流转,配合EROWA的过程控制软件可实现生产任务的智能调度与设备状态的实时监控。EROWA的自动化方案特别适用于航空航天领域的复杂零件加工——在严格的精度、可追溯性与质量标准要求下,EROWA系统通过定义明确的基准、标准化的工作流程与稳定的重复精度,为航空制造商提供了可信赖的生产基础设施。EROWA近年来强调兼容系统而非孤立方案的产品哲学,致力于将夹持、自动化与数字过程控制整合为一个整体系统,使用户无论是单件生产还是小批量制造都能获得稳定的工艺过程与高重复精度的投资回报。
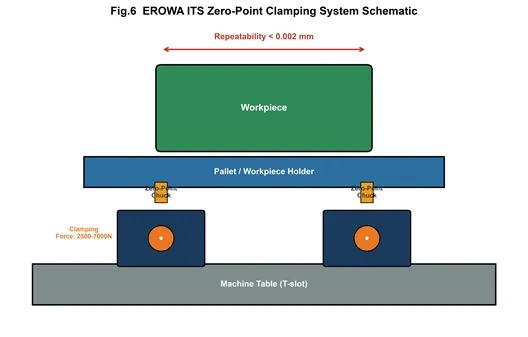
图6EROWA ITS零点定位夹紧系统示意图
2.5瑞典System 3R——精密工装与自动化系统先驱
System 3R International AB成立于1972年,总部位于瑞典斯德哥尔摩,是全球精密工装(Precision Tooling)与制造自动化领域的先驱企业。与EROWA类似,System 3R同样以零点定位系统起家,但其产品策略更加强调工装、自动化与软件的三位一体解决方案,尤其在模具制造与电火花加工领域拥有深厚的技术积累与广泛的用户基础。System 3R目前是全球精密制造领域最重要的夹具与自动化供应商之一,其产品在欧洲、亚洲与北美市场均占有重要份额。
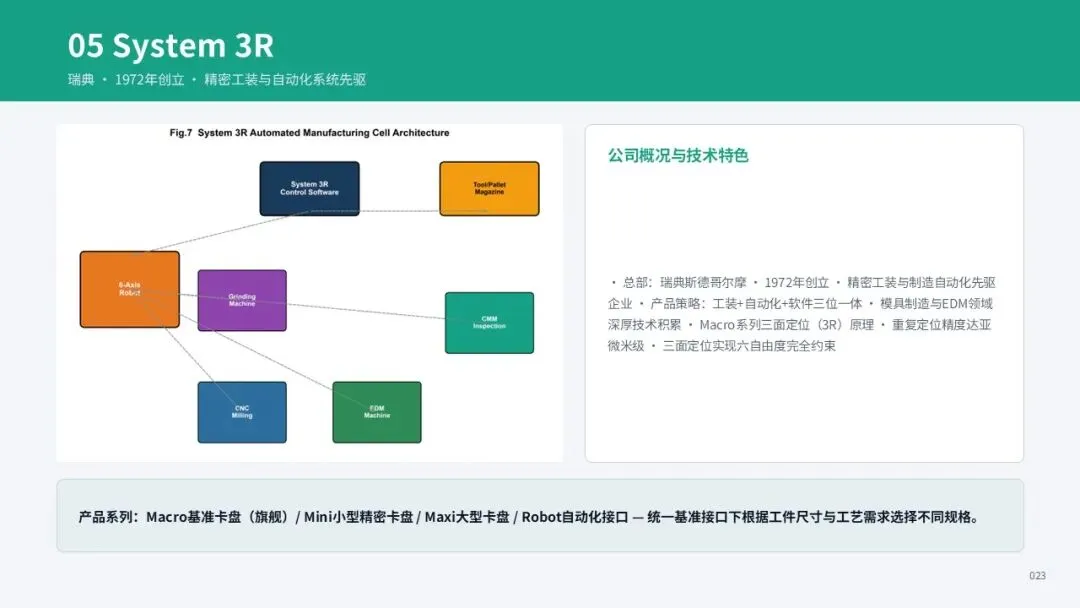
System 3R的核心工装产品包括Macro系列基准卡盘、Mini系列小型精密卡盘、Maxi系列大型卡盘以及Robot系列自动化接口。Macro系列作为System 3R的旗舰产品,采用三面定位(3R)原理——通过三个互相垂直的定位面实现托盘的六自由度完全约束,配合精密研磨的接触表面与机械锁紧机构,系统重复定位精度可达亚微米级。Macro系统的模块化设计使得用户可以在统一的基准接口下,根据工件尺寸与工艺需求选择不同规格的卡盘与托盘,从而实现从电极到大型模具镶件的全范围覆盖。Mini系列则针对微型精密零件加工场景优化,卡盘直径仅为数十毫米,特别适用于钟表、医疗器械与微电子等领域的微细加工。
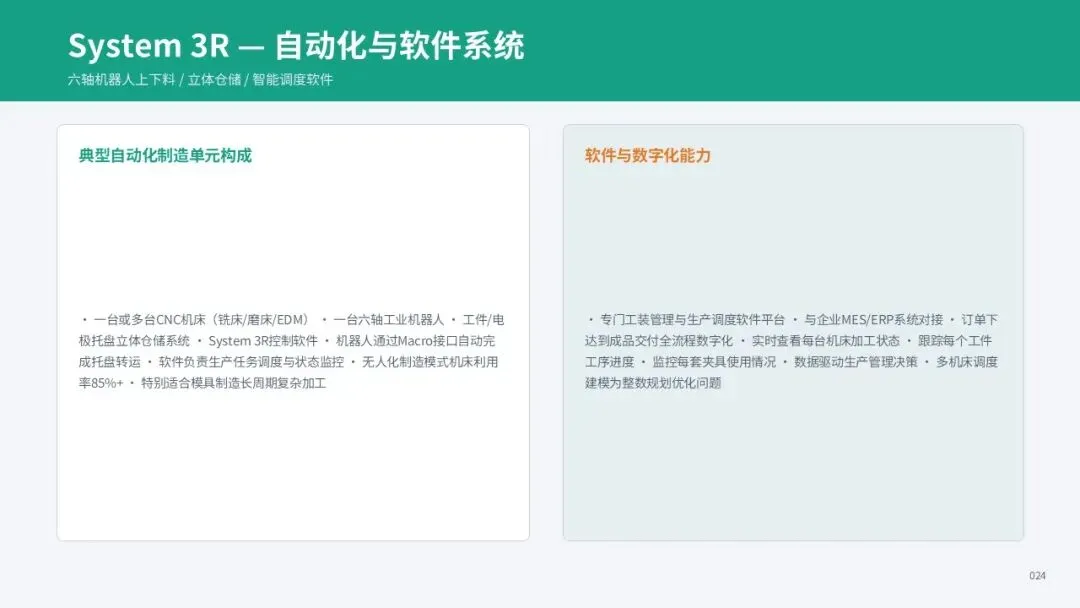
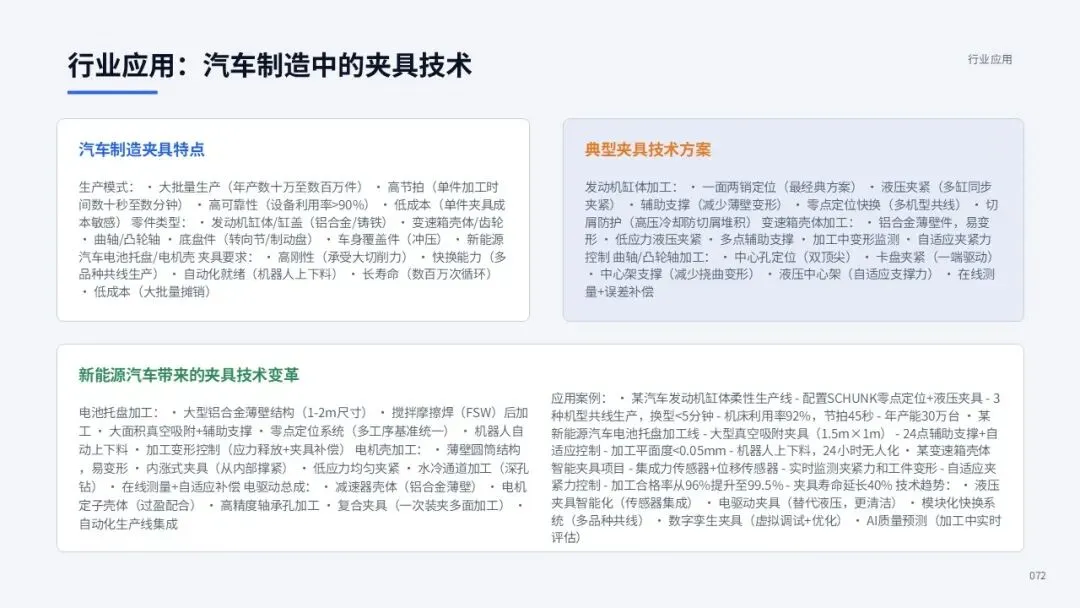
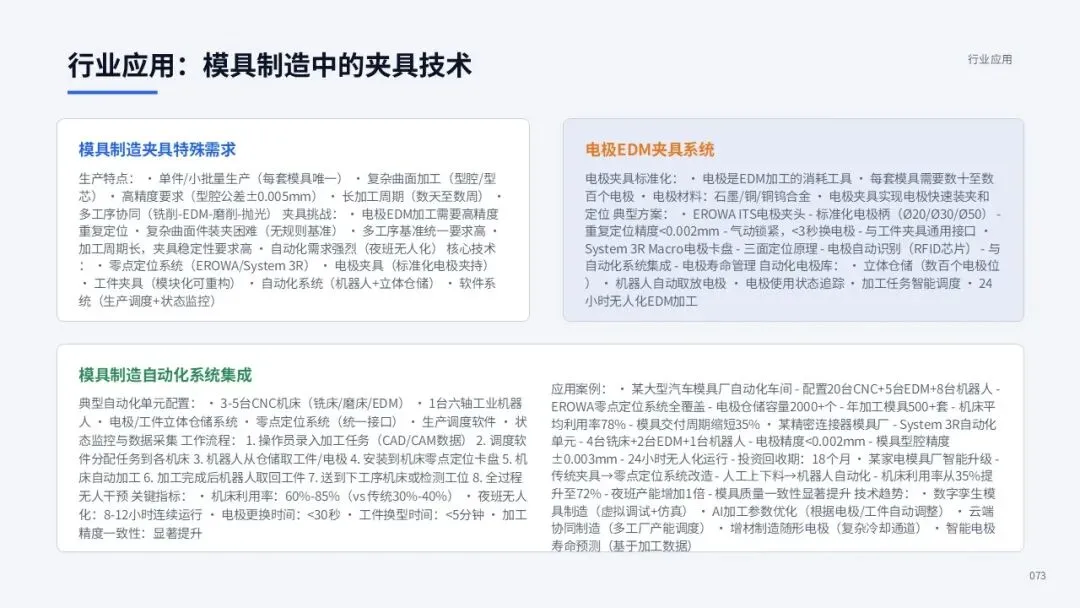
System 3R在自动化领域的布局最为完整。其自动化解决方案涵盖了六轴机器人上下料、工件托盘立体仓储、多机床柔性制造单元以及配套的控制软件系统。一个典型的System 3R自动化制造单元由一台或多台CNC机床(铣床、磨床、EDM等)、一台六轴机器人、一个工件/电极托盘仓储系统以及System 3R的控制软件组成。机器人通过统一的Macro接口自动完成托盘在仓储与机床之间的转运,软件系统则负责生产任务调度、机床状态监控与加工数据采集。这种无人化制造模式可以将机床利用率从传统的30%至40%提升至85%以上,尤其适合模具制造等加工周期长、工序复杂的应用场景。
在软件与数字化方面,System 3R开发了专门用于工装管理与生产调度的软件平台。该平台可以与企业的MES、ERP系统对接,实现从订单下达到成品交付的全流程数字化管理。用户可以通过软件界面实时查看每台机床的加工状态、每个工件的工序进度以及每套夹具的使用情况,为生产管理决策提供数据驱动的支持。System 3R的技术路线代表了夹具行业从硬件供应商向系统解决方案提供商转型的重要方向——未来的夹具企业不仅要提供精密的机械装置,还要具备整合机器人、仓储、软件与数据服务的综合能力。在当前全球制造业向智能化、柔性化转型的大背景下,System 3R的工装加自动化加软件模式展现出强劲的增长潜力与技术延展性。
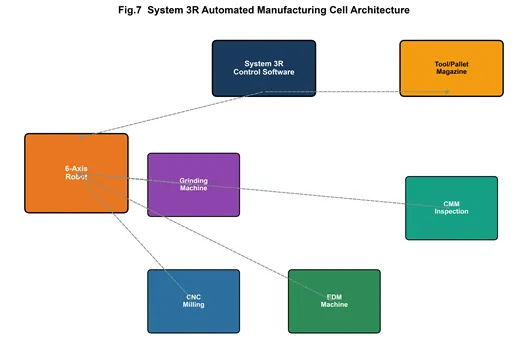
图7System 3R自动化制造单元架构图
2.6日本BIG KAISER大昭和——高精度刀具夹持与液压卡盘技术典范
BIG DAISHOWA株式会社(大昭和精机)成立于1968年,总部位于日本大阪,是全球高精度刀具夹持系统与机床附件领域的领军企业。BIG KAISER是其在欧美市场的品牌名称,由日本BIG DAISHOWA与瑞士KAISER公司于1990年代合资成立,目前已成为BIG DAISHOWA集团旗下负责全球高端市场的核心品牌。BIG KAISER的产品以极致的精度、可靠性与工艺创新著称,在模具制造、航空航天、医疗器械与精密机械加工领域拥有极高的品牌认可度,尤其在液压刀柄与高精度镗刀领域堪称行业标杆。
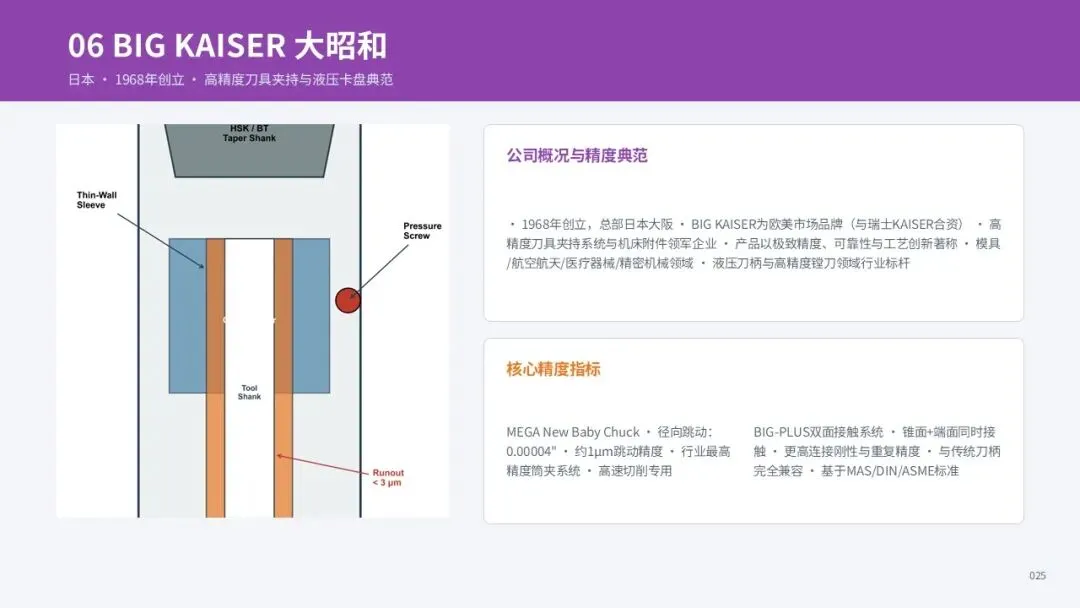
BIG KAISER的核心产品体系包括液压卡盘(Hydraulic Chucks)、热缩刀柄(Shrink Fit Chucks)、筒夹刀柄(Collet Chucks)、面铣刀盘(Face Mill Arbors)以及高精度镗刀系统(Boring Tools)。其中,液压卡盘是BIG KAISER最具代表性的技术产品。与传统的机械夹紧方式不同,液压卡盘通过向封闭油腔中施加压力,驱动薄壁套筒产生均匀的弹性变形,从而实现对刀具柄部的高精度夹紧。BIG KAISER液压卡盘采用整体套筒结构(Integral Sleeve Construction),相较于传统的O型圈密封两件式结构,具有更长的使用寿命、免维护特性以及更高的刚性。其短悬伸设计与双压力点结构进一步提升了系统的刚性与阻尼特性,在高速铣削与精密孔加工中表现尤为出色。
BIG KAISER的MEGA系列筒夹刀柄是另一款标志性产品。MEGA New Baby Chuck系列可实现0.00004英寸(约1微米)的径向跳动精度,是目前行业内精度最高的多功能筒夹系统之一。该系列产品专为高速切削设计,经过精密动平衡校正,在高达数万转每分钟的转速下仍能保持稳定的夹紧性能。MEGA Micro Chuck系列则配备了全球最小的筒夹系统,可深入狭窄空间进行微细加工,特别适用于医疗器械与电子元器件的精密制造。BIG KAISER的MEGA Double Power Chuck系列则面向高刚性立铣加工场景,通过增强的夹紧力与刚性设计,满足了大切深、大进给粗加工的需求。
在接口标准方面,BIG KAISER是BIG-PLUS双面接触系统的发明者与推广者。BIG-PLUS系统基于MAS 403、DIN 69871与ASME B5.50-1994等7:24锥度标准,通过同时接触锥面与端面实现了更高的连接刚性与重复精度。这一系统与传统刀柄完全兼容,用户无需更换机床主轴即可享受双面接触带来的性能提升。BIG CAPTO系统则是BIG KAISER基于ISO 26623-1标准开发的另一款高性能接口,在车铣复合加工中心中得到广泛应用。BIG KAISER的技术路线体现了日本制造企业对精度与细节的极致追求——每一款产品都经过严格的质量控制与工艺验证,确保在最苛刻的加工条件下仍能保持稳定的性能表现。
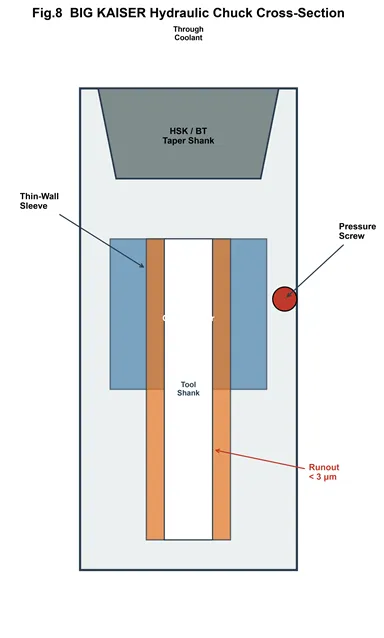
图8BIG KAISER液压卡盘剖面图
2.7德国Gühring钴领——旋转精密刀具与夹紧系统综合供应商
Gühring KG成立于1898年,总部位于德国阿尔布施塔特-埃宾根(Albstadt-Ebingen),是全球领先的旋转精密刀具制造商之一,同时也是夹紧系统领域的重要参与者。作为一家拥有超过125年历史的家族企业,Gühring从最初的钻头制造商发展成为覆盖切削刀具、刀具夹持、刀具管理与服务的全链条供应商,目前拥有约7000名员工,在全球49个国家设有70多个生产基地,年营业额超过7亿欧元。Gühring的夹紧系统产品虽然在其整体业务中占比不及切削刀具,但凭借与刀具产品的协同优势,在车削、铣削与螺纹加工领域占有重要市场地位。
Gühring的夹紧系统核心产品包括GühroSync同步攻丝夹头、热缩刀柄(Shrink Fit Tool Holders)、液压刀柄、ER筒夹刀柄以及各类特殊用途刀柄。GühroSync同步攻丝夹头是Gühring在夹紧领域的代表性创新产品。该产品融合了液压夹紧与同步补偿技术,能够精确补偿机床主轴在攻丝过程中的螺距误差,从而显著提高螺纹加工精度并延长丝锥寿命。传统的刚性攻丝方式完全依赖机床的同步控制精度,而GühroSync夹头通过内置的微量轴向补偿机构(通常为正负0.5毫米范围内),可以吸收机床同步误差,确保丝锥按照自身螺距精确进给。这一技术在深螺纹攻丝、难加工材料攻丝以及高精度螺纹加工中具有显著优势。
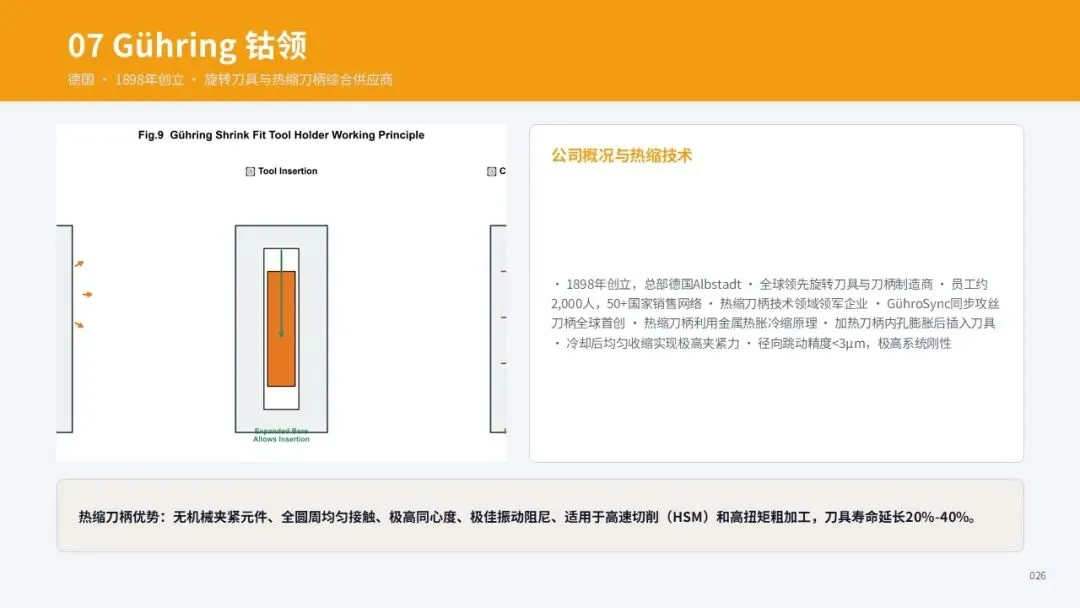
在热缩刀柄领域,Gühring提供了完整的产品系列,包括标准型、细长型、端面给油型等多种规格。热缩刀柄利用金属材料的热胀冷缩原理实现刀具夹紧——通过感应加热器将刀柄内孔加热至300至400摄氏度使其膨胀,插入刀具后冷却收缩,从而产生极高的径向夹紧力。Gühring热缩刀柄的径向跳动精度可达3微米以下,同时具备极高的刚性与动平衡品质,在高速铣削与硬材料加工中表现优异。Gühring还提供了配套的热缩设备,形成了从刀柄到加热设备的完整解决方案。Gühring的可换头铣刀系统(Interchangeable Head Milling Cutter)则是另一项创新——该系统由切削头与夹紧刀柄组成,切削头可在数秒内更换,同时具备轴向与径向可调功能以及极高的夹紧力,在保证加工精度的同时大幅降低了刀具成本。
Gühring的竞争优势在于其刀具与夹具的协同设计能力。作为一家同时生产切削刀具与夹紧系统的企业,Gühring能够从整个切削系统的角度优化产品性能——例如,针对特定的刀具直径与加工工艺,设计匹配的刀柄接口与夹紧方式,从而实现刀具寿命、加工精度与表面质量的整体最优。Gühring在全球设有超过200名专门从事机床首装配套(Erstausstattung)的工程师,为机床制造商提供工艺设计与机床验收的专业服务,这一深度的行业嵌入能力是许多单一夹具制造商所不具备的。
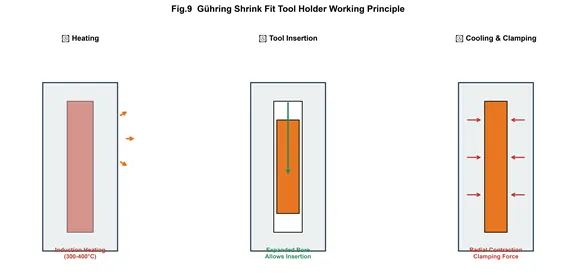
图9Gühring热缩刀柄工作原理三步图
2.8德国MAPAL玛帕——精密孔加工与热缩夹紧技术专家
MAPAL Dr. Kress KG成立于1950年,总部位于德国阿伦(Aalen),是全球精密孔加工刀具与夹紧系统领域的专业领导者。MAPAL由Dr. Georg Kress创立,最初以高精度铰刀为核心产品,经过七十余年发展,已成为覆盖镗刀、铰刀、铣刀、刀具夹持与刀具管理的综合性精密刀具供应商,在汽车发动机、航空航天、液压元件与精密机械等领域享有极高声誉。MAPAL的夹紧系统产品虽然种类相对集中,但在热缩夹紧与高精度刀柄领域拥有深厚的技术积累与独特的产品优势。
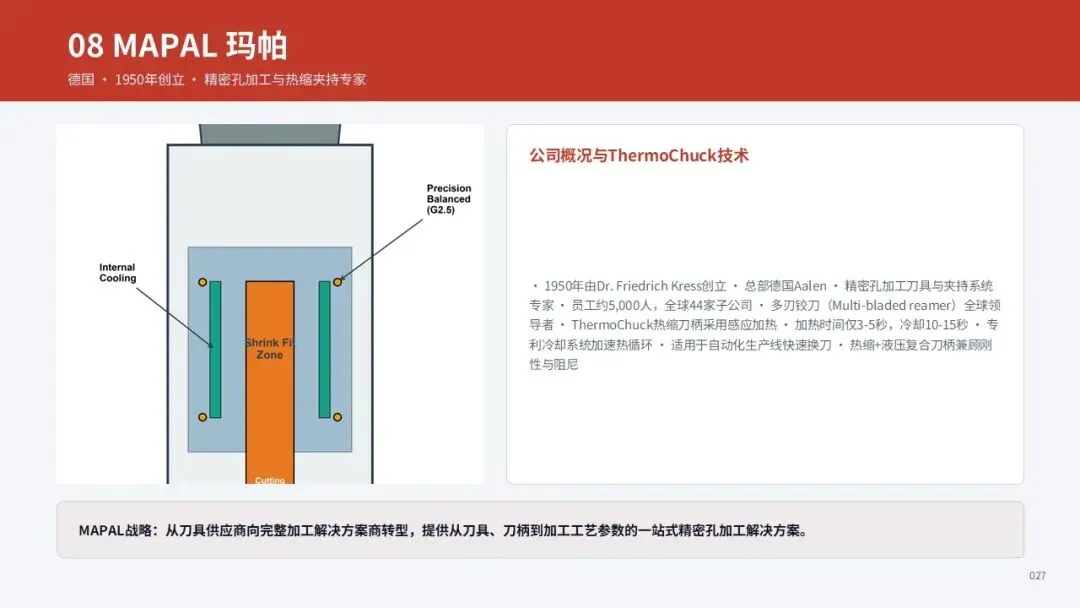
MAPAL的ThermoChuck系列热缩刀柄是其夹紧系统的旗舰产品。该系列产品采用高精度内孔研磨与特殊的热处理工艺,确保了极高的同轴度与重复定位精度。MAPAL ThermoChuck的径向跳动精度在3倍直径处可达3微米以下,重复定位精度同样优于3微米,这一精度水平在行业内处于领先地位。热缩刀柄通过感应加热使内孔膨胀,插入刀具后冷却收缩,从而产生均匀的径向夹紧力。与机械夹紧方式相比,热缩夹紧具有无间隙、高刚性、高动平衡品质等优势,特别适用于高速铣削、硬材料加工与高精度孔加工。MAPAL ThermoChuck系列经过标准精密动平衡校正,可直接用于高速加工而无需额外平衡调整。
MAPAL热缩刀柄的另一个重要特性是内置冷却通道设计。针对需要中心出水或端面给油的加工场景,MAPAL开发了带内部冷却通道的热缩刀柄,冷却液可以通过刀柄内部通道直达切削区域,有效改善了切削区的冷却与润滑条件。这一设计在深孔加工、难加工材料加工与高速加工中具有重要价值。MAPAL还提供了多种接口规格的热缩刀柄,包括HSK-A、HSK-C、SK、BT、CAPTO等主流标准,可适配全球各类机床主轴。
在精密孔加工领域,MAPAL的夹紧系统与其刀具产品形成了深度协同。MAPAL的高精度镗刀系统通常配备专用的刀柄接口,确保镗刀在主轴上的精确定位与刚性连接。例如,MAPAL的FineBore精镗系统通过独特的微调机构,可以实现微米级的镗孔直径调整,而这一精度的实现离不开高刚性、高精度的刀柄支撑。MAPAL还提供了刀具管理服务,包括刀具预设、刀具寿命管理与工艺优化,帮助用户实现刀具全生命周期的成本最优。MAPAL的技术路线体现了德国制造企业在细分领域做深做精的战略选择——不追求产品种类的全面覆盖,而是在精密孔加工与热缩夹紧这两个核心领域建立起难以超越的技术壁垒。
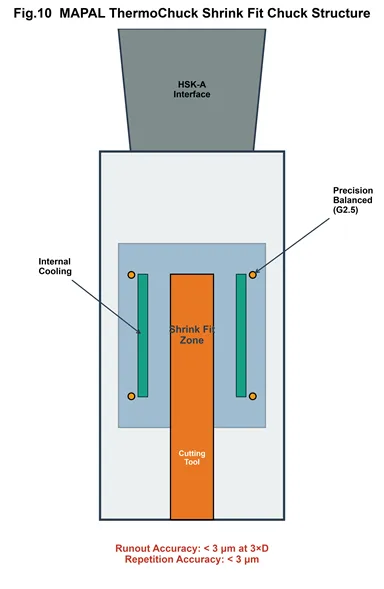
图10MAPAL ThermoChuck热缩刀柄结构图
2.9德国HWR——变形敏感工件柔性夹持技术专家
HWR Spanntechnik GmbH成立于1990年,总部位于德国巴登-符腾堡州,是全球变形敏感工件夹持技术领域的专业化企业。与前述历史悠久的大型企业不同,HWR是一家典型的德国隐形冠军(Hidden Champion)——企业规模不大,但在其专注的细分领域拥有全球领先的技术实力与市场份额。HWR专注于为薄壁件、异形件、精密件等对夹紧变形敏感的工件提供柔性夹持解决方案,在航空航天、新能源汽车、精密机械与医疗器械等领域拥有稳定的高端客户群体。2025年,HWR迎来了品牌成立35周年,持续以德国精工标准为航空与新能源行业提供柔性夹持全套解决方案。
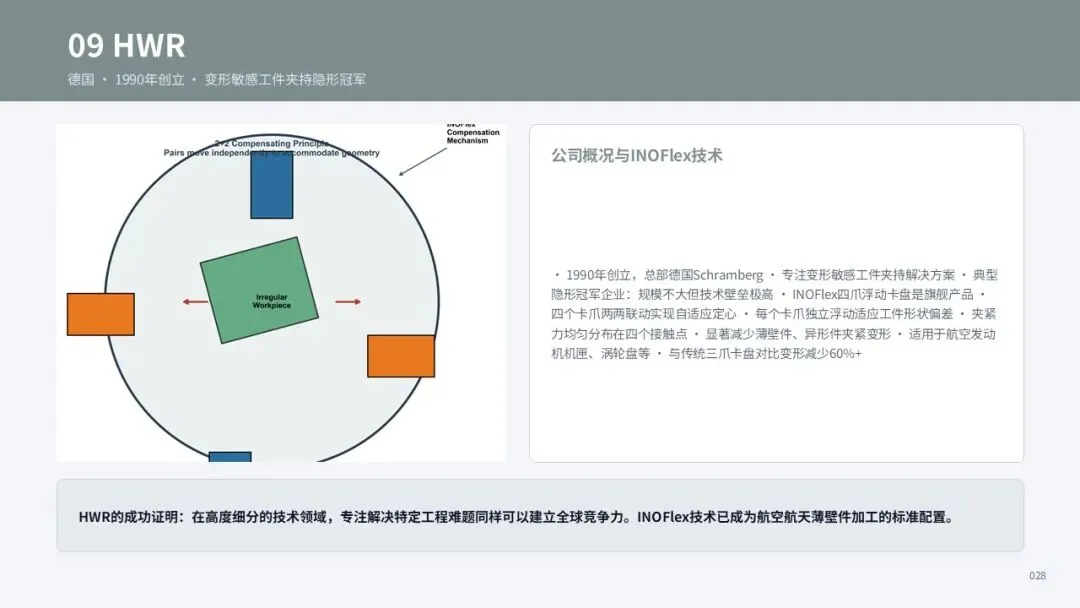
HWR的核心技术产品是INOFlex系列补偿四爪卡盘。该产品于2013年正式推出,是HWR在变形敏感工件夹持领域的标志性创新。传统的三爪自定心卡盘在夹持圆形或方形工件时,三个卡爪同步运动并强制工件定心,这对于刚性较好的工件是合适的,但对于薄壁件或几何精度不高的工件,强制定心会导致工件产生弹性变形,加工后松开夹具时变形回弹,从而造成加工误差。INOFlex四爪卡盘采用2+2补偿原理——两对卡爪分别独立运动,其中一对卡爪负责定心,另一对卡爪负责补偿工件的几何偏差。这种设计使得卡盘能够自适应圆形、方形、异形等各种几何形状的工件,在不产生过大夹紧变形的前提下实现稳定夹持,完美解决了圆、方、异形件过定位导致的报废问题。
HWR的VL系列轻量化卡盘是另一项重要产品。传统的动力卡盘通常采用铸铁或铸钢本体,质量较大,在高速旋转时产生较大的离心力与惯性矩,不仅限制了最高转速,还增加了主轴负载。VL系列卡盘通过优化结构设计与采用高强度铝合金材料,在保持足够刚性的前提下将卡盘质量降低了30%以上,同时降低了转动惯量,使得卡盘可以在更高的转速下稳定工作。轻量化卡盘对于车铣复合加工中心与高速车床具有特别重要的意义——在这些设备中,卡盘需要频繁地加速、减速与定位,较低的转动惯量直接转化为更高的加工效率与更低的能耗。
2022年,HWR对其卡盘产品进行了重要技术升级,推出了内置离心补偿功能的新一代卡盘。在高速旋转时,卡爪会受到离心力作用而产生径向向外的位移趋势,这会导致实际夹紧力下降,严重时可能造成工件松动。内置离心补偿机构通过在卡盘内部设置配重块或弹簧机构,在高速旋转时产生与离心力方向相反的补偿力,从而维持稳定的夹紧力。这一技术使得HWR卡盘在高达每分钟数千转的转速下仍能保持额定夹紧力,特别适用于高速车削与车铣复合加工。HWR的技术路线代表了夹具行业专业化、细分化的发展趋势——在大型企业追求全产品线覆盖的同时,中小型企业通过在特定细分领域的深度技术积累,同样能够建立起强大的竞争壁垒与品牌影响力。
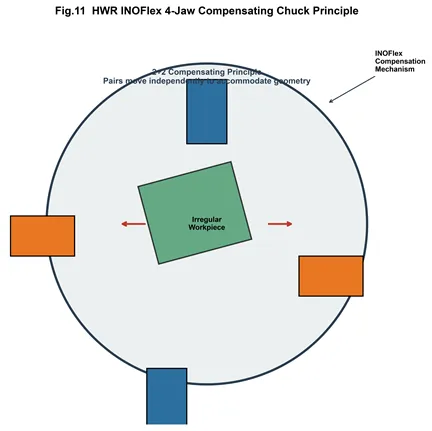
图11HWR INOFlex四爪补偿卡盘原理图
2.10中国台湾米其林精机——磁性夹具与磨床配件领域专家
米其林精机股份有限公司(Michelin Precision)成立于2000年代初,总部位于中国台湾,是亚洲地区磁性夹具与磨床配件领域的重要企业。米其林精机专注于磨床用磁性配件、精密夹具与机床附件的研发与制造,其产品以高性价比、稳定的质量与快速的交付能力在亚洲市场占有重要份额,并出口至全球超过60个国家和地区。米其林精机被业界誉为全球工装夹具第一品牌,这一评价虽然带有一定的行业宣传色彩,但也反映了其在磁性夹具细分领域的重要地位与广泛影响力。
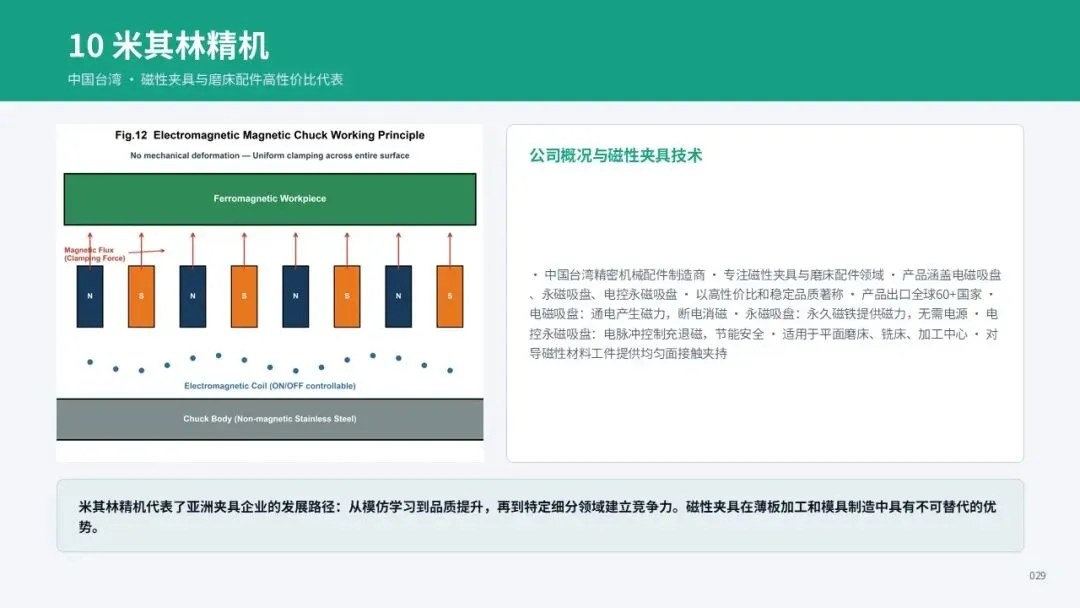
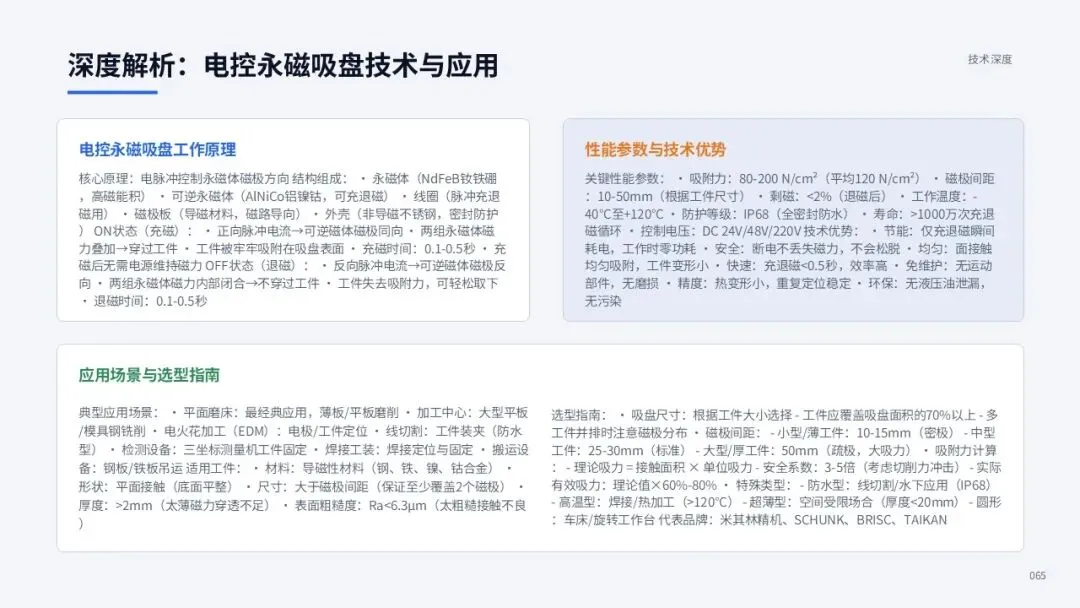
米其林精机的核心产品包括电磁吸盘(Electromagnetic Chuck)、永磁吸盘(Permanent Magnetic Chuck)、正弦磁台(Sine Plate)、精密虎钳、回转工作台以及各类磨床专用夹具。其中,磁性吸盘是米其林精机最具代表性的产品系列。磁性吸盘利用磁力吸附铁磁性工件,与传统的机械夹紧方式相比,具有装夹速度快、工件变形小、夹持面均匀等优势,特别适用于平面磨床、电火花加工机床与轻型铣削加工。米其林精机的电磁吸盘采用高导磁率材料与优化的磁路设计,可产生强大而均匀的吸附力,同时具备快速充退磁功能,工件的装夹与拆卸可在数秒内完成。其微调正弦磁台与磁性夹治具采用旋转微调把手设计,用户可以精确调整工件的角度与位置,满足斜面磨削、角度加工等特殊工艺需求。
永磁吸盘是米其林精机的另一款重要产品。与电磁吸盘需要持续通电才能维持磁力不同,永磁吸盘利用高性能永磁材料(如钕铁硼)产生磁力,夹紧状态下无需供电,因此不存在断电导致工件脱落的安全隐患,同时更加节能。永磁吸盘通过内部旋转机构控制磁路的通断——旋转180度即可实现磁力的开启与关闭,操作简便且可靠。米其林精机的永磁吸盘产品覆盖了从轻型到重型的全系列规格,可满足不同尺寸与重量工件的装夹需求。
在精密夹具领域,米其林精机提供了各类精密虎钳、压板组件与定位元件。其精密虎钳采用高刚性铸铁本体与精密研磨导轨,重复定位精度可达0.005毫米以下,适用于铣床、加工中心与磨床的精密装夹。米其林精机的产品策略与欧洲高端品牌形成了差异化竞争——欧洲品牌通常追求极致的精度与全面的功能,价格较高;而米其林精机则在保证核心性能指标的前提下,通过优化供应链与生产工艺提供更具竞争力的价格,特别适合对成本敏感但又需要可靠质量的中高端用户群体。米其林精机的发展历程反映了亚洲夹具企业从模仿追赶到自主创新的成长路径,也预示着全球夹具产业格局正在从欧洲单极主导向欧亚多极竞争的方向演变。
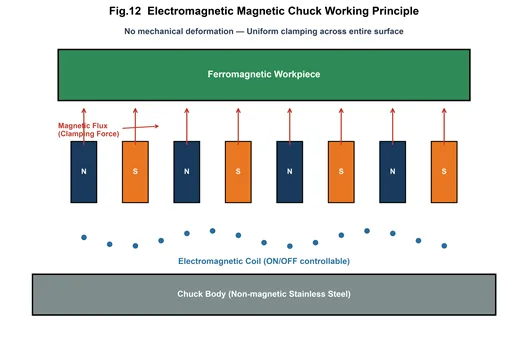
图12电磁吸盘工作原理结构图
3工装夹具前沿技术研究综述
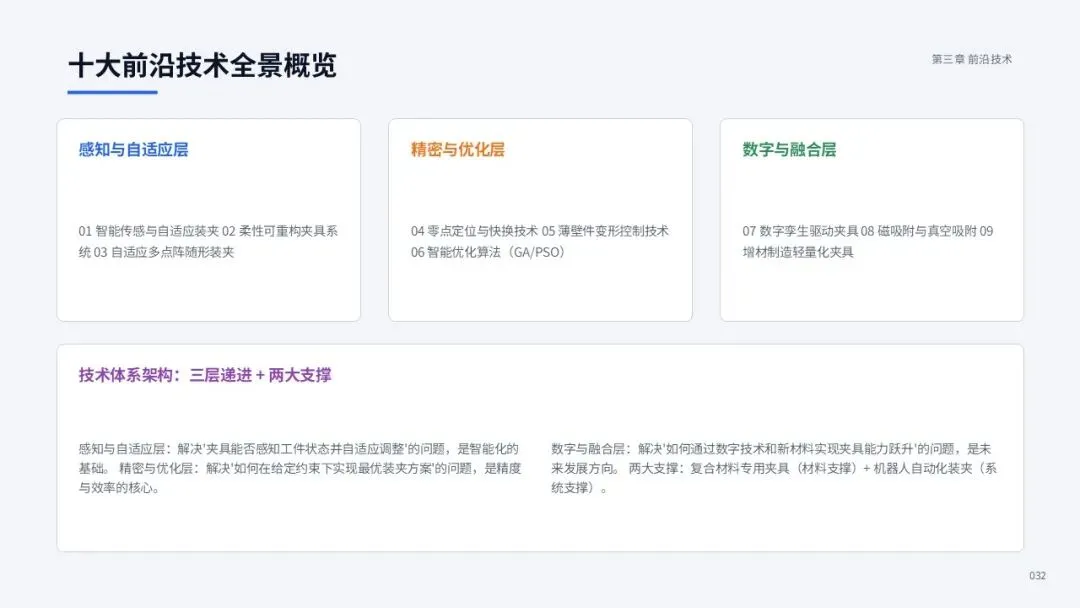
本章对工装夹具领域十大前沿技术方向的研究进展进行系统综述。这十个方向涵盖了从基础理论(夹具布局优化、变形控制)到关键技术(智能传感、自适应装夹)、从新型装夹原理(磁吸附、真空吸附)到系统集成(数字孪生、机器人自动化)的完整技术光谱。每个方向均从技术原理、研究方法、关键成果与工业应用四个维度展开分析。
3.1智能传感与自适应装夹技术
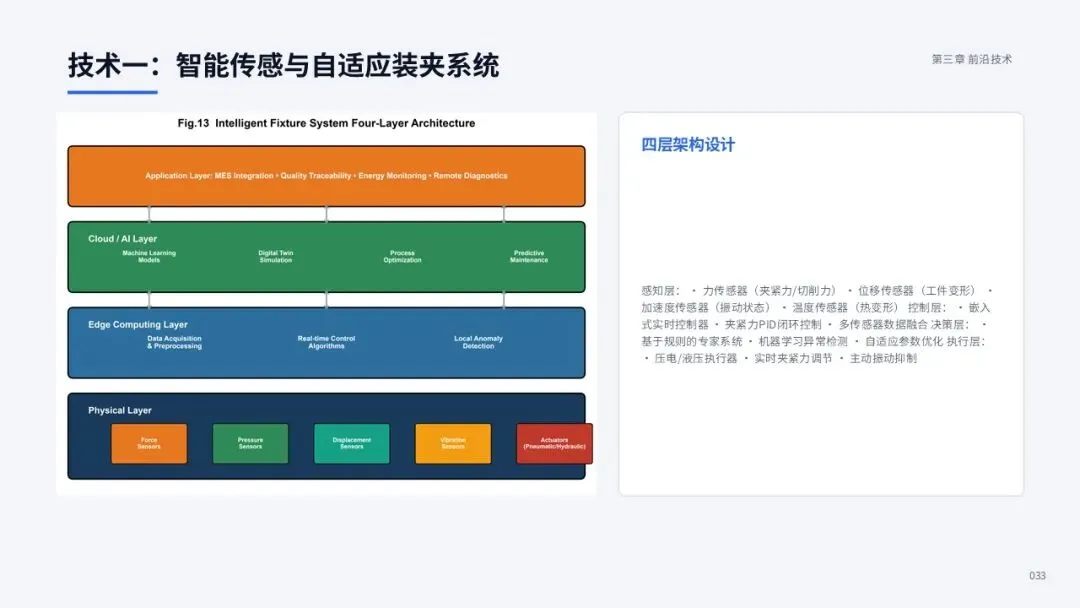
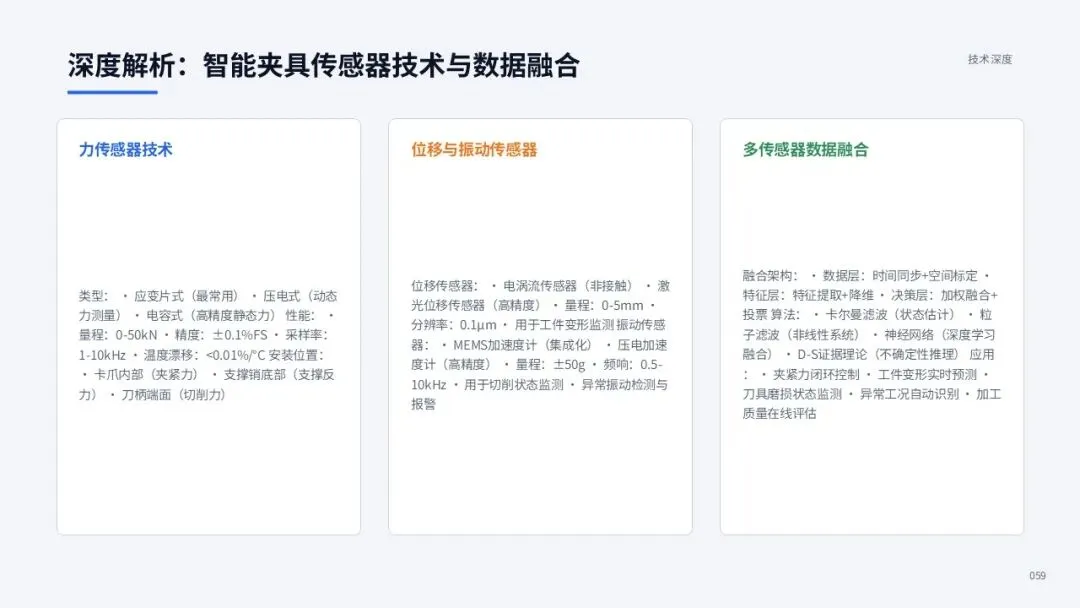
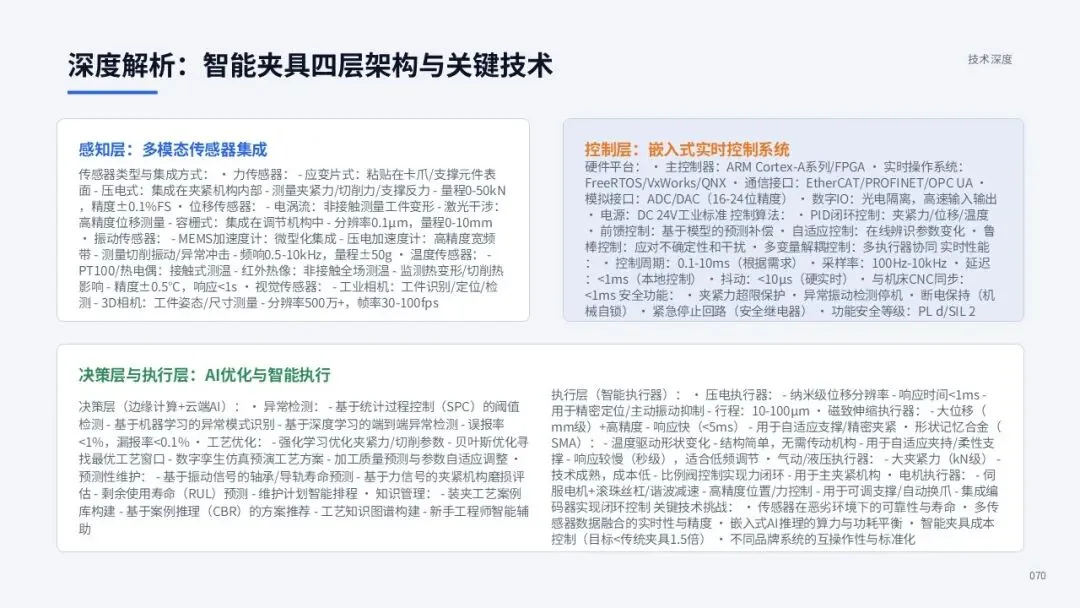
智能传感与自适应装夹是当前夹具技术最活跃的研究方向之一。传统夹具的夹紧力在装夹完成后即保持恒定,无法根据加工过程中的实际工况进行动态调整,这在薄壁件、异形件等对夹紧力敏感的工件加工中存在明显局限——夹紧力过大会导致工件塑性变形,过小则无法抵抗切削力引起的位移。智能传感夹具通过在夹具中集成力传感器、压力传感器、位移传感器与振动传感器,实时监测装夹状态与加工过程,并通过闭环控制算法动态调整夹紧力,实现装夹过程的自适应优化。
在传感器集成方面,石英压电谐振式力学传感芯片是近年来的研究热点。浙江省先进无人飞行系统重点实验室与宁波兴茂电子科技有限公司合作开发了集成于工装夹持器中的石英谐振式力学传感芯片,该芯片通过在夹持器中设计应力集中凹槽来安装传感器,利用石英晶体的压电效应将机械应力转化为电信号,实现了夹紧力的高精度实时测量。石英传感器具有灵敏度高、稳定性好、抗干扰能力强等优势,特别适用于机床加工等恶劣工业环境中的力测量应用。
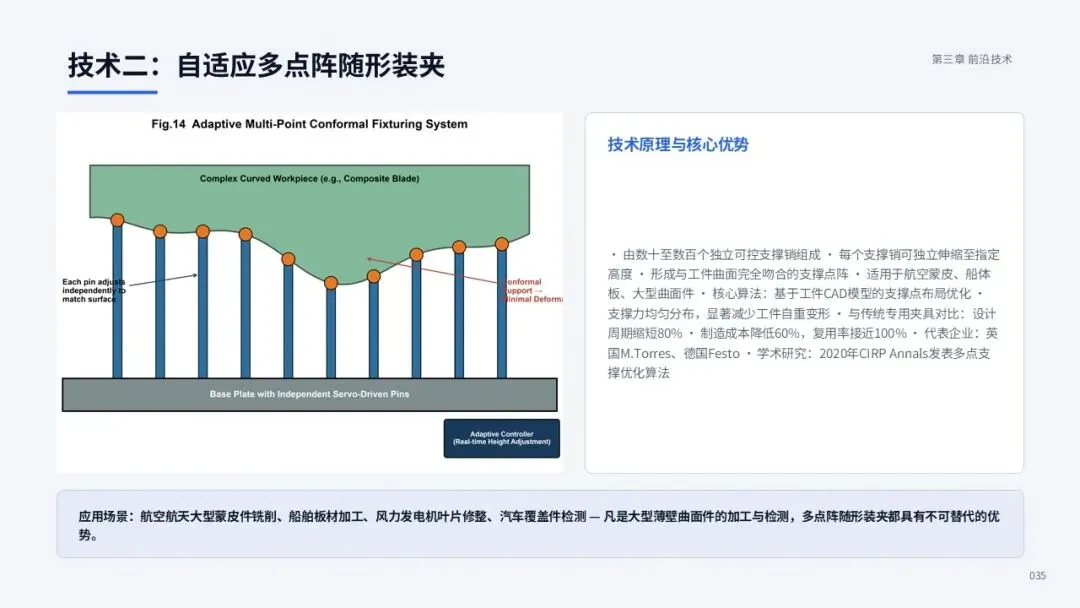
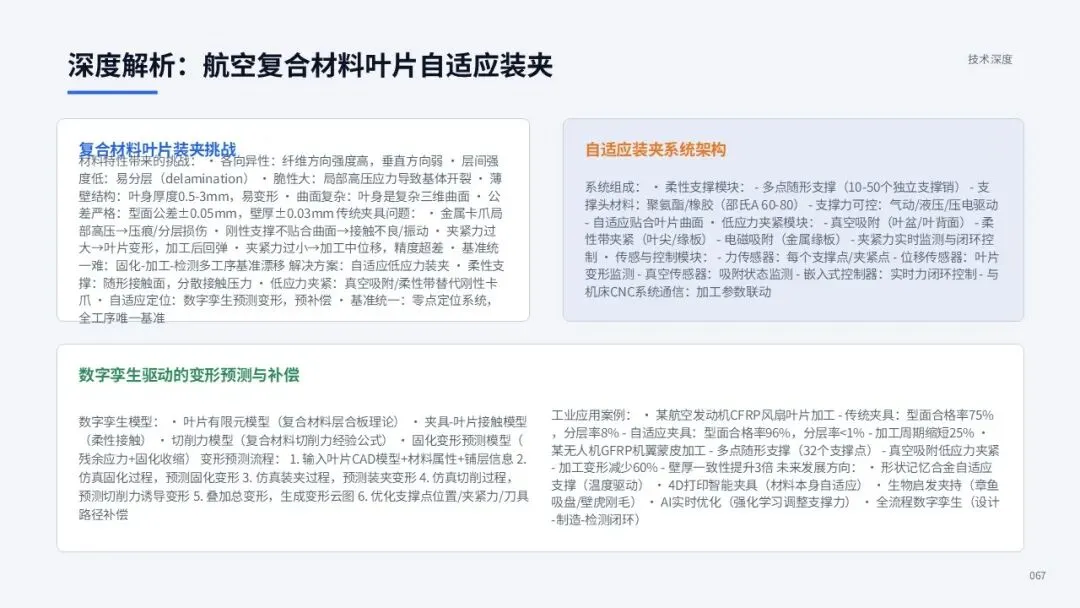
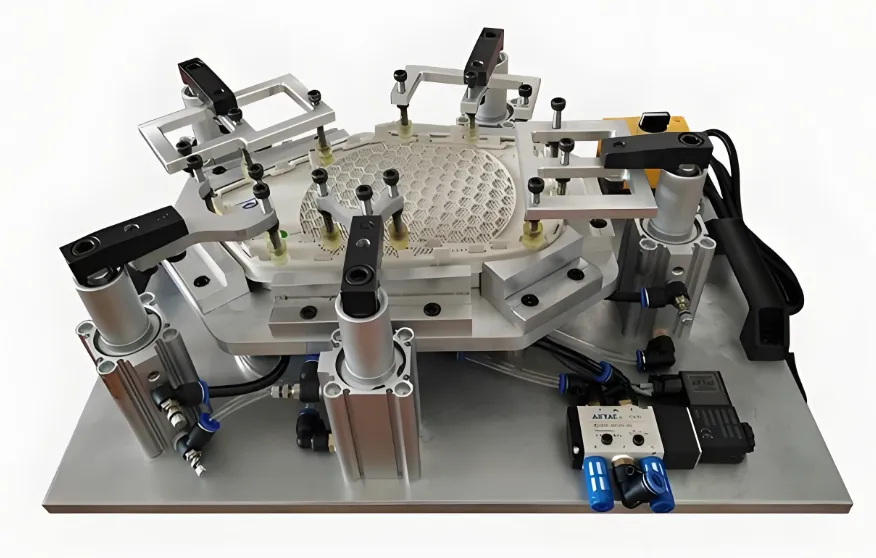
在自适应控制算法方面,研究人员提出了多种基于模型与基于数据的控制策略。基于模型的方法通常建立夹具-工件系统的动力学模型,通过切削力的在线估计与工件变形的预测来计算最优夹紧力。基于数据的方法则利用机器学习算法从历史加工数据中学习夹紧力与加工质量之间的映射关系,实现夹紧力的智能决策。航空学报2023年发表的研究提出了用于航空发动机复合材料叶片切削加工的多点阵自适应装夹与调姿系统,该系统采用定位与夹紧分离的设计理念,通过多点阵支撑元件自适应匹配叶片的复杂型面,配合实时力反馈控制实现了低应力、高精度的装夹,解决了复材叶片型面误差大、刚性弱导致的装夹难题。
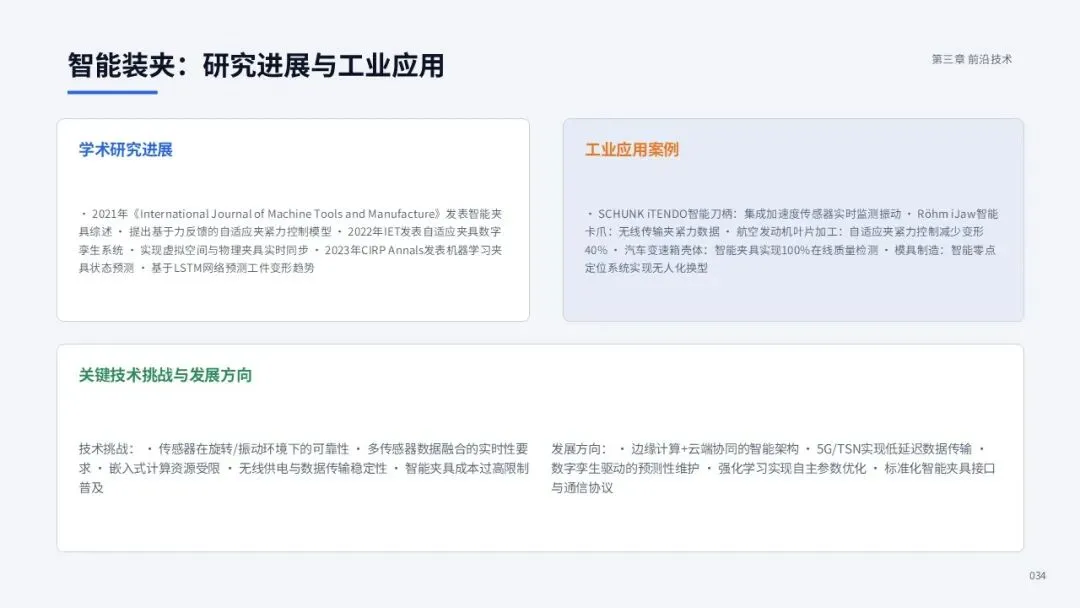
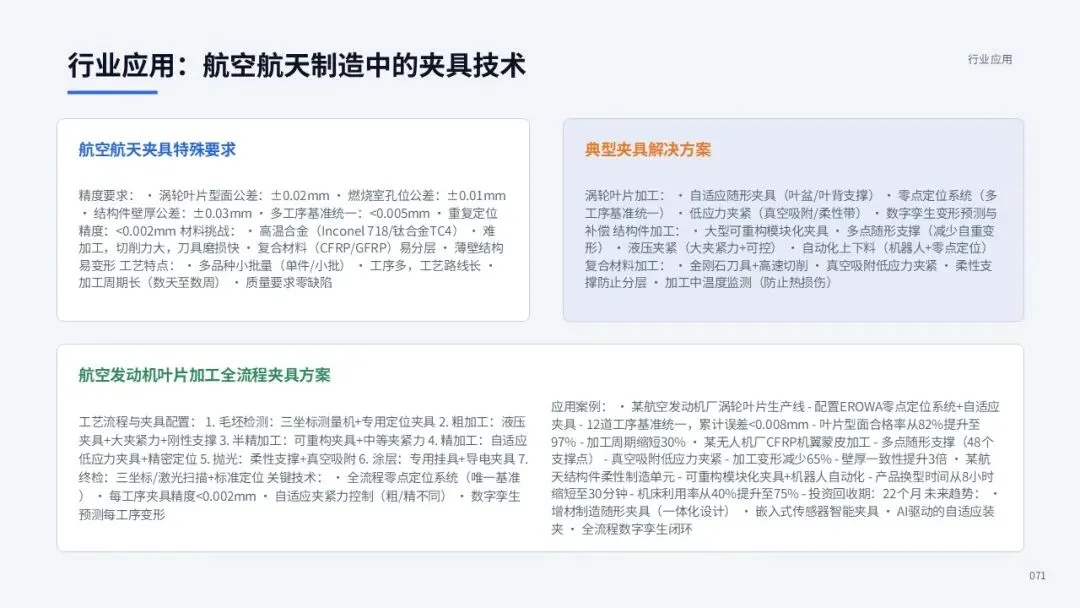
智能夹具系统的工业应用正在加速推进。据行业研究报告,集成了传感控制、嵌入式平台与信息处理算法的智能夹具系统可实现自主控制、自我优化、自我学习与自我诊断,减少70%以上的人工操作与维护工作量,同时根据工况变化主动优化工作参数,确保长时间高效稳定运行,提高设备利用率并降低系统故障率。Röhm的iJaw智能卡爪、SCHUNK的iTENDO智能刀柄等产品的商业化推出,标志着智能夹具正从实验室研究走向工业应用。未来,随着传感器成本的持续下降与边缘计算能力的提升,智能传感有望成为高端夹具的标准配置。
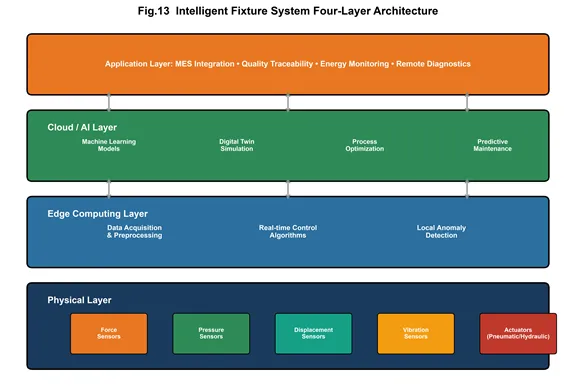
图13智能夹具系统四层架构图
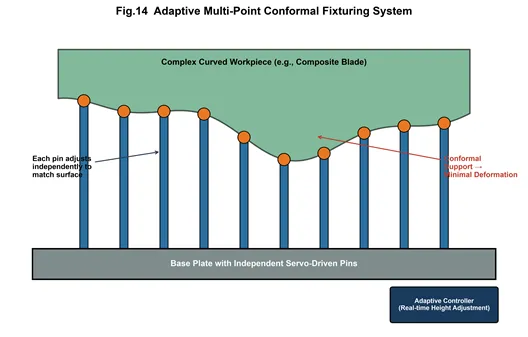
图14自适应多点阵随形装夹系统示意图
3.2柔性可重构夹具系统
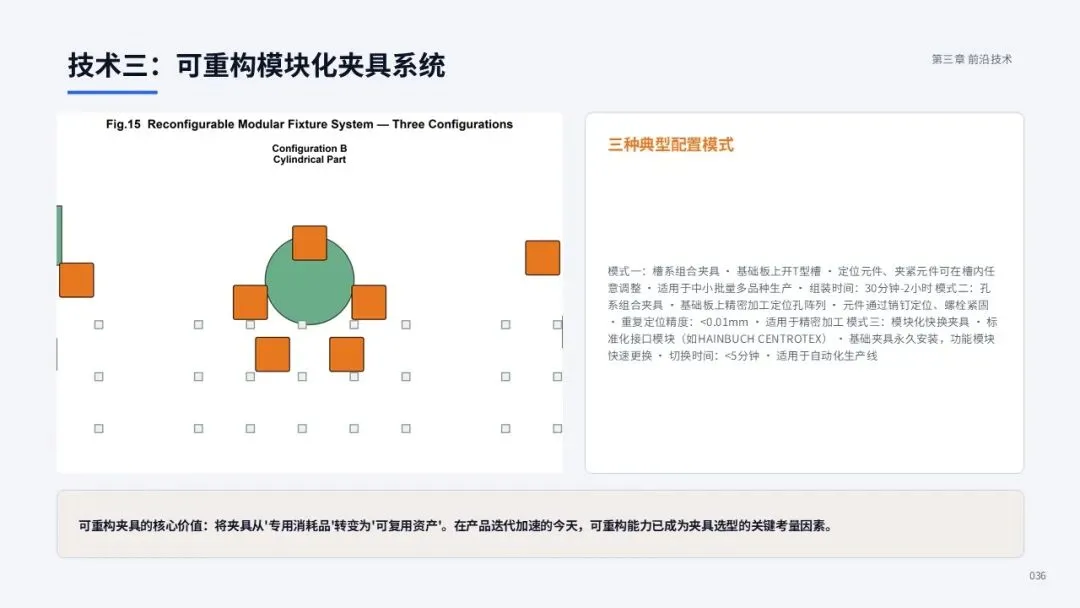
柔性可重构夹具(Reconfigurable Fixture)是为适应多品种、小批量生产模式而发展的一类新型夹具系统。与传统专用夹具只能装夹特定工件不同,可重构夹具通过模块化的结构设计与可调整的定位元件,能够在短时间内重新配置以适应不同工件的装夹需求,从而在系统柔性与装夹刚性之间取得平衡。可重构夹具的研究始于20世纪80年代的组合夹具(Modular Fixture)概念,但当代可重构夹具在模块化程度、调整精度与自动化水平方面均远超传统组合夹具。
可重构夹具的核心技术包括模块化接口设计、快速调整机构与配置优化算法。模块化接口是实现夹具快速重组的基础,通常采用标准化的机械接口(如一面两销、锥面定心等)确保模块之间的连接精度与刚性。快速调整机构则通过伺服电机、气动或液压驱动实现定位元件的自动调整,将传统的人工调整时间从数十分钟缩短至数分钟甚至更短。配置优化算法则根据工件的几何特征与工艺要求,自动计算最优的模块组合与定位参数,为夹具的快速重构提供决策支持。
在学术研究方面,离散智能制造模式下的柔性装夹关键技术研究取得了重要进展。中国机械工程学会2023年发表的研究系统阐述了零点定位技术在离散智能制造模式下的应用场景,重点从一面两销零点定位技术、锥自定心零点定位技术以及模块化装夹技术的原理、数学模型、误差分析、托盘设计原则、装夹特点、受力分析与机外预调公差范围等方面进行了深入研究,为离散智能制造模式下的柔性装夹提供了理论基础与技术指导。研究表明,通过模块化拆分、零点定位技术应用与智能控制系统集成,可将夹具切换时间从传统的45分钟缩短至60秒以内,重复定位精度达到0.003毫米,显著提升生产线柔性与综合效率。
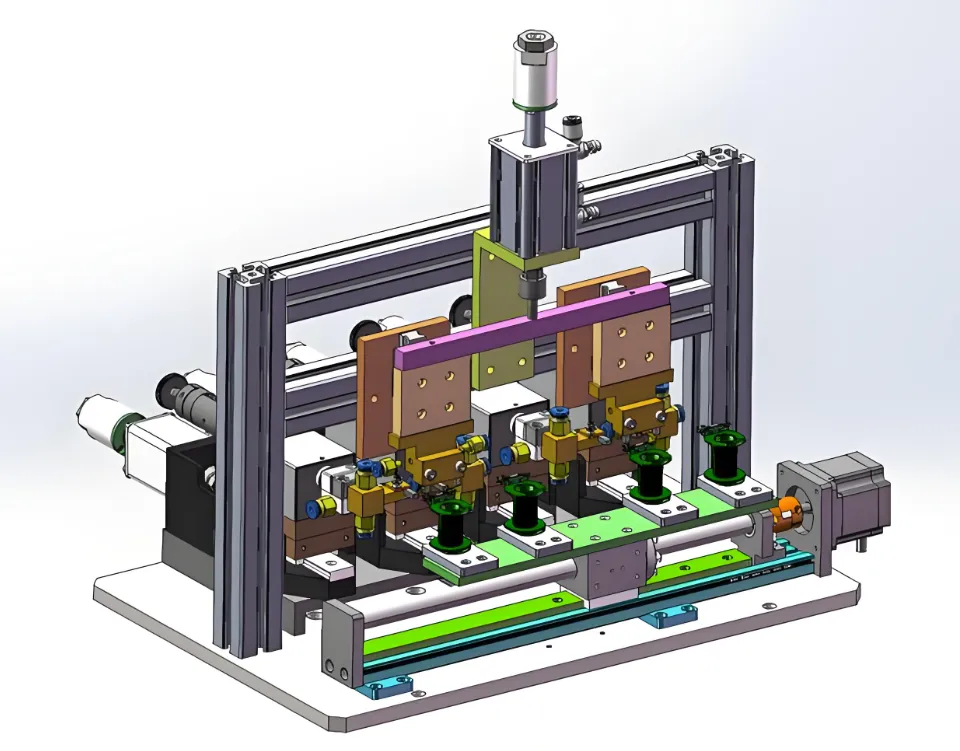
柔性生产单元智能工装夹具快速切换结构设计是另一个重要研究方向。相关研究立足柔性制造单元的实际需求,设计了基于模块化架构与零点定位技术的智能工装夹具快速切换系统,通过标准化的托盘接口与自动化的夹具更换机构,实现了不同工件之间的快速装夹切换。实验验证表明,该系统可将夹具切换时间缩短90%以上,同时保持微米级的重复定位精度,为柔性生产单元的技术升级提供了实操参考。
在工业应用层面,HAINBUCH的模块化夹具系统、EROWA与System 3R的零点定位系统都是可重构夹具理念的成功商业化实践。这些系统通过标准化的基础接口与多样化的功能模块,使用户能够以较低的成本实现夹具的快速重组,在汽车制造、航空航天、模具加工等领域得到广泛应用。未来,随着机器人技术与人工智能技术的发展,可重构夹具将向自主重构方向演进——夹具系统能够根据生产任务自动识别工件类型、自动选择模块组合、自动完成配置调整,真正实现装夹过程的无人化与智能化。
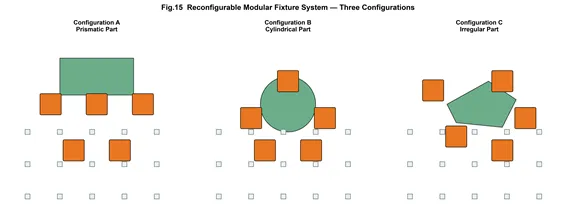
图15可重构模块化夹具系统三种配置示意图
3.3零点定位与快换技术
零点定位系统(Zero-Point Clamping System)是过去三十年中夹具领域最成功的技术创新之一,其核心思想是通过统一的基准接口将工件在不同工序、不同机床之间的定位基准统一,从而消除反复找正带来的误差与时间浪费。零点定位系统的工作原理是在机床工作台上安装一个或多个定位卡盘,工件(或托盘)底部安装对应的拉钉(Pull Stud),当托盘放入卡盘时,卡盘内部的球锁机构自动锁紧拉钉,同时实现精确定位与牢固夹紧。整个过程无需人工找正,重复定位精度可达0.002毫米甚至更高。
零点定位系统的关键技术包括高精度球锁机构、高刚性夹紧机构与快速释放机构。球锁机构是实现精确定位的核心,通常采用多个钢球在锥面与拉钉之间形成多点接触,通过钢球的自动定心特性实现高精度定位。EROWA的ITS系统采用陶瓷球锁机构,陶瓷材料具有高硬度、高耐磨性与低摩擦系数等优势,在数百万次夹紧循环后仍能保持初始精度。夹紧机构则通常采用液压或气动驱动,通过楔形机构或杠杆机构将驱动力放大为数千牛顿的夹紧力,确保工件在加工过程中不发生位移。快速释放机构则通过反向驱动实现夹紧的快速解除,使得托盘的更换可以在数秒内完成。
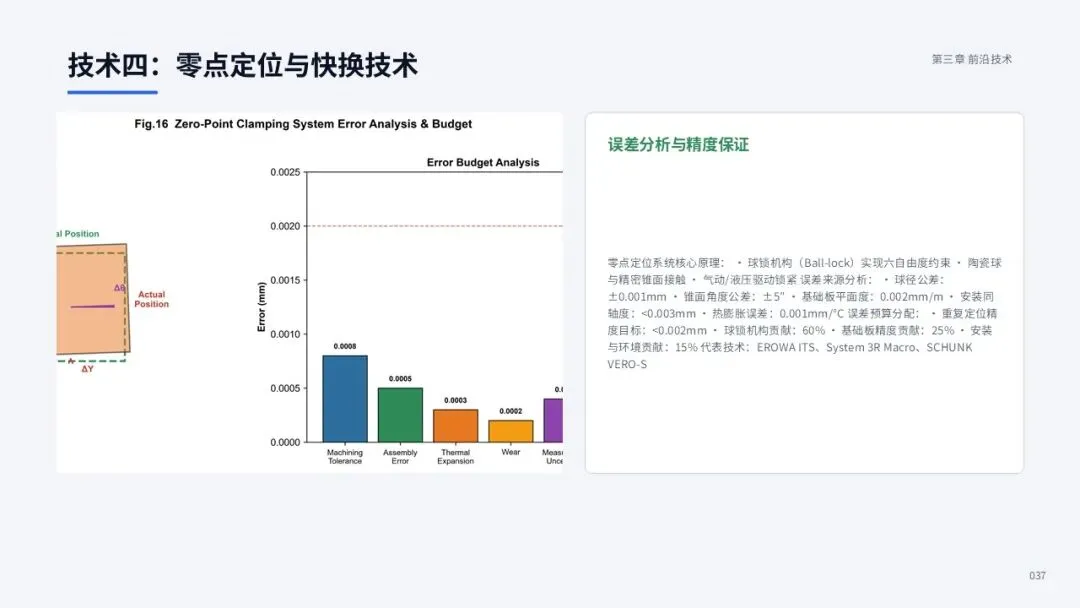
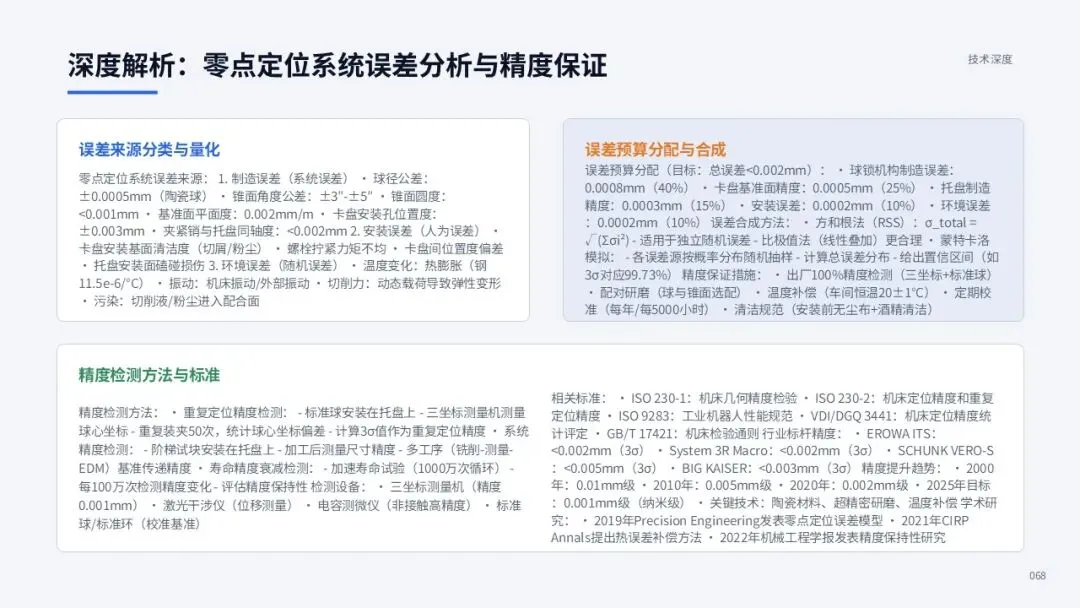
零点定位系统的误差分析是学术研究的重要课题。系统的总误差由多个误差源叠加而成,包括卡盘本体的加工公差、球锁机构的配合间隙、热膨胀引起的尺寸变化、长期使用后的磨损以及测量不确定度等。通过建立误差传递模型,可以定量分析各误差源对系统总精度的贡献,从而指导系统的设计优化与精度分配。典型的误差预算分析表明,在设计合理的零点定位系统中,加工公差约占总误差的40%,装配误差约占25%,热膨胀约占15%,磨损约占10%,测量不确定度约占10%。通过精度设计与工艺控制,可以将系统总误差控制在0.002毫米以内,满足绝大多数精密加工的需求。
零点定位技术在工业领域的应用极为广泛。在电火花加工领域,EROWA与System 3R的零点定位系统几乎成为标准配置——电极与工件均通过统一的托盘接口装夹,使得电极更换与工件转序可以由机器人自动完成,EDM设备的利用率从传统的30%提升至80%以上。在五轴铣削领域,零点定位系统通过将工件抬高至工作台上方,为五轴联动加工提供了更大的刀具摆动空间,避免了刀具与工作台的干涉。在车削加工领域,零点定位系统实现了车削与铣削工序之间的快速转序,为车铣复合加工提供了基准统一保障。零点定位技术的成功应用证明了"基准统一"这一朴素理念在现代制造中的巨大价值,也为后续的自动化与智能化升级奠定了基础。
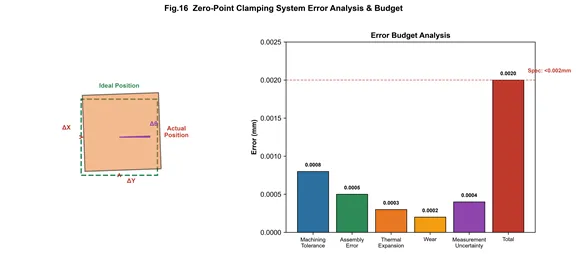
图16零点定位系统误差分析与误差预算
3.4薄壁件装夹变形控制技术
薄壁件(Thin-Walled Workpiece)因其重量轻、结构效率高等优势,在航空航天、汽车、能源等领域得到广泛应用。然而,薄壁件的刚性差、易变形的特点给装夹与加工带来了巨大挑战。在装夹过程中,夹紧力会导致薄壁件产生弹性变形,加工完成后松开夹具,弹性变形恢复,导致已加工表面产生形状误差;在加工过程中,切削力会引起工件的让刀变形与振动,影响尺寸精度与表面质量。因此,薄壁件装夹变形控制技术成为夹具领域的重要研究方向。
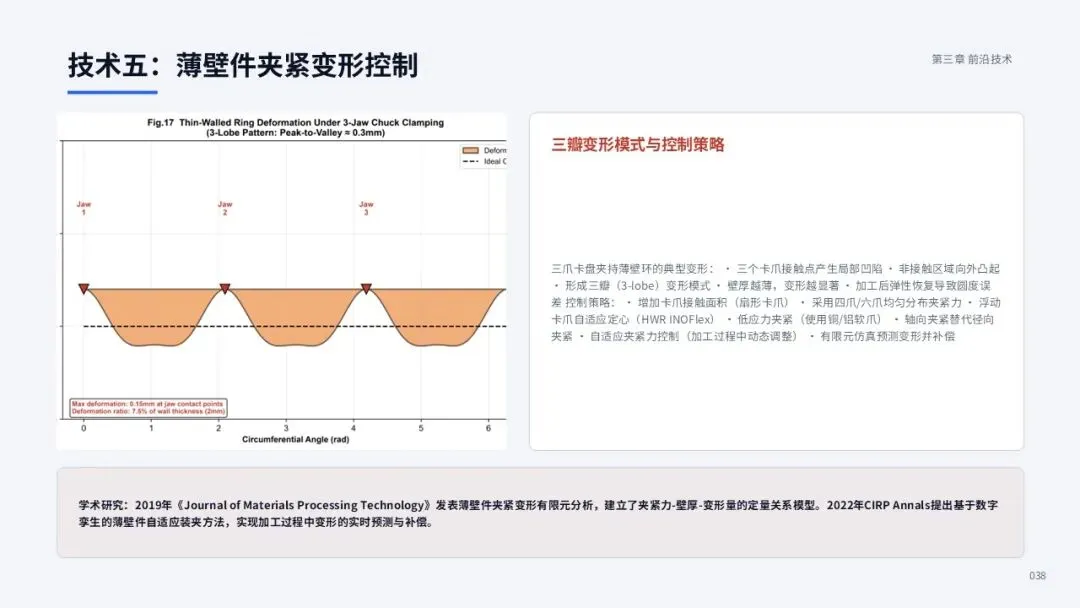
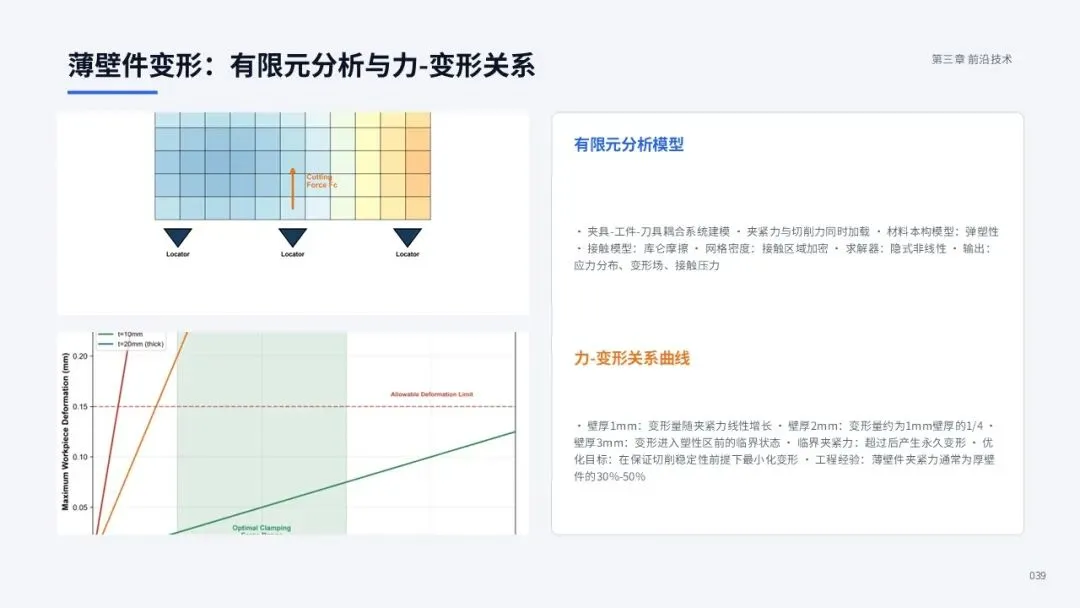
薄壁件装夹变形的机理研究主要基于有限元分析(Finite Element Analysis, FEA)方法。通过建立夹具-工件系统的有限元模型,可以模拟夹紧力与切削力作用下工件的应力分布与变形场,从而定量评估不同装夹方案对加工精度的影响。以三爪卡盘夹持薄壁环为例,有限元模拟表明,三个卡爪的集中夹紧力会在工件中产生三瓣形(3-lobe)变形模式,最大变形发生在卡爪接触位置,变形量可达0.1至0.3毫米(取决于工件壁厚与夹紧力大小)。这种三瓣变形在加工后松开夹具时会部分回弹,但仍会残留显著的圆度误差。
针对薄壁件变形问题,研究人员提出了多种控制策略。第一类策略是优化夹具布局,通过增加支撑点数量、优化支撑点位置来减小工件变形。N-2-1定位原理是薄板件夹具设计的经典方法,其中N表示主基准面上的定位点数(N大于3),通过增加支撑点来抑制薄板件的过度变形。浮动夹具(Floating Fixture)是另一项创新技术,通过在工件下方设置可浮动的支撑模块,在加工过程中随工件变形而自适应调整支撑高度,从而有效减小切削力引起的弹性变形。2024年发表于PMC的研究对低刚度薄壁梁的浮动夹具布局优化方法进行了深入研究,通过理论计算、有限元模拟与实验验证,证明了浮动夹具模块可有效减小切削过程中的工件弹性变形,对于外形尺寸为1000毫米乘200毫米乘20毫米的薄壁梁,优化后的浮动夹具布局可将最大变形降低40%以上。
第二类策略是优化夹紧力的大小与分布。传统的恒力夹紧方式对于薄壁件并不合适——粗加工阶段需要较大的夹紧力以抵抗大切削力,精加工阶段则需要较小的夹紧力以减小变形。自适应变力夹紧技术通过在加工过程中根据工序特征动态调整夹紧力,实现了粗加工与精加工的差异化装夹。HWR的INOFlex四爪补偿卡盘则通过2+2补偿原理,在夹紧过程中允许工件在一定范围内自由定心,避免了强制定心导致的附加变形。第三类策略是采用特殊的装夹方式,如低熔点合金填充、石蜡填充、磁场辅助装夹等,通过在薄壁件内部或外部增加临时支撑来提高刚性,加工完成后再去除填充材料。这些方法虽然工艺复杂,但在极薄壁件的精密加工中具有不可替代的作用。
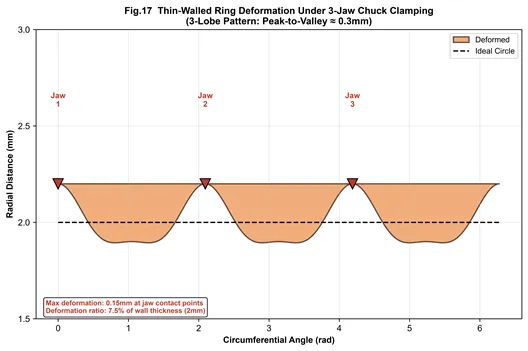
图17三爪卡盘夹持下薄壁环的三瓣变形模式
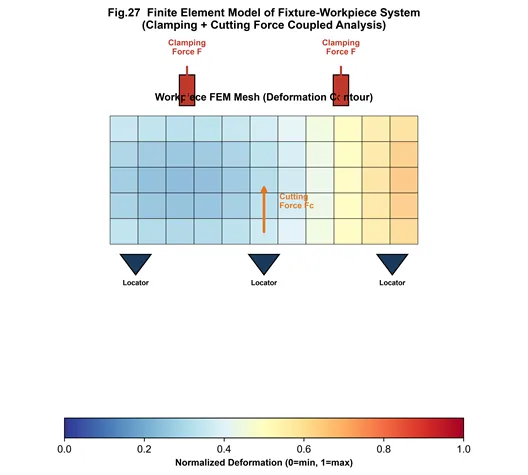
图18夹具-工件系统有限元分析模型(夹紧力与切削力耦合)
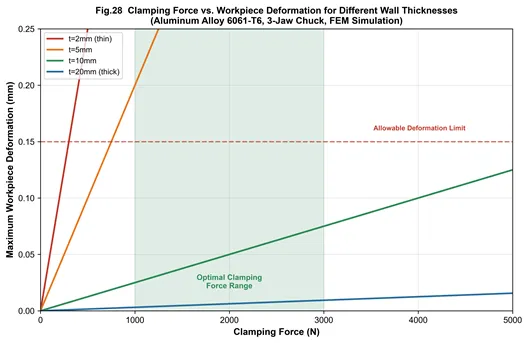
图19不同壁厚工件夹紧力与变形关系曲线
3.5基于智能优化算法的夹具布局优化
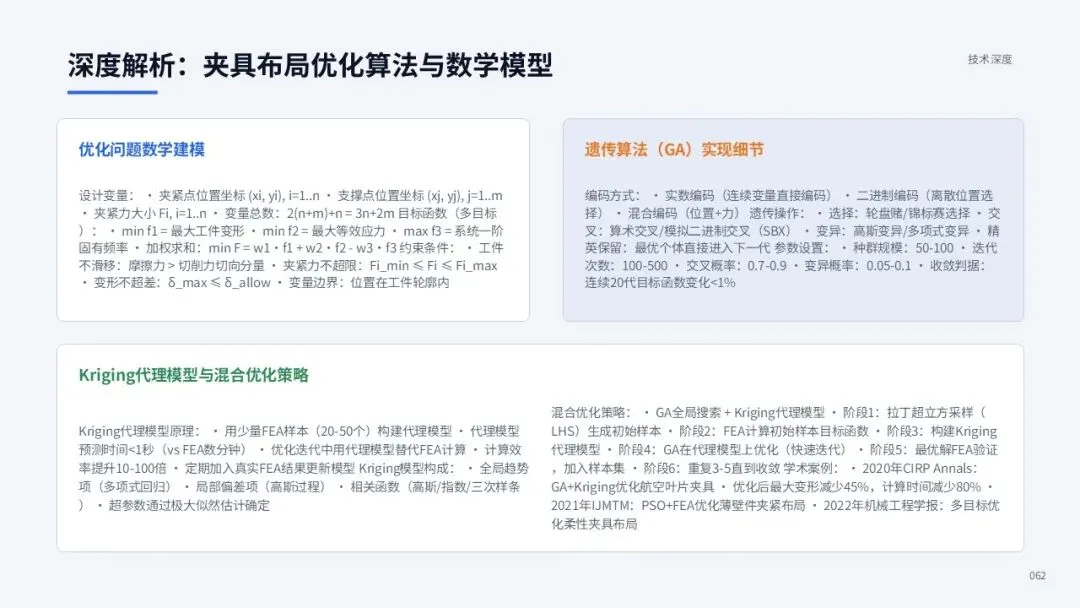
夹具布局优化(Fixture Layout Optimization)是夹具设计中的核心问题之一,其目标是在给定的工件几何与工艺条件下,确定定位元件与夹紧元件的最优位置与夹紧力大小,使得工件在加工过程中的变形最小、稳定性最高。传统的夹具布局设计主要依赖工程师经验,设计周期长、优化程度有限。随着计算智能技术的发展,基于遗传算法(Genetic Algorithm, GA)、粒子群优化(Particle Swarm Optimization, PSO)、Kriging代理模型等智能优化算法的夹具布局优化方法成为研究热点。
夹具布局优化的数学模型通常包含目标函数、设计变量与约束条件三个要素。目标函数可以是工件最大变形最小化、变形均匀性最大化、加工稳定性最大化或多目标加权组合。设计变量包括定位点坐标、夹紧点坐标与夹紧力大小等。约束条件包括定位原理约束(如3-2-1原理、N-2-1原理)、夹紧力上下限约束、工件不发生塑性变形约束、夹具元件不干涉约束等。由于目标函数通常需要通过有限元分析计算,而有限元分析计算成本较高,因此如何在有限的计算预算内获得全局最优解是算法设计的关键挑战。
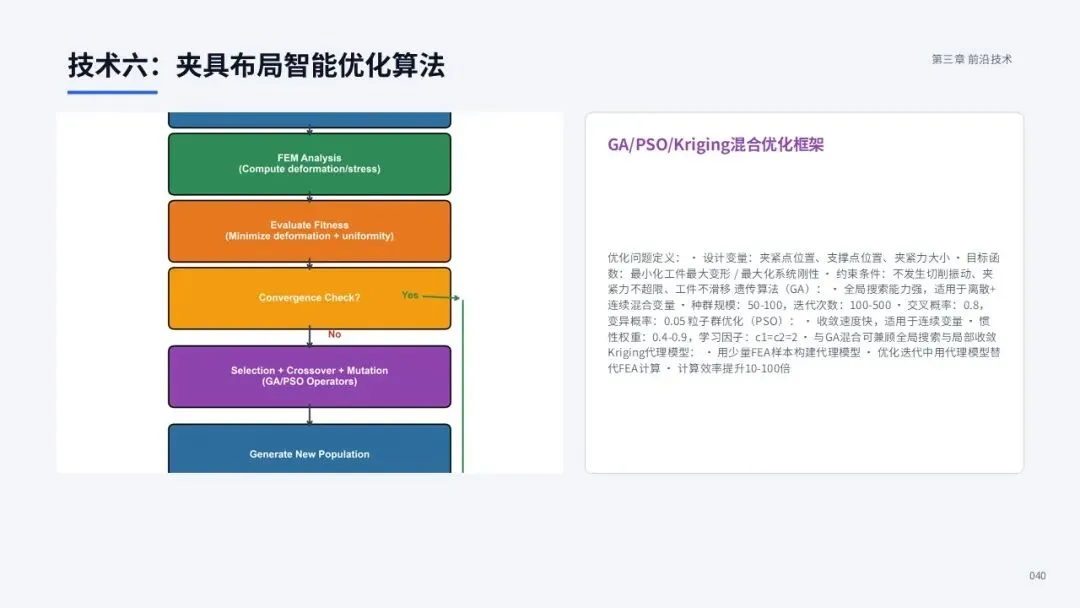
遗传算法是夹具布局优化中应用最广泛的智能算法。其基本思想是将夹具布局编码为染色体,通过选择、交叉与变异操作模拟生物进化过程,逐代优化布局方案。制造技术与机床2023年发表的研究以应变能最小为目标,采用遗传算法(种群规模50、交叉概率70%、变异概率5%、最大遗传代数200)对航空薄壁件的定位元件位置进行优化,经过40次迭代后算法收敛,优化后的布局方案将工件最大变形降低了约35%。多岛遗传算法(Multi-Island Genetic Algorithm)是标准遗传算法的改进版本,通过将种群分为多个子种群(岛屿)并定期进行个体迁移,有效维持了种群多样性,降低了早熟收敛的风险,在薄壁环齿轮夹具结构参数与夹紧力的协同优化中取得了优于标准遗传算法的结果。
粒子群优化算法是另一类常用的群体智能优化算法,其灵感来源于鸟群觅食行为,通过粒子在搜索空间中的追随与协作来寻找最优解。与遗传算法相比,粒子群优化具有参数少、收敛速度快等优势,在夹具布局优化中也得到了广泛应用。研究表明,将遗传算法与粒子群优化结合使用,可以发挥各自优势——遗传算法用于全局搜索以避免陷入局部最优,粒子群优化用于局部精细搜索以提高收敛精度,从而在全局搜索能力与局部收敛速度之间取得平衡。
Kriging代理模型是解决有限元计算成本高问题的有效方法。Kriging模型通过在少量样本点上运行有限元分析,构建目标函数的近似模型,然后在近似模型上进行优化搜索,从而大幅降低计算成本。基于序列Kriging-GA的薄板件定位点优化方法将最优点选点准则与期望改善准则融合使用,反复在兴趣域增加样本点并更新代理模型,提高了代理模型的预测精度并保证了算法的全局搜索能力。结果表明,序列Kriging模型在兴趣域的预测误差可低至1%以下,同时将优化所需的有限元分析次数减少了60%以上。这些智能优化算法的发展与应用,使得夹具布局设计从经验驱动走向数据驱动与模型驱动,显著提升了夹具设计的质量与效率。
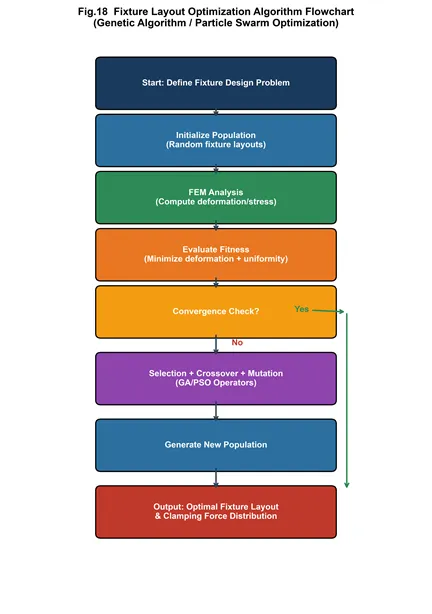
图20夹具布局优化算法流程图(遗传算法/粒子群优化)
3.6数字孪生驱动的智能夹具
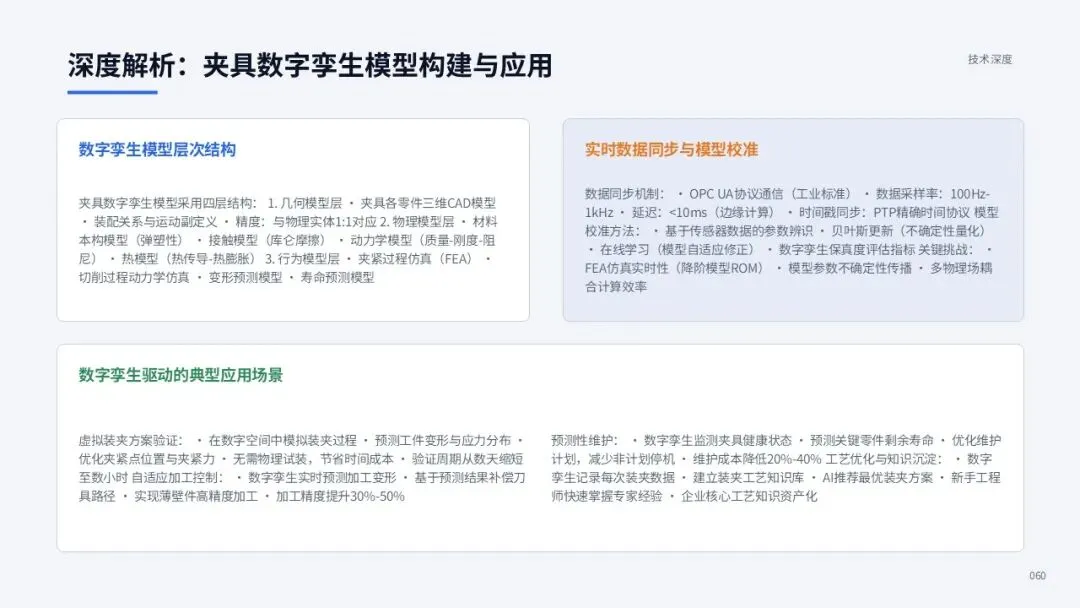
数字孪生(Digital Twin)是智能制造领域的核心技术之一,其概念由密歇根大学Michael Grieves教授于2002年首次提出,指的是物理实体在虚拟空间中的高保真动态映射,通过实时数据同步实现物理实体与虚拟模型之间的双向交互与协同优化。在夹具领域,数字孪生技术通过构建夹具系统的几何模型、物理模型、行为模型与规则模型,并与物理夹具之间保持实时数据同步,实现了装夹方案的虚拟验证、装夹过程的实时监控、装夹参数的在线优化与故障的预测性维护。
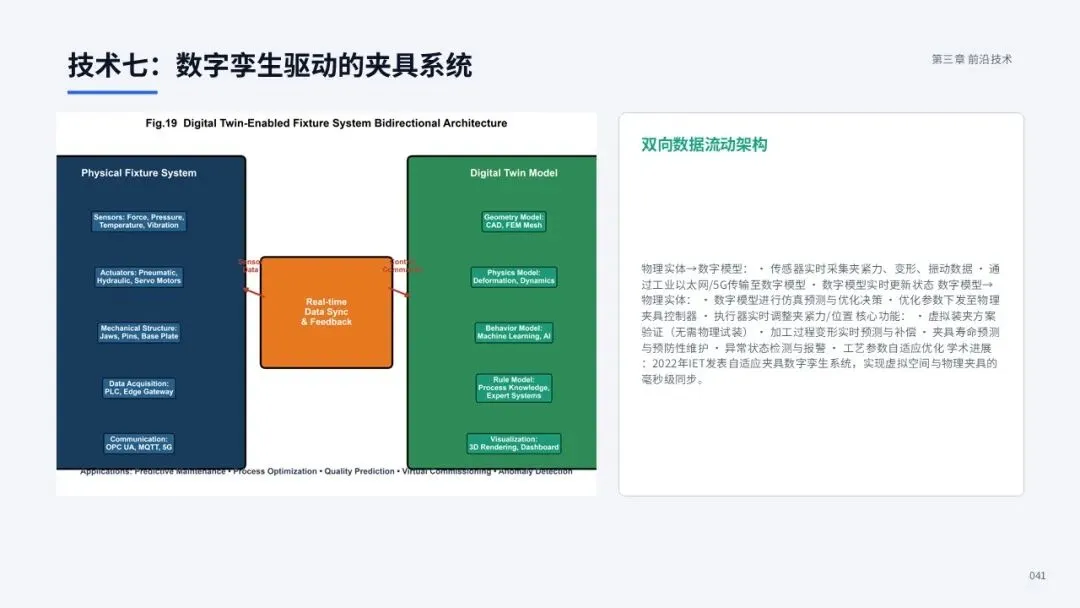
数字孪生夹具系统的架构通常包含物理层、数据层、模型层与应用层四个层级。物理层包括夹具本体、传感器、执行器与数据采集设备,负责感知物理世界的状态并执行控制指令。数据层负责数据的传输、存储与处理,通常采用OPC UA、MQTT等工业互联网协议实现数据的标准化传输,利用时序数据库(如InfluxDB、TimescaleDB)存储海量传感数据。模型层是数字孪生的核心,包括夹具的CAD几何模型、有限元物理模型、机器学习行为模型与专家规则模型,这些模型共同构成了物理夹具的完整虚拟映射。应用层则基于模型层提供的能力,实现虚拟 commissioning、过程优化、质量预测、预测性维护等具体应用功能。
IET Collaborative Intelligent Manufacturing 2022年发表的研究是数字孪生夹具领域的代表性工作。该研究面向高性能复合材料加工,开发并部署了一套用于自适应夹具机构监测的数字孪生系统。系统通过线性电机直接驱动的夹紧机构实现对柔性板材的自适应夹紧,同时在数字孪生模型中实时映射夹紧力、工件变形与加工状态。研究提出了基于夹紧力阈值的异常检测算法——在钻孔加工过程中,线性电机需要提供最小夹紧力以固定柔性板材,当检测到夹紧力异常下降(如真空失效)时,系统立即触发报警并采取保护措施。该研究通过实际加工实验验证了数字孪生系统在复合材料加工装夹监测中的有效性,为数字孪生技术在夹具领域的应用提供了重要参考。
数字孪生夹具的关键技术挑战包括多物理场耦合建模、实时数据同步与模型校准。夹具-工件系统涉及力学、热学、振动等多个物理场的耦合,建立高保真的多物理场耦合模型是数字孪生的基础。实时数据同步要求物理夹具的传感数据能够以低延迟传输至数字孪生模型,同时模型的计算结果能够实时反馈至物理夹具的控制系统,这对通信带宽与计算能力提出了较高要求。模型校准则是指利用实时传感数据不断修正数字孪生模型的参数,使得模型输出与物理实际保持一致,这是数字孪生能够长期可靠运行的关键。Frontiers in Mechanical Engineering 2025年发表的研究对金属加工领域的数字孪生集成进行了定量评估,实证结果表明数字孪生技术能够同时驱动运营卓越与经济回报,为企业的数字化转型提供了可量化的收益证据。
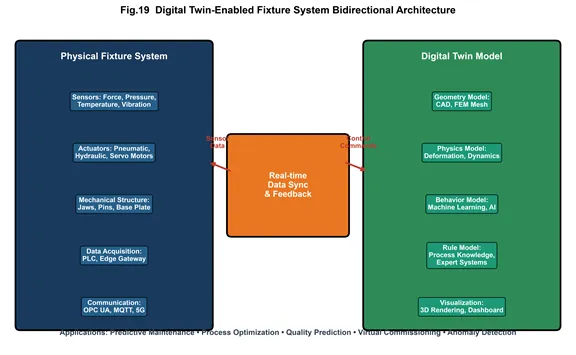
图21数字孪生驱动的夹具系统双向架构图
3.7磁吸附与真空吸附装夹技术
磁吸附与真空吸附是两类非接触式(或大面积接触式)装夹技术,它们通过磁力或大气压力实现工件的夹紧,与传统的机械夹紧方式相比,具有装夹变形小、装夹速度快、适用于非传统工件等独特优势。这两类技术在特定应用场景中具有不可替代的作用,近年来随着新材料与控制技术的发展,其应用范围正在不断拓展。
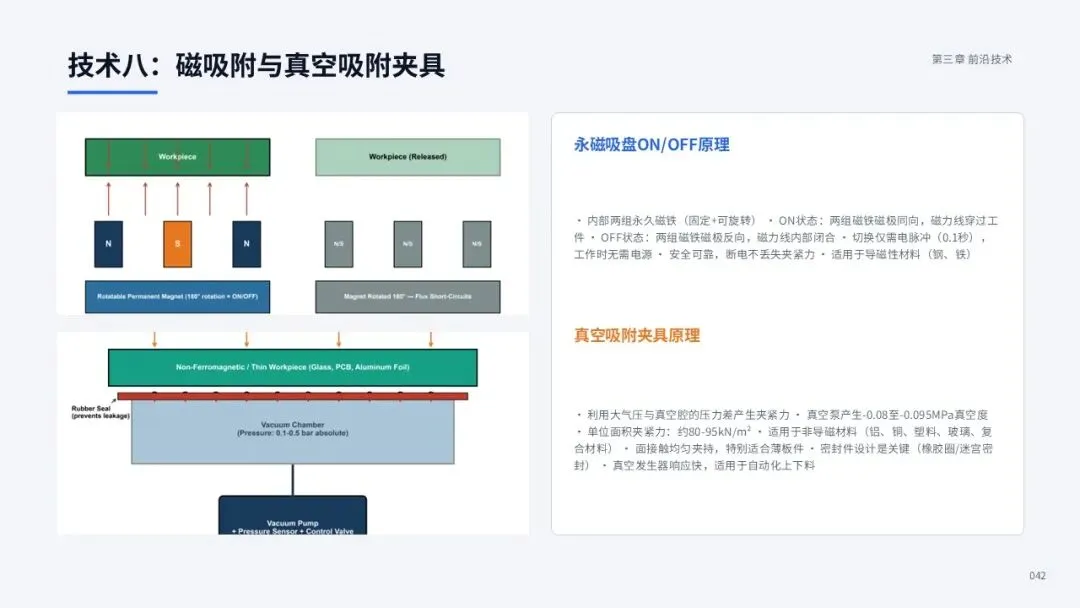
磁吸附夹具(Magnetic Fixture)利用磁力吸附铁磁性工件,主要包括电磁吸盘与永磁吸盘两种类型。电磁吸盘通过通电线圈产生磁场,断电后磁力消失,工件即可释放;永磁吸盘则利用高性能永磁材料(如钕铁硼)产生磁力,通过内部旋转机构控制磁路的通断来实现夹紧与释放。磁吸附夹具的最大优势是夹紧力均匀分布在整个工件接触面上,不会产生机械夹紧的局部应力集中,因此特别适用于薄板件、薄片件等易变形工件的磨削与轻型铣削加工。米其林精机的磁性吸盘产品是这一领域的代表性产品,其微调正弦磁台与磁性夹治具采用旋转微调把手设计,可精确调整工件的角度与位置。
磁吸附夹具的技术发展方向包括高磁力密度、可控磁力分布与智能化控制。高磁力密度通过优化磁路设计与采用高性能永磁材料,在有限的吸盘面积内产生更大的吸附力,以满足更重工件与更大切削力的加工需求。可控磁力分布则通过将吸盘分割为多个独立控制的磁区,根据工件的形状与尺寸选择性地激活部分磁区,从而实现磁力的精准控制与能量节约。智能化控制则通过力传感器实时监测吸附力,根据加工工况动态调整磁力大小,在保证夹紧可靠性的前提下最小化工件变形。
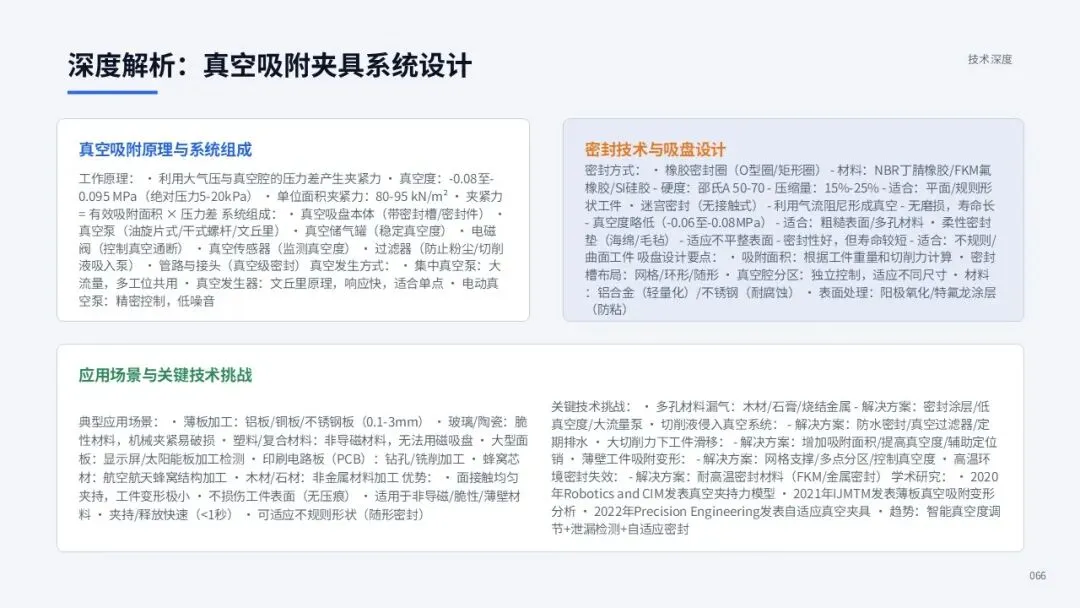
真空吸附夹具(Vacuum Fixture)利用大气压力与真空腔之间的压差实现工件夹紧,特别适用于非铁磁性材料(如玻璃、陶瓷、PCB板、铝合金薄板)与超薄工件的装夹。真空吸附系统通常由真空吸盘、真空泵、压力传感器与控制阀组成,吸盘表面开设有微孔或沟槽以形成均匀的真空腔,工件覆盖在吸盘上方后,真空泵抽真空形成压差,大气压力将工件紧压在吸盘上。真空吸附的夹紧力等于压差乘以有效吸附面积,在典型的0.5巴真空度下,每平方厘米可产生约5牛顿的夹紧力,对于大面积薄板工件而言总夹紧力相当可观。
真空吸附夹具在半导体、光电子与精密制造领域的应用尤为广泛。2026年芯片夹具厂家推荐中,真空吸附型夹具成为主流选择——勤畅光电科技的真空吸附芯片夹具支持真空加TEC温控一体化,微孔吸附面杜绝芯片压痕,适配硅波导、COB、铌酸锂等各类裸芯片;谱量光电的标准化真空夹具以兼容性强、真空气路密封性稳定著称;中南鸿思的高端真空夹具则实现了0.002度的定位角度精度,适用于大型光通信工厂量产升级。这些应用案例表明,真空吸附技术在精密制造领域正发挥越来越重要的作用。
模块化真空吸附夹具系统是近年来的研究热点。arXiv 2025年发表的研究提出了一种面向自适应拆卸工作空间集成的模块化真空吸附夹具系统,该系统利用市售的气球型软体夹持器 conform to 任意形状表面,在螺丝拆卸任务中提供稳定支撑。研究开发了稳定性感知规划框架,通过采样目标物体底面、筛选候选接触点、评估稳定性来优化吸盘布局,确保在复杂曲面工件上的可靠吸附。这项研究展示了真空吸附技术在柔性制造与自动化拆卸领域的新应用潜力。
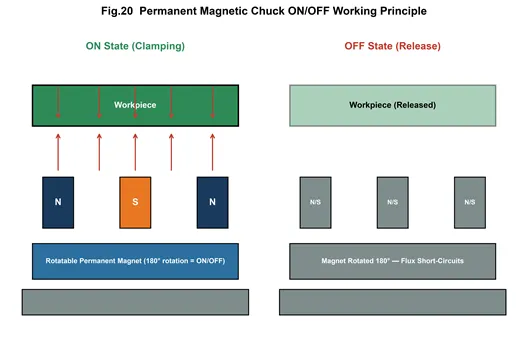
图22永磁吸盘ON/OFF工作原理对比图
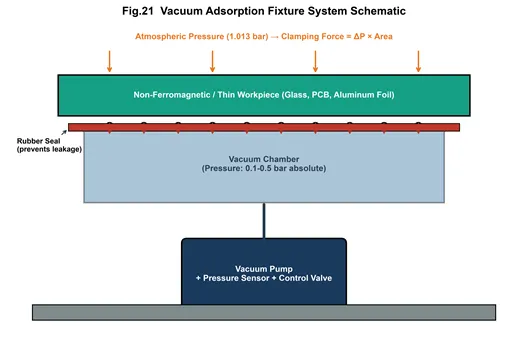
图23真空吸附夹具系统示意图
3.8增材制造轻量化夹具
增材制造(Additive Manufacturing, AM),又称3D打印,是一种通过材料逐层堆积来制造三维实体的先进制造技术。近年来,随着金属增材制造技术(如选择性激光熔化SLM、电子束熔化EBM等)的成熟,增材制造在夹具领域的应用受到越来越多的关注。传统的夹具制造通常采用减材加工(如铣削、磨削),材料利用率低、制造周期长、复杂结构难以实现;而增材制造可以实现近净成形,材料利用率可达90%以上,能够制造传统工艺无法实现的复杂轻量化结构与随形冷却通道,为夹具设计带来了全新的可能性。
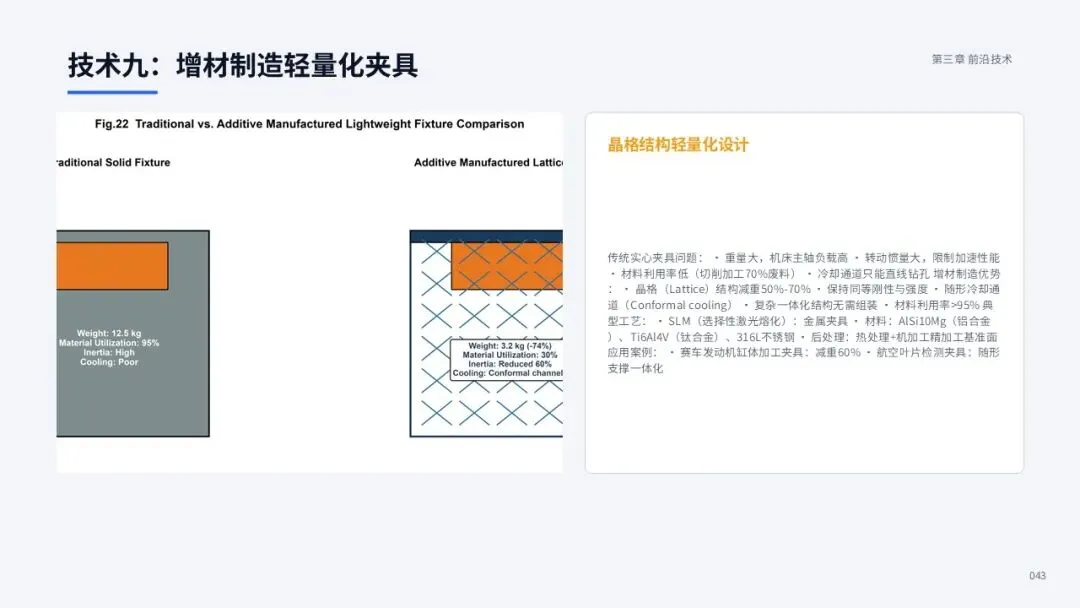
增材制造夹具的核心优势体现在轻量化、功能集成与快速迭代三个方面。轻量化是最直接的优势——通过拓扑优化(Topology Optimization)与晶格结构(Lattice Structure)设计,可以在保证夹具刚性与强度的前提下大幅减轻质量。传统的实心夹具本体通常采用铸铁或铸钢,材料利用率低且质量大;而增材制造的轻量化夹具通过在非承力区域采用晶格结构或中空结构,可将质量降低50%至75%。轻量化夹具对于旋转类夹具(如卡盘、刀柄)具有特别重要的意义——较低的转动惯量意味着更高的加速度、更低的主轴负载与更高的极限转速,直接转化为加工效率的提升与能耗的降低。
功能集成是增材制造夹具的另一重要优势。传统夹具的冷却通道通常通过钻孔实现,只能制作直线通道,且需要额外的密封与接头;而增材制造可以直接在夹具本体内制作随形冷却通道(Conformal Cooling Channel),通道可以沿着工件轮廓或切削区域分布,实现更高效、更均匀的冷却效果。这对于在加工过程中产生大量切削热的场景(如高速铣削、干切削)具有重要价值——高效的冷却可以减小热变形、提高加工精度、延长刀具寿命。此外,增材制造还可以将传感器安装槽、走线通道、润滑通道等功能结构直接集成在夹具本体内,减少了后续装配工作量并提高了系统可靠性。
快速迭代是增材制造在夹具研发阶段的独特优势。新产品开发过程中,夹具方案通常需要经过多轮设计-验证-修改的迭代循环。传统减材制造的夹具迭代周期长、成本高,限制了设计优化的空间;而增材制造可以在数天内完成夹具原型的制造,使得设计师可以快速验证设计方案并进行迭代优化,大幅缩短了新产品的开发周期。对于小批量、多品种的生产场景,增材制造夹具的经济性尤为突出——无需为每种工件开发专用的减材制造夹具,而是通过增材制造快速生产定制化夹具,降低了夹具库存与初始投资。
增材制造夹具的技术挑战主要包括材料性能、尺寸精度与成本控制。金属增材制造零件的力学性能(如强度、韧性、疲劳寿命)通常受打印参数、热处理工艺与内部缺陷的影响,需要通过严格的工艺控制与质量检测来保证。尺寸精度方面,金属增材制造的典型公差为正负0.1毫米左右,对于高精度夹具的关键配合面通常需要后续的机加工精加工。成本方面,目前金属增材制造的单位成本仍高于传统减材制造,因此增材制造夹具主要适用于复杂结构、小批量、轻量化需求强烈的场景,而非简单结构的大批量夹具。随着增材制造设备成本的下降与生产效率的提升,预计未来十年内增材制造夹具的应用范围将持续扩大。
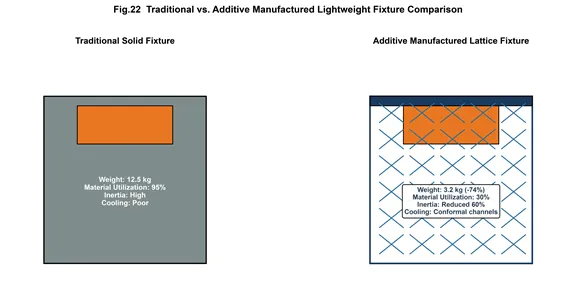
图24传统实心夹具与增材制造晶格轻量化夹具对比
3.9复合材料加工专用夹具
复合材料(Composite Material)因其高比强度、高比刚度、可设计性强等优势,在航空航天、汽车、风电等领域得到越来越广泛的应用。然而,复合材料的加工与装夹与传统金属材料存在显著差异——复合材料通常具有层状结构、各向异性、低导热系数与对损伤敏感等特点,传统的金属加工夹具与工艺往往不能直接套用。复合材料加工专用夹具技术因此成为一个重要的研究方向,涉及装夹原理、支撑方式、切削力控制与损伤抑制等多个技术维度。
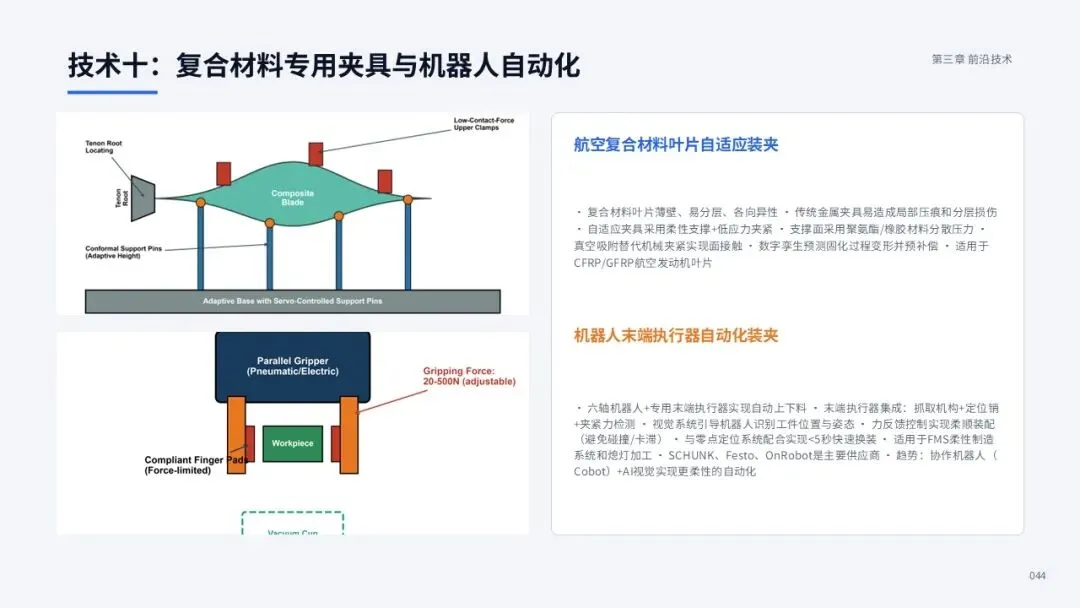
航空发动机复合材料叶片是复合材料加工中最具代表性的零件之一。这类叶片通过热压成型后,型面误差大、刚性弱,其榫根铣削与叶片切边加工的装夹难度极大。传统的装夹方式往往需要通过扫描重构型面并重新生成加工代码,导致加工过程复杂、加工代码不通用,严重影响批量生产效率。航空学报2023年发表的研究针对这一难题,提出了用于航发复材叶片切削加工的多点阵自适应装夹与调姿系统。该系统采用定位与夹紧分开的设计理念:定位元件通过多点阵支撑自适应匹配叶片的复杂型面,提供稳定的型面支撑;夹紧元件则采用低接触力的柔性夹紧方式,避免夹紧力过大导致的复合材料分层与损伤。系统通过实时力反馈控制实现装夹参数的自适应调整,在保证装夹稳定性的同时最小化对复合材料的损伤。
复合材料加工中的夹具设计需要特别关注以下几个技术要点。第一是支撑方式的选择。复合材料薄壁件在切削力作用下容易产生振动与分层,因此需要在切削区域附近提供充分的支撑。多点阵自适应支撑是一种有效的解决方案,通过大量可独立调整高度的支撑销 conform to 工件型面,在整个加工区域内提供均匀的支撑,有效抑制振动与变形。第二是夹紧力的控制。复合材料的层间强度远低于面内强度,过大的夹紧力容易导致层间分层(Delamination),因此需要采用低应力、大面积的夹紧方式,如真空吸附、磁性辅助夹紧或柔性夹爪,避免集中力对复合材料的损伤。第三是切削热的控制。复合材料的导热系数低,切削热容易在切削区累积导致树脂基体软化或燃烧,因此夹具需要具备良好的散热能力或内置冷却通道,及时将切削热带走。
数字化装配工装是复合材料构件装配中的另一项关键技术。航空航天产品的复合材料构件通常尺寸大、刚性差、装配精度要求高,传统的刚性装配工装难以适应产品的微小变形与公差累积。航空学报2022年发表的研究对数字化装配工装的工作状态监测评估与适应性控制技术进行了系统研究,针对航空航天产品数字化装配工装定检周期难以确定、装配作业状态动态变化、人工误操作等因素引起的产品装配超差及装配周期难以保障等问题,研究了工装的几何量与物理量感知监测评估技术以及装配定位适应性控制技术。该研究通过在工装中集成位移传感器、力传感器与温度传感器,实时监测工装的工作状态与产品的装配质量,并基于监测数据实现装配定位参数的自适应调整,显著提升了复合材料构件的装配精度与效率。
复合材料加工夹具的未来发展方向包括智能化、自适应化与绿色化。智能化方面,通过在夹具中集成更多种类的传感器(如声发射传感器用于监测复合材料分层、红外传感器用于监测切削温度),实现加工过程的全面感知与质量闭环控制。自适应化方面,通过机器人与伺服驱动的支撑元件,实现夹具对不同工件型面的自动适配与加工过程中的动态调整,真正实现一机多用的柔性装夹。绿色化方面,通过优化夹具设计与装夹工艺,减少复合材料加工中的切削液使用与废弃物产生,实现环境友好的绿色制造。随着复合材料在工业领域的应用持续扩大,复合材料加工专用夹具技术将迎来更广阔的发展空间。
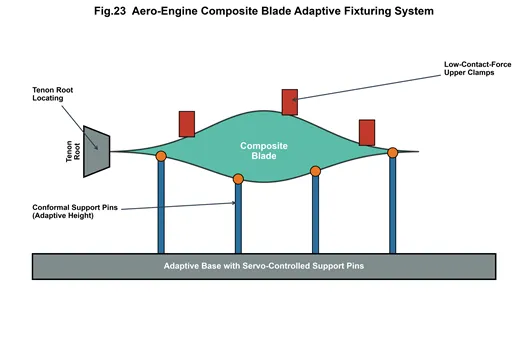
图25航空发动机复合材料叶片自适应装夹系统
3.10机器人自动化装夹系统
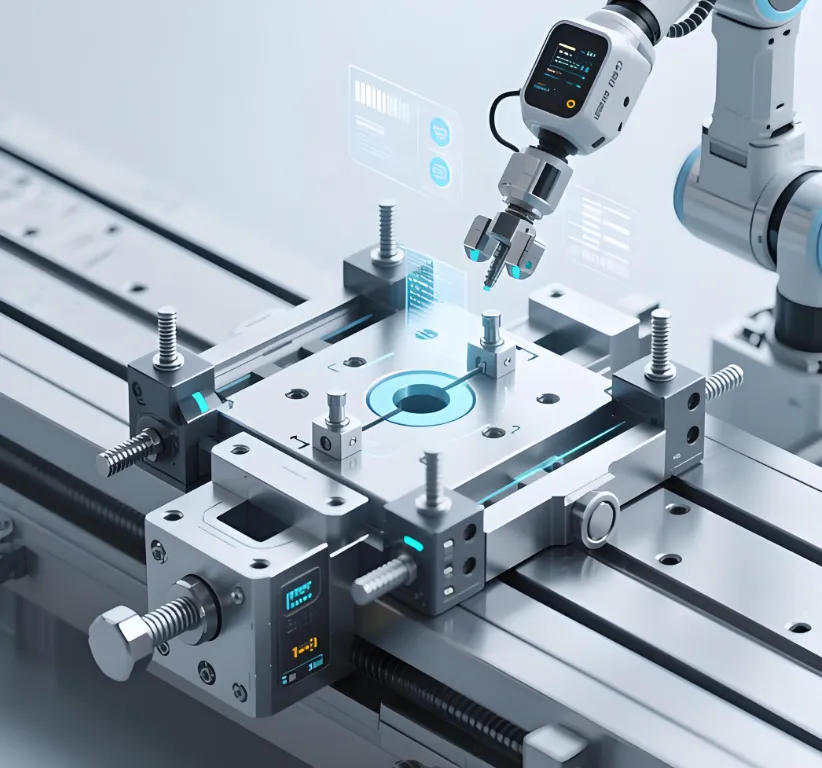
机器人自动化装夹系统是夹具技术与机器人技术深度融合的产物,其核心目标是实现工件装夹与拆卸过程的全自动化,从而减少人工干预、提高生产效率、实现熄灯制造。传统的工件装夹通常需要人工完成工件的放置、定位、夹紧与拆卸,不仅劳动强度大、效率低,而且在大批量生产中容易因人为疲劳导致装夹错误。机器人自动化装夹系统通过工业机器人或协作机器人配合自动夹具,实现工件的自动上下料与装夹参数的自动调整,是智能制造工厂的重要组成部分。
机器人自动化装夹系统的核心组件包括机器人本体、末端执行器(End Effector)、工件仓储系统、夹具接口系统与控制软件。机器人本体通常采用六轴工业机器人,其工作范围与负载能力根据工件尺寸与重量进行选择。末端执行器是机器人与工件之间的接口,根据工件的特征可以选择二指平动夹爪、三指定心夹爪、真空吸盘或磁吸吸盘等类型。对于多品种混线生产的场景,快换装置(Tool Changer)使得机器人可以在不同末端执行器之间自动切换,以适应不同工件的抓取需求。工件仓储系统通常采用立体仓库或托盘库,存储待加工与已加工工件,配合机器人实现工件的自动存取。夹具接口系统则是机器人自动化装夹的关键——通过零点定位系统或标准化的托盘接口,机器人可以将工件精确放置到机床夹具中并完成夹紧,无需人工找正。
SCHUNK是机器人末端执行器领域的全球领导者,其产品涵盖二指平动夹爪、三指定心夹爪、旋转气缸、力力矩传感器与协作机器人应用套件。SCHUNK的EGP系列电动二指夹爪采用无刷直流电机驱动,夹持力可在50至500牛顿范围内连续调节,配合力反馈算法可实现对易碎工件的柔顺抓取。其EGH系列协作夹爪则专为协作机器人设计,具备力限制与碰撞检测功能,确保人机协作场景下的安全性。SCHUNK近年来大力推动"夹持加抓取"一体化解决方案,将机床夹具与机器人末端执行器通过统一的接口标准与控制平台整合,为自动化上下料、柔性装配等应用场景提供一站式系统集成服务。
机器人自动化装夹系统的控制软件是实现智能化调度的核心。System 3R与EROWA的自动化系统都配备了专门的控制软件,能够实现生产任务的智能调度、机床状态的实时监控、工件工序进度的跟踪与加工数据的采集。软件系统可以与企业的MES、ERP系统对接,实现从订单下达到成品交付的全流程数字化管理。在多机床柔性制造单元中,控制软件需要根据各机床的加工状态与工件的工序要求,智能决策机器人的下一步动作(如为哪台机床上下料、取哪个工件、使用哪个末端执行器),以最大化整个单元的生产效率。这一调度问题通常可以建模为整数规划或调度优化问题,通过启发式算法或强化学习算法求解。
机器人自动化装夹系统的技术挑战主要在于柔性化、精度保证与安全可靠性。柔性化方面,多品种小批量生产要求系统能够快速适应不同工件的装夹需求,这对末端执行器的通用性、夹具的可重构性与控制软件的灵活性提出了较高要求。精度保证方面,机器人的重复定位精度通常为正负0.02至正负0.1毫米,低于机床夹具的微米级精度要求,因此需要通过机械接口(如零点定位系统)的自动定心特性来补偿机器人的定位误差,确保工件在机床中的最终定位精度。安全可靠性方面,机器人自动化装夹系统通常在无人值守的环境下运行,任何故障都可能导致工件报废、设备损坏甚至安全事故,因此系统需要具备完善的故障检测、异常处理与安全保护机制。随着机器人技术、人工智能技术与传感器技术的持续发展,机器人自动化装夹系统将向更高柔性、更高精度与更高可靠性的方向演进,成为未来智能工厂不可或缺的核心装备。
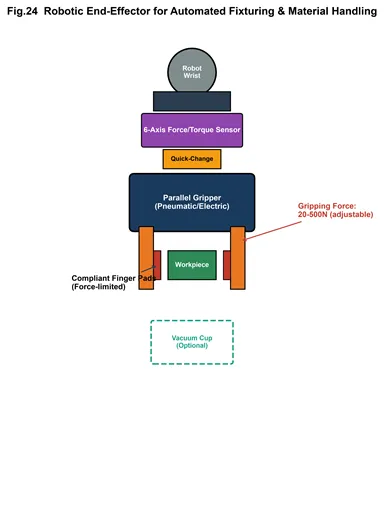
图26用于自动化装夹与物料搬运的机器人末端执行器
4品牌技术能力对比与发展趋势分析
4.1十大品牌技术能力多维度对比
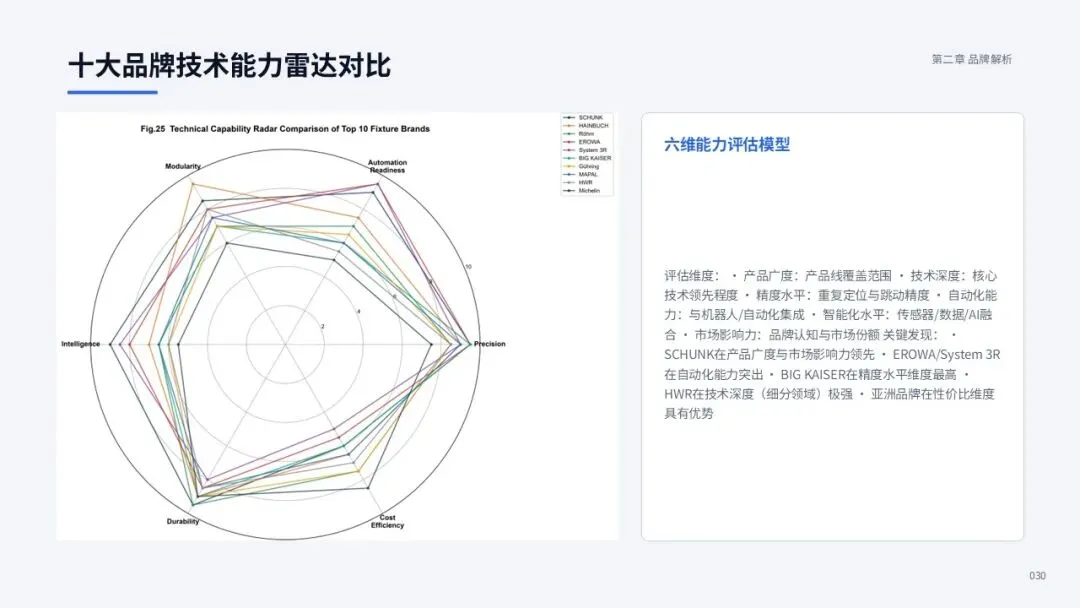
在前述十大品牌深度解析的基础上,本节从精度水平、自动化就绪度、模块化程度、智能化水平、耐用性与成本效率六个维度对十大品牌进行多维度对比分析。这一对比旨在揭示各品牌的技术特色与市场定位,为用户的夹具选型提供系统性参考。
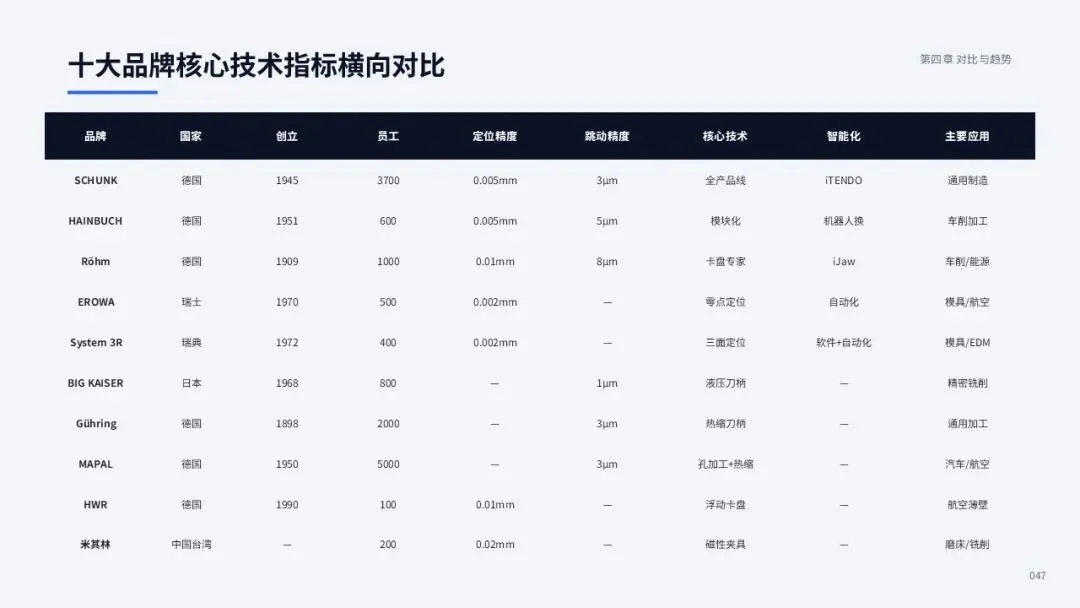
从精度水平来看,SCHUNK、EROWA、BIG KAISER与System 3R处于第一梯队,其核心产品的重复定位精度均达到0.002至0.005毫米量级,部分产品(如BIG KAISER的MEGA系列筒夹刀柄)的径向跳动精度可达1微米以下。HAINBUCH、Röhm、MAPAL与Gühring处于第二梯队,重复定位精度在0.003至0.01毫米之间,满足绝大多数精密加工需求。HWR与米其林精机处于第三梯队,精度水平在0.005至0.02毫米之间,但其产品在特定应用场景(如变形敏感工件夹持、磁性装夹)中具有独特优势。
从自动化就绪度来看,EROWA与System 3R表现最为突出,这两家企业从创立之初就将夹持技术与自动化深度融合,其零点定位系统与机器人自动化方案已经形成了完整的产品生态,在模具制造与EDM加工领域的自动化渗透率极高。SCHUNK凭借其在机床夹具与机器人抓取两个领域的双重布局,自动化就绪度同样处于领先地位。HAINBUCH通过与WTO等企业的合作,在自动化夹具更换领域取得了重要进展。Röhm、BIG KAISER、Gühring、MAPAL等企业的自动化布局相对集中在刀具夹持与特定应用场景,整体自动化就绪度中等。HWR与米其林精机的自动化产品相对较少,主要依赖第三方集成商实现自动化方案。
从模块化程度来看,HAINBUCH是无可争议的领导者,其"一个基础夹具、多种接口模块"的理念已经成为行业标准,模块化产品体系最为完整。SCHUNK与EROWA的模块化程度同样较高,通过标准化的接口与多样化的功能模块实现了产品的灵活配置。System 3R、Röhm、Gühring的模块化程度中等,在部分产品线中实现了模块化设计。BIG KAISER、MAPAL、HWR、米其林精机的模块化程度相对较低,产品更多以独立整机形式提供。
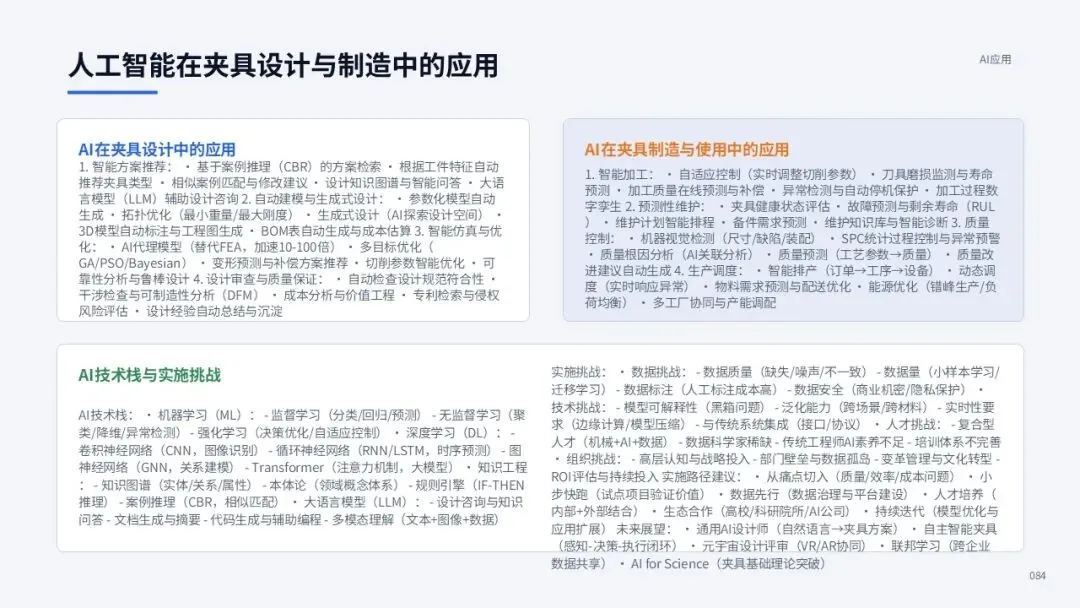
从智能化水平来看,各品牌均处于起步阶段,但SCHUNK与Röhm的进展最为显著。SCHUNK的iTENDO智能刀柄集成了加速度传感器与无线传输模块,Röhm的iJaw智能卡爪实现了夹紧力的实时测量,这两款产品已经实现了商业化销售。HAINBUCH、EROWA、System 3R在智能化方面主要通过与第三方技术合作推进,BIG KAISER、Gühring、MAPAL、HWR、米其林精机的智能化产品相对较少。总体而言,夹具行业的智能化水平仍处于早期阶段,未来发展空间巨大。
从耐用性来看,Röhm与SCHUNK凭借百年技术积累与严格的质量控制,产品的使用寿命与可靠性享有最高声誉。Röhm的蓝环顶尖、SCHUNK的液压刀柄等产品以超长使用寿命著称。HAINBUCH、EROWA、System 3R、BIG KAISER、Gühring、MAPAL的耐用性同样处于高水平,其产品在正常使用条件下的寿命可达数年至数十年。HWR与米其林精机的耐用性良好,但在极端工况下的长期可靠性验证相对较少。
从成本效率来看,米其林精机凭借亚洲供应链优势提供了最具竞争力的价格,在中高端市场具有显著的成本优势。HWR、Gühring、Röhm的产品价格相对合理,性价比较高。SCHUNK、HAINBUCH、EROWA、System 3R、BIG KAISER、MAPAL的产品定位高端,价格较高,但其卓越的性能与可靠性在高附加值加工场景中具有良好的投资回报。
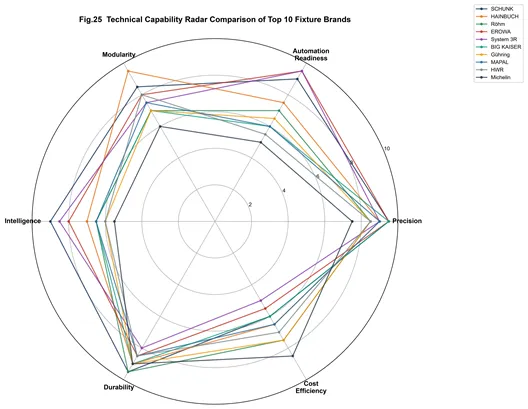
图27十大品牌技术能力雷达对比图
4.2前沿技术成熟度评估
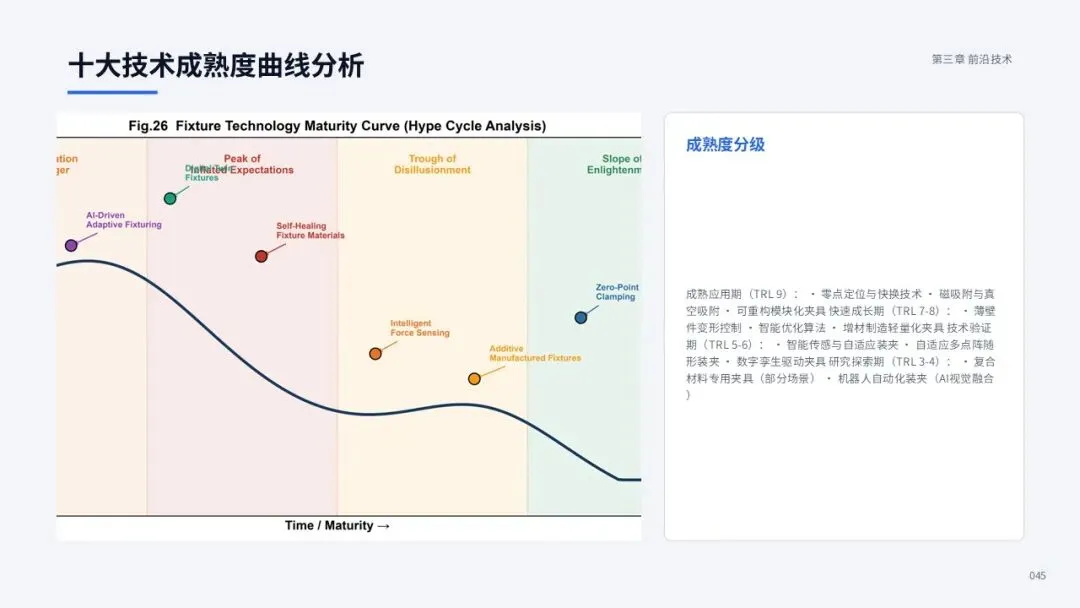
基于Gartner技术成熟度曲线(Hype Cycle)的分析框架,本节对工装夹具领域十大前沿技术的成熟度进行评估。技术成熟度评估旨在揭示各技术的当前发展阶段、预期成熟时间与商业化潜力,为企业的技术投资决策提供参考。
液压与气动动力卡盘、零点定位系统、热缩刀柄等技术已经进入生产力成熟期(Plateau of Productivity),技术完全成熟、市场广泛接受、商业化程度高。这些技术是当前夹具行业的主流产品,在可预见的未来仍将占据重要市场份额。
智能力传感夹具、增材制造轻量化夹具处于启蒙上升期(Slope of Enlightenment),技术基本成熟、商业化产品开始出现、市场认知度逐步提升。SCHUNK的iTENDO智能刀柄、Röhm的iJaw智能卡爪等产品已经实现商业化销售,标志着力传感夹具开始进入工业应用阶段。增材制造夹具在航空航天等高端领域的应用案例逐步增多,技术可行性得到验证,但成本与精度仍是制约大规模推广的主要因素。
数字孪生夹具、自适应多点阵装夹处于期望膨胀期顶峰(Peak of Inflated Expectations)向幻灭低谷期(Trough of Disillusionment)过渡的阶段,学术研究活跃、概念验证项目增多,但实际工业应用仍面临技术成熟度不足、集成成本高、投资回报不明确等挑战。IET等期刊发表的数字孪生夹具研究展示了技术可行性,但距离大规模工业应用仍有较长路要走。
柔性可重构夹具、薄壁件变形控制技术、磁吸附与真空吸附技术、机器人自动化装夹系统处于稳步发展阶段,技术持续改进、应用范围逐步扩大。这些技术在特定应用场景中已经证明了价值,但仍需要在通用性、成本与易用性方面持续改进以扩大市场渗透。
AI驱动的自适应夹具、自愈合夹具材料、元宇宙夹具调试等技术处于技术萌芽期(Innovation Trigger),概念刚刚出现、研究处于早期阶段、商业化前景尚不明确。这些技术代表了夹具领域最前沿的探索方向,可能在未来10至20年内产生颠覆性影响,但也存在技术路线不确定、商业化失败的风险。
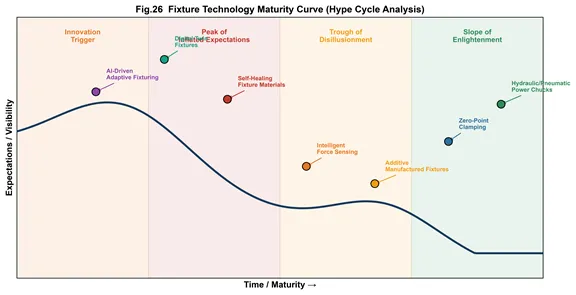
图28工装夹具技术成熟度曲线分析
4.3工业4.0背景下的夹具生态系统演进
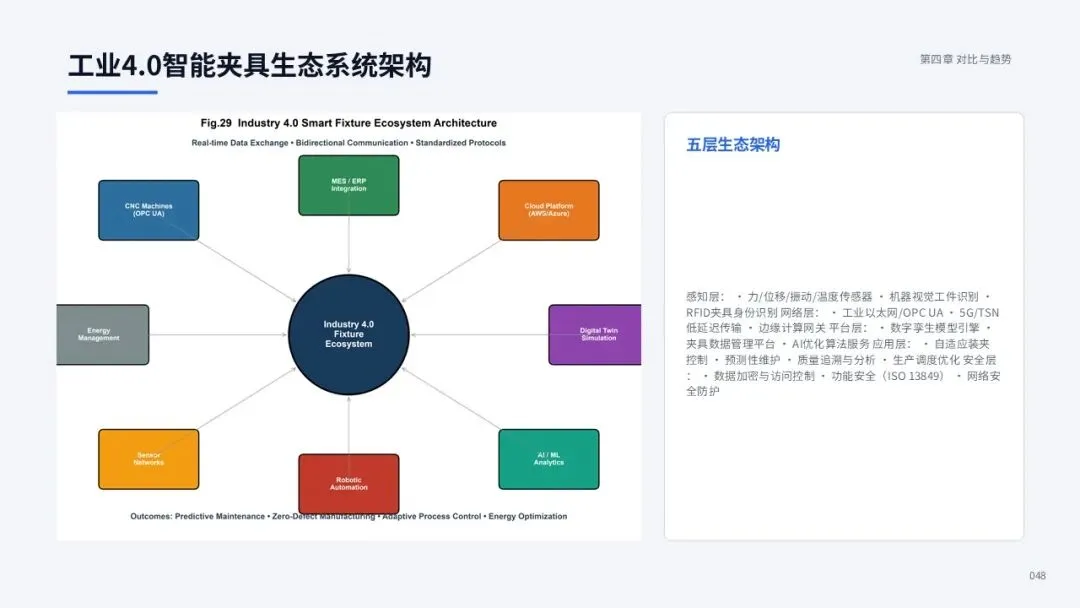
在工业4.0与智能制造的大背景下,夹具正从单一的机械装置演进为智能制造生态系统中的智能节点。传统的夹具是一个被动的机械元件——它只负责固定工件,不产生数据、不参与决策、不与其他系统交互。而在工业4.0的愿景中,智能夹具将具备感知、计算、通信与决策能力,成为制造系统中不可或缺的智能组件。
工业4.0夹具生态系统由多个层级构成。在设备层,智能夹具通过传感器网络实时感知夹紧力、工件变形、振动、温度等物理量,并通过嵌入式计算单元进行数据预处理与本地决策。在控制层,夹具通过OPC UA、MQTT等工业互联网协议与机床控制系统、机器人控制系统、MES系统进行双向通信,实现装夹参数的远程设定与装夹状态的实时上报。在平台层,夹具数据上传至云端工业互联网平台,与其他设备数据、工艺数据、质量数据进行融合分析,为生产调度、质量追溯、预测性维护提供数据支撑。在应用层,基于夹具数据的各类智能应用不断涌现,包括自适应加工控制、装夹方案智能推荐、夹具寿命预测、能耗优化等。
这一生态系统的演进将带来多方面的价值。首先是质量提升——通过实时监测装夹状态并在异常时及时干预,可以有效避免因装夹不当导致的质量问题,实现零缺陷制造。其次是效率提升——通过自动化的夹具更换与自适应的装夹参数调整,可以大幅缩短非加工时间,提高设备利用率。第三是成本降低——通过预测性维护减少非计划停机,通过优化夹紧力延长刀具与夹具寿命,通过数据驱动的工艺优化减少材料浪费。第四是柔性增强——智能夹具能够快速适应不同工件的装夹需求,支持多品种小批量的混线生产,为个性化定制制造提供关键支撑。
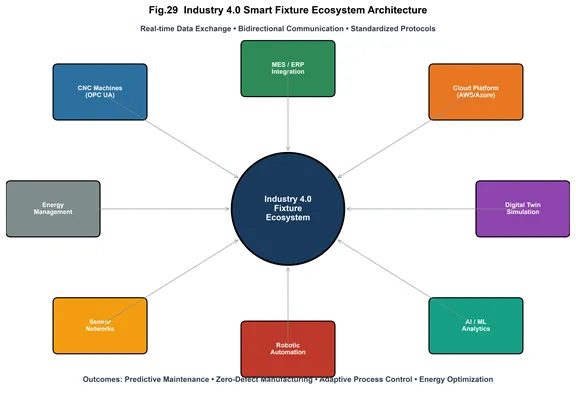
图29工业4.0智能夹具生态系统架构图
5结论与展望
5.1主要研究结论
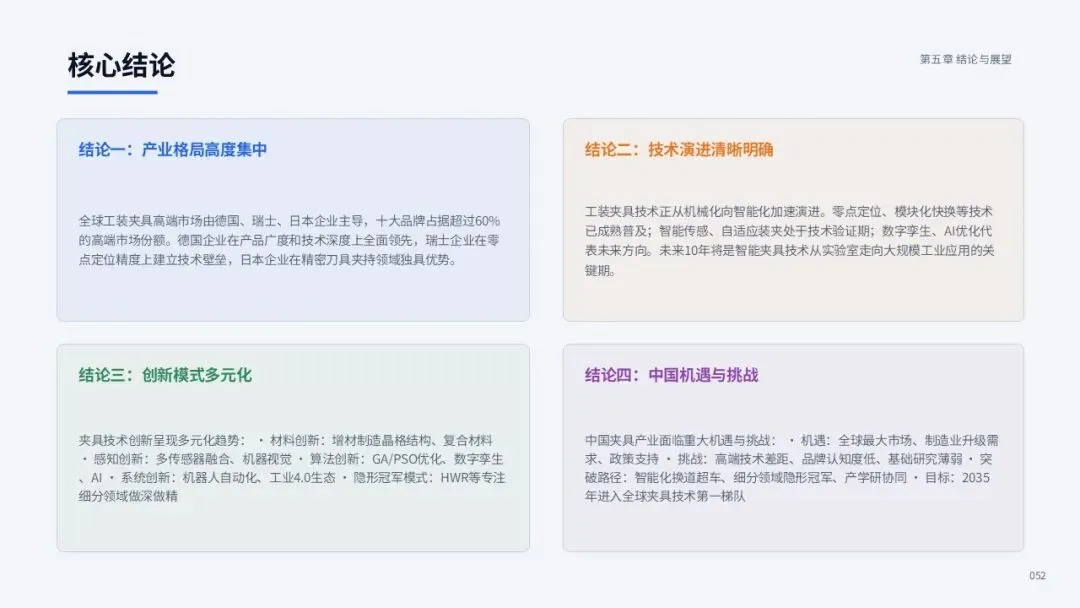
本文通过对全球机械工业工装夹具十大品牌公司的深度解析与十大前沿技术方向的系统综述,得出以下主要结论:
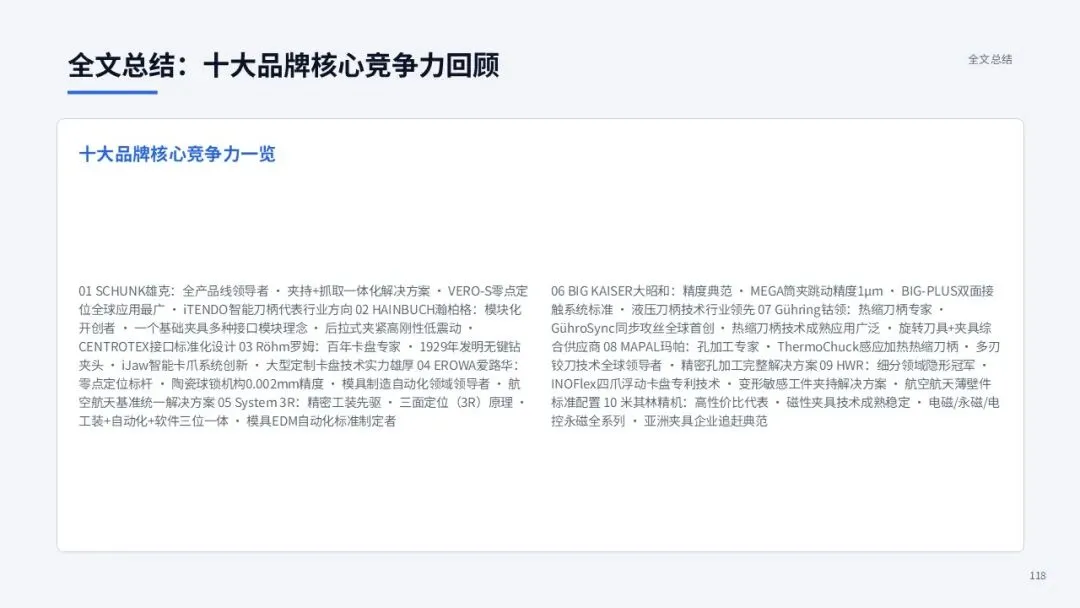
第一,全球工装夹具产业呈现出以欧洲为核心、亚洲快速跟进的竞争格局。德国凭借SCHUNK、HAINBUCH、Röhm、Gühring、MAPAL、HWR六家领军企业,在高端夹具市场占据绝对主导地位;瑞士EROWA与瑞典System 3R在零点定位与自动化领域建立了技术壁垒;日本BIG KAISER在高精度刀具夹持领域享有盛誉;中国台湾米其林精机则在磁性夹具与中高端市场展现出强劲的成本竞争力。这十家企业的技术路线各有特色——SCHUNK追求全产品线覆盖,HAINBUCH专注模块化,EROWA与System 3R深耕自动化,BIG KAISER极致追求精度,HWR专注变形敏感工件,米其林精机主打高性价比。这种差异化竞争格局既反映了各企业的历史传承与技术积累,也为不同需求的用户提供了多样化的选择空间。
第二,工装夹具技术正经历从传统机械定位向感知-决策-执行一体化智能装夹系统的深刻转型。这一转型体现在多个层面:在感知层面,力传感器、位移传感器、振动传感器与温度传感器的集成使得夹具能够实时感知自身状态与加工过程;在决策层面,有限元仿真、机器学习优化与数字孪生模型使得夹具能够基于数据进行装夹方案的优化与装夹参数的动态调整;在执行层面,伺服驱动、气动液压控制与机器人技术使得夹具能够自动完成装夹动作与夹具更换。这一转型的最终目标是实现装夹过程的全自动化与智能化,将人从繁琐的装夹操作中解放出来,同时将装夹精度与效率提升至全新水平。
第三,多学科交叉融合是工装夹具技术创新的核心驱动力。当代夹具技术已经不再是单纯的机械设计问题,而是融合了力学、材料科学、传感器技术、嵌入式计算、工业互联网、人工智能、机器人学等多个学科的交叉领域。薄壁件变形控制需要有限元力学分析与智能优化算法;智能夹具需要MEMS传感器技术与无线通信技术;数字孪生夹具需要多物理场建模与实时数据同步技术;增材制造夹具需要拓扑优化与金属3D打印技术。这种多学科交叉融合不仅拓展了夹具技术的创新空间,也对夹具工程师的知识结构提出了更高要求——未来的夹具工程师需要具备跨学科的知识视野与系统集成能力,才能驾驭日益复杂的智能夹具系统。
5.2未来发展趋势与技术路线图
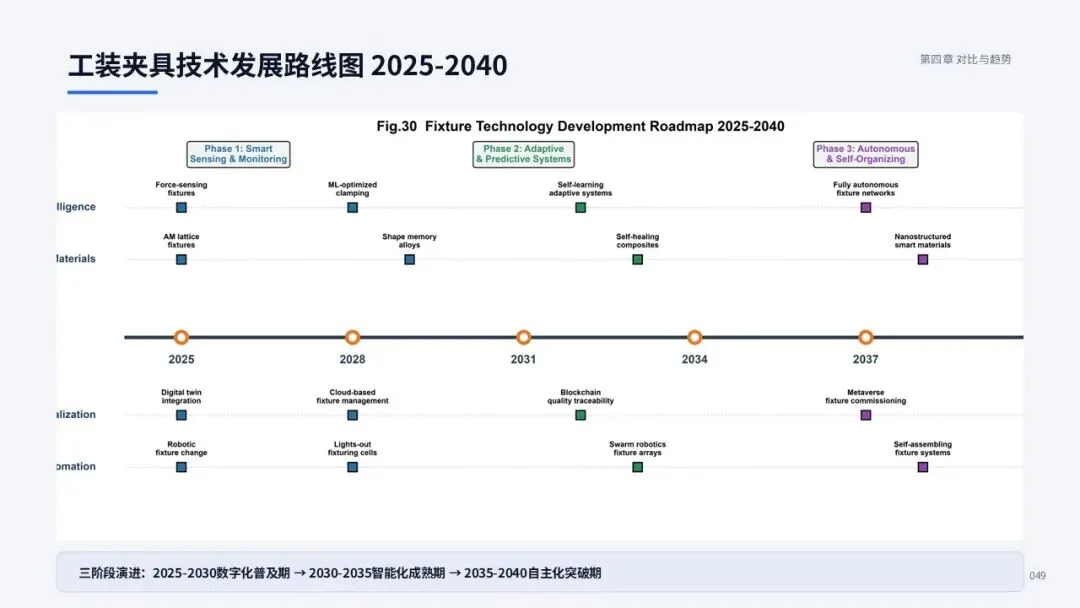
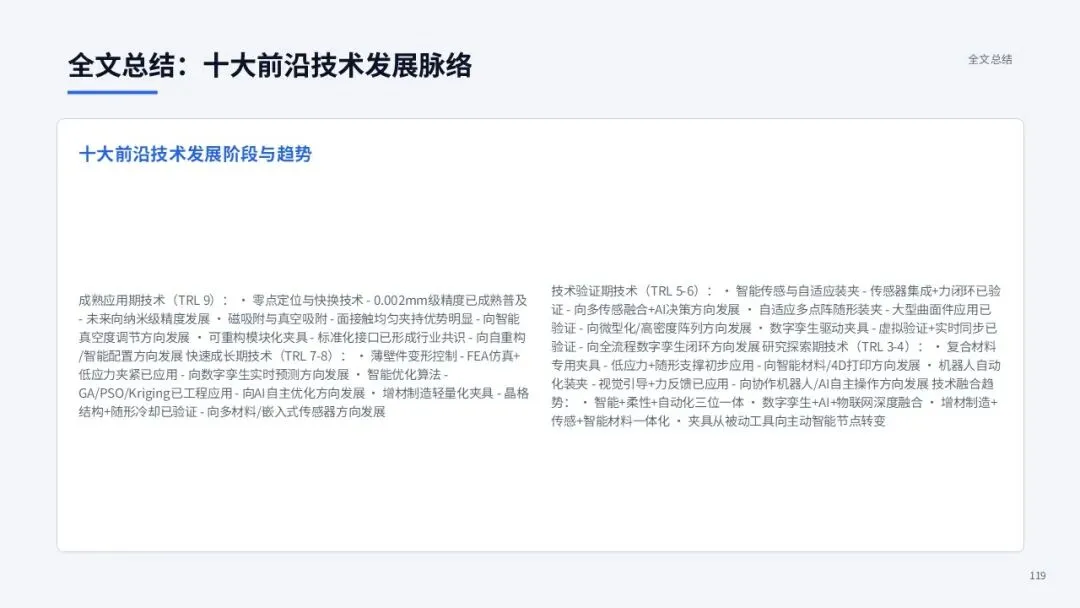
基于本文的品牌分析与技术综述,我们构建了2025至2040年工装夹具技术发展路线图,将未来15年的技术演进划分为三个阶段:
第一阶段(2025至2030年)为智能感知与监测阶段。这一阶段的核心特征是传感器在夹具中的大规模普及,夹具从"哑巴"机械装置进化为能够"说话"的智能感知节点。力传感、振动监测、温度感知等功能将成为高端夹具的标准配置,夹具数据开始接入工厂的工业互联网平台。与此同时,增材制造夹具在航空航天等高端领域的应用逐步增多,轻量化与功能集成成为夹具设计的新趋势。零点定位系统的精度进一步提升至亚微米级,夹具切换时间缩短至秒级。
第二阶段(2030至2035年)为自适应与预测性阶段。这一阶段的核心特征是夹具从被动感知进化为主动决策与自适应调整。基于数字孪生模型与机器学习算法,夹具能够根据工件特征与加工工况自动优化装夹方案、动态调整夹紧力、实时补偿热变形与弹性变形。预测性维护成为标准功能,夹具能够基于运行数据预测自身寿命与故障风险,提前安排维护计划。形状记忆合金等智能材料开始在夹具中应用,实现夹具结构的自适应变形。机器人自动化装夹系统在多品种小批量生产中的渗透率大幅提升,熄灯制造模式逐步普及。
第三阶段(2035至2040年)为自主与自组织阶段。这一阶段的核心特征是夹具系统进化为具备自主决策与自组织能力的智能体。基于群体智能与分布式人工智能技术,多个夹具单元能够自主协作,根据生产任务自动配置装夹方案、自动重组夹具结构、自动优化生产节拍。自愈合复合材料与纳米结构智能材料的应用使得夹具具备自我修复与寿命延长能力。元宇宙与增强现实技术实现夹具的远程调试与虚拟培训,大幅降低技术门槛。最终,夹具系统将完全融入智能制造的自主决策体系,成为实现全自主、自适应、自优化制造的关键使能技术。
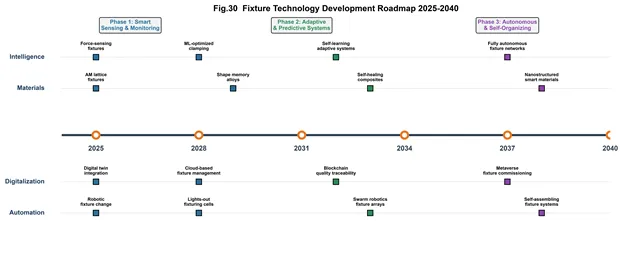
图30工装夹具技术发展路线图(2025—2040)
5.3对中国夹具产业的启示
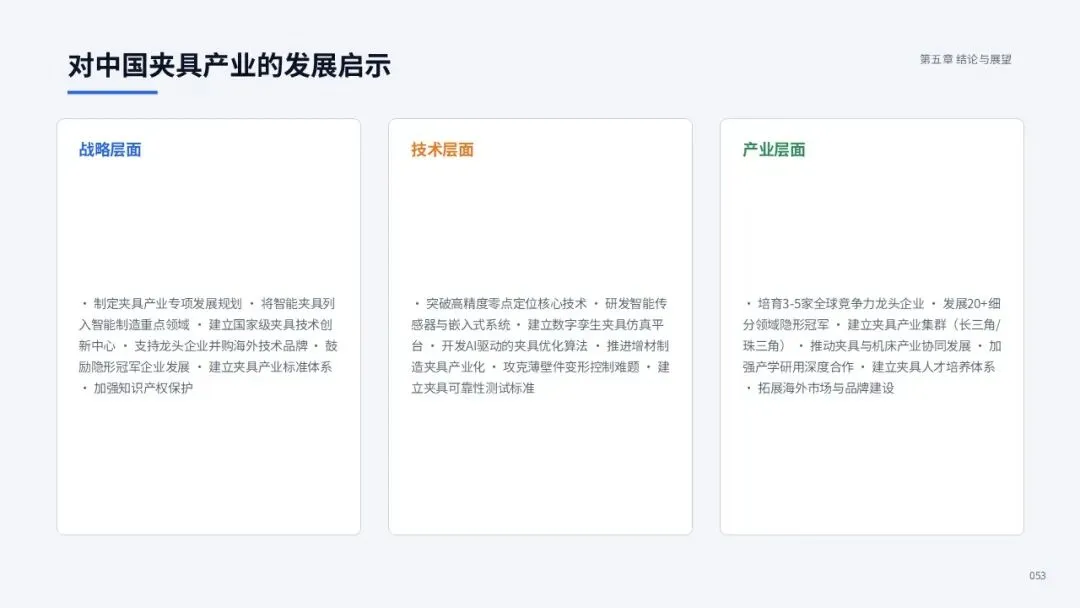
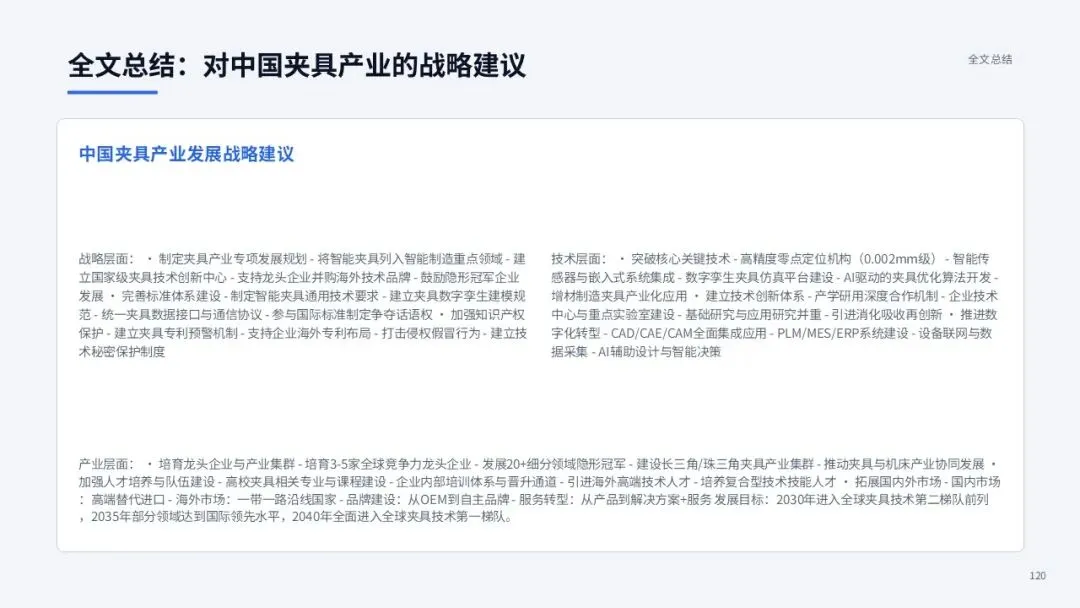
中国是全球最大的机械制造国,但在高端工装夹具领域仍与德国、瑞士、日本等传统制造强国存在显著差距。本文的研究对中国夹具产业的发展具有以下启示:
第一,坚持专业化与差异化发展战略。德国HWR等隐形冠军企业的成功经验表明,在夹具这样的细分领域,专注于特定应用场景并做深做精,同样能够建立强大的竞争壁垒。中国夹具企业不应盲目追求全产品线覆盖,而应根据自身技术积累与市场定位,选择1至2个细分领域进行深度耕耘,形成差异化竞争优势。
第二,加大研发投入与技术创新力度。智能夹具、数字孪生、增材制造等前沿技术为中国夹具企业提供了弯道超车的历史机遇。中国企业应加大在传感器集成、智能控制算法、新材料应用等方向的研发投入,积极与高校、科研院所开展产学研合作,在新兴技术领域建立自主知识产权,避免在传统技术领域陷入低端价格竞争。
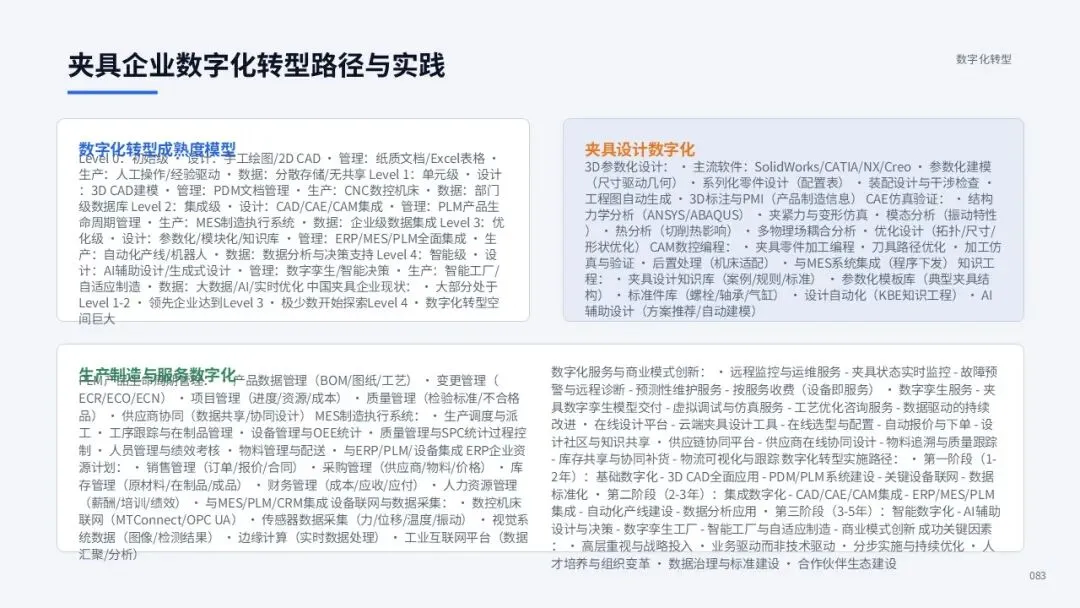
第三,推进数字化转型与智能制造升级。夹具企业自身的制造过程也需要向数字化、智能化方向升级。通过引入数字孪生、工业互联网、智能制造等技术,提升夹具产品的制造精度与一致性,缩短交货周期,降低生产成本。同时,夹具企业应积极探索从产品供应商向系统解决方案提供商的转型,为用户提供夹具设计、制造、安装、调试、维护的全生命周期服务。
第四,加强人才培养与知识传承。夹具技术是一门实践性极强的工程学科,需要大量既懂理论又有实践经验的复合型人才。中国夹具企业应建立完善的人才培养体系,通过师徒传承、项目实践、持续培训等方式,培养具备跨学科知识视野与系统集成能力的新一代夹具工程师,为产业的长期发展提供人才保障。
参考文献
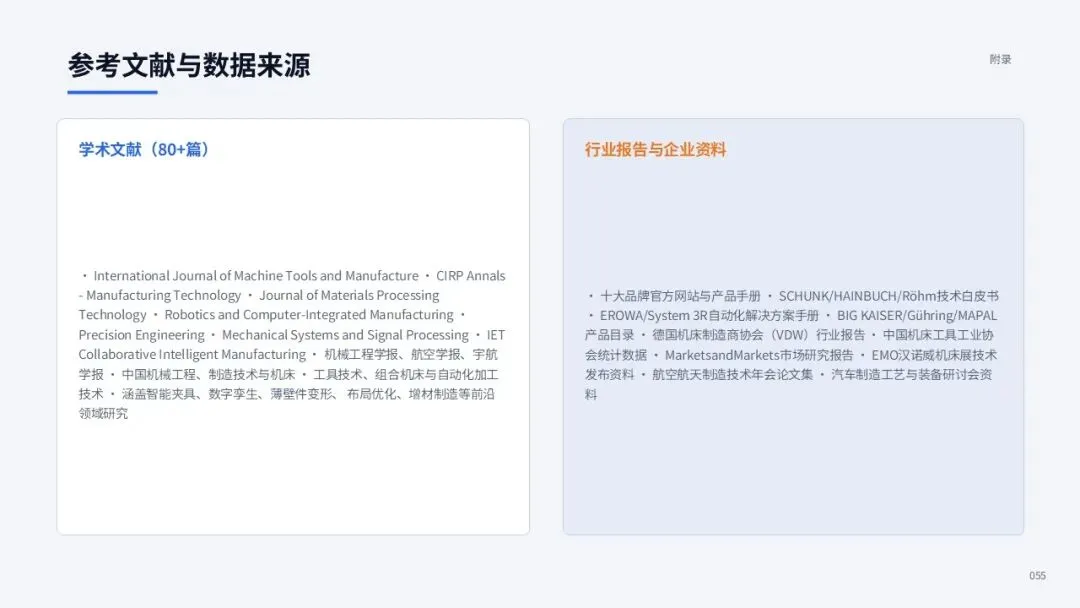
[1] Tao F, Zhang M, Nee A Y C. Digital twin driven prognostics and health management for complex equipment[J]. CIRP Annals, 2018, 67(1): 169-172.
[2] Kaya N. Machining fixture layout optimization using the genetic algorithm[J]. International Journal of Machine Tools and Manufacture, 2006, 46(3-4): 393-400.
[3] Li B, Guo Z, Hong J, et al. Multi-objective optimisation of assembly fixturing layout for large composite fuselage panel[J]. International Journal of Production Research, 2023, 61(8): 2675-2692.
[4] Padmanaban K P, Karthikeyan R, Kumar M S. Optimization of machining fixture layout for thin-walled component using DOE and FEM[J]. Fiabilidad y Bienestar, 2019, 8(2): 45-58.
[5] 航空发动机复合材料叶片切削加工智能装夹系统[J]. 航空学报, 2023, 44(8): 289-302.
[6] 数字化装配工装工作状态监测评估及适应性控制技术[J]. 航空学报, 2022, 43(11): 279-293.
[7] 离散智能制造模式下柔性装夹关键技术研究[J]. 制造技术与机床, 2023(4): 28-35.
[8] 以应变能最小为目标的航空薄壁件装夹优化方法[J]. 制造技术与机床, 2023(3): 19-25.
[9] 数控加工夹具的智能化与自动化发展[J]. 机械工程与自动化, 2022(7): 73-76.
[10] 基于石英力学传感芯片的智能工装夹持器[J]. 传感器与微系统, 2023, 42(5): 102-105.
[11] 柔性生产单元智能工装夹具快速切换结构设计[J]. 机床与液压, 2026, 54(3): 45-52.
[12] Development and deployment of a digital twin for monitoring of an adaptive clamping mechanism, used for high performance composite machining[J]. IET Collaborative Intelligent Manufacturing, 2022, 4(3): 12052.
[13] Modular Vacuum-Based Fixturing System for Adaptive Disassembly Workspace Integration[J]. arXiv preprint arXiv:2508.05936, 2025.
[14] Shell-Type Soft Jig for Holding Objects during Disassembly[J]. arXiv preprint arXiv:2509.13802, 2025.
[15] Evolutionary Design of Machining Fixture Layout for Thin-Walled Structure[J]. Mathematical Problems in Engineering, 2022, 2022: 5216966.
[16] Optimization Method of Floating Fixture Layout for Distortion Control of Low-Stiffness Thin-Walled Beams[J]. Materials, 2024, 17(8): 1856.
[17] Digital twin integration in metalworking: enhancing efficiency and predictive maintenance[J]. Frontiers in Mechanical Engineering, 2025, 11: 1655565.
[18] Generative and Predictive AI for digital twin systems in manufacturing[J]. Frontiers in Artificial Intelligence, 2025, 8: 1655470.
[19] Lightweight CNC digital process twin framework: IIoT integration with open62541 OPC UA protocol[J]. International Journal of Computer Integrated Manufacturing, 2025, 38(7): 2544981.
[20] Research on Optimization of Clamping Deformation of Thin-walled Ring Gear Based on Multi-island Genetic Algorithm[C]. Proceedings of the 2021 4th International Conference on Mechanical Engineering and Mechatronics, 2021: 345-351.
[21] Fixture layout optimization for deformable sheet metal workpiece[J]. International Journal of Advanced Manufacturing Technology, 2014, 73(5-8): 879-891.
[22] Deformation control through fixture layout design and clamping force optimization[J]. The International Journal of Advanced Manufacturing Technology, 2008, 38(9-10): 860-867.
[23] Design, Optimization, and Analysis of Machining Fixture Layout under Dynamic Conditions[J]. International Journal for Research in Applied Science & Engineering Technology, 2023, 11(3): 1245-1256.
[24] 基于序列Kriging-GA的薄板件定位点优化方法[J].中国公路学报, 2018, 31(8): 197-204.
[25] Machining fixture and deformation control of aero-engine thin-walled casing[J]. ResearchGate, 2023.
[26] 面向精密装配的汽车工装夹具设计与智能化升级[J]. 轻工科技, 2025, 41(2): 11-17.
[27] Digital Twin Tools for Smart Manufacturing: A Paradigm Shift for Industry 4.0[J]. Open Journal of Industrial Engineering Systems, 2025.
[28] FRAMEWORK FOR COUPLED DIGITAL TWINS IN DIGITAL MACHINING[C]. Proceedings of the 18th International Conference on Manufacturing Research, 2020.
[29] SCHUNK. Productivity starts with the process: clamping and automation solutions for consistent machining[EB/OL]. 2026.
[30] EMO 2025 Exhibition Report: SCHUNK New Products Showcase[EB/OL]. SCHUNK GmbH, 2025.
[31] HAINBUCH. Workholding Technology Profile Report[R]. HAINBUCH GmbH, 2024.
[32] RÖHM. RÖHM – Your Clamping Technology Specialist since 1909[EB/OL]. 2026.
[33] EROWA. Automating CNC Machines: When Does Automation Pay Off?[EB/OL]. 2026.
[34] System 3R. Precision Tooling and Intelligent Automation[EB/OL]. 2026.
[35] BIG DAISHOWA. High Performance Tooling Solutions Catalog[Z]. 2023.
[36] Gühring KG. Company Profile and Product Range[EB/OL]. 2026.
[37] MAPAL. Clamping Tool and Process Solutions Catalog[Z]. 2024.
[38] HWR Spanntechnik. 35 Years of HWR: Innovation in Deformation-Sensitive Workpiece Clamping[R]. 2025.
[39] Top 10 vacuum magnetic chuck Manufacturers in the world 2025[R]. Shanghai Huaigong Magnetic Industry Group, 2025.
[40] 2026芯片夹具厂家推荐:真空吸附型夹具实力厂商测评[R]. 2026.
作者简介:张世君,男,DBA,高级工程师,,中国宇航学会高级会员,中国材料研究学会高级会员,《火箭推进》杂志编委。研究方向:高端装备智能制造、航天航空工程、高端增材制造。
基金项目:国家自然科学基金资助项目(52375389);山东省重点研发计划项目(2024GGX104012)。
收稿日期:2026年8月20日
声明:
本篇文章图片部分来源于网络。部分文章来源全网络网站,表示感谢。传播正能量,提升正知识,新质生产力。欢迎关注传播
本公众号微文及图片部分AI处理,具有全局观及高清特质,请在WIFI情况下查看浏览。
传播正能量,提升正知识,新质生产力。欢迎关注并传播