巡检机器人怎么选?五类机型"各司其职",选型从来不是一场参数竞赛
- 更新时间 2026-11-19 10:43:55
巡检机器人怎么选
——五类机型"各司其职",选型从来不是一场参数竞赛
摘要 买错巡检机器人,往往不是预算不够,而是先看了参数、后看了场景。一张五类机型适配对照表+选型三问,把挂轨、轮式、履带、四足、无人机的适配边界讲清,也把"场景决定形态"这条底层逻辑说透。
如果要评选工业现场里最不讨人喜欢、却又最不敢大意的岗位,高危巡检一定高居榜首。在煤矿井下、石化厂区、电力管廊等区域,总有一群人日复一日地重复着测温、看表、查漏、排障——枯燥,却一步都错不得。也正是在这些地方,一句行业共识不胫而走:越危险的地方,越适合把机器人先推上去。
巡检机器人之所以率先在高危场景跑通,底层逻辑并不复杂。高危,意味着人不敢去、留不住人;高频,意味着重复劳动密集、出错代价高;而现场往往又有相对固定的点位与路线,恰好落在当前机器人能力的射程之内。三者叠加,机器人从"演示"走向"刚需",几乎是顺理成章的事。也正因为如此,巡检机器人成了机器人产业里少有的"先落地、再迭代"的品类——它在最不好干的岗位上先站稳脚跟,再回头升级能力。
选型最大的坑:不是预算,是"先看参数、后看场景"
跑通场景是一回事,选对机型是另一回事。行业里一个反常识的判断正在被反复验证:巡检机器人选型最大的坑,从来不是预算不够,而是一上来就先看参数、后看场景。
1选错机型,从第一步就输了。巷道、地面、温湿度没摸清就下单,轮式进不了窄巷道,挂轨爬不了楼。机型从来不是跟着预算走,而是跟着地形走。
2被参数表带节奏,是更隐蔽的坑。厂商的标称续航、峰值负载写得漂亮,可一到多尘、高湿、低温的现场,纸面数据常常大打折扣。参数好看,不等于能干活。
3招标与技术规格书写不清,是最后的连环坑。"实现智能巡检"这种话写进标书,验收标准就全靠扯皮,翻车时没人兜底。场景、点位、环境条件,必须先在规格书里列清楚,再谈参数。
五类形态各司其职:场景决定形态
把主流巡检手段按适用场景拆开,其实是五类机型在分头接不同的活。行业的普遍认知很朴素:场景决定形态,任务决定载荷,从来不是一张参数表能通吃。
| 机型 | 典型场景 | 通过性 | 续航/衰减 | 识别能力 | 主要短板 | 适合谁 |
|---|---|---|---|---|---|---|
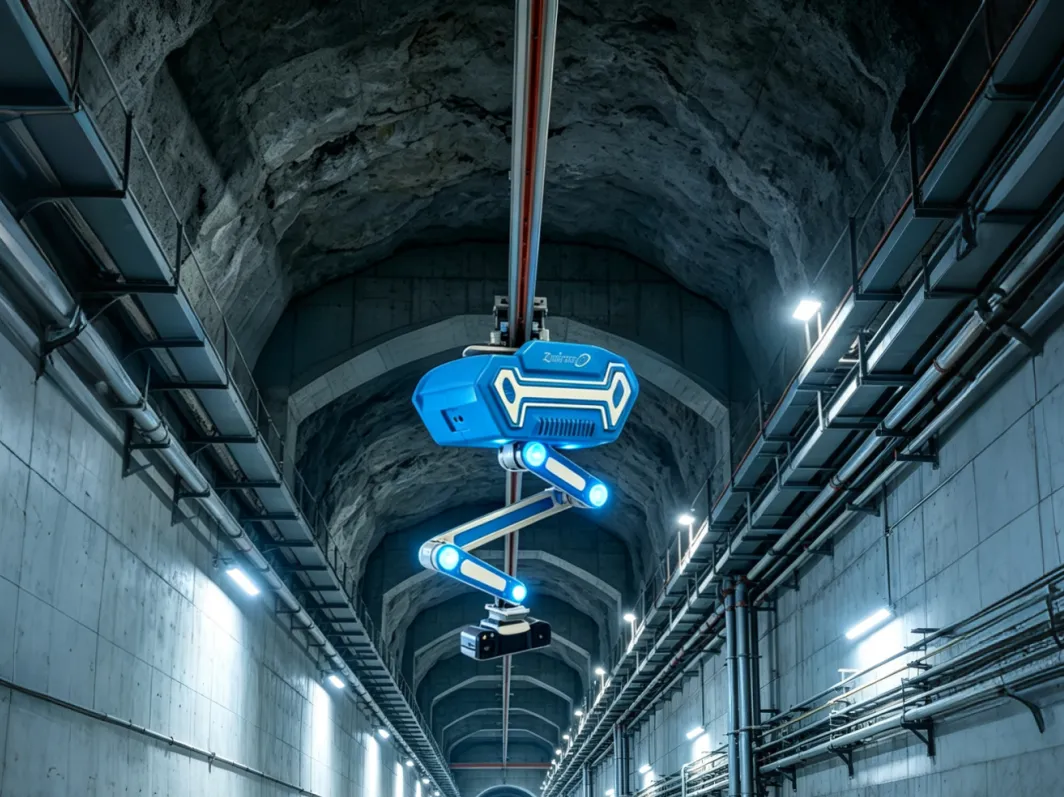
挂轨式 | 管廊、隧道、皮带长廊、变电站架空轨道 | 沿固定轨道,平顺但受限 | 有线/滑触供电衰减小;电池型随里程衰减 | 固定视角,盯线盯点稳 | 不能跨场景,轨道基建贵,有覆盖死区 | 线性长距离设施业主 |
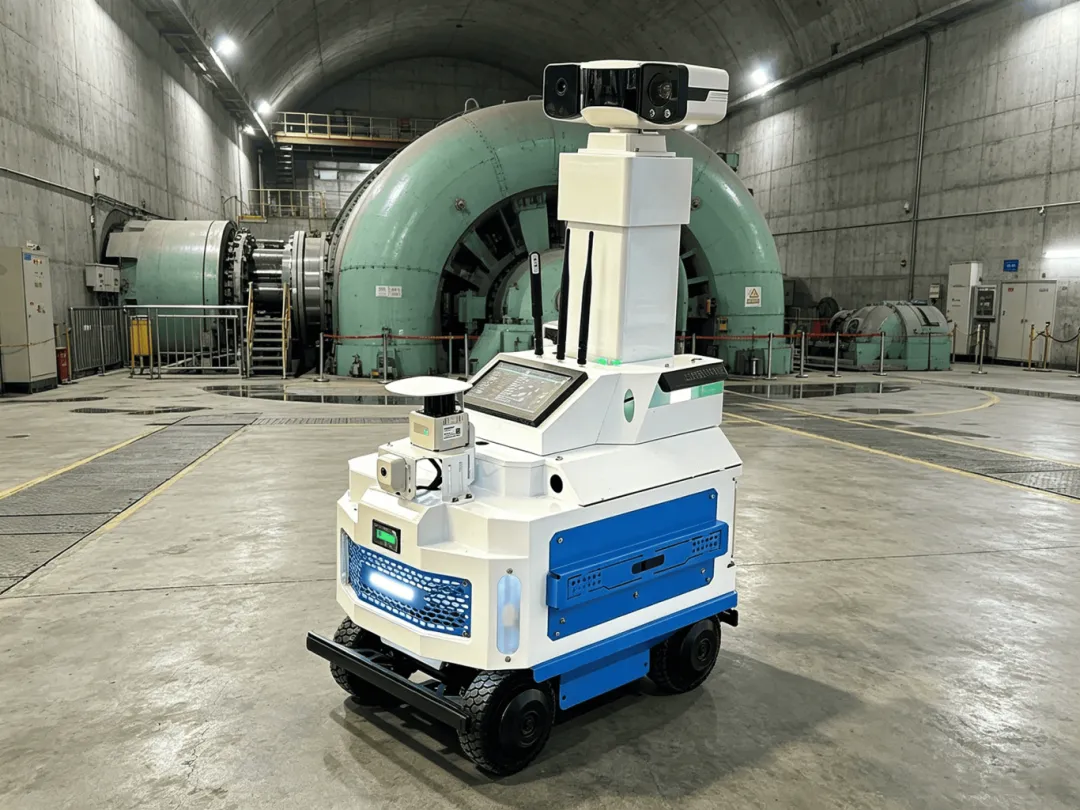
轮式 | 机房、变电站、园区道路、电厂平坦地面 | 平坦地面好,遇台阶沟坎受限 | 电池型,负载与越障叠加时衰减明显 | 多传感融合,灵活 | 复杂地形通过差、易打滑 | 地面平坦、点位密集单位 |
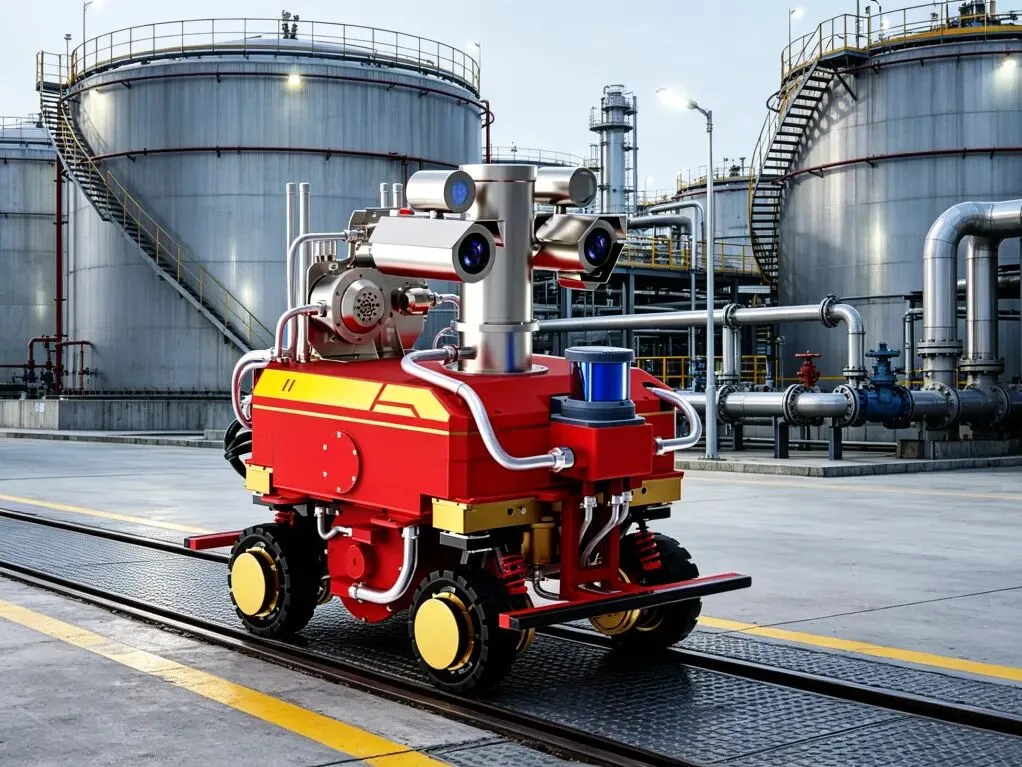
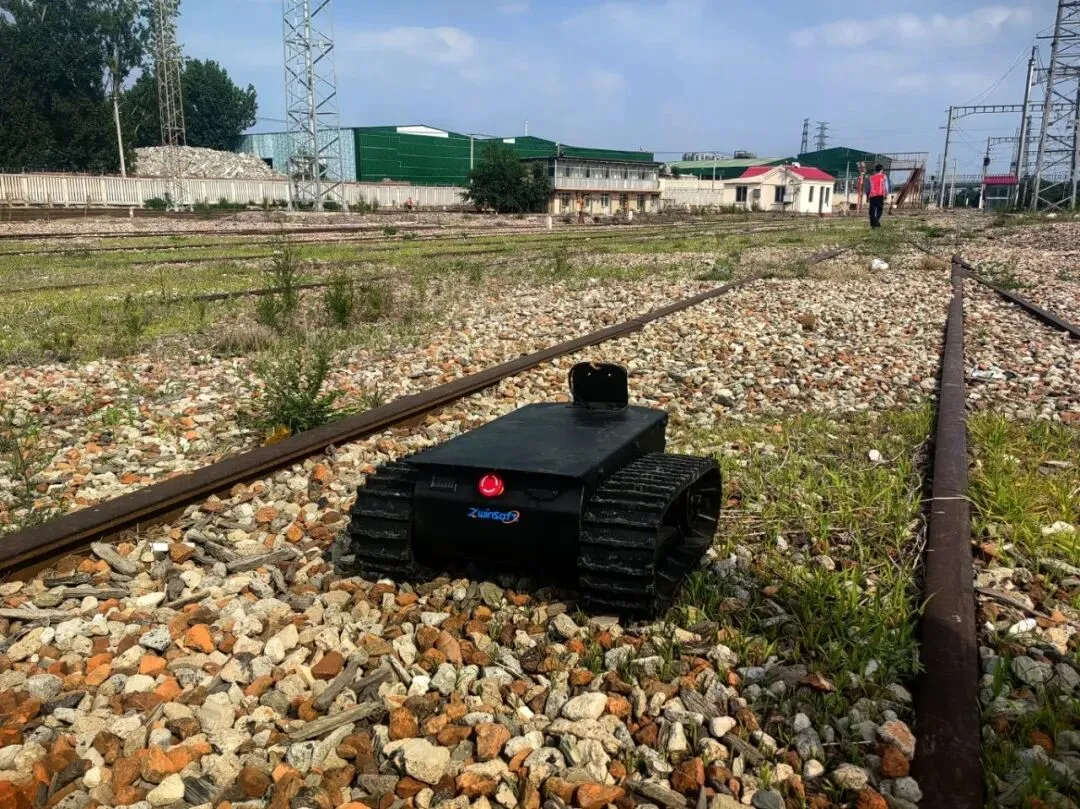
履带式 | 矿山、工地、泥泞碎石路面、管道内部 | 越障爬坡泥地强 | 负载大、能耗高,衰减快 | 可带多载荷 | 速度慢、噪音大、平整路面效率低、易伤地面 | 非结构化地形业主 |
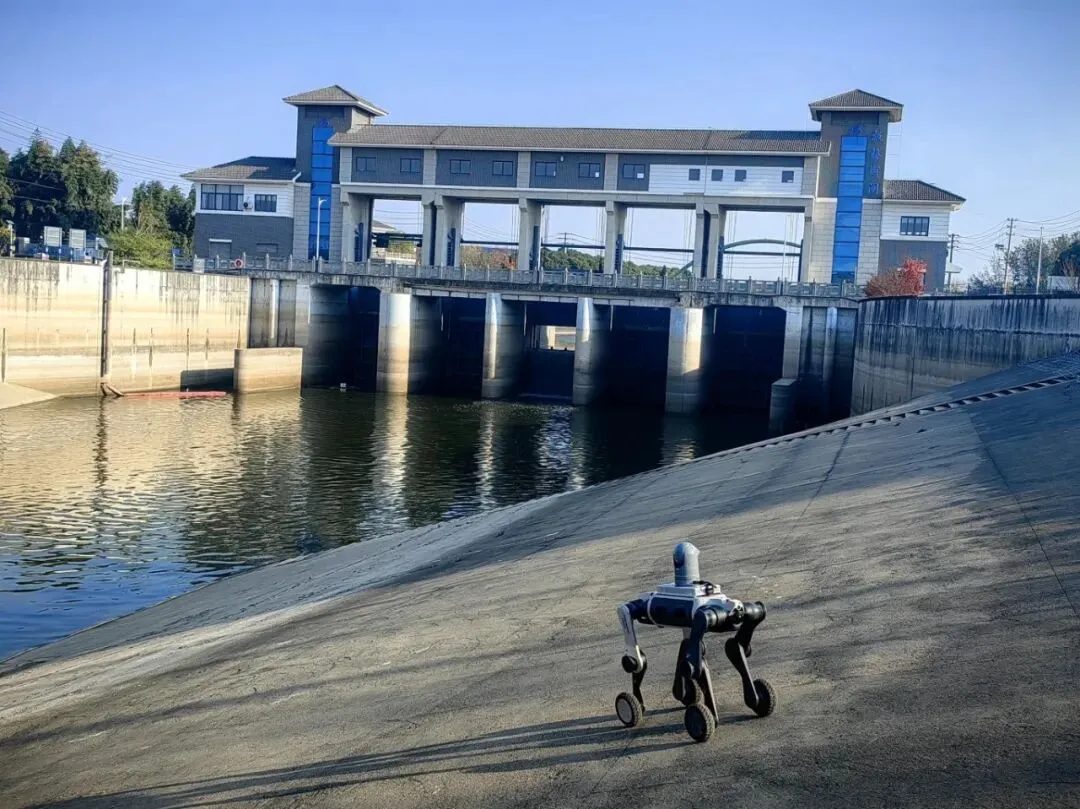
四足式 | 楼梯、塌方、巡检盲区、野外 | 上下楼、过沟、越障最强 | 负载下衰减显著、续航偏短 | 灵活视角 | 续航短、单价高、负载有限 | 复杂越障、点状盲区多单位 |
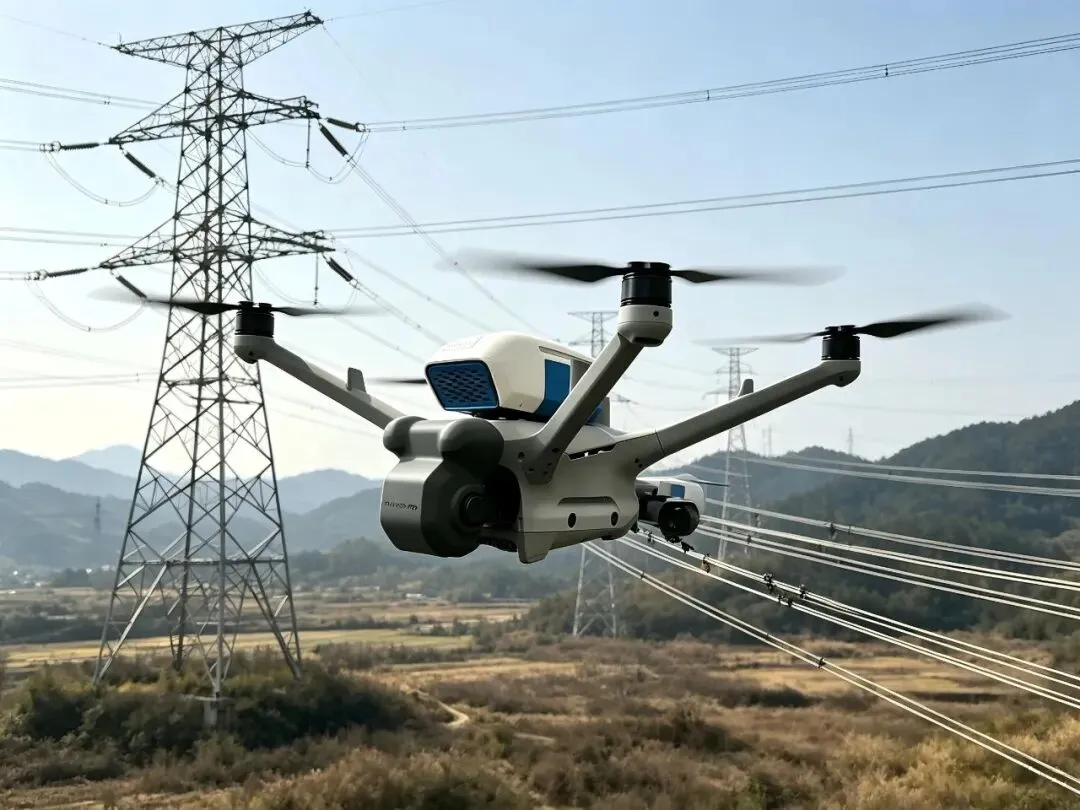
无人机 | 输电线路、杆塔、光伏/风电、桥梁、大跨度野外 | 空中视角,跨越地形与障碍能力强 | 电池,续航偏短,需换电/机巢 | 高空俯瞰 | 续航短、载荷小、怕风,需空域审批;禁飞、防爆场景受限 | 大跨度、高空、野外线性设施业主 |
上表是行业普遍认知的适配边界,不是精确参数表;落到具体现场,还得把地形、温湿度、防爆要求一并算进去。
*另:遇固定点位盯防的场景,可辅以"固定视觉"(固定摄像头+AI)作定点补充。
sdfd
从已落地项目的行业反馈看,轮式仍是当下的落地主力,但井下与非铺装场景,正把履带、四足一步步推向前台。不同机构统计口径不一,占比数字多有出入,但方向是清晰的:越复杂的地形,越需要能"爬"、能"越"的底盘;全地形能力,正在成为巡检机器人新的入场券。而到了大跨度、高空、野外这类"地面够不着"的地方,则由无人机补位。形态不同,判断标准一致——先看场景,再定形态,让合适的工具去干合适的活。
选型三问:把三个答案填进去,机型基本锁定
看表只是第一步。真正落地时,把三个问题问清楚,比背参数管用得多。
1我的巡检路线平不平?全程平整硬化→轮式/挂轨够用;坑洼泥地、碎石→上履带;有楼梯沟坎→四足。地形是选型的第一道筛。
2要不要爬楼、过沟、上下坡?只在平面跑→轮式/挂轨;要上下楼梯、跨沟坎→四足优先,履带次之。这一步没想清,后面全是返工。
3是盯一条线、一堆点,还是跨一大片?地面线性(皮带、管道、轨道)→挂轨更省心;固定点位(表计、阀门)→可辅以固定视觉补点;高空、大跨度、野外(输电线路、杆塔)→无人机;点位散、路线活→移动机型。
特殊场景,额外规则
特殊的场景选型机器人还要遵循额外的规则,比如煤矿井下等场景,选型的难度还要再上一个台阶。井下不是普通厂房,有三道硬门槛绕不开:
防爆通讯定位
设备下井,防爆认证(MA/煤安标志)是入场券;没有稳定通讯,远端就是睁眼瞎;定位不准,巡检轨迹与异常点就全对不上。
MT/T 1263—2025《煤矿井下巡检机器人》明确了井下巡检机器人的分类、技术要求、试验方法与检验规则,适用于爆炸性气体环境的日常巡检。招标也好,验收也罢,这条标准就是硬依据。
行业启示:选型的底层逻辑,是"场景决定形态"
说到底,巡检机器人选型从来不是一场参数竞赛,而是一次"场景与形态"的匹配。行业的底层逻辑并不玄妙:先看清地形与空间,再定形态,最后才谈品牌与配置。谁能把场景决定形态这句话刻进选型流程,谁就少交学费。
更长远地看,随着机器人从"高危岗位的接盘者"走向"常态化基础设施",选型能力本身,也在成为行业的一块试金石——它考验的不只是采购方的判断力,更是整个产业对落地边界的清醒认知。越是能穿越周期的行业,越懂得回归常识:让对的形态,去干对的活。
▍历史文章回顾
END
关于机器人智造汇
专注机器人全产业链内容分享,和大家一起交流探讨,摸清行业里的新趋势、新玩法
如果这篇文章对你有启发
欢迎 点赞 · 分享 · 推荐
关注机器人智造汇,获取更多机器人前沿资讯
